 Repozytorium
 Badania
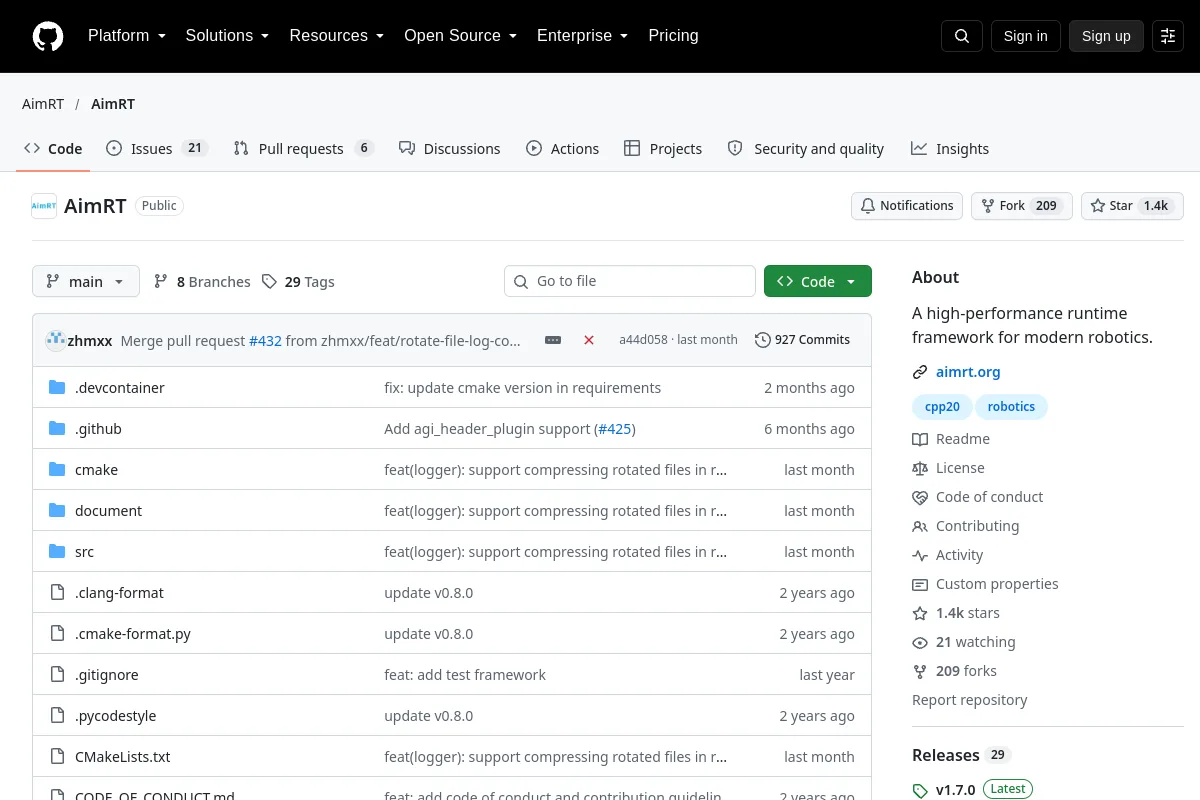
AimRT · AimRT
Struktura środowiska wykonawczego dla nowoczesnych zastosowań robotyki.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Struktura środowiska wykonawczego dla nowoczesnych zastosowań robotyki.
Frameworki uczenia się robotów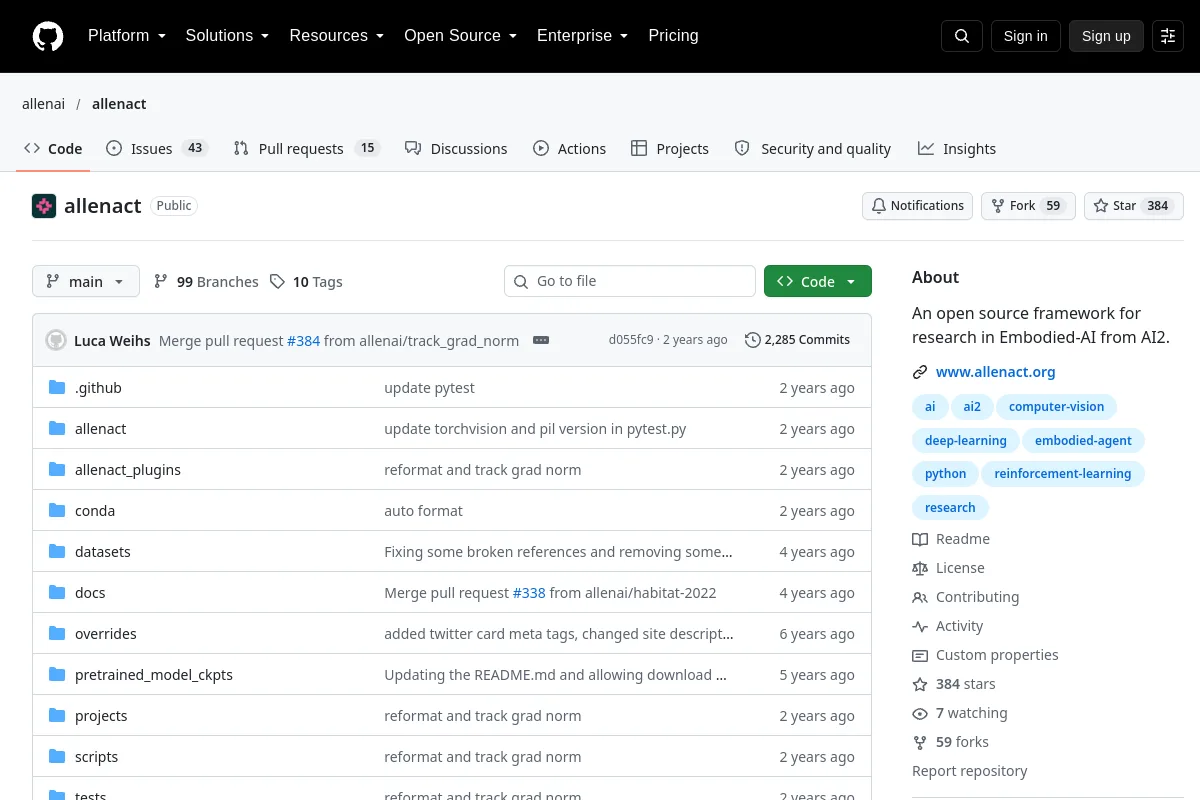 Repozytorium
 Badania
Otwarte ramy badawcze dotyczące ucieleśnionej sztucznej inteligencji.
Percepcja i geometria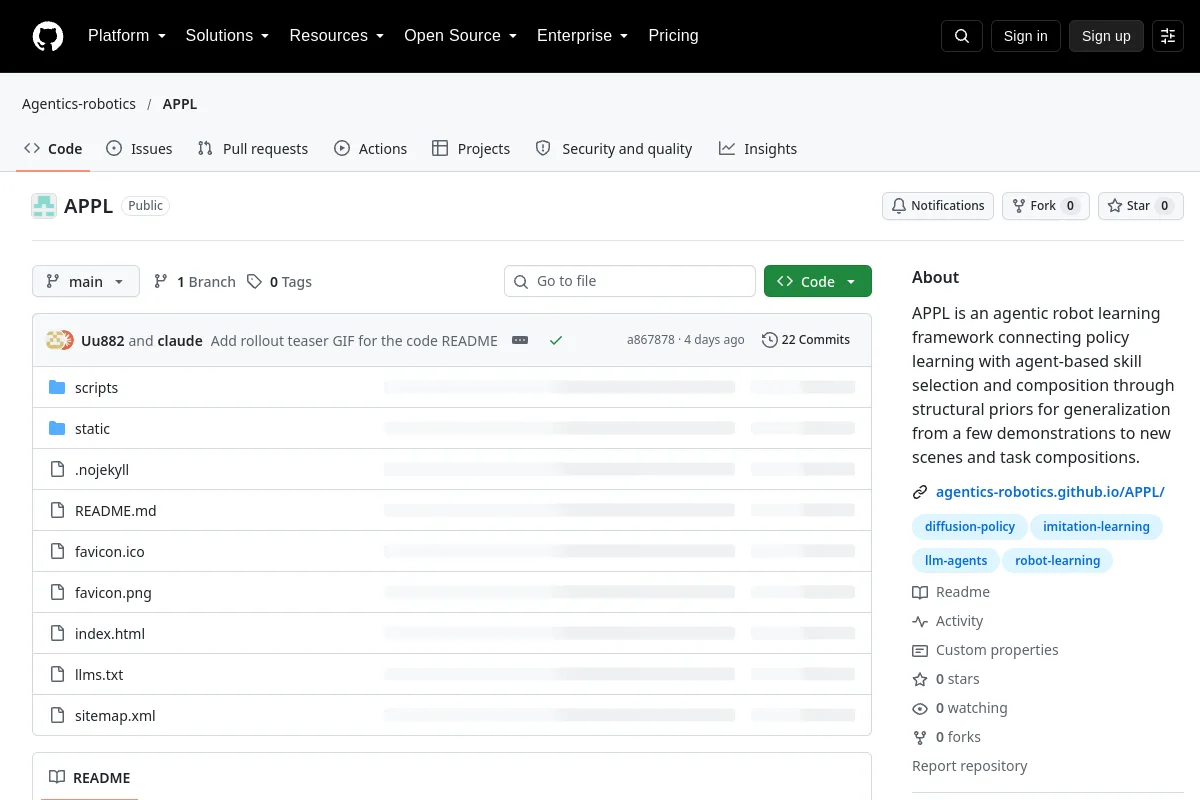 Repozytorium
 Badania
Materiały na stronie projektu umożliwiające naukę zasad pod okiem agentów Priors.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
Pakiety ROS do sterowania ramieniem robota Arduino za pomocą Moveit
Zestawy SDK robota Repozytorium
 Badania
Wielosilnikowa platforma symulacyjna dla heterogenicznych rojów robotów.
Systemy flotowe i autonomiczne Repozytorium
 Badania
Symulacja ramienia robota przy użyciu Gazebo, ROS Control i MoveIt.
Symulacja i fizyka Repozytorium
 Badania
Zestaw narzędzi robotyki MATLAB dla edukacji.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
AstraNav-Memory: Kompresja kontekstów dla długiej pamięci. Struktura pamięci zorientowana na obraz, umożliwiająca nawigację przez całe życie poprzez kompresję kontekstu wizualnego i Qwen2.5-VL. SOTA na ławce GOAT i…
Nawigacja i SLAM Repozytorium
 Badania
Asymetryczna implementacja TensorFlow z uwzględnieniem aktora krytycznego do uczenia się robotów w oparciu o obraz.
Frameworki uczenia się robotów Repozytorium
 Badania
Dwuramienny robot współpracujący Aubo i5 — RealSense D435 — Szacowanie pozycji obiektu w 3D — ROS
Percepcja i geometria Repozytorium
 Badania
Wirtualna platforma symulacyjna do wykrywania pojazdów autonomicznych, mapowania, kontroli i metod zachowania przy użyciu ROS 2 i Gazebo.
Nawigacja i SLAM Repozytorium
 Badania
Repozytorium to ma umożliwiać autonomiczne dostarczanie przesyłek za pomocą drona Intel Aero RTF i autopilota PX4. Kod można wykonać zarówno na prawdziwym dronie, jak i symulować na komputerze PC za pomocą Gazebo. To…
Nawigacja i SLAM Repozytorium
 Badania
Autonomiczny pakiet eksploracyjny dla ROS 2 Humble wykorzystujący Nav2 i SLAM Toolbox. Umożliwia robotom eksplorację nieznanych środowisk, tworzenie map i odzyskiwanie danych po błędach lokalizacyjnych, rozwiązując…
Nawigacja i SLAM Repozytorium
 Badania
Stos automatyki latającej sondy z mapowaniem mikroskopu i sterowaniem ruchem CNC.
Nawigacja i SLAM Repozytorium
 Badania
Oprogramowanie dla platformy pojazdów autonomicznych AutoRally.
Systemy flotowe i autonomiczne Repozytorium
 Badania
API Pythona dla symulacji jazdy autonomicznej AVIS Engine.
Systemy flotowe i autonomiczne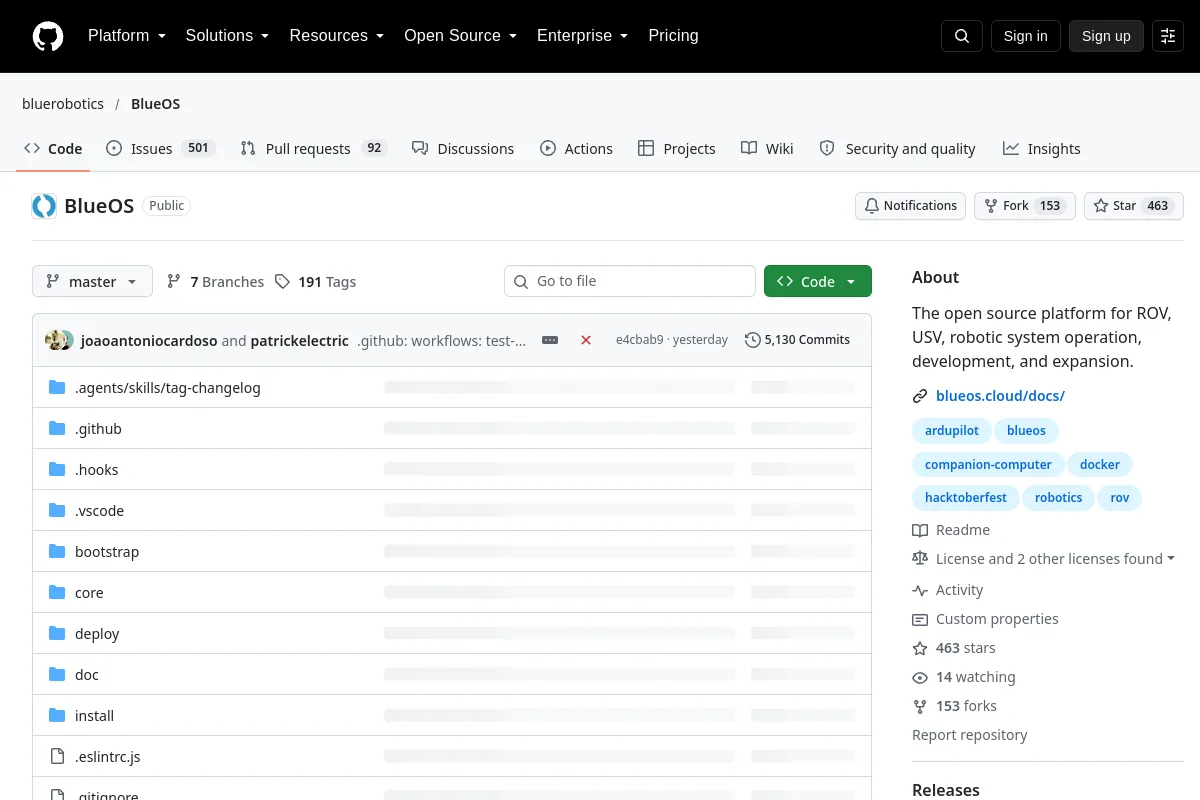 Repozytorium
 Badania
Platforma do obsługi i rozbudowy systemów ROV, USV i robotycznych.
Frameworki uczenia się robotów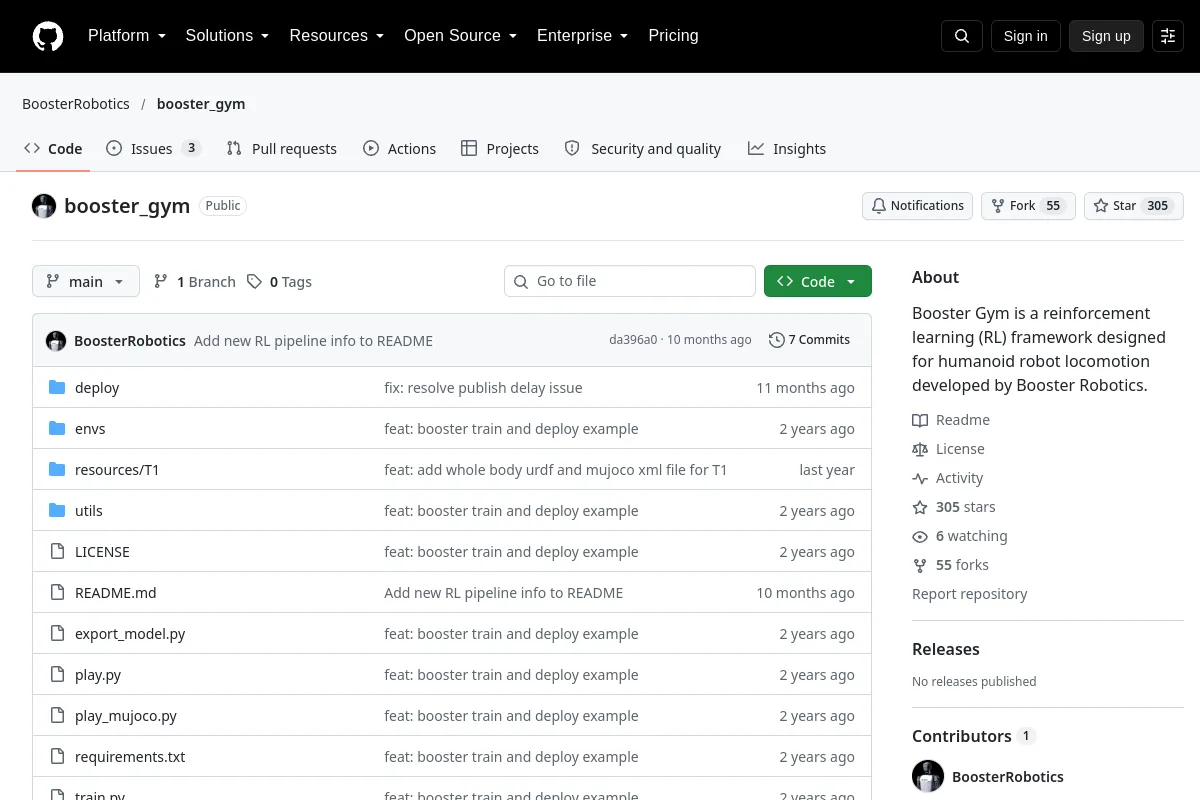 Repozytorium
 Badania
Struktura uczenia się przez wzmacnianie dla poruszania się robota humanoidalnego.
Frameworki uczenia się robotów Repozytorium
 Badania
To repozytorium stanowi oficjalną implementację naszego artykułu (Od reaktywnego do poznawczego: inteligencja przestrzenna inspirowana mózgiem dla agentów wcielonych)
Nawigacja i SLAM Repozytorium
 Badania
Calibra zapewnia narzędzia umożliwiające obserwację zbioru danych i wybór zestawu rdzeni na potrzeby uczenia się poprzez naśladowanie robotyki.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Biblioteka symulacji dla robota Cassie firmy Agility Robotics wykorzystująca MuJoCo
Symulacja i fizyka Repozytorium
 Badania
CCM-SLAM: solidny i wydajny, scentralizowany, współpracujący monokular SLAM dla zespołów robotycznych
Nawigacja i SLAMZnasz zasób, który tu pasuje?