 Repozytorium
 Badania
RLLib · samindaa
Biblioteka C++ do uczenia się przez wzmacnianie do przewidywania i kontroli.
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Biblioteka C++ do uczenia się przez wzmacnianie do przewidywania i kontroli.
Planowanie i kontrola ruchu Repozytorium
 Badania
Potok ROS 2 do wdrażania wyuczonej polityki chwytania dłoni LEAP.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Implementacje uczenia się przez wzmacnianie, w tym chwytanie robotyczne oparte na wizji w PyBullet.
Percepcja i geometria Repozytorium
 Badania
Oficjalne repozytorium Github dla „Renderowalnej mapy promieniowania neuronowego do nawigacji wizualnej”. (Wyróżnienie CVPR 2023)
Nawigacja i SLAM Repozytorium
 Badania
Kod badawczy do uogólniania afordancji robotów poprzez korespondencję semantyczną.
Frameworki uczenia się robotów Repozytorium
 Badania
RoboData Doctor zapewnia weryfikację zgodności i porównania semantyczne dla zbiorów danych uczących się robotów.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Indeks repozytoriów, dokumentów i plików sprzętowych RoboParty.
Frameworki uczenia się robotów Repozytorium
 Badania
Roboscribe-AF zapewnia wieloagentowe przepływy pracy z adnotacjami dla demonstracyjnych zestawów danych LeRobot.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Symulacja 3D, kinematyka do przodu i odwrotna ramienia robota w C# przy użyciu WPF i zestawu narzędzi helix
Symulacja i fizyka Repozytorium
 Badania
Uczenie się przez imitację za pomocą teleoperacji taniego ramienia robota opartego na iPhonie.
Oprogramowanie do teleoperacji Repozytorium
 Badania
Uprząż dla ucieleśnionej inteligencji — łączenie agentów, umiejętności robotów i świata fizycznego poprzez wykonanie, informację zwrotną i regenerację.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Przykłady i materiały dotyczące kinematyki, dynamiki, sterowania i uczenia się robotów.
Planowanie i kontrola ruchu Repozytorium
 Badania
Notatki i zasoby do internetowego programu robotyki.
Percepcja i geometria Repozytorium
 Badania
Symulator ramienia robota UR5 z chwytakiem Robotiq, zbudowany z MuJoCo
Symulacja i fizyka Repozytorium
 Badania
Materiały do czytania na temat uczenia się i programów nauczania robotów rozwojowych.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Projekt wyważania piłek Kinova Gen3 z wykorzystaniem SAC w MATLAB i Simulink.
Planowanie i kontrola ruchu Repozytorium
 Badania
RoboTrace SDK rejestruje epizody robotów ze zsynchronizowanymi danymi wideo, czujnikami i działaniami w celu umożliwienia ich obserwacji i oceny.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Środowisko symulacyjne typu open source oparte na ROS dla początkujących robotyków
Symulacja i fizyka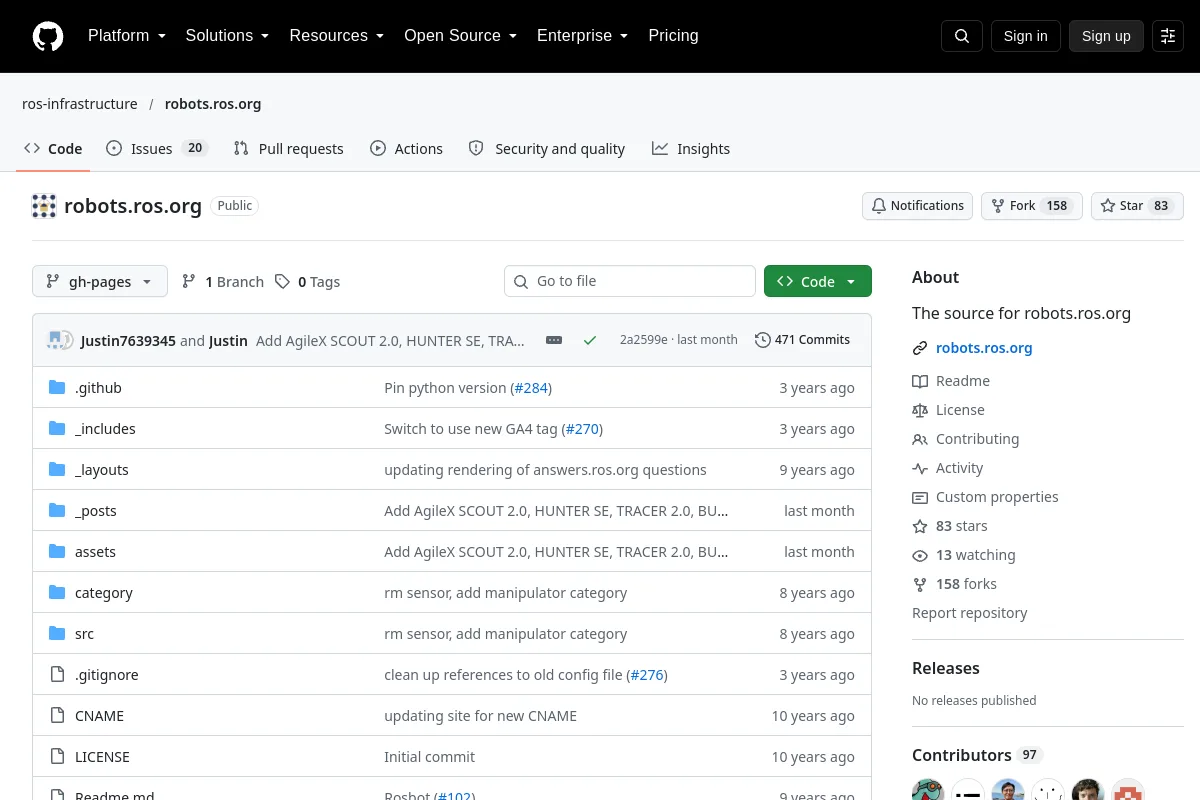 Repozytorium
 Badania
Repozytorium źródłowe katalogu robotów robots.ros.org.
Frameworki uczenia się robotów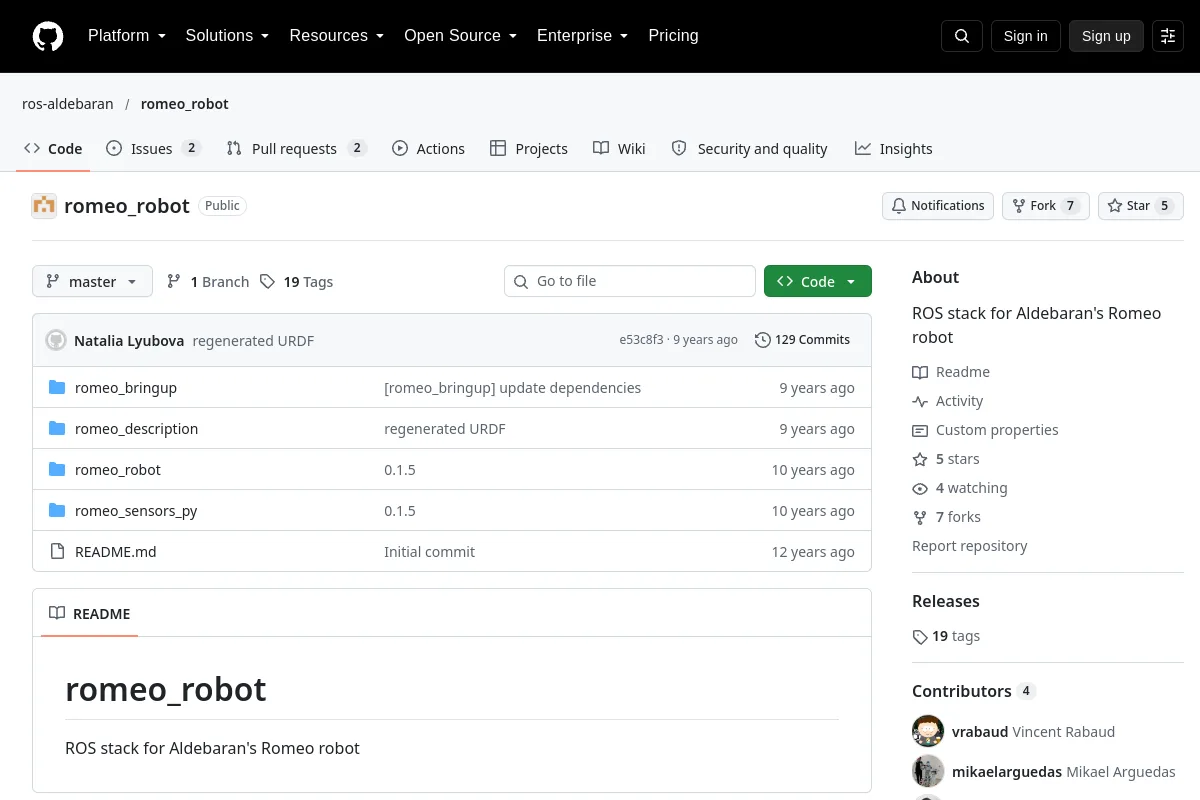 Repozytorium
 Badania
Stos ROS dla robota Aldebaran Romeo.
Frameworki uczenia się robotów Repozytorium
 Badania
ROS 2 narzędzia do eksportu torebek na obrazy, chmury punktów i inne zapisane dane.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Autonomiczna eksploracja dla ROS 2, wykorzystująca dwa algorytmy: Wanderer (oparty na heurystyce) i Discoverer (oparty na granicach, wydajny w przypadku dużych map). Mapowaniem zajmuje się Google Cartographer (SLAM)…
Nawigacja i SLAM Repozytorium
 Badania
To repozytorium zawiera pakiety ROS2 do sterowania robotem UR5 z chwytakiem Robotiq, ułatwiające precyzyjne operacje podnoszenia i umieszczania przy użyciu MoveIt i zapewniające kompleksowy zestaw narzędzi dla…
Zestawy SDK robota Repozytorium
 Badania
Wielkoskalowa, wielorobotowa symulacja tętniącego życiem magazynu w Open 3D Engine (O3DE), która zostanie zaprezentowana na ROSCon2023
Symulacja i fizykaZnasz zasób, który tu pasuje?