 Bewaarplaats
 Onderzoek
stretch ros2 · hello-robot
ROS 2-pakketten voor Hello Robot Stretch mobiele manipulatoren.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
ROS 2-pakketten voor Hello Robot Stretch mobiele manipulatoren.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Dit is een basispuntlijn-SLAM-systeem gebaseerd op ORBSLAM2.
Navigatie & SLAM Bewaarplaats
 Onderzoek
Dit is de codeopslagplaats voor het IEEE-RAL'26-papier "Super LiDAR Intensity for Robotic Perception""
Waarneming & geometrie Bewaarplaats
 Bewaarplaats
 Onderzoek
Interactieve robotondersteunde hechtingssimulatie
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Dit PyBullet-project genereert synthetische RGB-D-grijpgegevens en traint basislijnen voor manipulatie van onzichtbare objecten.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Tactiele voorspelling en actiecorrectieonderzoek voor contactrijke manipulatie.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Verzameling MuJoCo-robotomgevingen uitgerust met zowel visie als tactiele detectie
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
 naar taakbewuste episodische geheugencompressie voor robotagenten.
Waarneming & geometrie Bewaarplaats
 Bewaarplaats
 Onderzoek
A.K.A. Fourier Advanced Robot Teleoperation System (F.A.R.T.S.) 💨
Teleoperation-software Bewaarplaats
 Onderzoek
Een set generieke teleoperatietools voor elke robot.
Teleoperation-software Bewaarplaats
 Onderzoek
Bewegingsplanningsinfrastructuur voor industriële robottoepassingen.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Robotarmexperiment met werp- en keeperstaken.
Waarneming & geometrie Bewaarplaats
 Onderzoek
Isaac Lab-workflows voor onderzoek naar TienKung-potenrobots.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
TI mmWave radar ROS-driver (met sensorfusie en hybride)
Robot-SDK's Bewaarplaats
 Onderzoek
Een krachtige, op CUDA gebaseerde natuurkundesimulatiesandbox voor zachte robotica en versterkend leren.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
TortoiseBot is een uiterst leerlingvriendelijke en kostenefficiënte, op ROS gebaseerde open-source mobiele robot die in staat is tot teleoperatie, handmatige en autonome mapping, navigatie...
Navigatie & SLAM Bewaarplaats
 Onderzoek
Visueel realistische onderwaterrobotica-simulator UNav-Sim
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
📣 [IEEE IROS 2023] Officiële repository van IROS 23-paper "Onzekerheidsbewuste Lidar-plaatsherkenning in nieuwe omgevingen"
Waarneming & geometrie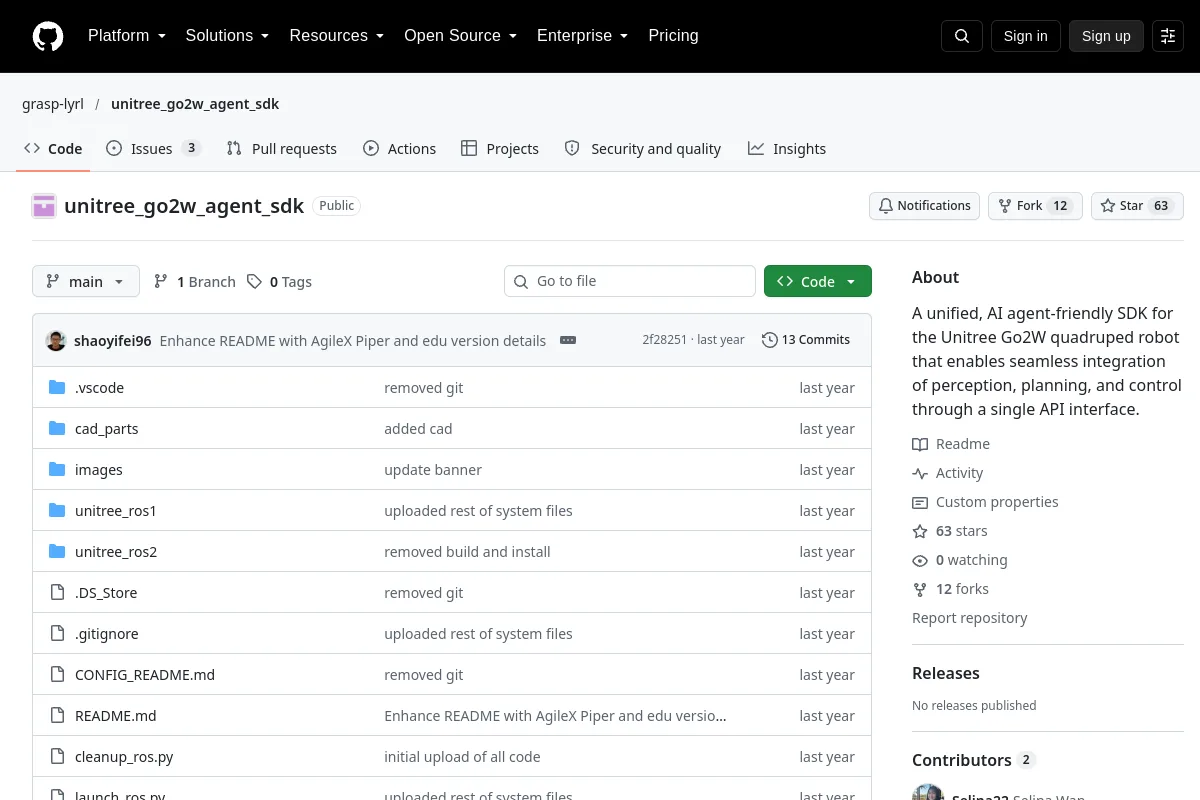 Bewaarplaats
 Onderzoek
Een uniforme, AI-agentvriendelijke SDK voor de Unitree Go2W viervoeterrobot die naadloze integratie van perceptie, planning en controle mogelijk maakt via één enkele API-interface.
Robot-SDK's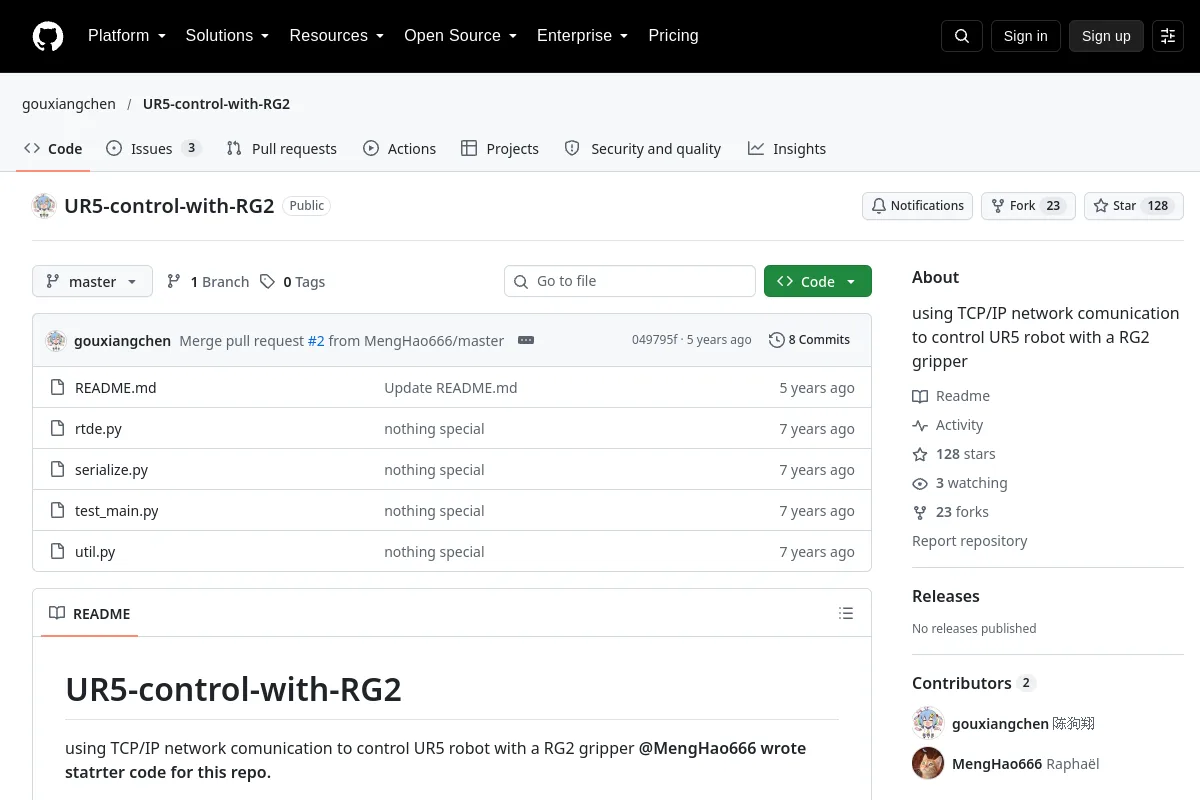 Bewaarplaats
 Onderzoek
gebruik van TCP/IP-netwerkcommunicatie om de UR5-robot te besturen met een RG2-grijper
Robot-SDK's Bewaarplaats
 Onderzoek
Dit is een project over bewegingsplanning voor robotmanipulatie met behulp van diepgaand versterkend leren op basis van ROS- en Gazebo-simulatie
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Universal Robot (UR5) Pick and Place-simulatie in ROS-Gazebo met een USB-camera en vacuümgrijpers
Simulatie en natuurkundeKent u een bron die hier thuishoort?