 Bewaarplaats
 Open-source
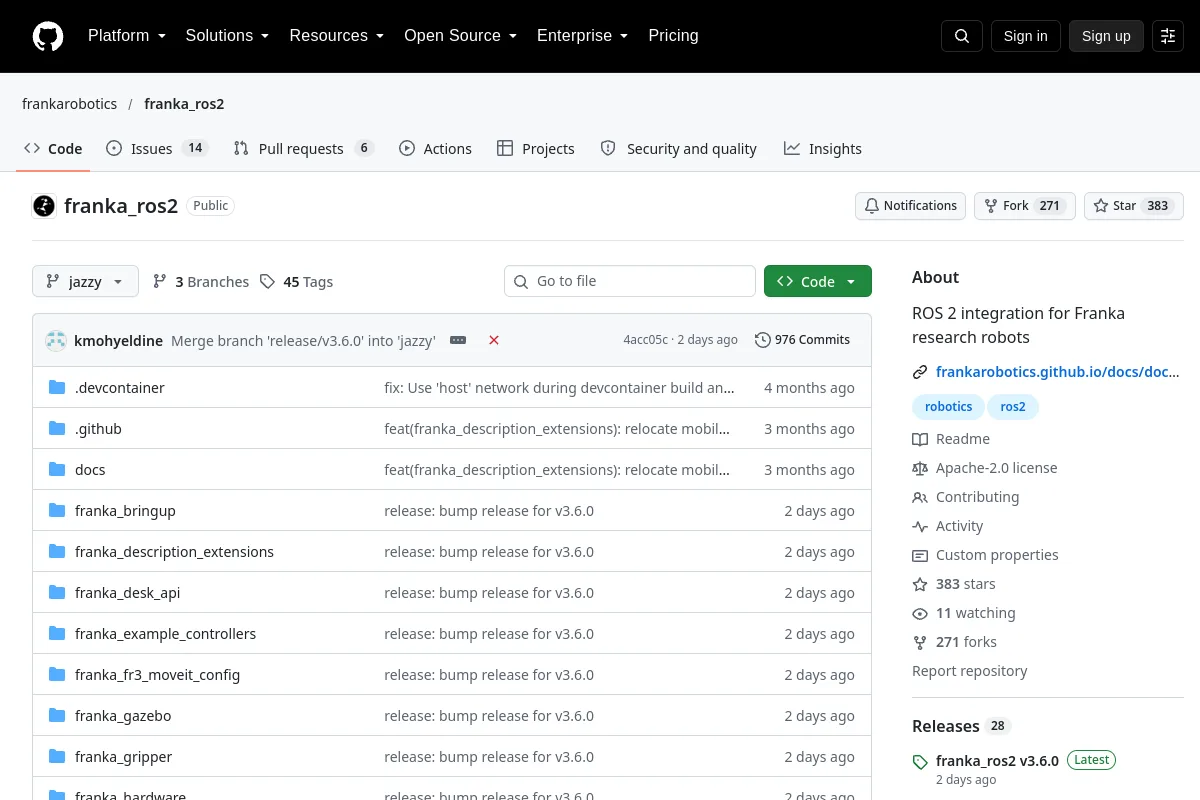
franka ros2 · frankarobotics
ROS 2-integratiepakketten voor Franka-onderzoeksrobots.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
ROS 2-integratiepakketten voor Franka-onderzoeksrobots.
Kaders voor het leren van robots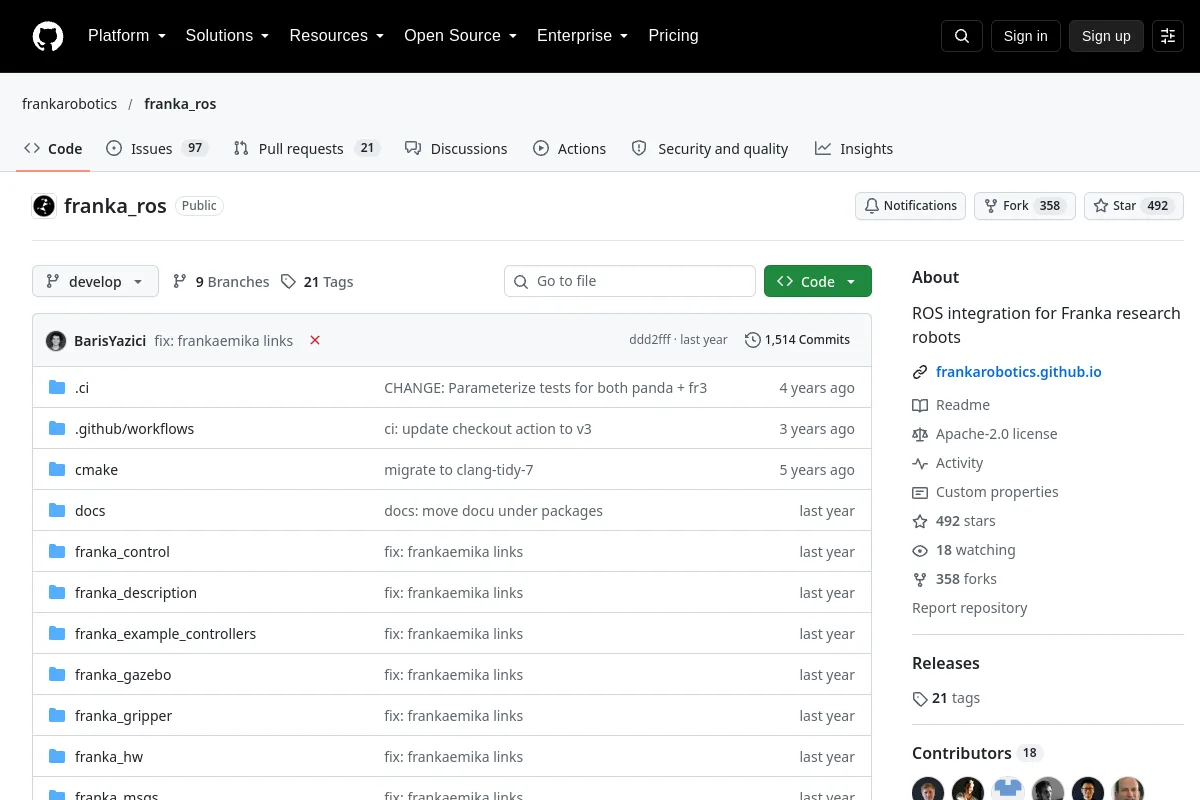 Bewaarplaats
 Open-source
ROS-integratiepakketten voor Franka-onderzoeksrobots.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ACDC4Robot: geautomatiseerde conversie van beschrijvingsconventies voor robots van ontwerp naar leren
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2-lokalisatie voor buitenrobots: IMU, wielencoders en GPS gefuseerd in een 23-staten UKF bij 100 Hz. Wanneer de schatting fout gaat, rapporteert het welke sensor en waarom, in plaats van stil rond te drijven.…
Navigatie & SLAM Bewaarplaats
 Open-source
Gaussian-SLAM: Fotorealistische Dense SLAM met Gaussiaanse splatting
Navigatie & SLAM Bewaarplaats
 Open-source
Een eenvoudig hulpmiddel om tuinhuisje-terrein te genereren met behulp van satellietbeelden en DEM-gegevens.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Bewegingsplanning rond obstakels met convexe optimalisatie door Marcucci et al, 2023
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Onderzoekscode voor het leren van algemene bewegingsstromen als robotaffordances.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een lichtgewicht robotica-RL-framework gebouwd op Genesis met op IsaacLab afgestemde API's, waardoor snelle taakontwikkeling en eenvoudige migratie vanuit bestaande IsaacLab-omgevingen mogelijk is.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Robotsimulatietaken genereren via grote taalmodellen
Simulatie en natuurkunde Bewaarplaats
 Open-source
Moderne C++20 GNSS-toolkit — RTK/PPP/CLAS/IMU-fusie.
Navigatie & SLAM Bewaarplaats
 Open-source
Een convexe MPC-bewegingscontroller geïmplementeerd in MuJoCo met Unitree Go2 viervoeter
Bewegingsplanning en -controle Bewaarplaats
 Open-source
"Goede robot! Kijk hier nu eens naar!": Versterkend leren opnieuw inzetten voor overdracht van taak naar taak; en “Goede robot!”: Efficiënt versterkend leren voor visuele taken in meerdere stappen met overdracht van Sim naar Real
Kaders voor het leren van robots Bewaarplaats
 Open-source
Gradiëntgeïnformeerde padvereffening voor mobiele robots op wielen (GRIPS)
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Voorbeeld van het verbinden van een Isaac GR00T-beleid met een gesimuleerde Franka Panda in MuJoCo.
Waarneming & geometrie Bewaarplaats
 Open-source
Implementatie van LiDAR-grondsegmentatie en terreinschatting.
Vloot- en autonomiesystemen Bewaarplaats
 Open-source
Experimenten met online versterkend leren waarbij taalmodellen worden gefundeerd in BabyAI-Text.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een gearchiveerde toolkit voor RL-experimenten met ROS 2 en Gazebo.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Kader voor het ontwikkelen van OpenAI Gym-robotomgevingen gesimuleerd met Ignition Gazebo
Simulatie en natuurkunde Bewaarplaats
 Open-source
PyBullet Gymnasium-omgevingen voor het leren van quadcopter-besturing.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Reproduceerbare experimenten met versterkend leren in Gazebo.
Simulatie en natuurkunde Bewaarplaats
 Open-source
NVIDIA Halos Outside-In Safety Blueprint breidt de robotperceptie uit tot voorbij de ingebouwde sensoren door gebruik te maken van externe infrastructuurcamera's en AI-agents om robotgedrag dynamisch te controleren en uit te voeren...
Waarneming & geometrie Bewaarplaats
 Open-source
HapticWAM-onderzoekscode voor het distilleren van aanraking in een wereldactiemodel.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Hector Quadrotor met MoveIt! Kader voor bewegingsplanning
Bewegingsplanning en -controleKent u een bron die hier thuishoort?