 Deposito
 Ricerca
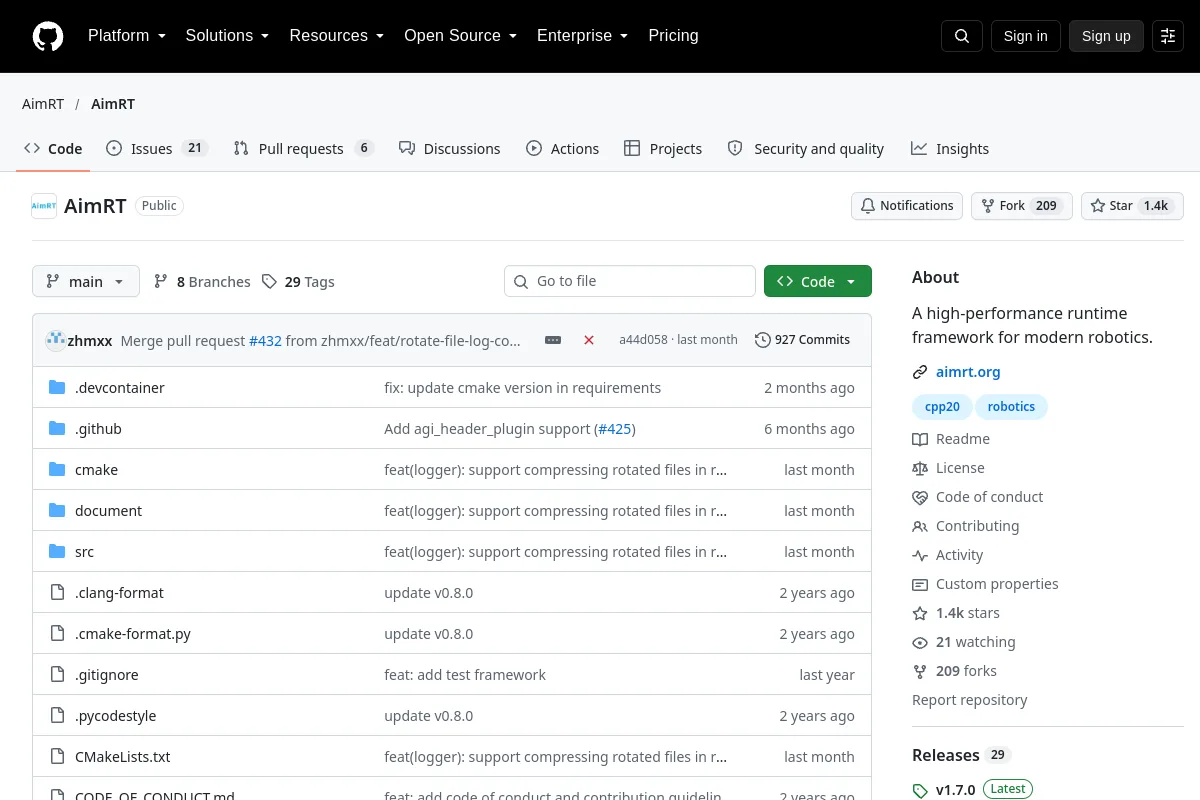
AimRT · AimRT
Un framework runtime per moderne applicazioni di robotica.
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Un framework runtime per moderne applicazioni di robotica.
Strutture di apprendimento dei robot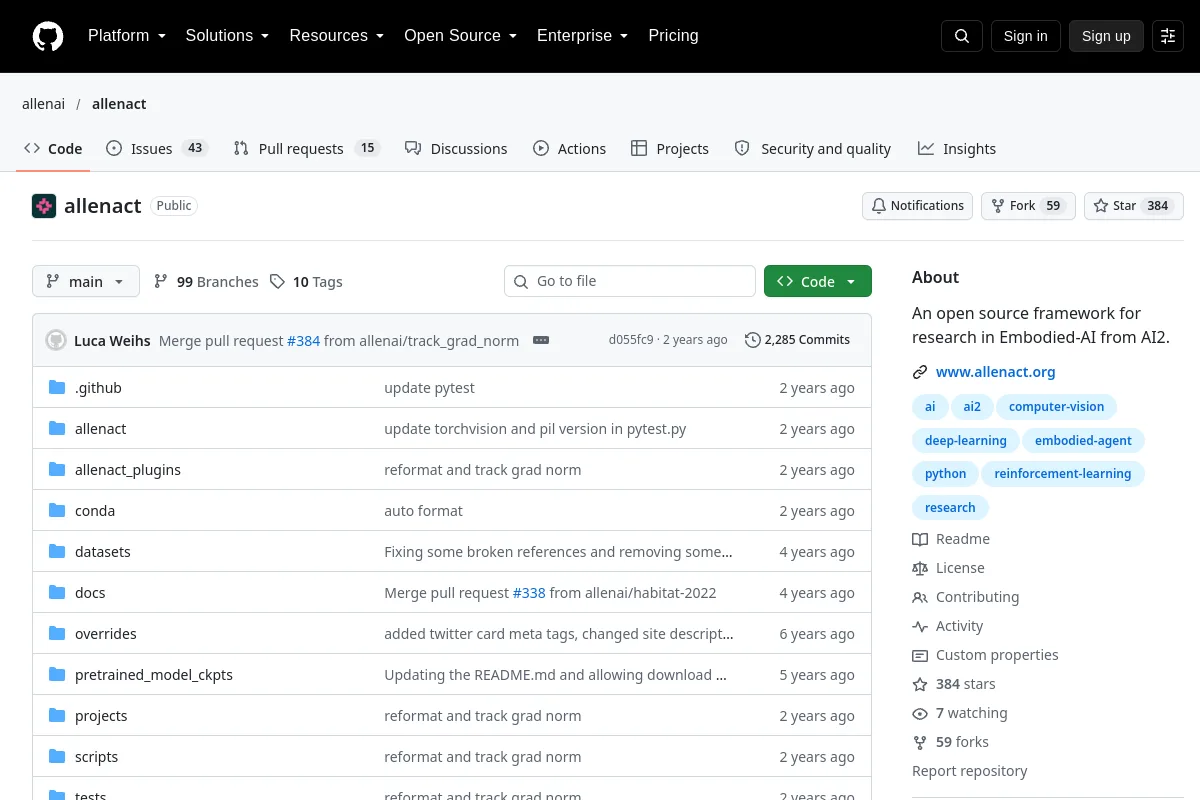 Deposito
 Ricerca
Un quadro di ricerca aperto per l’intelligenza artificiale incorporata.
Percezione e geometria Deposito
 Ricerca
Materiali della pagina del progetto per l'apprendimento delle politiche guidato dagli agenti Priori.
Strutture di apprendimento dei robot Deposito
 Ricerca
Libreria ed esempi di ottimizzazione dei grafici SLAM.
Navigazione e SLAM Deposito
 Ricerca
Pacchetti ROS per controllare un braccio robotico Arduino utilizzando Moveit
SDK per robot Deposito
 Ricerca
Piattaforma di simulazione multi-motore per sciami di robot eterogenei.
Sistemi di flotta e autonomia Deposito
 Ricerca
Simulazione del braccio robotico utilizzando Gazebo, ROS Control e MoveIt.
Simulazione e fisica Deposito
 Ricerca
Un toolbox di robotica MATLAB per l'istruzione.
Strutture di apprendimento dei robot Deposito
 Deposito
 Ricerca
AstraNav-Memory: Compressione dei contesti per la memoria lunga. Una struttura di memoria incentrata sull'immagine per la navigazione incorporata per tutta la vita tramite compressione del contesto visivo e Qwen2.5-VL. SOTA su GOAT-Bench e...
Navigazione e SLAM Deposito
 Ricerca
Un'implementazione asimmetrica attore-critico di TensorFlow per l'apprendimento di robot basato su immagini.
Strutture di apprendimento dei robot Deposito
 Ricerca
Robot collaborativo Aubo i5 a doppio braccio - RealSense D435 - Stima della posa di oggetti 3D - ROS
Percezione e geometria Deposito
 Ricerca
Una piattaforma di simulazione virtuale per metodi di rilevamento, mappatura, controllo e comportamento di veicoli autonomi utilizzando ROS 2 e Gazebo.
Navigazione e SLAM Deposito
 Ricerca
Questo repository intende consentire la consegna autonoma di droni con il drone Intel Aero RTF e il pilota automatico PX4. Il codice può essere eseguito sia sul drone reale che simulato su PC utilizzando Gazebo. È…
Navigazione e SLAM Deposito
 Ricerca
Un pacchetto di esplorazione autonomo per ROS 2 Humble utilizzando Nav2 e SLAM Toolbox. Consente ai robot di esplorare ambienti sconosciuti, costruire mappe e recuperare da errori di localizzazione, risolvendo...
Navigazione e SLAM Deposito
 Ricerca
Stack di automazione a sonda volante con mappatura del microscopio e controllo del movimento CNC.
Navigazione e SLAM Deposito
 Ricerca
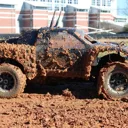
Software per la piattaforma di veicoli autonomi AutoRally.
Sistemi di flotta e autonomia Deposito
 Ricerca
L'API Python per le simulazioni di guida autonoma di AVIS Engine.
Sistemi di flotta e autonomia Deposito
 Ricerca
Una piattaforma per il funzionamento e l'estensione di sistemi ROV, USV e robotici.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un quadro di apprendimento per rinforzo per la locomozione di robot umanoidi.
Strutture di apprendimento dei robot Deposito
 Ricerca
Questo archivio è l'implementazione ufficiale del nostro articolo (Dal reattivo al cognitivo: intelligenza spaziale ispirata al cervello per agenti incarnati)
Navigazione e SLAM Deposito
 Ricerca
Calibra fornisce strumenti di osservabilità dei set di dati e di selezione dei coreset per l'apprendimento basato sull'imitazione della robotica.
Strumenti di visualizzazione e dati Deposito
 Ricerca
Una libreria di simulazione per il robot Cassie di Agility Robotics che utilizza MuJoCo
Simulazione e fisica Deposito
 Ricerca
CCM-SLAM: SLAM monoculare collaborativo centralizzato robusto ed efficiente per team robotici
Navigazione e SLAMConosci una risorsa che appartiene a questo posto?