 Référentiel
 Recherche
robotiq arg85 description · a-price
Un modèle URDF de la pince adaptative à 2 doigts Robotiq 85.
Cadres d'apprentissage des robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des flux de travail de formation pour l’apprentissage par imitation, l’apprentissage par renforcement et l’adaptation des politiques robotiques.
Référentiel
Recherche
Un modèle URDF de la pince adaptative à 2 doigts Robotiq 85.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour l’apprentissage par renforcement avec les compétences acquises à priori.
Cadres d'apprentissage des robots Référentiel
 Recherche
Implémentations des politiques de manipulation des robots RVT et RVT-2.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs URDF, SDF et mesh pour les projets de robotique.
Cadres d'apprentissage des robots Référentiel
 Recherche
Outils pour lire les objets Dex-Net, saisir et saisir des données de qualité.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs URDF et mesh pour le robot Agility Robotics Digit.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs de modélisation ROS 1 URDF et Collada pour le robot Poppy Ergo Jr.
Cadres d'apprentissage des robots Référentiel
 Recherche
Packages ROS pour les bras robotisés Kinova Kortex.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un projet ouvert de mise à niveau d'une tondeuse robot utilisant le GPS RTK.
Cadres d'apprentissage des robots Référentiel
 Recherche
Environnement de réponse aux questions intégré et code de formation des agents.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de formation par apprentissage par renforcement pour AgiBot X1.
Cadres d'apprentissage des robots Référentiel
 Recherche
Modèle URDF du robot humanoïde JAXON.
Cadres d'apprentissage des robots Référentiel
 Recherche
ACID : dynamique visuelle implicite conditionnelle à l'action pour la manipulation d'objets déformables
Cadres d'apprentissage des robots Référentiel
 Recherche
Le module d'inférence pour AgiBot X1.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un framework d'exécution pour les applications robotiques modernes.
Cadres d'apprentissage des robots Référentiel
 Recherche
Documents de la page du projet pour l'apprentissage politique guidé par les agents Priors.
Cadres d'apprentissage des robots Référentiel
 Recherche
Une boîte à outils robotique MATLAB pour l'éducation.
Cadres d'apprentissage des robots Référentiel
 Recherche
Une implémentation acteur-critique asymétrique TensorFlow pour l'apprentissage robot basé sur l'image.
Cadres d'apprentissage des robots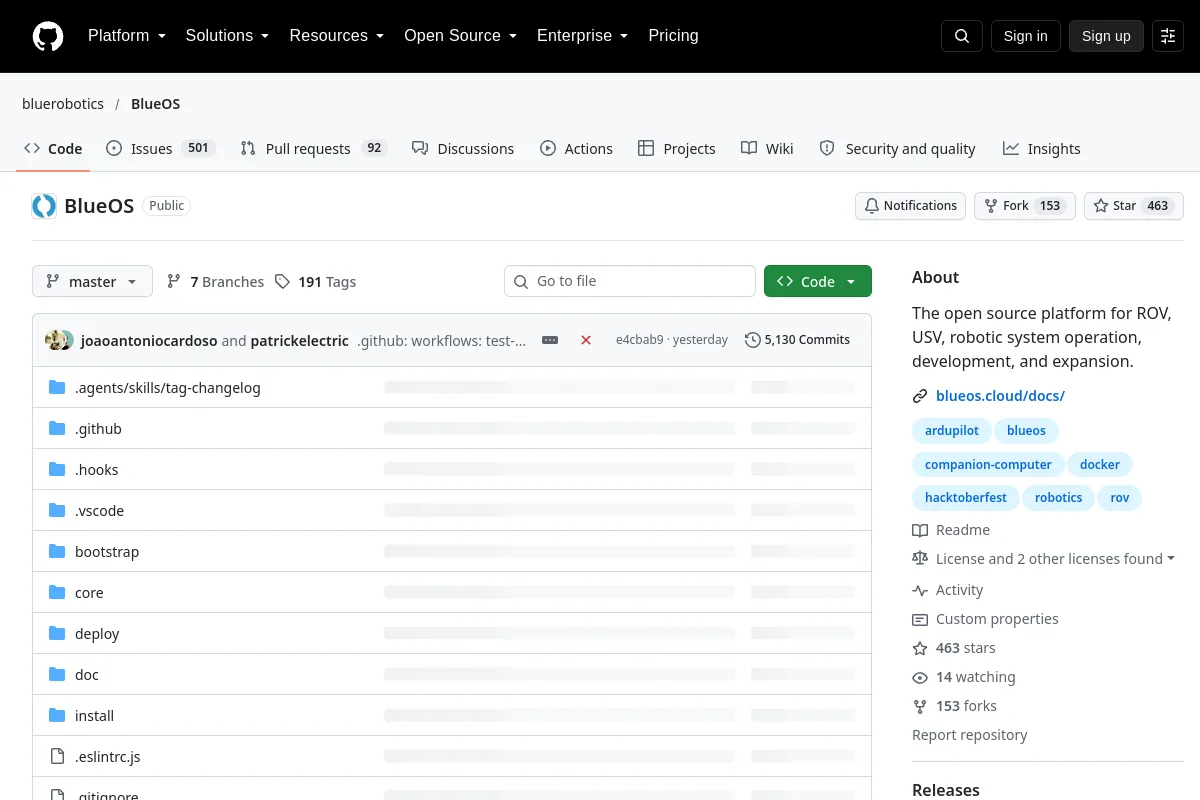 Référentiel
 Recherche
Une plate-forme pour exploiter et étendre les systèmes ROV, USV et robotiques.
Cadres d'apprentissage des robots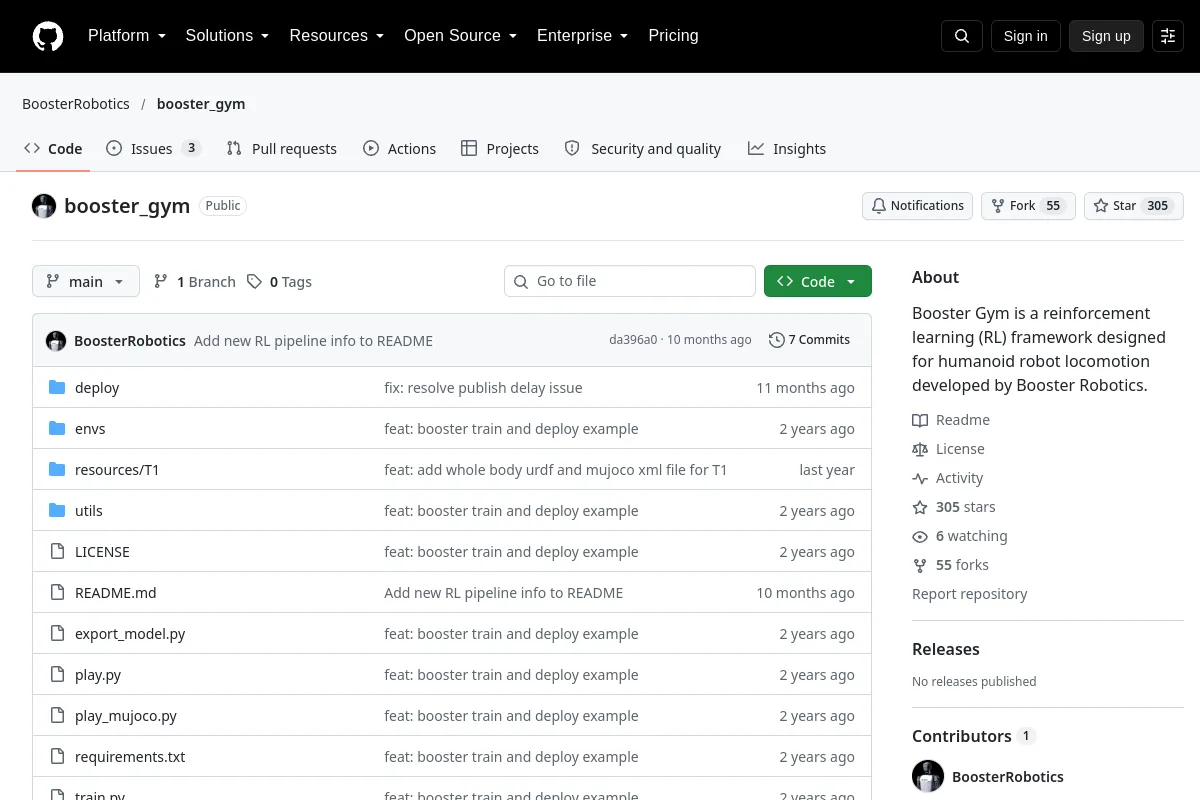 Référentiel
 Recherche
Un cadre d'apprentissage par renforcement pour la locomotion des robots humanoïdes.
Cadres d'apprentissage des robots Référentiel
 Recherche
La bibliothèque principale de CoppeliaSim.
Cadres d'apprentissage des robots Référentiel
 Recherche
 sur la mise en œuvre de l’apprentissage par renforcement diviser pour régner.
Cadres d'apprentissage des robots Référentiel
 Recherche
Expériences ACT à double vue SO-ARM101 avec des garanties d'exécution documentées.
Cadres d'apprentissage des robots Référentiel
 Recherche
FluxVLA fournit des ressources d'ingénierie VLA couvrant la préparation des données et le déploiement de robots.
Cadres d'apprentissage des robotsNOTES DE SÉLECTION
Vérifiez les formats de données, les interfaces d’observation/action et les environnements pris en charge. Distinguer l’infrastructure de formation d’un cadre des licences et des exigences des politiques individuelles.
Connaissez-vous une ressource qui a sa place ici ?