 Repository
 Open Source
SOFA
Simulationswerkzeuge für interaktive Physik und Forschung an verformbaren Systemen.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware für Physik, Steuerung und Roboterlernen.
Repository
Open Source
Simulationswerkzeuge für interaktive Physik und Forschung an verformbaren Systemen.
Simulation & Physik Repository
 Open Source
Eine Physiksimulations-Engine für Roboter- und physikalische KI-Anwendungen.
Simulation & Physik Repository
 Open Source
Demonstrationserweiterter Policy-Gradient-Code für geschickte Manipulation.
Simulation & Physik Repository
 Open Source
Community zur Anwendung von LLMs auf die Robotik und ein Robotersimulator mit ChatGPT-Integration
Simulation & Physik Repository
 Open Source
Assistive Gym, ein physikbasiertes Simulationsframework für physische Mensch-Roboter-Interaktion und Roboterunterstützung.
Simulation & Physik Repository
 Open Source
Robopal: Ein plattformübergreifendes, modulares Robotersimulationsframework basierend auf MuJoCo, das hauptsächlich für das verstärkende Lernen und die Implementierung von Steuerungsalgorithmen für Roboterarme verwendet wird.
Simulation & Physik Repository
 Open Source
Ein prozeduraler Weltgenerator für die Robotiksimulation landwirtschaftlicher Aufgaben
Simulation & Physik Repository
 Open Source
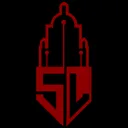
Interaktive Szenensimulation für verkörpertes Agentenverhalten und -manipulation.
Simulation & Physik Repository
 Open Source
Eine auf Unity basierende Plattform für Roboterphysiksimulation und Verstärkungslernen.
Simulation & Physik Repository
 Open Source
Eine Gelenkkalibrierungsroutine für Vierbeiner und Manipulatoren, um die Sim-zu-Realität-Übertragung von Isaaclab und Mujoco auf echte Roboter zu erleichtern
Simulation & Physik Repository
 Open Source
Verwendung des Repositorys
Simulation & Physik Repository
 Open Source
Modulare Plattform für Embodied-Intelligence-Simulation und Lernworkflows.
Simulation & Physik Repository
 Open Source
Multiphysik-Simulationssoftware für mechanische und robotische Systeme.
Simulation & Physik Repository
 Open Source
Eine Physiksimulationsplattform für Robotik und verkörperte KI-Experimente.
Simulation & Physik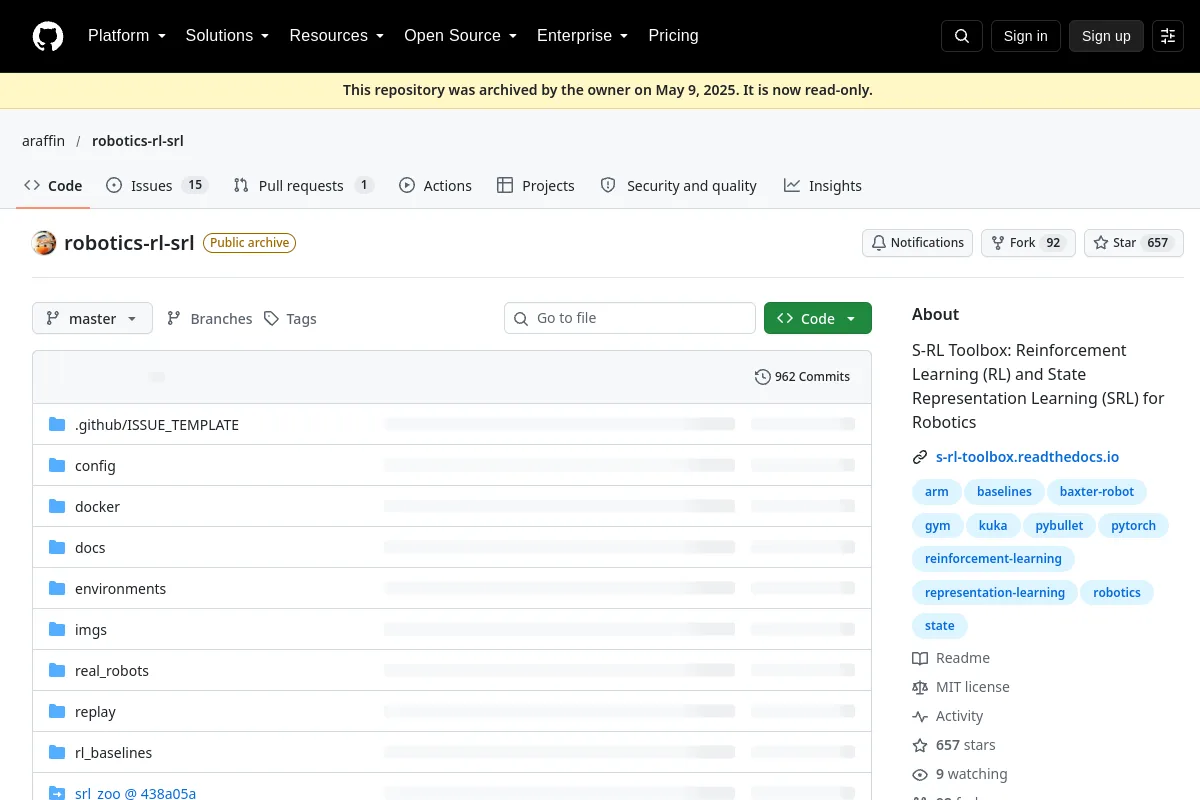 Repository
 Open Source
Eine Robotik-Toolbox für verstärktes Lernen und Zustandsdarstellung.
Simulation & Physik Repository
 Open Source
ROS 2 Entwicklerpakete für UFACTORY-Roboterprodukte.
Simulation & Physik Repository
 Repository
 Open Source
Eine leistungsstarke Isaac Sim-Erweiterung zum Konvertieren von MuJoCo XML Configuration Format (MJCF)-Dateien in das Universal Scene Description (USD)-Format
Simulation & Physik Repository
 Open Source
Unitree Go2, Unitree G1 Unterstützung für Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulation & Physik Repository
 Open Source
Konstruiert aufgabenbereite Simulationsressourcen aus Einzelbildern.
Simulation & Physik Repository
 Repository
 Open Source
Planung einer Roboterexploration basierend auf Vorwärtssimulation
Simulation & Physik Repository
 Open Source
Autonomes paralleles Parken eines autoähnlichen Roboters mithilfe der Gazebo-Simulationsumgebung
Simulation & Physik Repository
 Open Source
Ein IsaacLab DirectEnv für grundlegende vierbeinige Fortbewegungsaufgaben mit Unterstützung für mehrere vierbeinige Roboter, Sim-zu-Sim- und Sim-zu-Real-Pipelines
Simulation & PhysikAUSWAHLHINWEISE
Vergleichen Sie Physiktreue, Rendering, Roboter-Asset-Unterstützung und Python-Schnittstellen. MuJoCo eignet sich für Physik- und Kontrollexperimente; Gazebo verbindet Simulation mit dem ROS-Ökosystem; Isaac Sim unterstützt Robotiksimulation und synthetische Daten. Überprüfen Sie vor der Auswahl die aktuellen GPU- und Lizenzanforderungen.
Kennen Sie eine Ressource, die hierher gehört?

