 Repository
 Open Source
VINS-Mono · HKUST-Aerial-Robotics
Ein robuster und vielseitiger monokularer visueller Trägheitszustandsschätzer
Navigation & SLAMDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Kartierungs-, Lokalisierungs-, Odometrie- und Navigationssoftware für autonome Roboter.
Repository
Open Source
Ein robuster und vielseitiger monokularer visueller Trägheitszustandsschätzer
Navigation & SLAM Repository
 Open Source
Ein 3D-Simulator für verkörperte Agentennavigation und Interaktionsforschung.
Navigation & SLAM Repository
 Open Source
Trainings- und Bewertungsworkflows für verkörperte Agenten, die Habitat nutzen.
Navigation & SLAM Repository
 Open Source
Ein optimierungsbasierter Multisensor-Zustandsschätzer
Navigation & SLAM Repository
 Open Source
Monokularer visuell-inertialer Zustandsschätzer auf Mobiltelefonen
Navigation & SLAM Repository
 Repository
 Open Source
GC-VLN-Forschungscode für graphbeschränkte Seh- und Sprachnavigation.
Navigation & SLAM Repository
 Open Source
UniGoal: Auf dem Weg zu einer universellen, zielorientierten Zero-Shot-Navigation
Navigation & SLAM Repository
 Repository
 Open Source
Visuelle und visuell-inertiale Lokalisierungs- und Kartierungssoftware.
Navigation & SLAM Repository
 Repository
 Open Source
ROS-Bewegungsplanungs- und Navigations-Plugins für AGV- und AMR-Systeme.
Navigation & SLAM Repository
 Open Source
SSL_SLAM2: Leichte 3D-Lokalisierung und -Zuordnung für Solid-State-LiDAR (Zuordnung und Lokalisierung getrennt) ICRA 2021
Navigation & SLAM Repository
 Open Source
SSL_SLAM: Leichte 3D-Lokalisierung und -Zuordnung für Solid-State-LiDAR IEEE RA-L 2021
Navigation & SLAM Repository
 Open Source
Eine LiDAR-Odometrie-Pipeline, die auf der Punktwolkenregistrierung basiert.
Navigation & SLAM Repository
 Open Source
NICE-SLAM: Neuronale implizite skalierbare Kodierung für SLAM
Navigation & SLAM Repository
 Open Source
LiDAR-Trägheits-Odometrie-Tools zur Zustandsschätzung mobiler Roboter.
Navigation & SLAM Repository
 Open Source
Kartierungs- und Lokalisierungstools für ROS 2-Navigationsworkflows.
Navigation & SLAM Repository
 Open Source
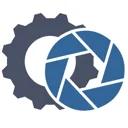
SuMa++: Effizientes LiDAR-basiertes semantisches SLAM (Chen et al. IROS 2019)
Navigation & SLAM Repository
 Repository
 Open Source
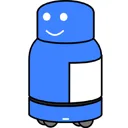
Interaktive Kartenkorrektur für 3D-Graph-SLAM
Navigation & SLAM Repository
 Open Source
Dezentrale Multi-Roboter-Grafik zur gleichzeitigen Lokalisierung und Kartierung
Navigation & SLAM Repository
 Repository
 Open Source
OverlapNet – Schleifenschluss für 3D-LiDAR-basiertes SLAM (chen2020rss)
Navigation & SLAMAUSWAHLHINWEISE
Passen Sie Sensoren, Koordinatenrahmen und Lokalisierungsannahmen an die Einsatzumgebung an. Kartierung, Posenschätzung, Pfadplanung und Hindernisvermeidung bedienen verschiedene Teile des Navigationsstapels.
Kennen Sie eine Ressource, die hierher gehört?




