 Repository
 Open Source
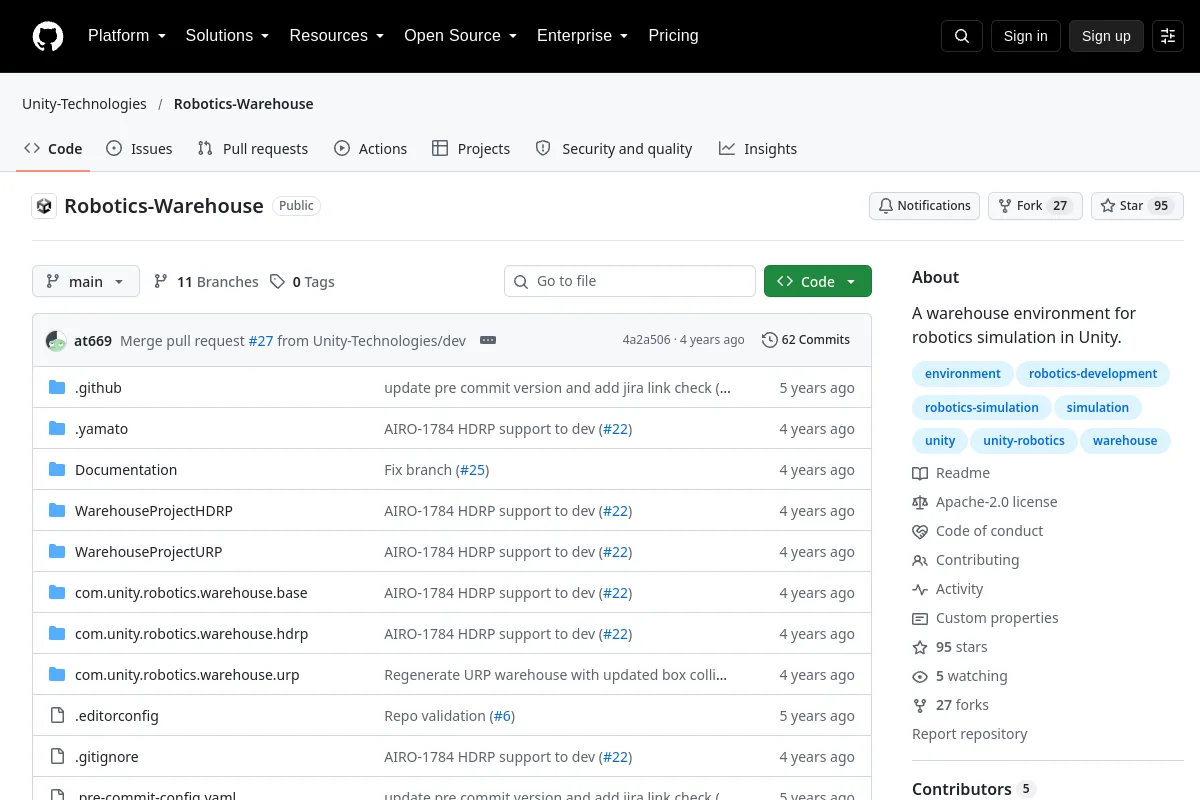
Robotics-Warehouse · Unity-Technologies
Eine Lagerumgebung für die Robotiksimulation in Unity.
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Eine Lagerumgebung für die Robotiksimulation in Unity.
Simulation & Physik Repository
 Open Source
Multi-Robot Warehouse (RWARE): Eine Lernumgebung zur Verstärkung mit mehreren Agenten
Simulation & Physik Repository
 Open Source
ROS-Pakete für Robotiq-Roboterhardware.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Kursarbeiten und Methodenimplementierungen zum Roboterlernen.
Frameworks für das Lernen von Robotern Repository
 Open Source
Robot-Learning-Workbench, die Simulations-, Aufzeichnungs-, Schulungs- und Bereitstellungsworkflows abdeckt.
Simulation & Physik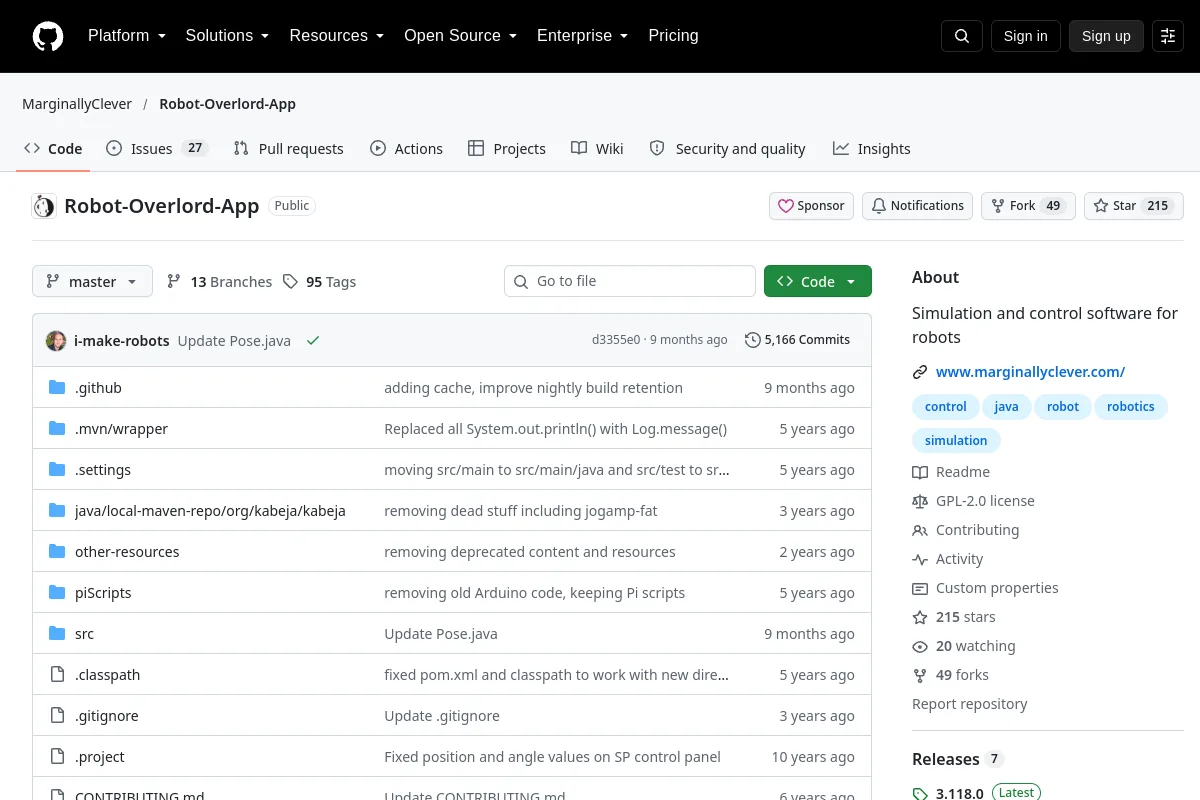 Repository
 Open Source
Simulations- und Steuerungssoftware für Roboter
Simulation & Physik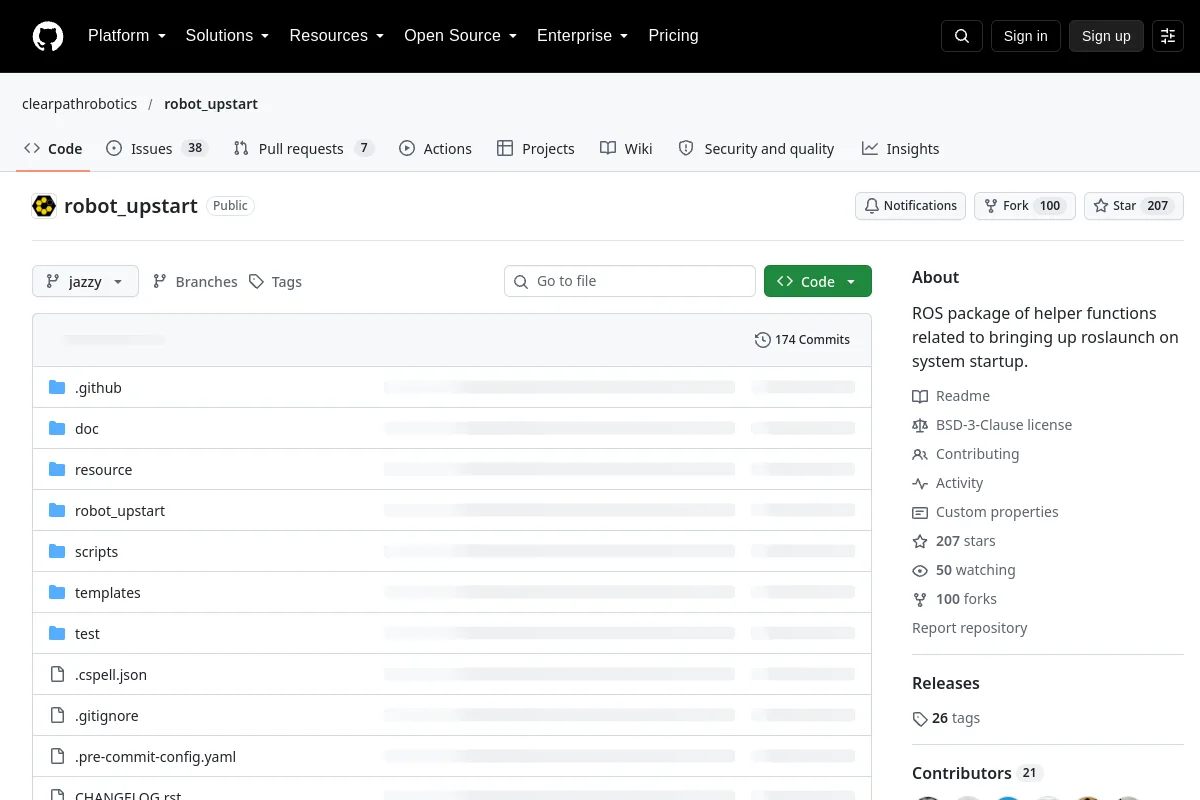 Repository
 Open Source
ROS-Paket mit Hilfsfunktionen im Zusammenhang mit dem Aufrufen von Roslaunch beim Systemstart.
Roboter-SDKs Repository
 Open Source
Python-Toolkit für Roboterlernen durch Demonstration und Manipulation.
Bewegungsplanung und -steuerung Repository
 Open Source
RoomTour3D – Geometriebewusste, kostengünstige und automatische Daten aus Webvideos für die integrierte Navigation
Navigation & SLAM Repository
 Open Source
Generische Robotersteuerungen zur Ergänzung von ros2_control
Bewegungsplanung und -steuerung Repository
 Open Source
Agentenfähigkeit für die ROS 2-Entwicklung in Produktionsqualität. Progressive Offenlegung SKILL.md, die Arbeitsbereich, Knoten, Ausführende, QoS, ros2_control, Nav2, MoveIt 2, Echtzeit und Bereitstellung abdeckt. Funktioniert mit…
Navigation & SLAM Repository
 Open Source
Leistungsstarke ROS2-Lösung für Unity3D
Middleware und Kommunikation Repository
 Open Source
Ein ROS2 Humble-Paket, das das ORB-SLAM3 V1.0 VSLAM-Framework nativ implementiert
Navigation & SLAM Repository
 Open Source
Framework zur Bewertung der Leistung von ROS 2
Visualisierungs- und Datentools Repository
 Open Source
ROS2.0 Foxy- und Humble-Repositorys, die gebrauchsfertige ROS2.0 Gazebo + MoveIt!2-Simulationspakete für verschiedene Industrie- und kollaborative Roboter bereitstellen.
Simulation & Physik Repository
 Open Source
Dieses Repository stellt gebrauchsfertige ROS2-Pakete (Humble) bereit, um einfache Programme und Sequenzen auszuführen und verschiedene Industrie- und kollaborative Roboter mithilfe von ROS 2 zu steuern.
Roboter-SDKs Repository
 Repository
 Open Source
Walking Pattern Generator (= Walking Controller) mit ROS2 für humanoide Roboter
Bewegungsplanung und -steuerung Repository
 Open Source
ROS-Paket, das den Navigationsstapel nutzt, um mithilfe von GMAPPING autonom eine unbekannte Umgebung zu erkunden und eine Karte der erkundeten Umgebung zu erstellen. Abschließend noch eine Wegplanung…
Navigation & SLAM Website
 Open Source
Aufzeichnung und Wiedergabe von Roboter-Themendaten in ROS 2.
Visualisierungs- und Datentools Repository
 Open Source
Einheitliche Befehlszeilenschnittstelle für ROS-Entwicklungstools.
Frameworks für das Lernen von Robotern Repository
 Open Source
Integration zwischen ROS (1 und 2) und Gazebo-Simulation
Simulation & Physik Repository
 Open Source
Verbinden Sie KI-Modelle wie Claude und GPT mithilfe von MCP und ROS mit Robotern.
Middleware und KommunikationKennen Sie eine Ressource, die hierher gehört?