Repository
 Open Source
Autonomous-Parallel-Parking-Car-like-Robot-Gazebo-ROS · Rohith-K
Autonomes paralleles Parken eines autoähnlichen Roboters mithilfe der Gazebo-Simulationsumgebung
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Autonomes paralleles Parken eines autoähnlichen Roboters mithilfe der Gazebo-Simulationsumgebung
Simulation & Physik Repository
 Open Source
Autonome Wahrnehmung
Wahrnehmung & Geometrie Repository
 Open Source
Verbesserung der LLM/VLM-Fähigkeit für die Aufgaben- und Bewegungsplanung von Robotern mit zusätzlichen algorithmusbasierten Tools.
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
Eine Implementierung von AVP-SLAM und einige neue Beiträge
Navigation & SLAM Repository
 Open Source
Tools zum Abfragen von Robotik- und Drohnendaten über einen MCP-Server.
Frameworks für das Lernen von Robotern Repository
 Repository
 Open Source
Ein IsaacLab DirectEnv für grundlegende vierbeinige Fortbewegungsaufgaben mit Unterstützung für mehrere vierbeinige Roboter, Sim-zu-Sim- und Sim-zu-Real-Pipelines
Simulation & Physik Repository
 Open Source
Gazebo-Simulationsschnittstelle für den Baxter Research Robot
Simulation & Physik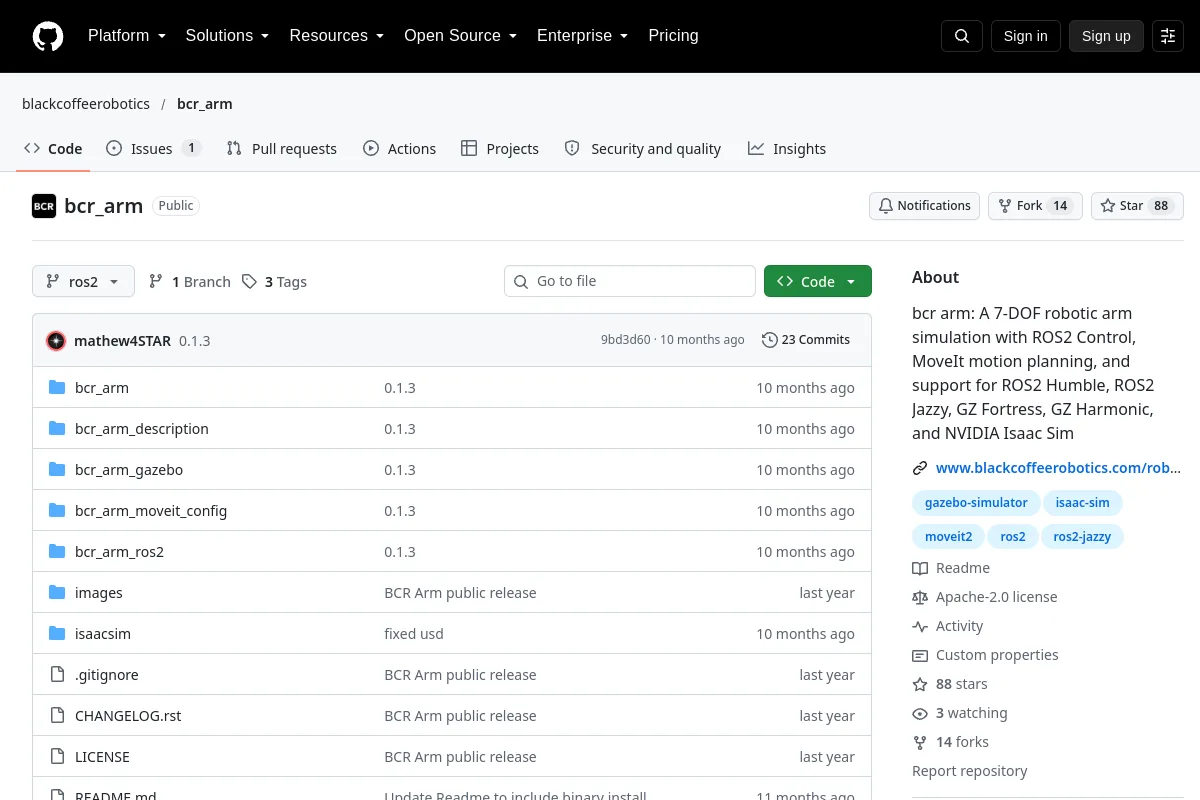 Repository
 Open Source
bcr-Arm: Eine 7-DOF-Roboterarmsimulation mit ROS2 Control, MoveIt-Bewegungsplanung und Unterstützung für ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic und NVIDIA Isaac Sim
Bewegungsplanung und -steuerung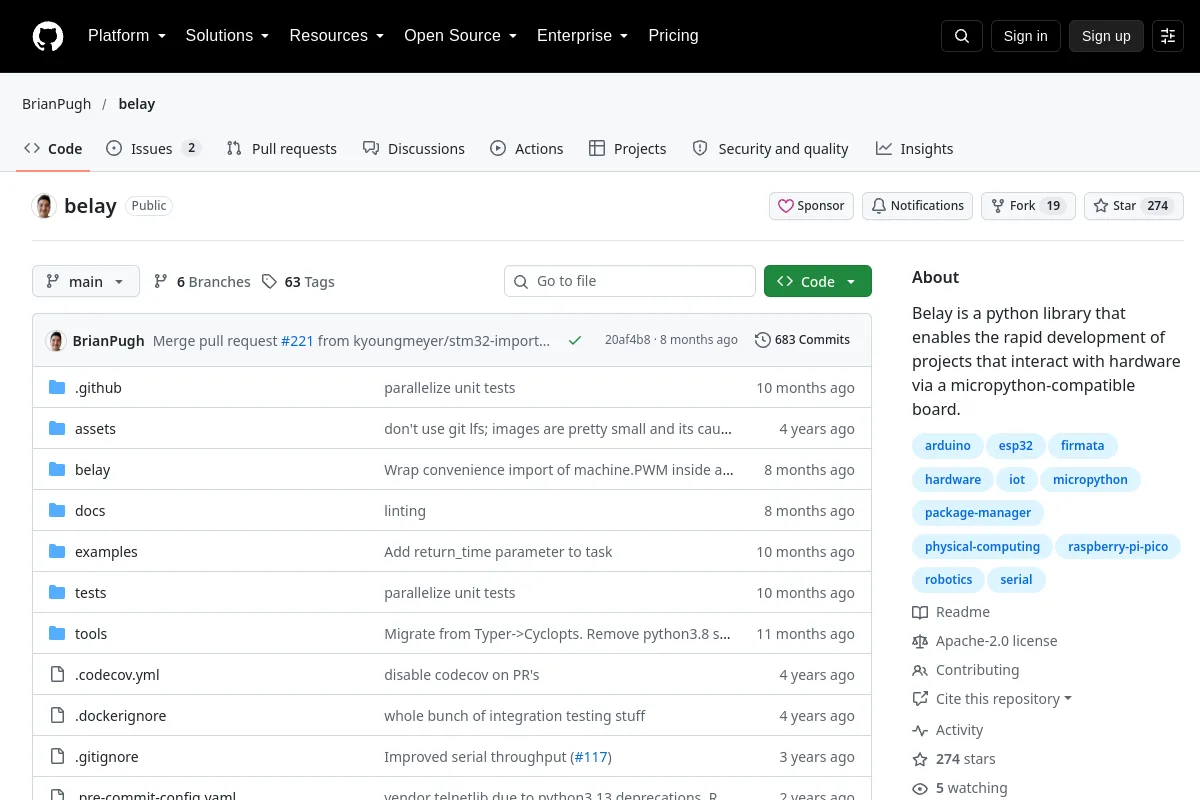 Repository
 Open Source
Python-Tools für die Interaktion mit MicroPython-kompatiblen Boards.
Frameworks für das Lernen von Robotern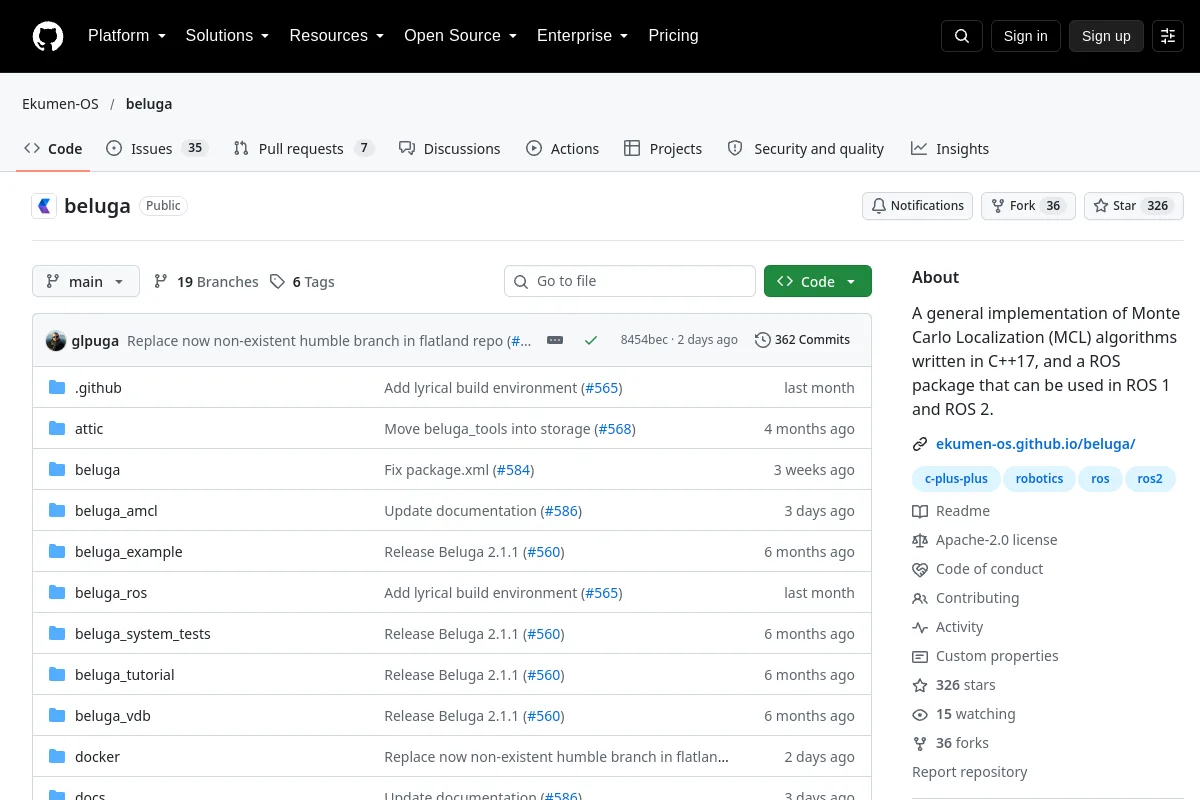 Repository
 Open Source
C++-Monte-Carlo-Lokalisierungsbibliothek mit ROS-Paketen.
Navigation & SLAM Repository
 Open Source
BenchBot ist ein Tool zum nahtlosen Testen und Bewerten semantischer Szenenverständnis-Tools sowohl in realistischen 3D-Simulationen als auch an echten Robotern
Simulation & Physik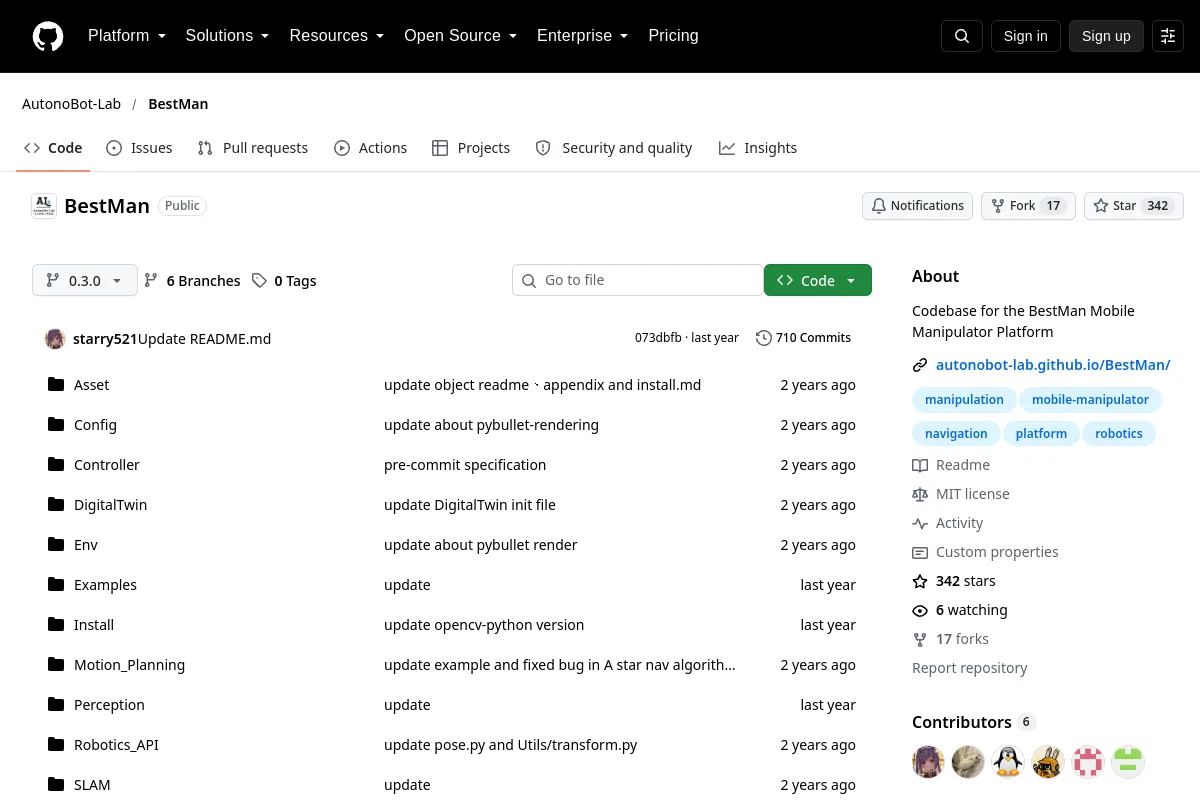 Repository
 Open Source
Die Codebasis für die mobile Manipulatorplattform BestMan.
Navigation & SLAM Repository
 Open Source
BiFold-Forschungscode für sprachgesteuertes bimanuelles Falten von Stoffen.
Wahrnehmung & Geometrie Repository
 Open Source
Optimal-Control-Framework, das CasADi, Ipopt, ACADOS und biorbd verbindet.
Bewegungsplanung und -steuerung Repository
 Open Source
Suite von Bibliotheken zur Erzielung einer zweibeinigen Fortbewegung bei humanoiden Robotern
Bewegungsplanung und -steuerung Repository
 Open Source
Laufsimulation eines zweibeinigen Roboters mit Pybullet.
Simulation & Physik Repository
 Open Source
Biped-Fortbewegungsforschung mit Deep RL, Isaac Lab und MuJoCo.
Simulation & Physik Repository
 Open Source
Kompakte Implementierung einer 2D-Physik-Engine.
Simulation & Physik Repository
 Open Source
Roboternachrichten, Beschreibungen und Controller für Boxer.
Bewegungsplanung und -steuerung Repository
 Open Source
Eine Programmiersprache für Roboterschwärme.
Flotten- und Autonomiesysteme Repository
 Open Source
Ein schneller parallelkinematischer 3D-Drucker, der Kabel und Winden als Aktuator verwendet.
Frameworks für das Lernen von Robotern Repository
 Open Source
Eine Open-Source-Text-zu-CAD-Webanwendung.
Frameworks für das Lernen von RoboternKennen Sie eine Ressource, die hierher gehört?