具身智能与机器人资源导航
发现机器人仿真软件、ROS 2 中间件、运动规划及 Python 机器人学习工具。
LMFAO通过用于机器人学习的视觉变化来增强LeRobot演示视频。
📦 安装
用于自主驾驶的概率3D多对象跟踪代码。
ManiSkill PushCube的PPO再现和课程实验。
用于Manus手套的Linux ROS 2驱动程序。
用于机器人状态估计的模块化传感器融合框架。
用于移动机器人导航的MATLAB示例代码。
用于车辆通信和地面控制集成的MAVLink-to-ROS网关。
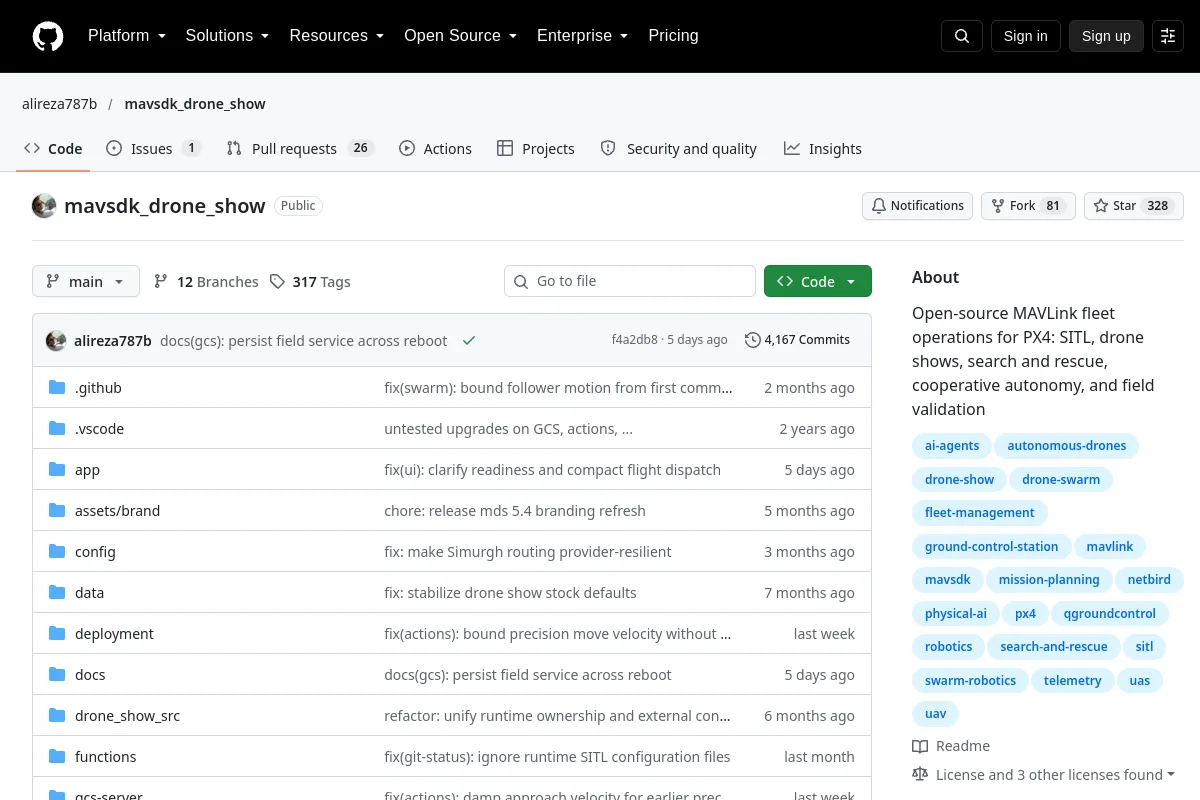
用于 PX4 无人机任务的 MAVLink 机队操作软件。
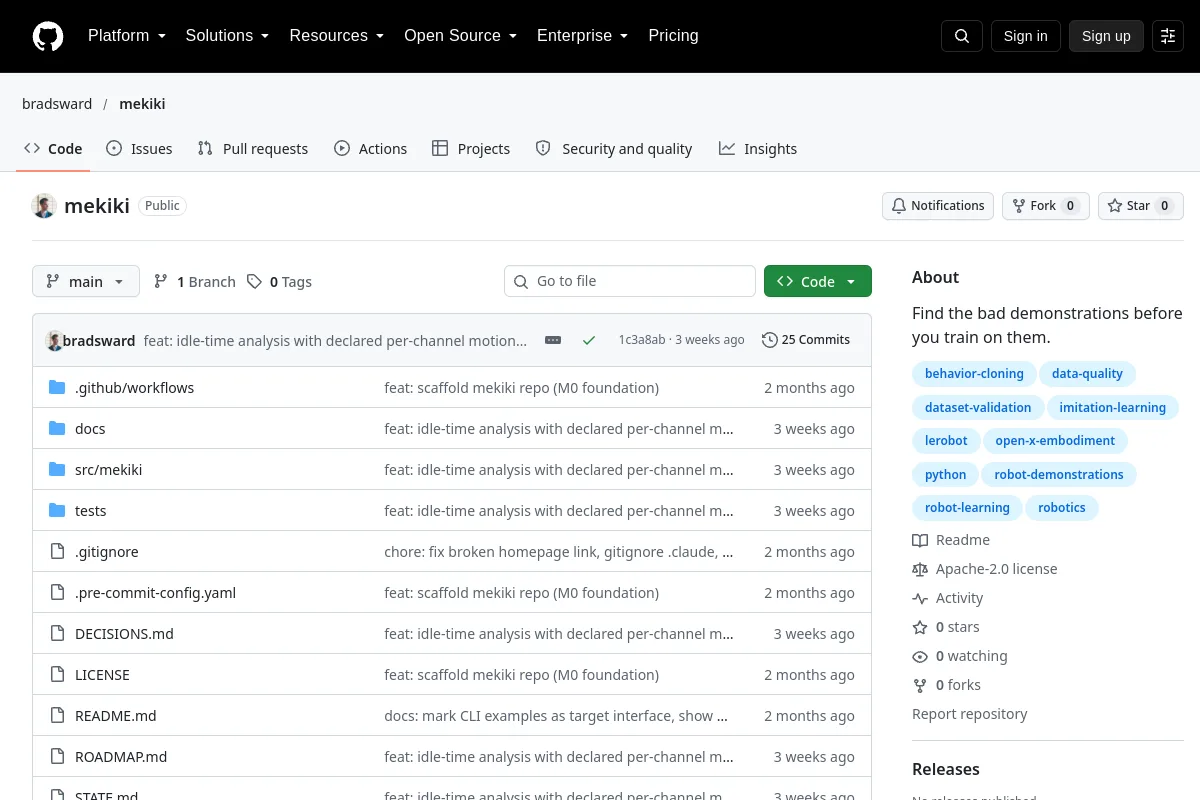
mekiki 检查演示数据的动作状态不匹配、空闲镜头和摄像机同步问题。
Mesh Twin提供用于移动机器人导航的基于MuJoCo的合成数据管道。
Microduck双足机器人的强化学习实验。
Microduck Biped 的 RL 运动训练和部署工作流程。
用于 MimicGen 机器人数据生成项目的模拟环境和工具。
具有MuJoCo RL和模拟到真实工作流程的源自Microduck的双足平台。
用于 Minitaur 机器人控制的 Ghost Robotics SDK 的扩展。
MLX SmolVLA为SmolVLA提供Apple Silicon推理和服务资源。
MLX VLA为VLA模型提供Apple Silicon训练和部署资源。
使用扩散模型的多机器人运动规划
刚体动力学模拟器。
用于社交意识机器人导航的学习世界转变模型
用于本地化和移动应用的模块化优化框架(MOLA)
欢迎阅读关于机器人运动规划的深入视觉指南——机器人如何决定向何处以及如何移动的大脑!
移动机器人的运动规划
知道属于这里的资源吗?
 科研
 代码仓库