 Förvar
 Forskning
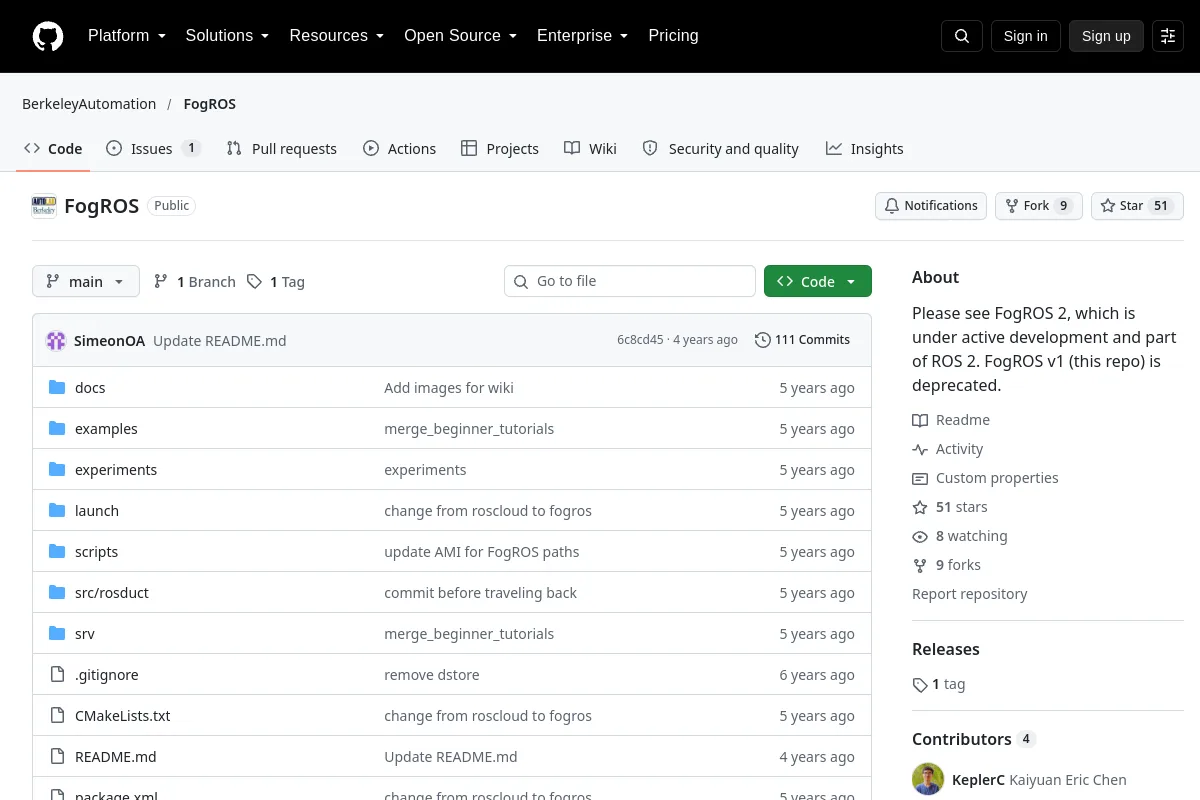
FogROS · BerkeleyAutomation
Det utfasade FogROS v1 molnrobotprojektet.
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Forskning
Det utfasade FogROS v1 molnrobotprojektet.
Robotinlärningsramar Förvar
 Forskning
Implementering av en guidad policysökning för forskning om policyinlärning.
Robotinlärningsramar Förvar
 Forskning
GQ-CNN grepp-inlärning utbildning och implementeringsverktyg med ROS-integration.
Robotinlärningsramar Förvar
 Forskning
En autonomi-stack för Unitree G1 humanoid, byggd på ROS 2.
Robotinlärningsramar Förvar
 Forskning
ROS-paket och rörelsekommandon för GUNDAM-robotar.
Robotinlärningsramar Förvar
 Forskning
Användbar DoggyBot: Öppen världsobjekthämtning med benrobotar och visionspråkmodeller
Robotinlärningsramar Förvar
 Forskning
kineForge tillhandahåller träning, stresstester och replay-arbetsflöden för MuJoCo-robotpolicyer.
Robotinlärningsramar Förvar
 Forskning
LeRobot DP Toolkit tillhandahåller verktyg för timing, nedsampling av dataset och kamerajustering för diffusionspolicy.
Robotinlärningsramar Förvar
 Forskning
PPO-reproduktion och läroplansexperiment för ManiSkill PushCube.
Robotinlärningsramar Förvar
 Förvar
 Forskning
En modulär sensor-fusionsram för robottillståndsuppskattning.
Robotinlärningsramar Förvar
 Forskning
MLX SmolVLA tillhandahåller Apple Silicon-inferens- och serverresurser för SmolVLA.
Robotinlärningsramar Förvar
 Forskning
MLX VLA tillhandahåller utbildnings- och distributionsresurser för Apple Silicon för VLA-modeller.
Robotinlärningsramar Förvar
 Forskning
Primitiva rörelseimplementationer för imitationsinlärning, inklusive bimanuell rörelse.
Robotinlärningsramar Förvar
 Forskning
ROS-applikationer för myAGV mobilrobot, inklusive kartläggning och navigering.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Forskning
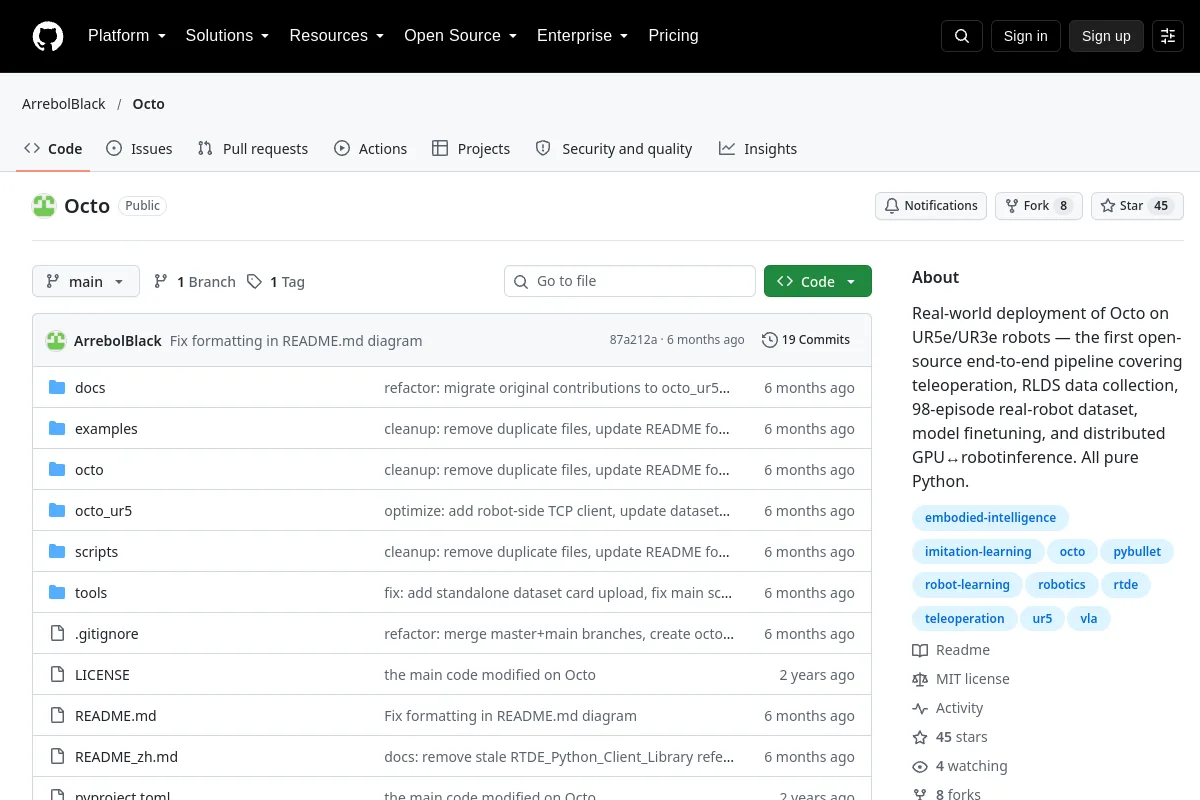
Detta Octo-distributionsprojekt täcker teleoperation, RLDS-insamling och finjustering av Universal Robots-armar.
Robotinlärningsramar Förvar
 Forskning
Förstärkande lärmiljöer för Isaac Gym i Isaac Sim.
Robotinlärningsramar Förvar
 Förvar
 Forskning
En avhandling om robotinlärning och adaptiv autonomi i rymden.
Robotinlärningsramar Förvar
 Forskning
URDF-modelltillgångar för Poppy Torso-roboten.
Robotinlärningsramar Förvar
 Forskning
Datauppsättning och benchmark för navigering på visuellt språk med hjälp av hänvisningsuttryck.
Robotinlärningsramar Förvar
 Forskning
Omtänka videogenereringsmodellen för den förkroppsligade världen
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?