 Förvar
THE EMBODIED AI DIRECTORY
Mellanvara och kommunikation
Utforska meddelande- och dataflödesinfrastruktur för distribuerade robotsystem.
Förvar
 Förvar
 Öppen källkod
yasmin · uleroboticsgroup
YASMIN (Yet Another State MachINe)
Mellanvara och kommunikation Förvar
 Öppen källkod
Fast DDS · eProsima
DDS kommunikationsmellanprogram med implementerings- och dokumentationsresurser.
Mellanvara och kommunikation Förvar
 Öppen källkod
embodied-agents · automatika-robotics
EmbodiedAgents är ett fullt laddat ROS2-baserat ramverk för att skapa interaktiva fysiska agenter som kan förstå, komma ihåg och agera utifrån kontextuell information från sin omgivning.
Mellanvara och kommunikation Förvar
 Öppen källkod
generate_parameter_library · PickNikRobotics
Deklarativa ROS 2-parametrar
Mellanvara och kommunikation Förvar
 Öppen källkod
rmw fastrtps · ros2
ROS 2 middleware implementering med eProsima Fast DDS.
Mellanvara och kommunikation Förvar
 Öppen källkod
rosclaw · ros-claw
Fysisk AI-körtid för förkroppsligade agenter – styrd handling, verifierad upplevelse, fysiskt minne och färdighetsutveckling.
Mellanvara och kommunikation Förvar
 Öppen källkod
agnocast · autowarefoundation
En rclcpp-kompatibel IPC-mellanvara med äkta nollkopia som stöder alla ROS-meddelandetyper, inklusive meddelandestrukturer som redan genererats av rosidl.
Mellanvara och kommunikation Förvar
 Öppen källkod
cerulion · cerulion-inc
Den öppna källkodsrobotens körtid som registrerar en körning, kör den igen mot ny kod och returnerar en utgångskod.
Mellanvara och kommunikation Förvar
 Öppen källkod
horus · softmata
Snabbaste Robotics Runtime System. Om telefoner har Android förtjänar robotar HORUS.
Mellanvara och kommunikation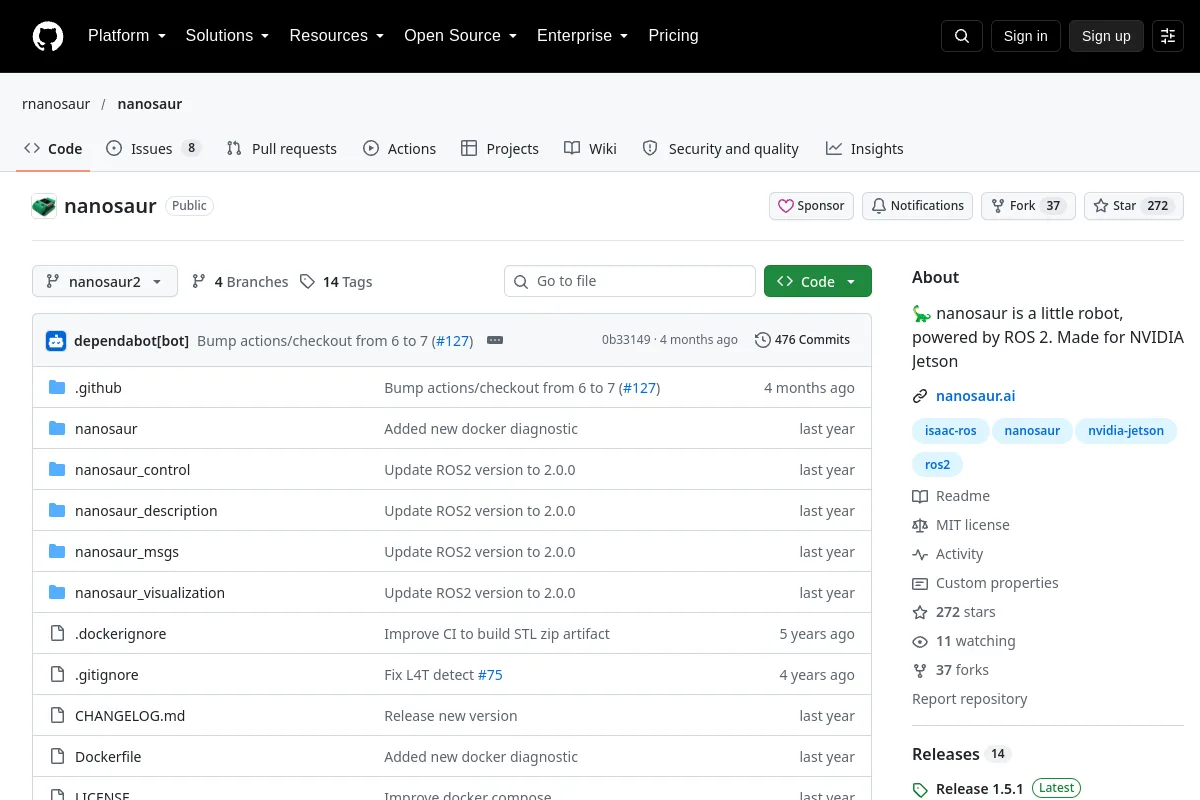 Förvar
 Öppen källkod
nanosaur · rnanosaur
🦕 nanosaur är en liten robot, driven av ROS 2. Tillverkad för NVIDIA Jetson
Mellanvara och kommunikation Förvar
 Öppen källkod
nerv · Yanshi-Robotics
NERV — ett nervsystem för robotar: en språkmodellhjärna, en robotkropp och en värld, kopplade till en plattform
Mellanvara och kommunikation Förvar
 Öppen källkod
ogma · nasa
Generator av runtime monitorer för flyg- och robotapplikationer.
Mellanvara och kommunikation Förvar
 Öppen källkod
OM1 · OpenMind
Modulär hårdvara-abstraktionsram för robot AI-system.
Mellanvara och kommunikation Förvar
 Öppen källkod
quackd · rokbenko
En CLI för alla dina robotar. Anslut dem, beordra dem och låt dem arbeta tillsammans, var och en med en LLM för en hjärna (Claude, OpenAI, Gemini, Grok eller lokal via Ollama eller vLLM), VLAs för armar och...
Mellanvara och kommunikation Förvar
 Öppen källkod
RLark · RLinf
Cross-Cluster Embodied Intelligence Cloud-Native Platform. Hantera gränsöverskridande förkroppsligade AI-arbetsbelastningar med Kubernetes-native CRD:er, enhetlig jobbschemaläggning, cross-cluster Pod-nätverk och...
Mellanvara och kommunikation Förvar
 Förvar
 Öppen källkod
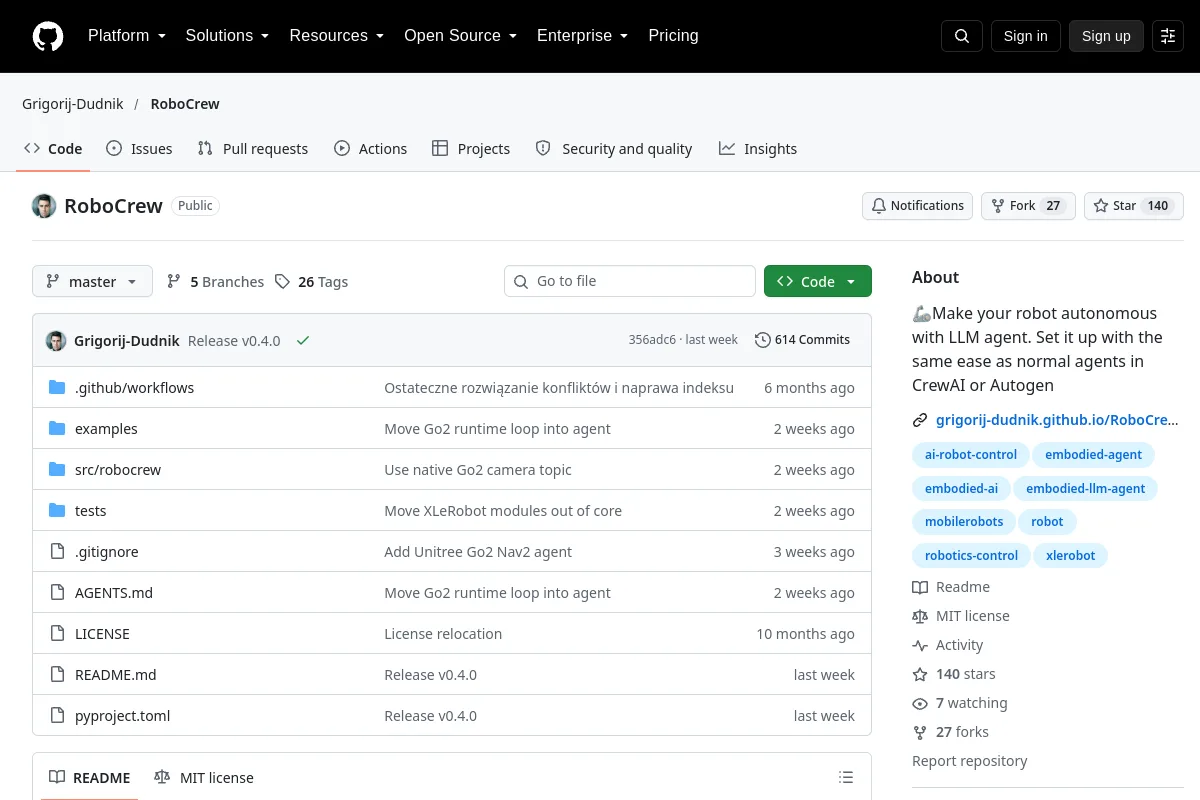
RoboCrew · Grigorij-Dudnik
🦾Gör din robot autonom med LLM-agent. Ställ in den med samma lätthet som vanliga agenter i CrewAI eller Autogen
Mellanvara och kommunikation Förvar

 Förvar
 Öppen källkod
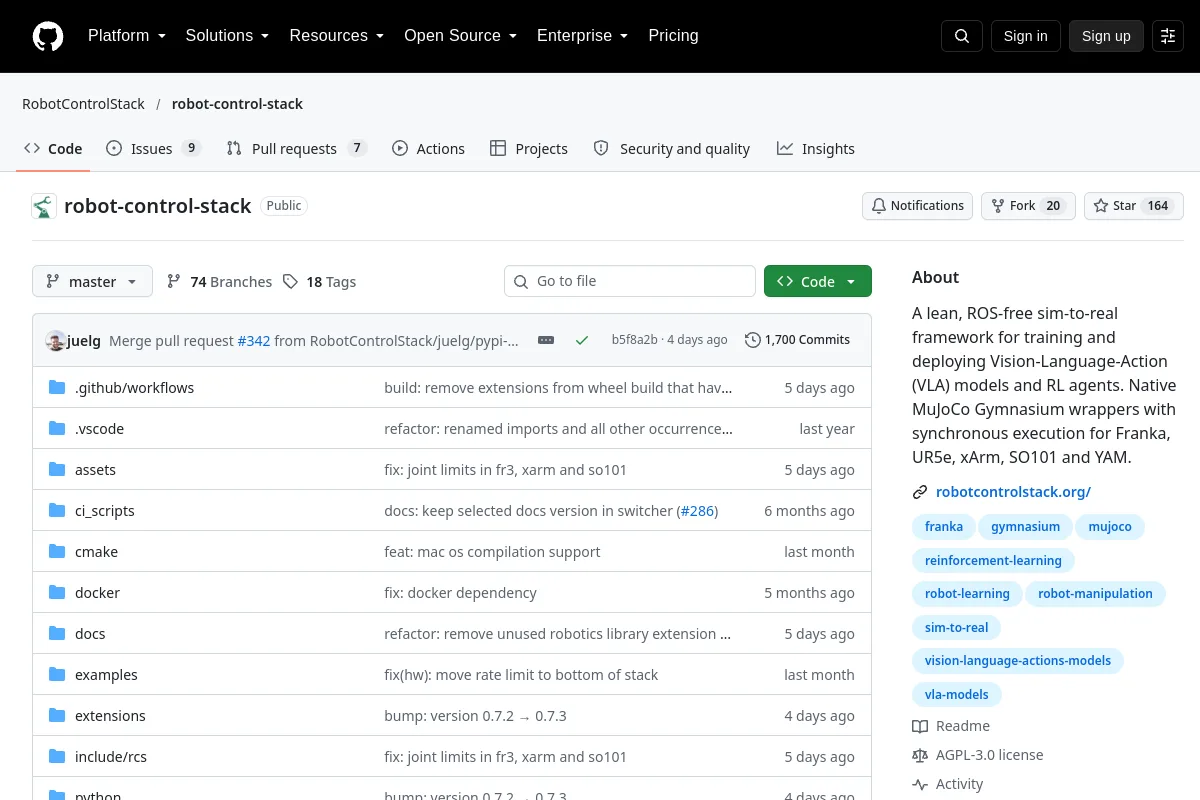
robot-control-stack · RobotControlStack
Ett smidigt, ROS-fritt ramverk för att träna och distribuera Vision-Language-Action-modeller (VLA) och RL-agenter. Inhemska MuJoCo Gymnasium-omslag med synkront utförande för Franka, UR5e...
Mellanvara och kommunikation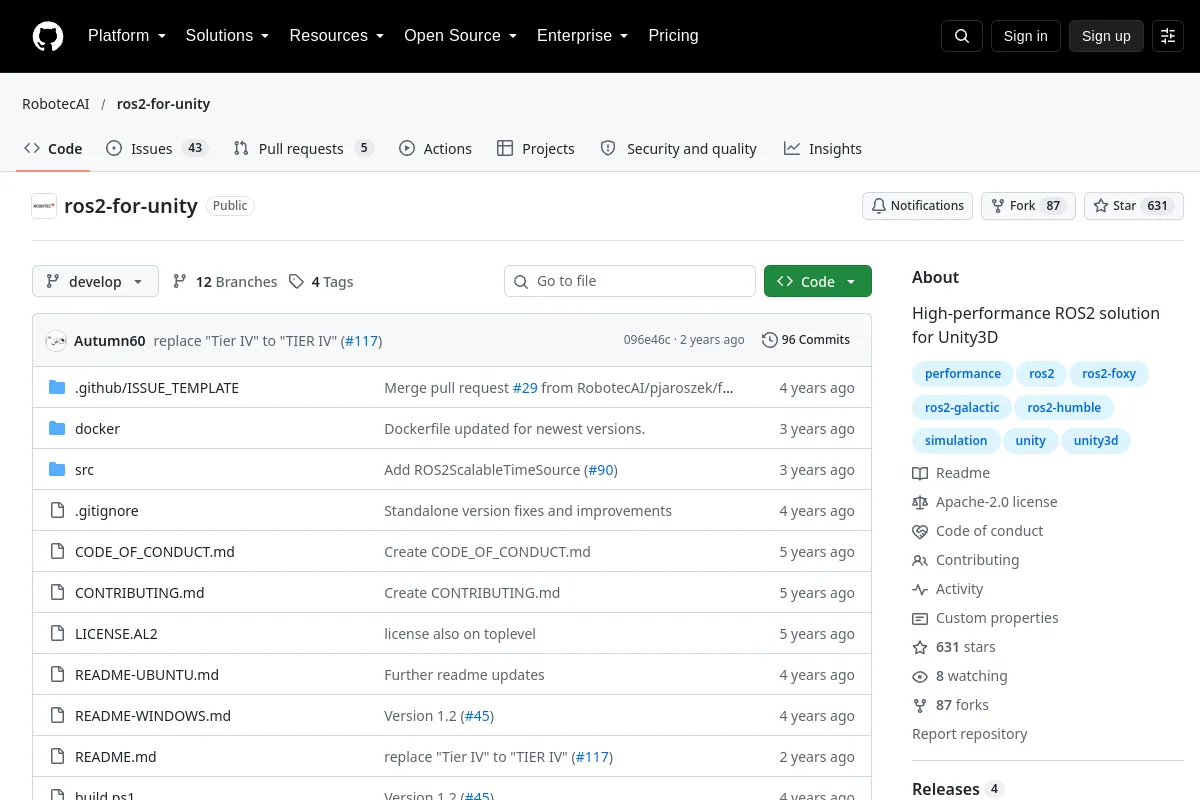 Förvar
 Öppen källkod
ros2-for-unity · RobotecAI
Högpresterande ROS2-lösning för Unity3D
Mellanvara och kommunikation Förvar
 Öppen källkod
ros-mcp-server · robotmcp
Koppla ihop AI-modeller som Claude & GPT med robotar som använder MCP och ROS.
Mellanvara och kommunikation Förvar
 Öppen källkod
SMACC2 · robosoft-ai
Ett händelsedrivet, asynkront, beteendetillståndsmaskinbibliotek för ROS2 (Robotic Operating System)-applikationer skrivet i C++
Mellanvara och kommunikation Förvar
 Öppen källkod
UltraBot · LeapLabTHU
Mot expertnivå autonom carotis ultraljud med storskaligt inlärningsbaserat robotsystem
Mellanvara och kommunikationURVALSANMÄRKNINGAR
Att välja mellanvara och kommunikation
Jämför leveranssemantik, timing, transportsäkerhet och integrationskrav. Verifiera kompatibilitet med den valda ROS-distributionen eller körtiden istället för att anta drop-in-ersättning.
EN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?