Förvar
 Forskning
chalet · lil-lab
Cornell House Agent Learning Environment och tillhörande resurser.
Perception & geometriTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
Cornell House Agent Learning Environment och tillhörande resurser.
Perception & geometri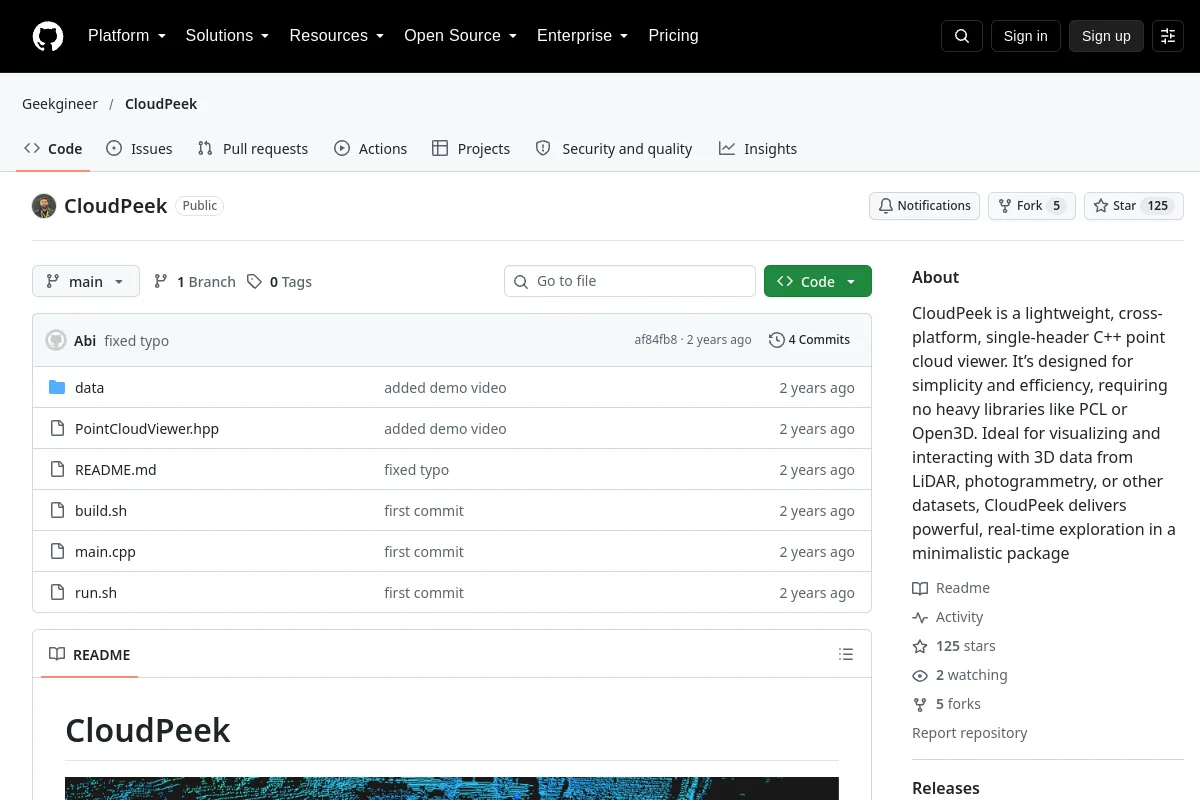 Förvar
 Forskning
CloudPeek tillhandahåller en lätt C++ point-cloud viewer för visuell datainspektion.
Visualisering & dataverktyg Förvar
 Forskning
En GPU-Parallell analytisk fysikmotor med mujoco API-kompatibilitet
Simulering & fysik Förvar
 Forskning
Toppmodern metod för modellbaserad skicklig manipulation
Rörelseplanering och kontroll Förvar
 Forskning
Restriktionsmedveten imitationslärande forskning för autonom racing.
Perception & geometri Webbplats
 Forskning
En robotsimulator med scenmodellering och fjärrkontrollgränssnitt.
Simulering & fysik Förvar
 Förvar
 Forskning
JavaScript-ramverk för robotik, drönare och Internet of Things (IoT)
Mellanvara och kommunikation Förvar
 Forskning
DexGarmentLab: Skicklig miljö för hantering av plagg med generaliserbar policy
Simulering & fysik Förvar
 Forskning
Efter modifieringar på OpenTelevision kan Quest 3 användas för teleoperation av Franka Pandas robotarm och Inspire Hand i Isaac Gym.
Teleoperationsprogramvara Förvar
 Forskning
VR-baserad teleoperation för fingerfärdig manipulation - Control xArm + Inspire Hands med Vive Trackers och Quest Hand Tracking
Teleoperationsprogramvara Förvar
 Forskning
🍀 DexTrack: Mot generaliserbar neural spårningskontroll för fingerfärdig manipulation från mänskliga referenser
Perception & geometri Förvar
 Forskning
Detta projekt består av forskning om en 6 frihetsgradersrobot. En 3D-modell av roboten har gjorts på Unity för att demonstrera Forward och Inverse Kinematics. Viktiga begrepp inom robotik som...
Rörelseplanering och kontroll Förvar
 Forskning
simplementering av dela-och-härska förstärkningsinlärning.
Robotinlärningsramar Förvar
 Forskning
En förstärkningslärande navigeringsagent som använder lidar och kameraobservationer.
Navigation & SLAM Webbplats
 Forskning
Robotiska systemmodellering, dynamik och optimeringsverktyg.
Rörelseplanering och kontroll Förvar
 Forskning
Domänrandomiseringsexperiment för mjuk-robotkontroll med sluten slinga.
Rörelseplanering och kontroll Förvar
 Förvar
 Forskning
EAO-SLAM: Monocular Semi-Dense Object SLAM Baserat på Ensemble Data Association
Navigation & SLAM Förvar
 Forskning
SO-ARM101 ACT-experiment med dubbla vyer med dokumenterade körtidsskydd.
Robotinlärningsramar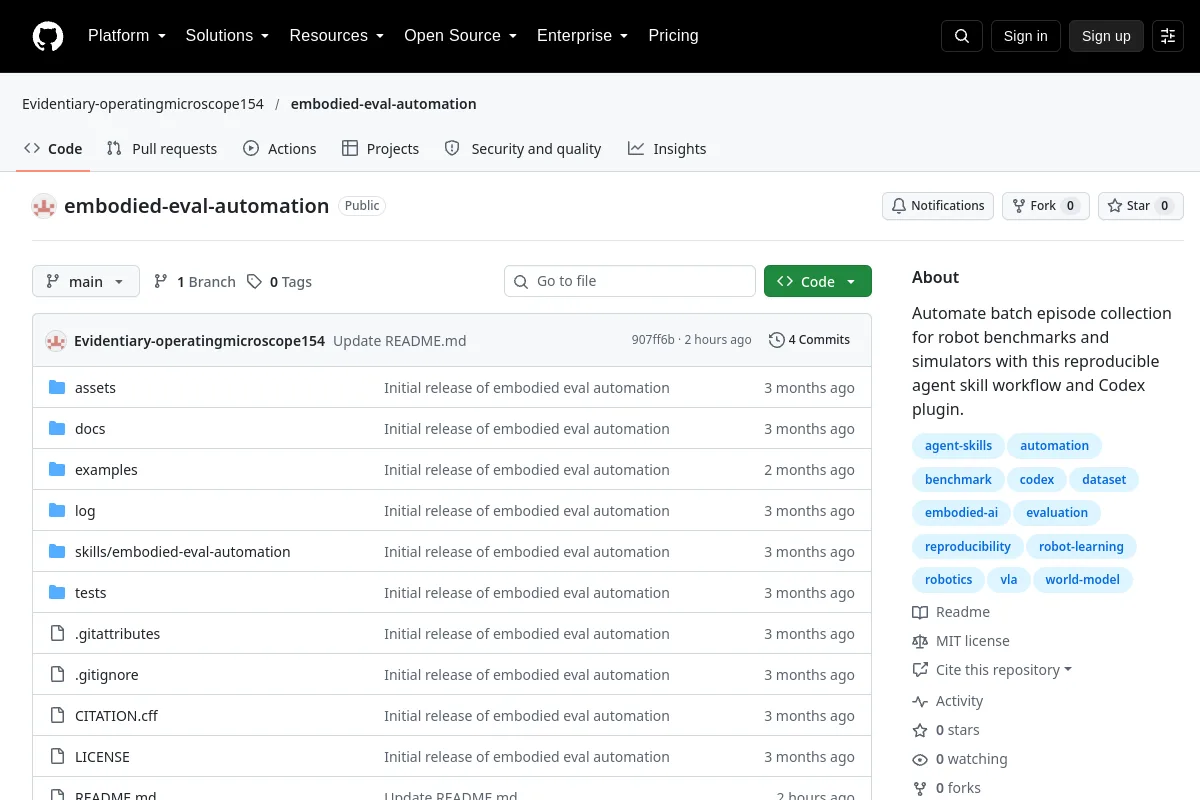 Förvar
 Forskning
Embodied Eval Automation tillhandahåller arbetsflöden för insamling av robotbenchmark- och simulatorepisoder.
Visualisering & dataverktyg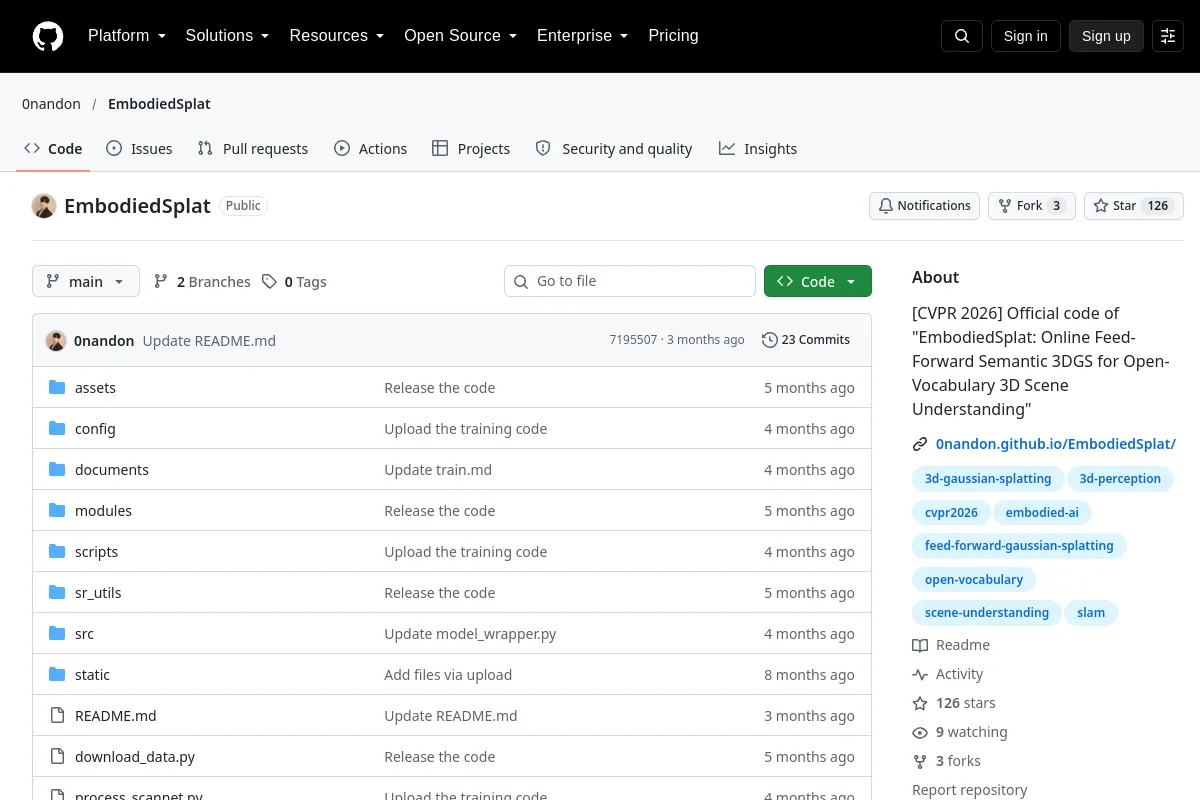 Förvar
 Forskning
Officiell kod för "EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding"
Perception & geometri Förvar
 Forskning
Implementering för att lära sig en kartläggning från urbana bilder som innehåller dynamiska objekt till statiska realistiska bilder lämpliga för SLAM
Navigation & SLAM Förvar
 Forskning
EvoBot tillhandahåller ett agent- och återanvändbart färdighetsbibliotek för LIBERO-manipulationsuppgifter.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?