Förvar
 Öppen källkod
dreamer · danijar
Dreamer-implementering för inlärning av kontrollbeteenden med latenta världsmodeller.
Rörelseplanering och kontrollTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Dreamer-implementering för inlärning av kontrollbeteenden med latenta världsmodeller.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Punktmolnbaserad 3D-lokalisering och kartläggningsramverk.
Navigation & SLAM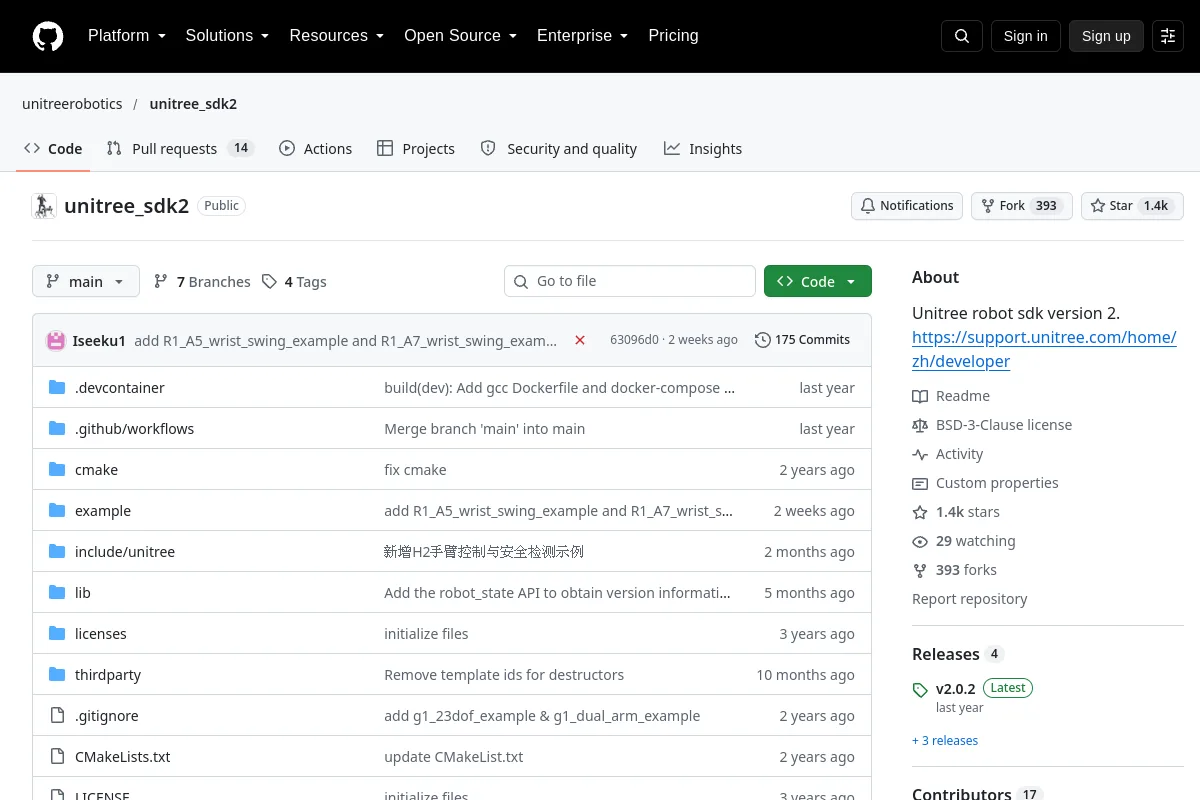 Förvar
 Förvar
 Öppen källkod
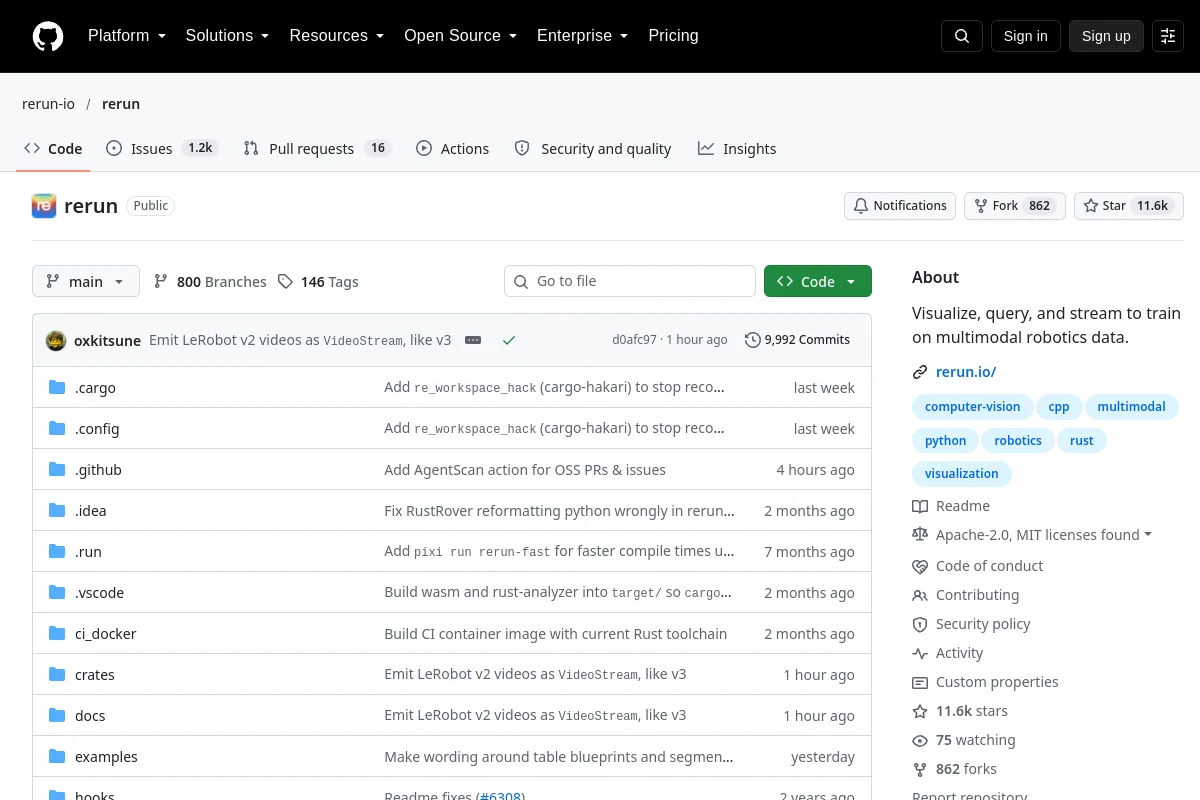
Visualisera, fråga och strömma för att träna på multimodal robotdata.
Visualisering & dataverktyg Förvar
 Öppen källkod
pySLAM är en hybrid Python/C++ Visual SLAM-pipeline som stöder monokulära, stereo- och RGB-D-kameror. Det tillhandahåller en bred uppsättning moderna lokala och globala funktionsextraktorer, flera loop-stängning...
Navigation & SLAM Förvar
 Öppen källkod
ROS-baserad mjukvara för fyrfotingsgång och rörelseexperiment.
Simulering & fysik Förvar
 Öppen källkod
Ett 2D- och 3D SLAM-system för flera plattformar.
Navigation & SLAM Förvar
 Öppen källkod
Förstärkningsinlärningsalgoritmer för MuJoCo-uppgifter.
Simulering & fysik Förvar
 Öppen källkod
3D-objektdetektering i punktmoln med djup Hough-röstning.
Perception & geometri Förvar
 Öppen källkod
Hand-motion retargeting verktyg för fingerfärdig robot teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Kinematik och dynamikverktyg för robotik.
Rörelseplanering och kontroll Förvar
 Öppen källkod
En robotplattform för moln och dimma som använder ROS 2.
Robotinlärningsramar Förvar
 Öppen källkod
En verktygslåda för att lära sig visuellt skjuta och greppa med RL.
Perception & geometri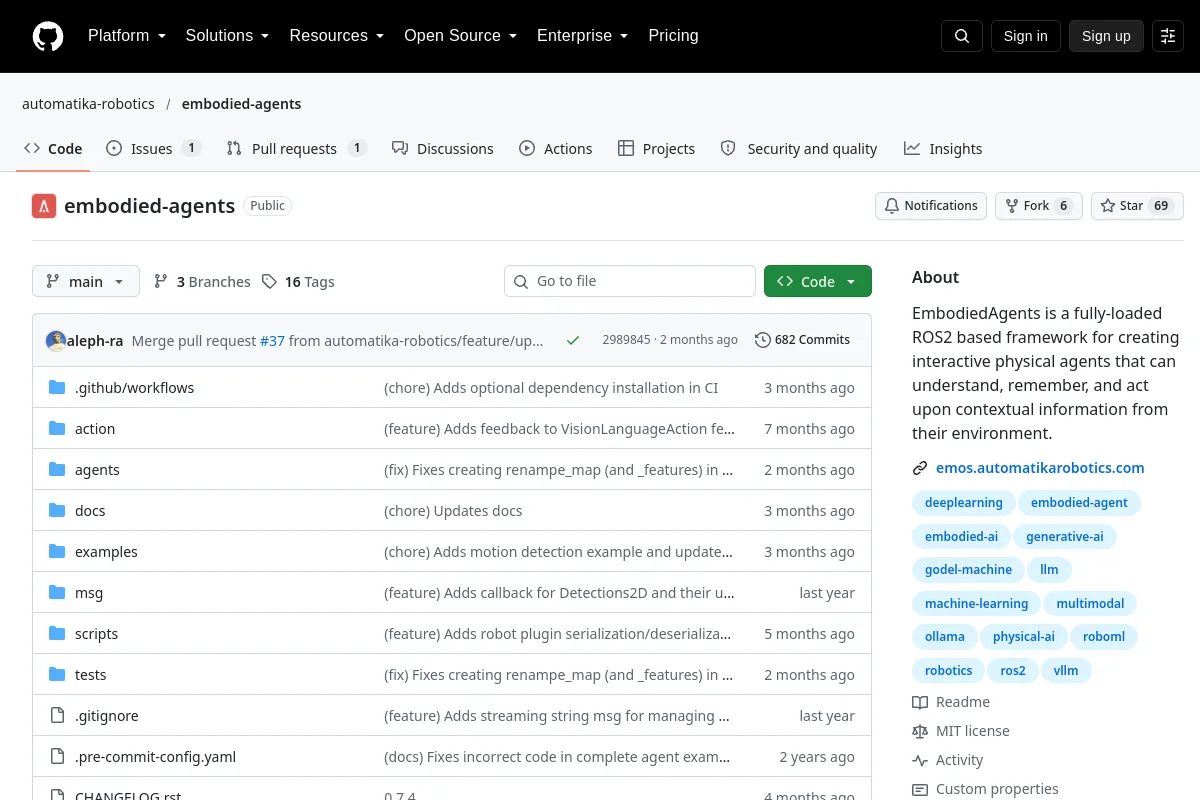 Förvar
 Öppen källkod
EmbodiedAgents är ett fullt laddat ROS2-baserat ramverk för att skapa interaktiva fysiska agenter som kan förstå, komma ihåg och agera utifrån kontextuell information från sin omgivning.
Mellanvara och kommunikation Förvar
 Öppen källkod
Forskningsimplementering för simuleringsanpassning och smidiga humanoida helkroppsfärdigheter.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
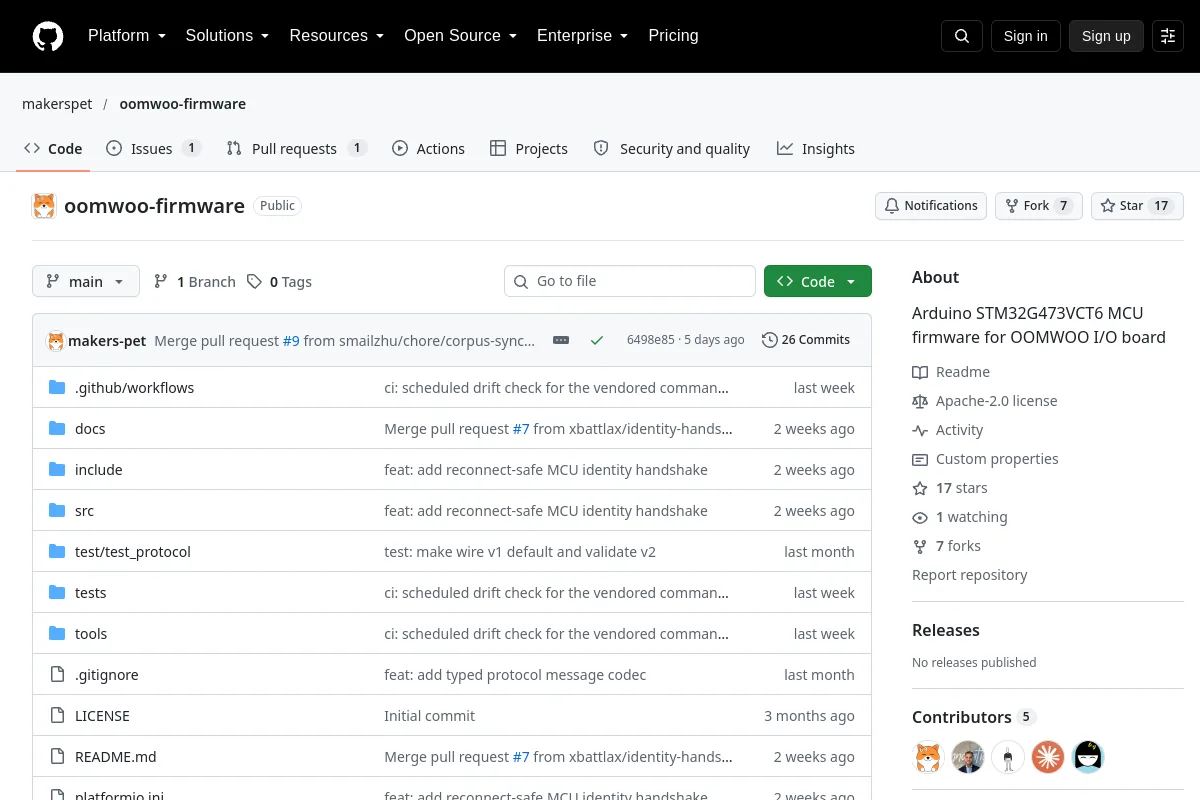
Arduino STM32G473VCT6 MCU firmware för OOMWOO I/O-kort
Robotinlärningsramar Webbplats
 Öppen källkod
En humanoid robotinlärningsram som omfattar simulering och implementering.
Robotinlärningsramar Förvar
 Öppen källkod
API för en simuleringsmiljö med flera agenter i hushåll.
Perception & geometri Förvar
 Öppen källkod
RoboGen forskningskod för att generera och lära sig robotfärdigheter.
Robotinlärningsramar Förvar
 Öppen källkod
Mobila ALOHA-inlärnings- och teleoperationsresurser för bimanuell mobilmanipulation.
Teleoperationsprogramvara Förvar
 Förvar
 Öppen källkod
Verktyg för visuell-tröghetsuppskattning för robotforskning.
Navigation & SLAM Förvar
 Öppen källkod
Programvara för flygkontroll och gränssnitt för robotplattformar.
Flotta och autonomisystemVet du en resurs som hör hemma här?