 Förvar
 Öppen källkod
Robotics-Warehouse · Unity-Technologies
En lagermiljö för robotsimulering i Unity.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
En lagermiljö för robotsimulering i Unity.
Simulering & fysik Förvar
 Öppen källkod
Multi-Robot Warehouse (RWARE): En förstärkningsmiljö för flera agenter
Simulering & fysik Förvar
 Öppen källkod
ROS-paket för Robotiq robothårdvara.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Robotlärande kurser och metodimplementeringar.
Robotinlärningsramar Förvar
 Öppen källkod
Robotinlärningsarbetsbänk som täcker arbetsflöden för simulering, inspelning, utbildning och driftsättning.
Simulering & fysik Förvar
 Öppen källkod
Simulerings- och styrmjukvara för robotar
Simulering & fysik Förvar
 Öppen källkod
ROS-paket med hjälpfunktioner relaterade till att ta fram roslaunch vid systemstart.
Robot SDK:er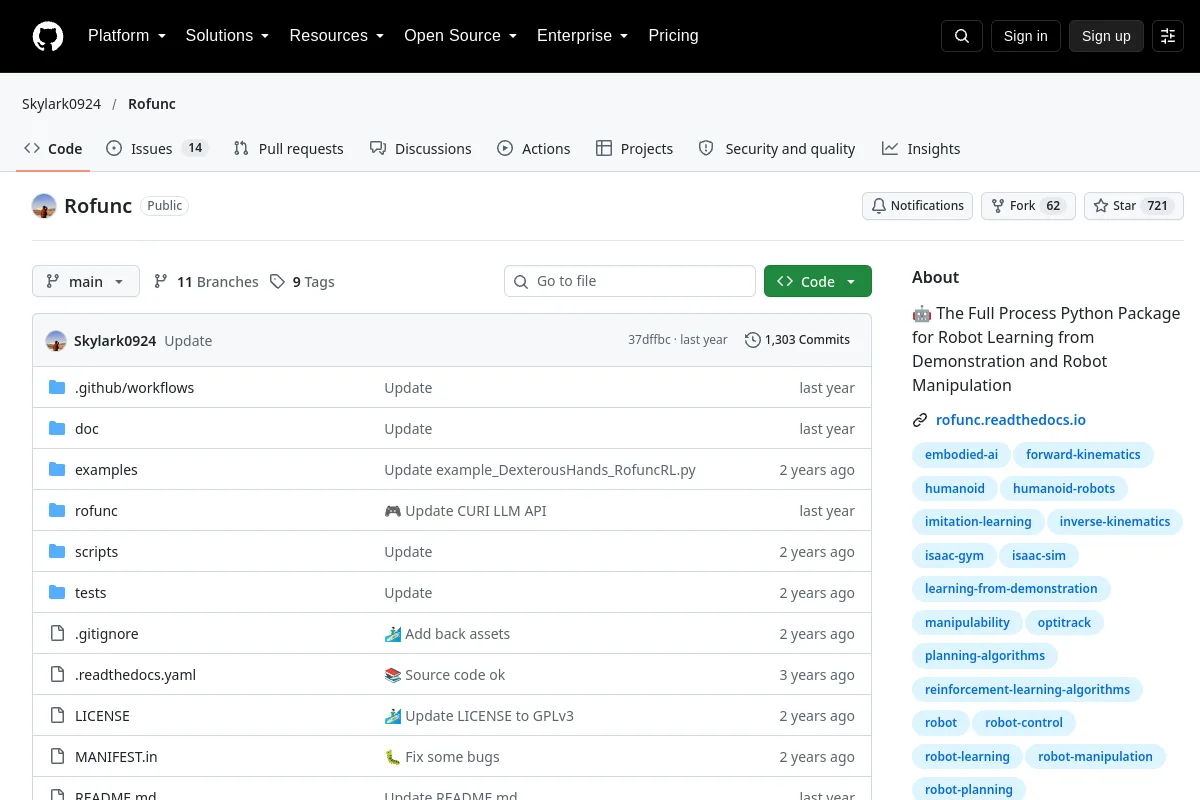 Förvar
 Öppen källkod
Python-verktygssats för robotinlärning från demonstration och manipulation.
Rörelseplanering och kontroll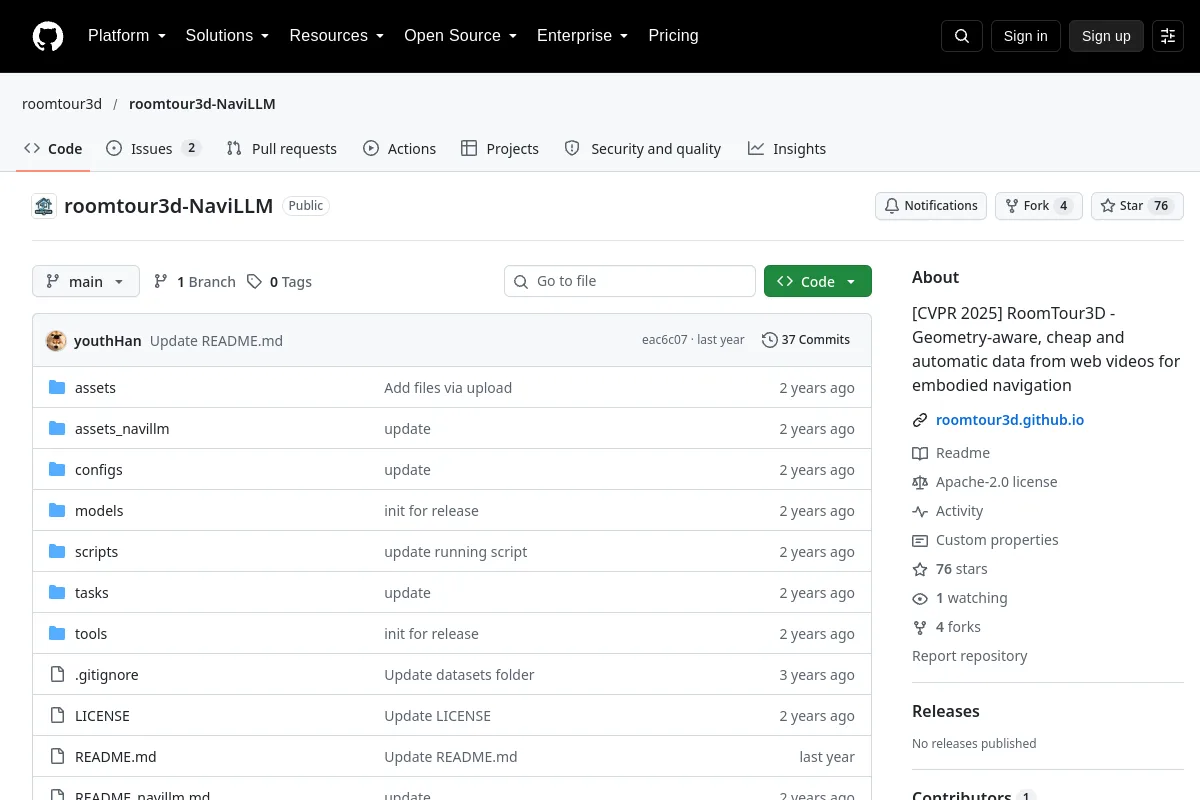 Förvar
 Öppen källkod
RoomTour3D - Geometrimedveten, billig och automatisk data från webbvideor för inbyggd navigering
Navigation & SLAM Förvar
 Öppen källkod
Generiska robotstyrningar som följer med ros2_control
Rörelseplanering och kontroll Förvar
 Öppen källkod
Agentfärdighet för ROS 2-utveckling i produktionsklass. Progressive-disclosure SKILL.md som täcker arbetsyta, noder, executors, QoS, ros2_control, Nav2, MoveIt 2, realtid och distribution. Jobbar med…
Navigation & SLAM Förvar
 Öppen källkod
Högpresterande ROS2-lösning för Unity3D
Mellanvara och kommunikation Förvar
 Öppen källkod
Ett ROS2 Humble-paket som inbyggt implementerar ORB-SLAM3 V1.0 VSLAM-ramverket
Navigation & SLAM Förvar
 Öppen källkod
Ram för att utvärdera prestanda för ROS 2
Visualisering & dataverktyg Förvar
 Öppen källkod
ROS2.0 Foxy och Humble repositories som tillhandahåller färdiga ROS2.0 Gazebo + MoveIt!2 simuleringspaket för olika industriella och kollaborativa robotar.
Simulering & fysik Förvar
 Öppen källkod
Detta förråd tillhandahåller färdiga ROS2-paket (Humble) för att köra enkla program och sekvenser och styra olika industriella och kollaborativa robotar med ROS 2.
Robot SDK:er Förvar
 Förvar
 Öppen källkod
Walking Pattern Generator (= Walking Controller) med ROS2 för Humanoid Robots
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS-paket som använder Navigation Stack för att autonomt utforska en okänd miljö med hjälp av GMAPPING och konstruerar en karta över den utforskade miljön. Äntligen en vägplanering...
Navigation & SLAM Webbplats
 Öppen källkod
Inspelning och uppspelning av robotämnesdata i ROS 2.
Visualisering & dataverktyg Förvar
 Öppen källkod
Enhetligt kommandoradsgränssnitt för ROS-utvecklingsverktyg.
Robotinlärningsramar Förvar
 Öppen källkod
Integration mellan ROS (1 och 2) och Gazebo-simulering
Simulering & fysik Förvar
 Öppen källkod
Koppla ihop AI-modeller som Claude & GPT med robotar som använder MCP och ROS.
Mellanvara och kommunikationVet du en resurs som hör hemma här?