Förvar
 Öppen källkod
maple-sim · Shenzhen-Robotics-Alliance
Lyft FRC Java Robot Simulations till nästa nivå med fysikmotorer
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Lyft FRC Java Robot Simulations till nästa nivå med fysikmotorer
Simulering & fysik Förvar
 Öppen källkod
Min slutexamensuppsats. Visual SLAM, DL, 3D glesa och täta kartor och Computer Vision.
Navigation & SLAM Förvar
 Öppen källkod
MATRiX är en avancerad simuleringsplattform som integrerar MuJoCo, Unreal Engine 5 och CARLA för att tillhandahålla högtrogna, interaktiva miljöer för robotforskning.
Simulering & fysik Förvar
 Öppen källkod
En digital tvilling för robotassisterad automatisering av kemilaboratorier.
Simulering & fysik Förvar
 Öppen källkod
Containerformat och verktyg för pub/sub och robotinspelningar.
Robotinlärningsramar Förvar
 Öppen källkod
Ett ROS-paket för probabilistisk mobil-robotlokalisering med 3D-lidar.
Navigation & SLAM Förvar
 Öppen källkod
MesaTask: Mot uppgiftsdriven scengenerering av bordsskivor via 3D Spatial Reasoning
Robotinlärningsramar Förvar
 Öppen källkod
Körsimulator för forskning om autonom körning och experiment med flera agenter.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
MIGHTY: Hermite spline-baserad realtidsbanaplanerare för enkel- och multiagent-UAV och markrobotar (ROS 2). Godkänd för IEEE RA-L.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Faktorgraframverk för olinjär optimering av minsta kvadrater.
Navigation & SLAM Förvar
 Förvar
 Förvar
 Öppen källkod
Implementeringen av ModAR-världshandlingsmodellen med RoboTwin-utbildningsarbetsflöden.
Robotinlärningsramar Förvar
 Öppen källkod
Forskning om att destillera rörelseplanerare till visuell robotstyrning.
Rörelseplanering och kontroll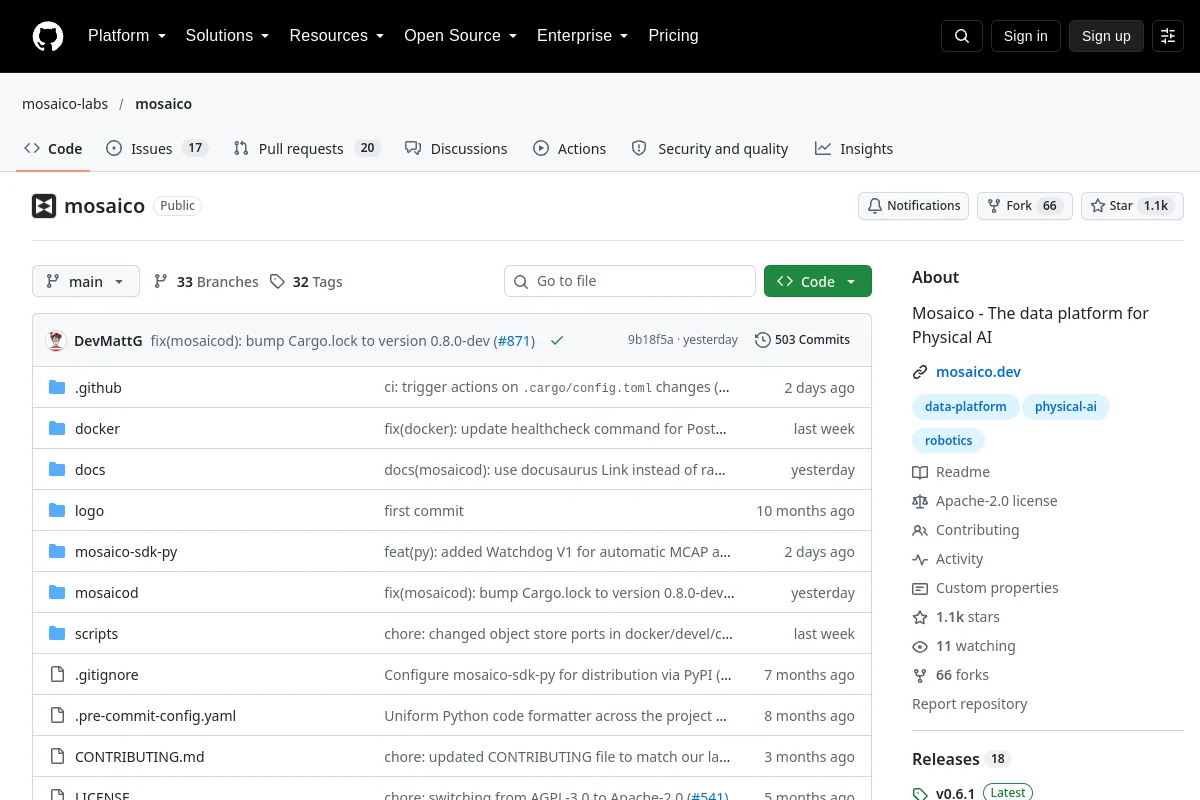 Förvar
 Öppen källkod
Mosaico - Dataplattformen för fysisk AI
Visualisering & dataverktyg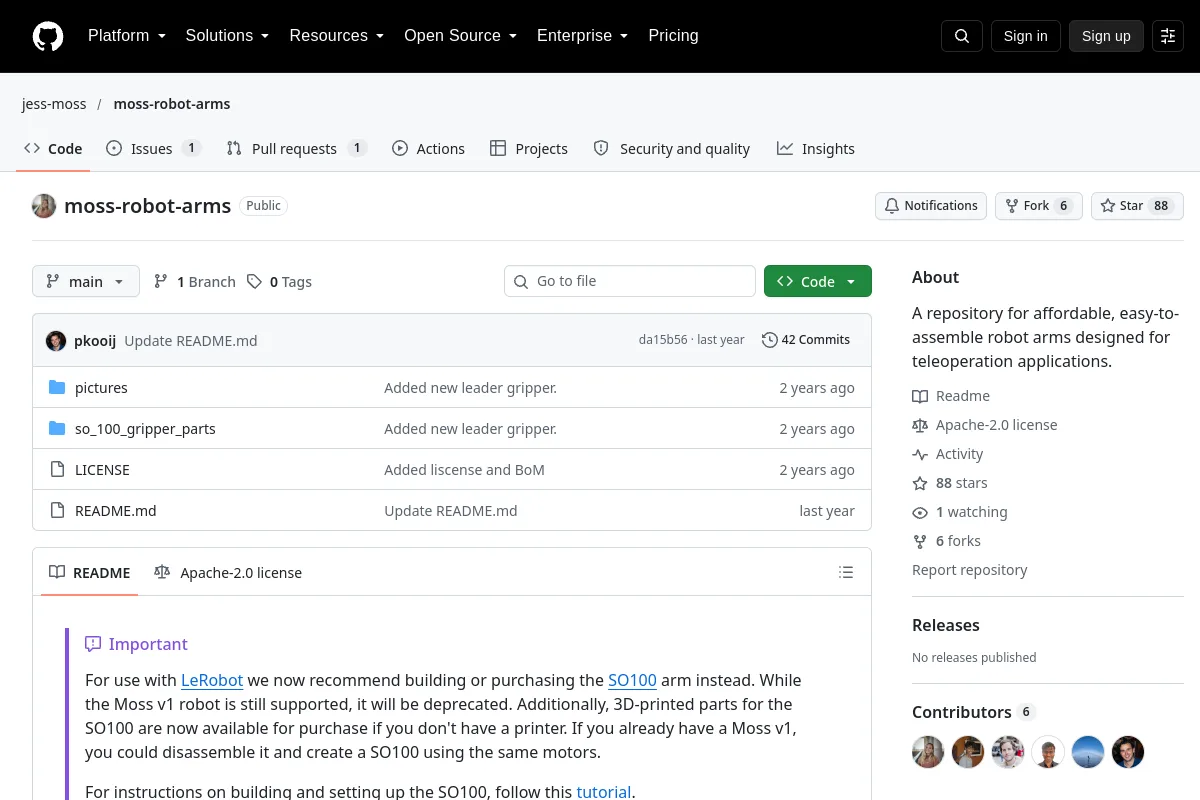 Förvar
 Öppen källkod
Ett förråd för prisvärda, lättmonterade robotarmar designade för teleoperationstillämpningar.
Teleoperationsprogramvara Förvar
 Öppen källkod
🤖 En MATLAB- och V-rep-implementering för rörelseplanering för robotarmen KUKA LBR iiwa, som utför noll-space-omkonfiguration för att undvika hinder.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Algoritmer för planering, kartläggning och utforskning av robotvägar
Navigation & SLAM Förvar
 Öppen källkod
Algoritm- och modellexperiment för robotrörelseplanering. Implementerad i Julia.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Dokumentation för MotrixSim multibody dynamics and robotics simulation engine.
Rörelseplanering och kontroll Förvar
 Förvar
 Öppen källkod
ROS-paket och Arduino-skript som kan användas för att styra robotarmen BCN3D Moveo i simulering och verklighet.
Simulering & fysik Förvar
 Öppen källkod
MPC-guided RL för Humanoid Locomotion and Manipulation
Rörelseplanering och kontrollVet du en resurs som hör hemma här?