Förvar
 Öppen källkod
elevation mapping · ANYbotics
Robotcentrerad höjdkartering för navigering i ojämn terräng.
Navigation & SLAMTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Öppen källkod
Robotcentrerad höjdkartering för navigering i ojämn terräng.
Navigation & SLAM Förvar
 Förvar
 Öppen källkod
Forskningskod för förstärkta förkroppsligade resonemang i robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Hårdvarugränssnitt för EtherCAT-modulintegration med ros2_control
Robot SDK:er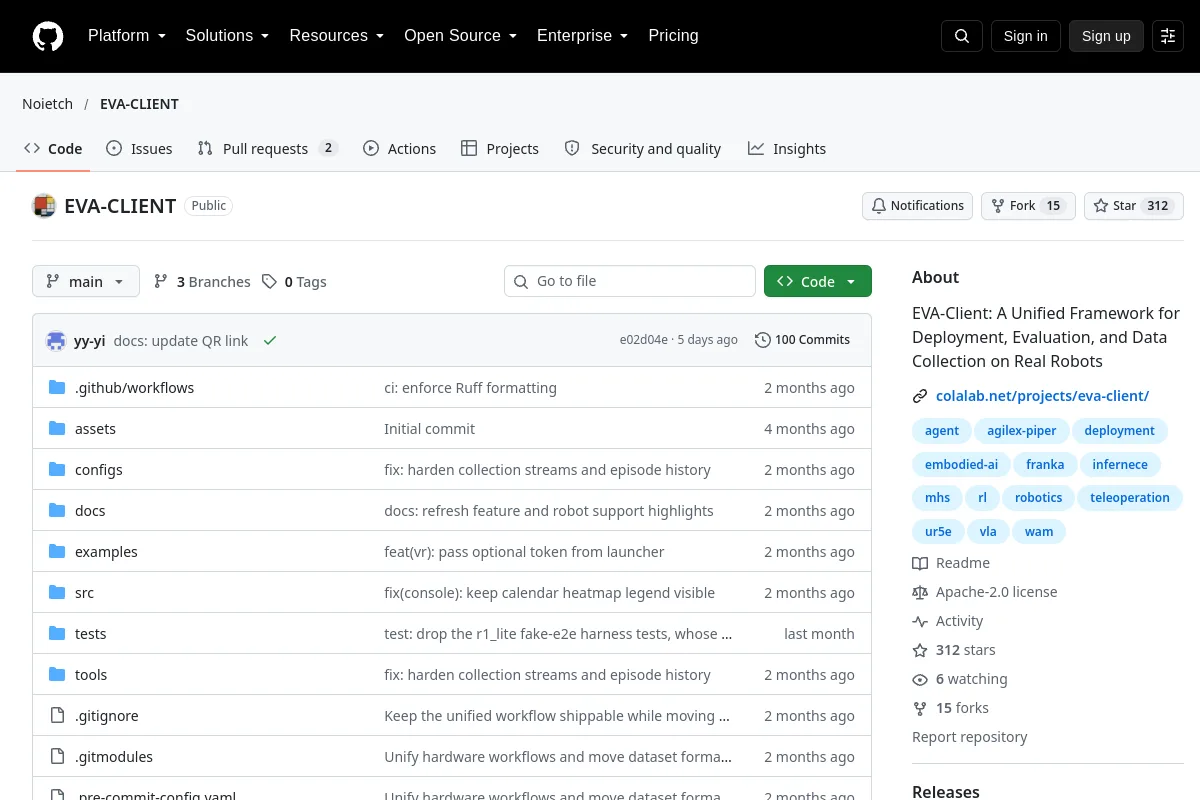 Förvar
 Öppen källkod
EVA-Client: A Unified Framework for Deployment, Evaluation, and Data Collection on Real Robots
Visualisering & dataverktyg Förvar
 Förvar
 Öppen källkod
Forskningskod och utvärderingsposter för körbara robotmanipulationsmål.
Robotinlärningsramar Förvar
 Öppen källkod
Optimeringsram för robotrörelseplanering och kontroll.
Rörelseplanering och kontroll Förvar
 Öppen källkod
ROS 2 MoveIt 2-kontroll för en 6-DoF STS3215 servorobotarm.
Robot SDK:er Förvar
 Öppen källkod
C++ maskininlärningsbibliotek för inbäddad elektronik och robotik.
Robotinlärningsramar Förvar
 Öppen källkod
Täckningsvägplaneringsbibliotek för autonoma jordbruksfordon.
Rörelseplanering och kontroll Förvar
 Öppen källkod
Snabba inkrementella euklidiska distansfält för onlinerörelseplanering av flygrobotar
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett ramverk för systemidentifiering för robotar
Rörelseplanering och kontroll Förvar
 Öppen källkod
NVIDIA Fixer är en diffusionsmodell i ett steg som tar bort rekonstruktionsartefakter från renderade vyer för simulering av autonoma fordon och robotik.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
En dynamisk simulering med öppen källkod för flaxande vingrobotar och djur
Simulering & fysik Förvar
 Förvar
 Öppen källkod
3D-flödesbaserad policy för robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Embodied Drosophila: 138 639-neuron helhjärna connectome simulering (FlyWire v783) i en biomekanisk kropp (NeuroMechFly v2 / MuJoCo). Syn, lukt, smak, flykt och framväxande...
Simulering & fysik Förvar
 Öppen källkod
Inbyggd autopilot firmware och systemresurser.
Robotinlärningsramar Förvar
 Öppen källkod
Mekaniska, elektroniska, simulerings- och mjukvaruresurser för en robot med öppen hjulbent.
Simulering & fysik Förvar
 Öppen källkod
Forskningskod för scenfantasi och effektiv robotutforskning.
Navigation & SLAM Förvar
 Öppen källkod
Kontrollgränssnitt byggt ovanpå franka_ros som tillåter styrning av franka-robotarmen i flera gemensamma och kartesiska rymdimpedanskontrollsystem för interaktiv, säker och reaktiv (oftast...
Rörelseplanering och kontroll Förvar
 Öppen källkod
Ett RL-ramverk för Franka Panda-manipulation i MuJoCo.
Rörelseplanering och kontrollVet du en resurs som hör hemma här?