 Förvar
 Forskning
MoCapAct · microsoft
En multi-task datauppsättning för simulerad humanoid kontroll
Rörelse- och interaktionsdataTHE EMBODIED AI DIRECTORY
Hitta robotdemonstrationer, rörelsedata och scentillgångar för inlärning.
Förvar
Forskning
En multi-task datauppsättning för simulerad humanoid kontroll
Rörelse- och interaktionsdata Förvar
 Forskning
ROS Repository för robotbeskrivning och lusthussimulering av Nexus 4WD Mecanum hjulrobot
Scen- och objekttillgångar Webbplats
 Forskning
En samverkande samling av robotdemonstrationsdatauppsättningar och modellresurser.
Robotdemonstrationer Förvar
 Forskning
Kod för PerAct², ett språkbetingat imitationsinlärningsmedel designat för bimanuell robotmanipulation med RLBench-miljön. Det inkluderar generering av dataset, träningsskript och...
Robotdemonstrationer Förvar
 Forskning
Styr AI-robotar. Gemenskapsdriven UI-mellanvara för kontroll av robotar, inspelning av datauppsättningar, utbildning av åtgärdsmodeller. Kompatibel med SO-100 och SO-101
Robotdemonstrationer Förvar
 Forskning
PHUMA tillhandahåller kod- och datagenereringsresurser för humanoid rörelse.
Rörelse- och interaktionsdata Förvar
 Forskning
En ROS-nod som beskriver en fyrfotad robot som använder URDF
Scen- och objekttillgångar Förvar
 Forskning
RealSee3D: En RGB-D-datauppsättning med flera vyer som kombinerar inspelningar från verkliga världen och procedurgenererade scener, med utökningsbara kommentarer för olika 3D-visionsforskning.
Scen- och objekttillgångar Webbplats
 Forskning
Robotmanipulationsdata för flera plattformar för förkroppsligande intelligensforskning.
Robotdemonstrationer Webbplats
 Forskning
Robotinteraktionsdata som stöder visuell dynamik och manipulationsforskning.
Robotdemonstrationer Förvar
 Forskning
ROS2 Beskrivningspaket för Humanoid, Quadruped och Manipulator
Scen- och objekttillgångar Förvar
 Forskning
Detekterar robotens gripande positioner med djupa neurala nätverk. Modellen är tränad på Cornell Grasping Dataset. Detta är en implementering huvudsakligen baserad på uppsatsen "Real-Time Grasp Detection Using...
Robotdemonstrationer Förvar
 Forskning
Detta är den officiella implementeringen av papper "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Dataset".
Robotdemonstrationer Förvar
 Forskning
En storskalig öppen 3D-datauppsättning designad för autonom körning, robotteknik och 4D-perceptionsuppgifter
Robotdemonstrationer Förvar
 Forskning
Pytorch-implementering av modellerna RT-1-X och RT-2-X från tidningen: "Open X-Embodiment: Robotic Learning Dataset and RT-X Models"
Robotdemonstrationer Förvar
 Forskning
S3E: En Multi-Robot Multimodal Dataset för Collaborative SLAM
Robotdemonstrationer Förvar
 Forskning
SiT Dataset: Socially Interactive Pedestrian Trajectory Dataset för sociala navigeringsrobotar
Robotdemonstrationer Förvar
 Forskning
STONE Dataset: En skalbar multimodal Surround-View 3D Traversability Dataset för off-road robotnavigering
Robotdemonstrationer Förvar
 Forskning
Släpper en ny datamängd taget i ett Clearpath Robotics-lager.
Robotdemonstrationer Förvar
 Forskning
Utvecklar robotbeskrivningsmodell för Unitree Go2-robot konfigurerad med Champ Legged Robots Research Repository
Scen- och objekttillgångar Förvar
 Forskning
ROS/ROS2-aktiverade sensormodeller (tillgångar) på Unity
Scen- och objekttillgångar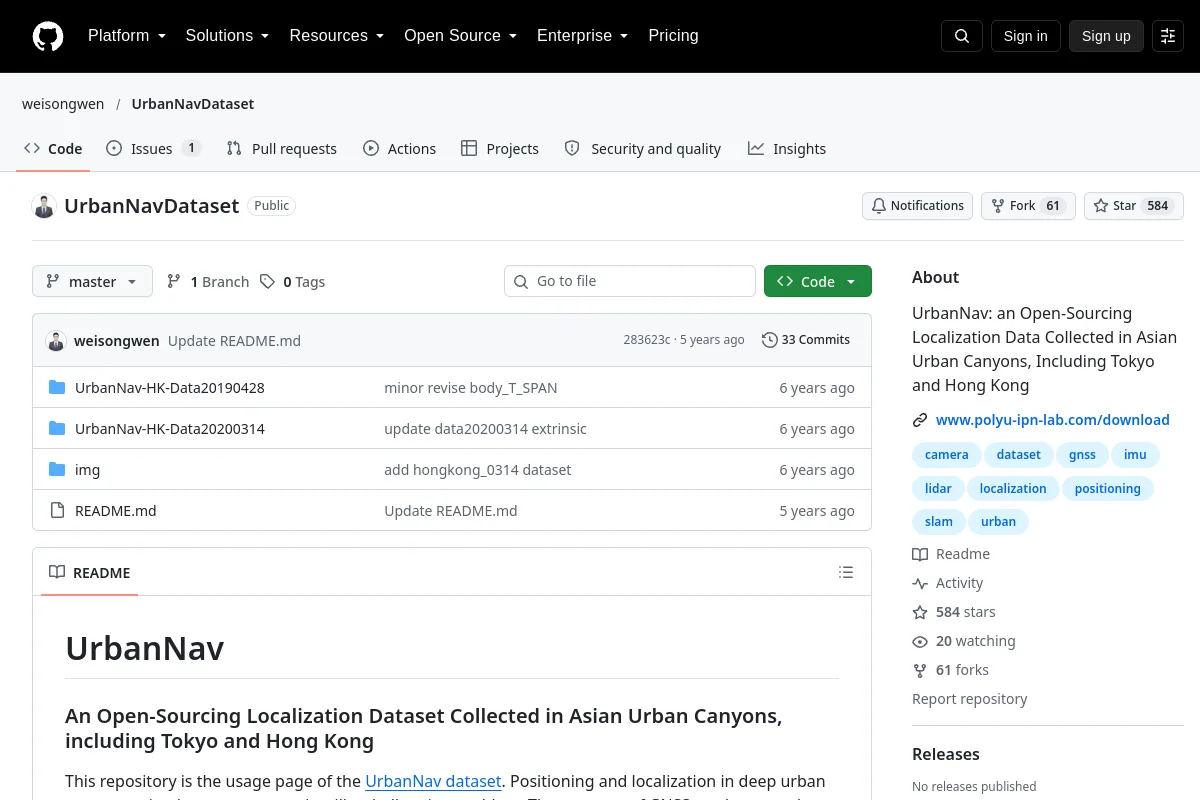 Förvar
 Forskning
UrbanNav: en lokaliseringsdata med öppen källa som samlats in i asiatiska urbana kanjoner, inklusive Tokyo och Hong Kong
Robotdemonstrationer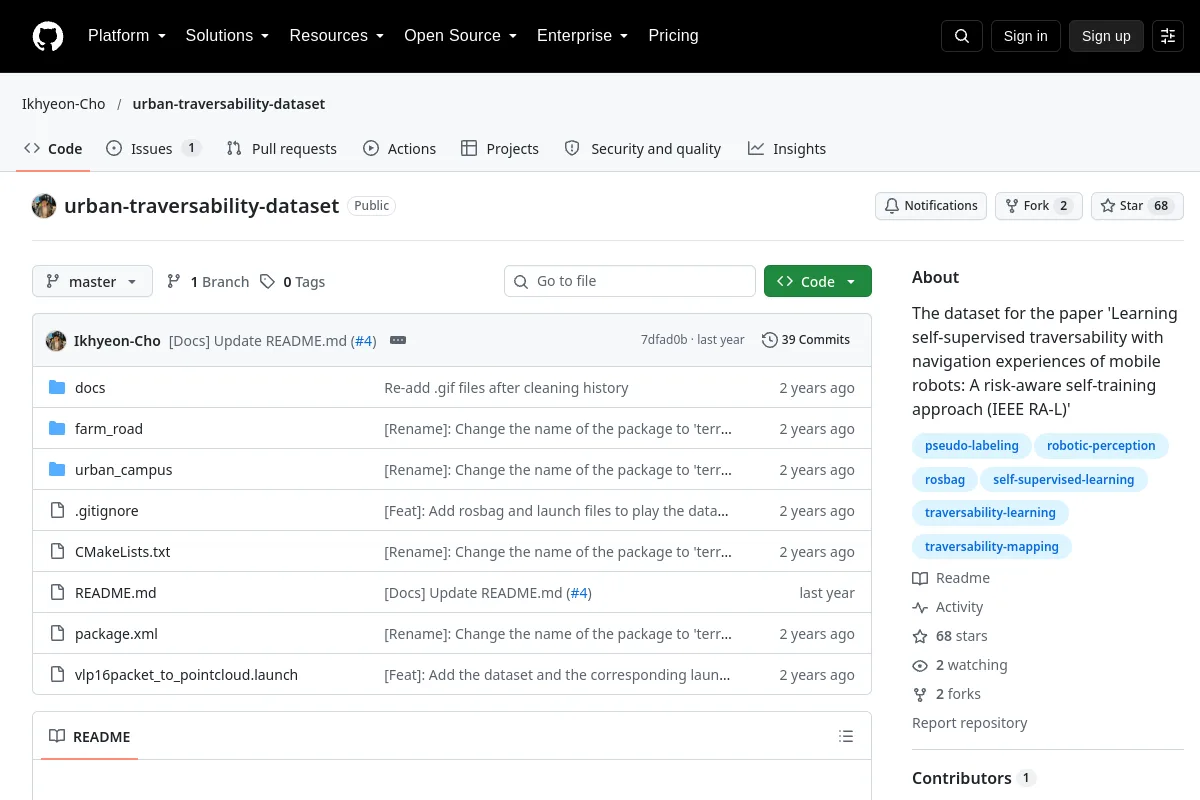 Förvar
 Forskning
Datauppsättningen för uppsatsen "Lära sig självövervakad passage med navigeringsupplevelser av mobila robotar: En riskmedveten självträningsmetod (IEEE RA-L)"
Robotdemonstrationer Förvar
 Forskning
En storskalig synkroniserad vision-touch-ljuddataset av robotisk glidkontakt
RobotdemonstrationerVet du en resurs som hör hemma här?