Repozytorium
 Badania
easy handeye · IFL-CAMP
Narzędzia ROS do automatycznej kalibracji ręka-oko.
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Narzędzia ROS do automatycznej kalibracji ręka-oko.
Percepcja i geometria Repozytorium
 Badania
RoboHive zapewnia platformę i zestawy zadań do uczenia się robotów.
Frameworki uczenia się robotów Repozytorium
 Badania
Biblioteka C++ dla algorytmów dynamiki ciała sztywnego.
Planowanie i kontrola ruchu Repozytorium
 Badania
Sterownik ROS 2 dla ramienia robota Kinova Gen3.
Frameworki uczenia się robotów Repozytorium
 Badania
Kolekcja modeli robotów dla OpenRAVE.
Frameworki uczenia się robotów Repozytorium
 Badania
Integracja symulacji Choreonoidów z narzędziami ROS i hrpsys.
Symulacja i fizyka Repozytorium
 Badania
Solidny LiDAR SLAM z wszechstronnym zamykaniem pętli typu plug-and-play i optymalizacją wykresu pozycji.
Nawigacja i SLAM Repozytorium
 Repozytorium
 Badania
Kod badawczy do mapowania instrukcji multimodalnych na działania robotyczne.
Nawigacja i SLAM Repozytorium
 Badania
Wizualny system odniesienia do badań robotyki.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
To repozytorium zawiera kod do szkolenia i ewaluacji FlingBota zarówno w ustawieniach symulacyjnych, jak i rzeczywistych, na konfiguracji ramienia robota z dwoma UR5 dla Ubuntu 18.04
Symulacja i fizyka Repozytorium
 Badania
Framework Golang dla robotyki, dronów i Internetu rzeczy (IoT)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Chwyć to! symulator do badań chwytania robotycznego.
Symulacja i fizyka Repozytorium
 Badania
Główne repozytorium oprogramowania humanoidalnego robota iCub.
Frameworki uczenia się robotów Repozytorium
 Badania
Aplikacja Isaac Sim do projektowania, symulacji i testowania robotów napędzanych sztuczną inteligencją.
Symulacja i fizyka Repozytorium
 Badania
Pełna implementacja SLAM oparta na kontekście skanowania intensywności do jazdy autonomicznej. IKRA 2020
Nawigacja i SLAM Repozytorium
 Badania
Środowisko do opracowywania i testowania algorytmów planowania ruchu robotów.
Planowanie i kontrola ruchu Repozytorium
 Badania
Przykłady wdrażania obciążeń ROS i ROS 2 na Kubernetes i KubeEdge.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
Kod badawczy umożliwiający wstrzykiwanie afordancji robotycznych do modeli języków multimodalnych.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
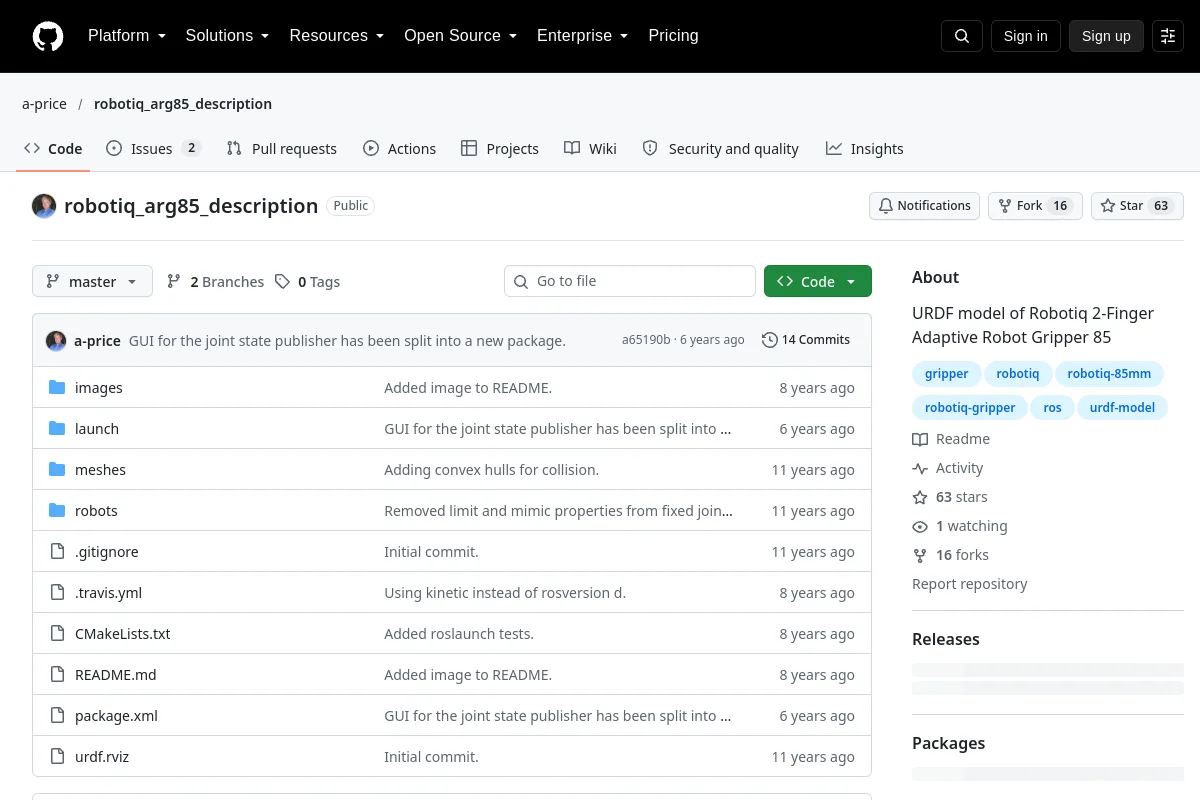
Model URDF dwupalcowego chwytaka adaptacyjnego Robotiq 85.
Frameworki uczenia się robotów Repozytorium
 Badania
Ujednolicony, agentowy system dla robotów ogólnego przeznaczenia, umożliwiający multimodalną percepcję, mapowanie i lokalizację oraz autonomiczną mobilność i manipulację, z inteligentną interakcją z użytkownikami.
Nawigacja i SLAMZnasz zasób, który tu pasuje?