Repozytorium
rosnav · darshmenon
Autonomiczna nawigacja z pełnym stosem ROS 2: Nav2, SLAM Toolbox, RTAB-Map i ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, koordynacja floty wielu robotów, wspólne zamykanie pętli, skoordynowane…
Nawigacja i SLAMKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Autonomiczna nawigacja z pełnym stosem ROS 2: Nav2, SLAM Toolbox, RTAB-Map i ORB-SLAM3 VSLAM, Gazebo Harmonic, Docker, koordynacja floty wielu robotów, wspólne zamykanie pętli, skoordynowane…
Nawigacja i SLAM
Repozytorium
Struktura sterowania quadrotorem opracowana przez Robotics and Perception Group
Planowanie i kontrola ruchu
Repozytorium
Oprogramowanie kontrolera ROS i OpenRTM dla robota dwuramiennego Nextage.
Planowanie i kontrola ruchu
Repozytorium
Narzędzia do wizualizacji 3D danych i stanu robota ROS 2.
Narzędzia do wizualizacji i danych
Repozytorium
Podstawowe wdrożenia bezpiecznego uczenia się przez wzmacnianie.
Frameworki uczenia się robotów
Repozytorium
To jest oficjalne repozytorium artykułu „W kierunku fizycznie wykonywalnego 3D Gaussa dla ucieleśnionej nawigacji”.
Nawigacja i SLAM
Repozytorium
Pakiet opisu robota ROS dla Sciurus17.
Frameworki uczenia się robotów
Repozytorium
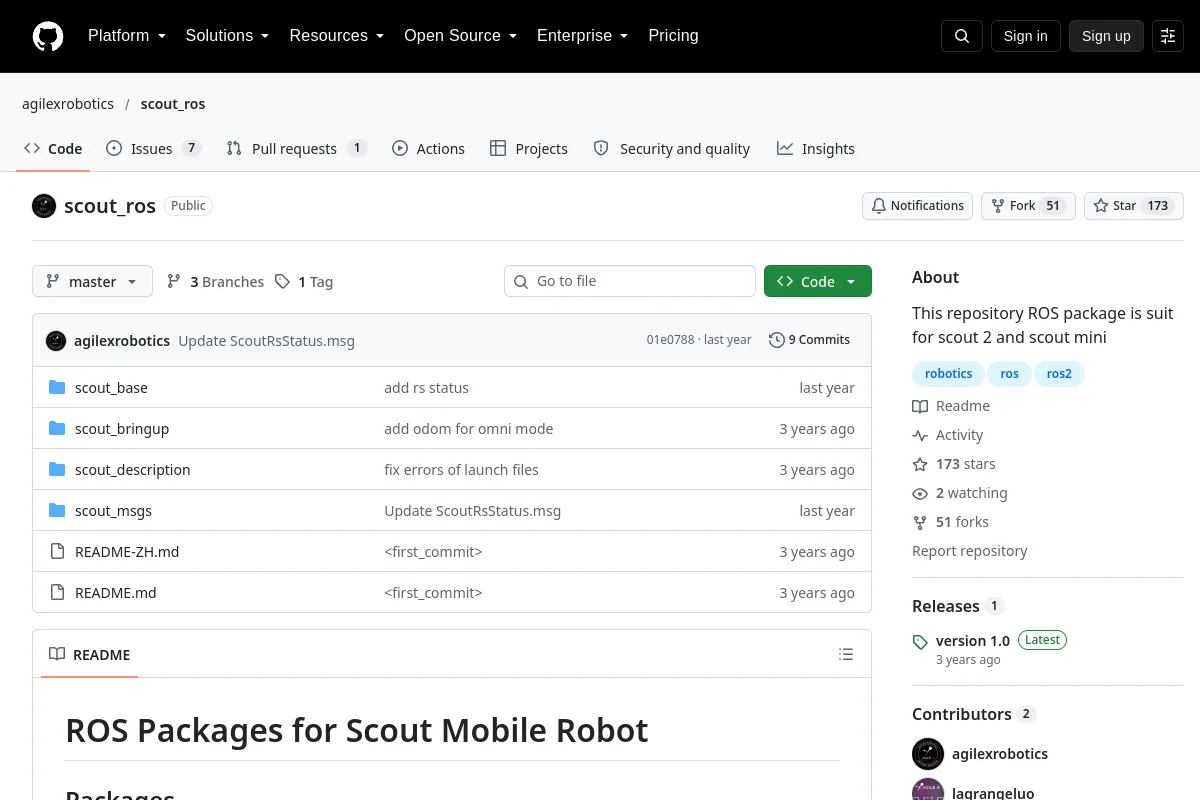
Pakiety ROS dla robotów mobilnych Scout 2 i Scout Mini.
Frameworki uczenia się robotów
Repozytorium
Repozytorium
Repozytorium
Struktura C++ do obliczeń ewolucyjnych, w tym badań ewolucyjno-robotycznych.
Planowanie i kontrola ruchu
Repozytorium
Repozytorium
Badania nad łączeniem umiejętności w zakresie manipulacji robotami o długim horyzoncie.
Frameworki uczenia się robotów
Repozytorium
Kod badawczy do uczenia się przez wzmacnianie w oparciu o umiejętności.
Frameworki uczenia się robotów
Repozytorium
Aplikacja SLAM gromadzi zasoby instalacyjne i testowe dla systemów LiDAR i wizualno-inercyjnych SLAM.
Nawigacja i SLAM
Repozytorium
Repozytorium
slamplay to zbiór potężnych narzędzi umożliwiających rozpoczęcie zabawy i eksperymentowania z SLAM w C++
Nawigacja i SLAM
Repozytorium
SO-101 dotyczący klonowania zachowań i odtwarzania notatek i procedur oceny PPO.
Symulacja i fizyka
Repozytorium
SoRoSim: zestaw narzędzi MATLAB dla hybrydowych robotów miękkich i sztywnych
Symulacja i fizyka
Repozytorium
Model generowania rzadkiego wideo dla ucieleśnionej nawigacji oparty na luźnych wskazówkach językowych, weryfikacja w 100% w świecie rzeczywistym
Nawigacja i SLAM

Repozytorium
SPOC: Naśladowanie najkrótszych ścieżek w symulacji umożliwia efektywną nawigację i manipulację w świecie rzeczywistym
Nawigacja i SLAM

Repozytorium
Struktura względnego SLAM wykorzystująca regulację rzadkiego pakietu; konserwatorzy polecają firmę MOLA do nowszych prac.
Nawigacja i SLAM

Repozytorium
Symuluj prosty pojazd sterujący Ackermann w Gazebo za pomocą ros_control.
Symulacja i fizyka
Repozytorium
Model URDF manipulatora mobilnego Stretch RE1.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?