Repozytorium
 Badania
paper-simulation · star2dust
Odtwórzmy papierowe symulacje systemów wielorobotowych, kontroli formacji, optymalizacji rozproszonej i manipulacji kooperacyjnej.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Odtwórzmy papierowe symulacje systemów wielorobotowych, kontroli formacji, optymalizacji rozproszonej i manipulacji kooperacyjnej.
Symulacja i fizyka Repozytorium
 Repozytorium
 Badania
Praca magisterska na temat uczenia się robotów i autonomii adaptacyjnej w przestrzeni.
Frameworki uczenia się robotów Repozytorium
 Badania
Bardzo szybkie planowanie ruchu robota przegubowego, dzięki odrobinie przedwczesnej optymalizacji (rdzeń C++ z powiązaniami Pythona) *mniej niż 1 ms w przypadku umiarkowanych problemów
Planowanie i kontrola ruchu Repozytorium
 Badania
Zasoby modelu URDF dla robota Poppy Torso.
Frameworki uczenia się robotów Repozytorium
 Badania
Wyskakujący SLAM: Semantyczny monokularowy samolot SLAM dla środowisk o niskiej teksturze
Nawigacja i SLAM Repozytorium
 Badania
Detekcja obiektów lotniczych za pomocą drona z autopilotem PX4 i ROS 2. Do symulacji wykorzystano PX4 SITL i Altana Garden. YOLOv8 używany do wykrywania obiektów.
Symulacja i fizyka Repozytorium
 Badania
Implementacje PyBullet środowisk MuJoCo w stylu Gym.
Symulacja i fizyka Repozytorium
 Repozytorium
 Badania
Poczwórna architektura sterowania
Planowanie i kontrola ruchu Repozytorium
 Badania
Trenuj lokomocję czworonogów, korzystając z uczenia się przez wzmacnianie w Mujoco
Symulacja i fizyka Repozytorium
 Badania
Dodatkowi pomocnicy dla zestawu danych Oxford Radar RobotCar https://ori.ox.ac.uk/datasets/radar-robotcar-dataset
Narzędzia do wizualizacji i danych Repozytorium
 Badania
RAIDEN to zestaw narzędzi dla robotów YAM, który usprawnia kalibrację, skoordynowane dwuręczne gromadzenie danych i konwersję zbiorów danych.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Zasoby symulacji fizyki RAISIM na potrzeby badań nad robotyką i sztuczną inteligencją.
Planowanie i kontrola ruchu Repozytorium
 Badania
Kompleksowy zestaw symulacji autonomicznego robota mobilnego o otwartym kodzie źródłowym dla ROS 2 Jazzy i Gazebo Harmonic.
Symulacja i fizyka Repozytorium
 Badania
Re3Sim: generowanie danych symulacyjnych o wysokiej wierności za pomocą fotorealistycznego obrazu 3D Real-to-Sim do manipulacji robotycznej
Symulacja i fizyka Repozytorium
 Repozytorium
 Badania
Podejścia do zmiany okablowania oparte na próbkowaniu w celu rozwiązania problemów związanych z planowaniem ruchu robota z dynamicznymi przeszkodami
Nawigacja i SLAM Repozytorium
 Badania
Historyczny zbiór odniesień do badań SLAM, utrzymywany do wydania z 2021 r.
Nawigacja i SLAM Strona internetowa
 Badania
Narzędzia wizualizacyjne do debugowania danych przestrzennych i robotyki.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Zbiór danych i punkt odniesienia do nawigacji w języku wizualnym przy użyciu wyrażeń odsyłających.
Frameworki uczenia się robotów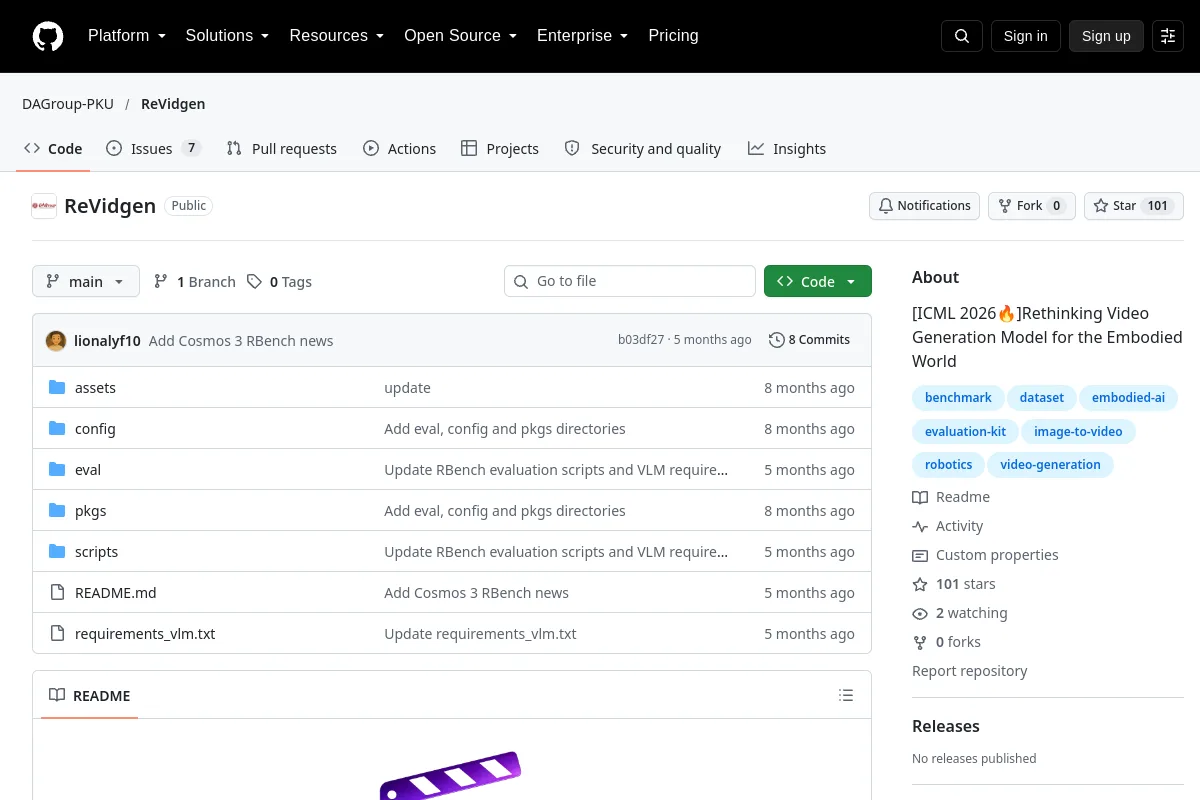 Repozytorium
 Badania
Nowe podejście do modelu generowania wideo dla świata ucieleśnionego
Frameworki uczenia się robotów Repozytorium
 Badania
Kod badawczy do uczenia się przez wzmacnianie robotów bez inżynierii nagród.
Frameworki uczenia się robotów Repozytorium
 Badania
Pakiety integracyjne manipulatora dla platformy mobilnej Ridgeback.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?