 Repozytorium
 Otwarte źródło
pymanoid · stephane-caron
Oparte na OpenRAVE środowisko do prototypowania robotów humanoidalnych.
Planowanie i kontrola ruchuKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Oparte na OpenRAVE środowisko do prototypowania robotów humanoidalnych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Interfejs Pythona dla MoveIt 2.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Biblioteka dla robotyki różniczkowej na rozmaitościach.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Biblioteka do sterowania chwytakami firmy Robotiq z poziomu Pythona
Zestawy SDK robota Repozytorium
 Otwarte źródło
Symulacja pocisku dla robotów SoftBank Robotics
Symulacja i fizyka Repozytorium
 Otwarte źródło
:dog2: Planista i kontroler czteroosobowego manipulatora wykorzystujący MPC i WBC w oparciu o OCS2: Unitree AlienGo + Z1
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Jedno CLI dla wszystkich Twoich robotów. Połącz je, wydawaj polecenia i pozwól im współpracować, każdy z LLM zamiast mózgu (Claude, OpenAI, Gemini, Grok lub lokalnie za pośrednictwem Ollama lub vLLM), VLA do broni i…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Mini-czworakowy robot MIT-gepard symulowany w środowisku pybullet przy użyciu ros.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Modelowy sterownik predykcyjny dla robotów czworonożnych oparty na modelu pojedynczego ciała sztywnego i napisany w Pythonie. Oparty na gradiencie (acados) lub oparty na próbkowaniu (jax)
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Przewodnik i schematy postępowania dotyczące lokomocji czworonogów z uczeniem się przez wzmacnianie.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja pól promieniowania do teleoperacji robotycznej
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
Demonstracja manipulacji ramieniem robota przy użyciu frameworka RAI.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Kod badawczy Rank-Then-Act umożliwiający kontrolę postępu kolejności klatek.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Struktura symulacji dla robotycznych mobilnych systemów realizacji
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zasoby opisu robota dla manipulatora mobilnego RBY1.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Środowisko symulacyjne RCareWorld dla robotów opiekuńczych
Symulacja i fizyka Repozytorium
 Otwarte źródło
Opisy URDF dla robota Reachy.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Real2Render2Real: Skalowanie danych robota bez symulacji dynamiki i sprzętu robota
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod źródłowy artykułu: Ocena polityki robota Real-to-Sim za pomocą symulacji rozpryskiwania gaussowskiego interakcji z ciałem miękkim.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Komponenty percepcji i sztucznej inteligencji dla autonomicznej robotyki mobilnej.
Percepcja i geometria Repozytorium
 Otwarte źródło
Platforma natywna dla chmury obejmująca międzyklastrową wbudowaną inteligencję. Zarządzaj międzyklastrowymi obciążeniami AI za pomocą natywnych CRD Kubernetes, ujednoliconego planowania zadań, międzyklastrowej sieci Podów i…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Głębokie RL do sterowania MPC pojazdem czworonożnym
Planowanie i kontrola ruchu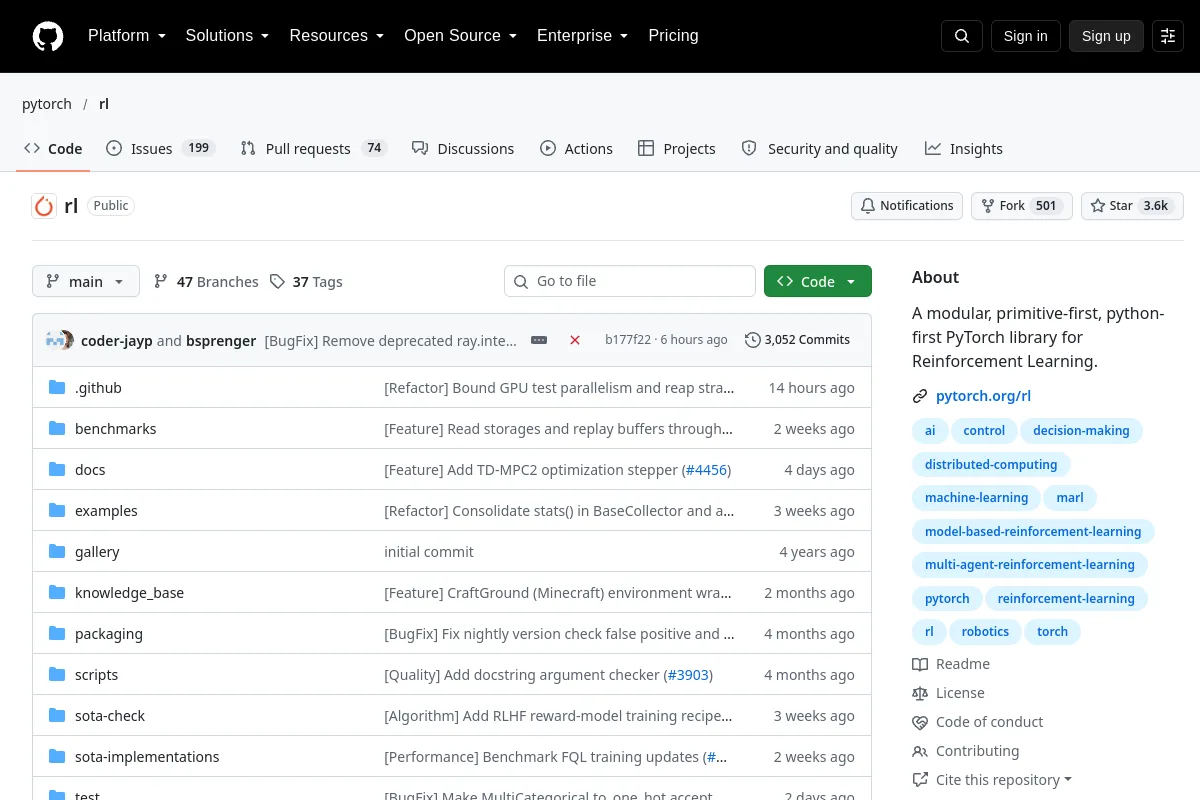 Repozytorium
 Otwarte źródło
Modułowa, przede wszystkim prymitywna, a przede wszystkim Pythona biblioteka PyTorch do uczenia się przez wzmacnianie.
Frameworki uczenia się robotów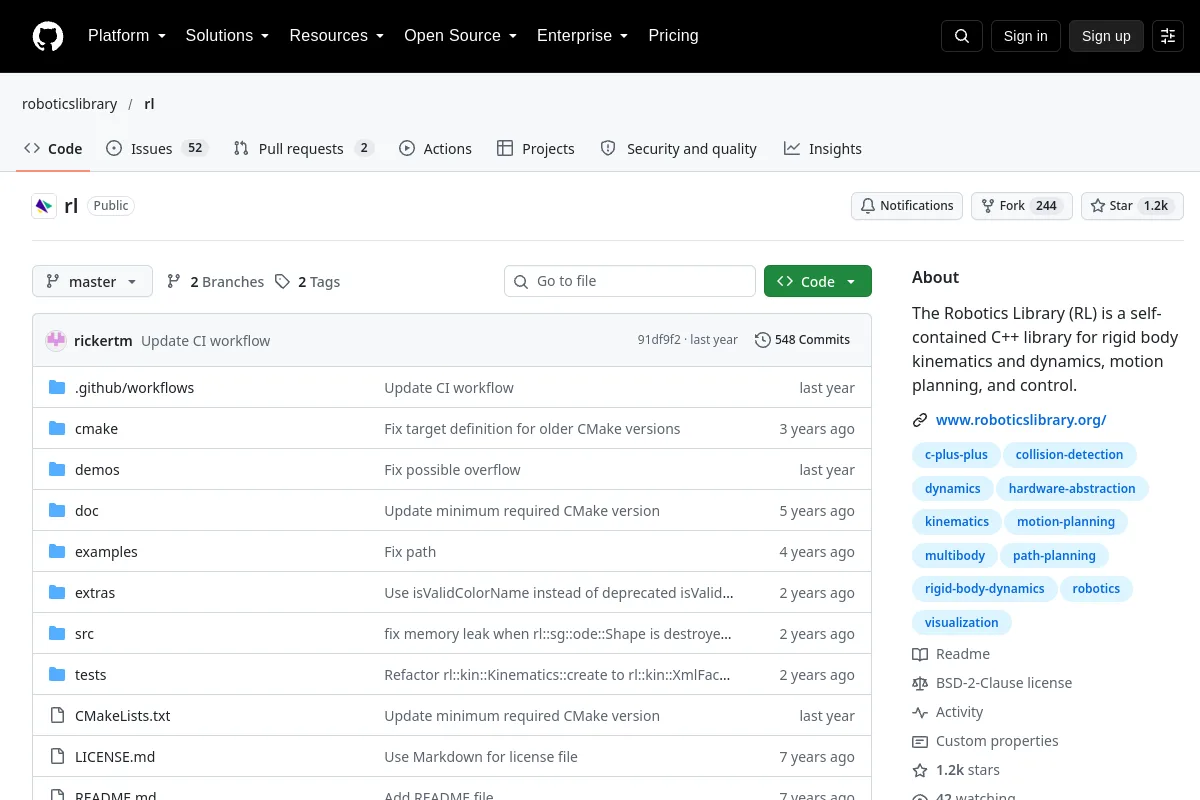 Repozytorium
 Otwarte źródło
Biblioteka robotyki C++ do kinematyki, dynamiki, planowania ruchu i sterowania.
Narzędzia do wizualizacji i danychZnasz zasób, który tu pasuje?