 Repozytorium
 Otwarte źródło
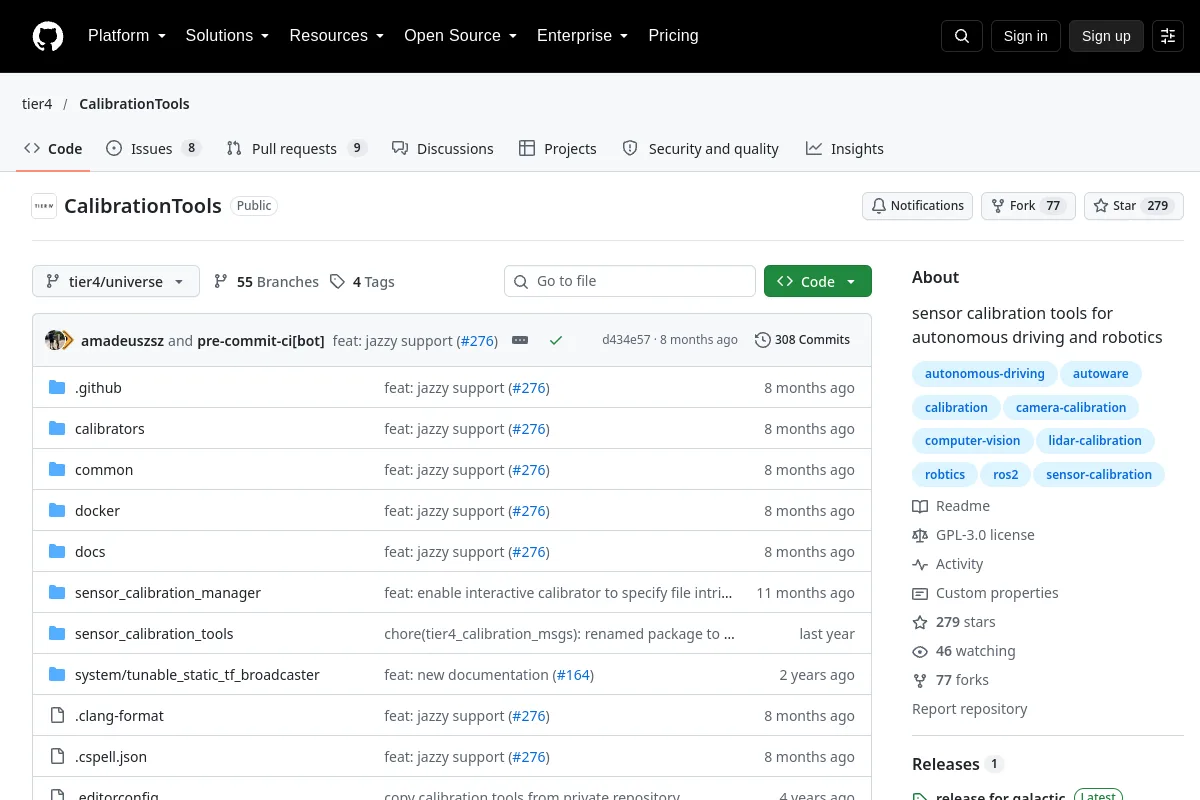
CalibrationTools · tier4
narzędzia do kalibracji czujników do jazdy autonomicznej i robotyki
Percepcja i geometriaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
narzędzia do kalibracji czujników do jazdy autonomicznej i robotyki
Percepcja i geometria Repozytorium
 Otwarte źródło
Zewnętrzna kalibracja kamery i lasera 2D
Percepcja i geometria Repozytorium
 Otwarte źródło
Platforma do analizy i symulacji robota kablowego dla oprogramowania badawczego typu open source
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety ROS dla robota IQR Caster.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiet ROS łączący platformy robotyczne Caster i Kinova.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Środowisko wykonawcze robota typu open source, które rejestruje przebieg, wykonuje je ponownie w oparciu o nowy kod i zwraca kod zakończenia.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Oficjalna implementacja Chain-of-Action: Trajectory Autoregressive Modeling for Robotic Manipulation. Zaakceptowano w NeurIPS 2025.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
CHEK EGO Miner firmy Qingkong Technology: użyj urządzenia mobilnego CHEK i komputera Qingkong Miker, aby zbierać pierwszoosobowe dane EGO dla ucieleśnionej sztucznej inteligencji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Projekt autonomicznego samochodu wyścigowego ROS i TensorFlow wykorzystujący wyuczone zachowania podczas jazdy.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Badania symulacyjne dotyczące uczenia się poprzez nagrody na podstawie korekt i wyjaśnień stanu ludzkiego.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Symulator wielu robotów oparty na Unity 6 dla ROS 2, SDFormat/SDF, LiDAR, kamery, głębokości, IMU, GPS i symulacji robotyki na dużą skalę.
Symulacja i fizyka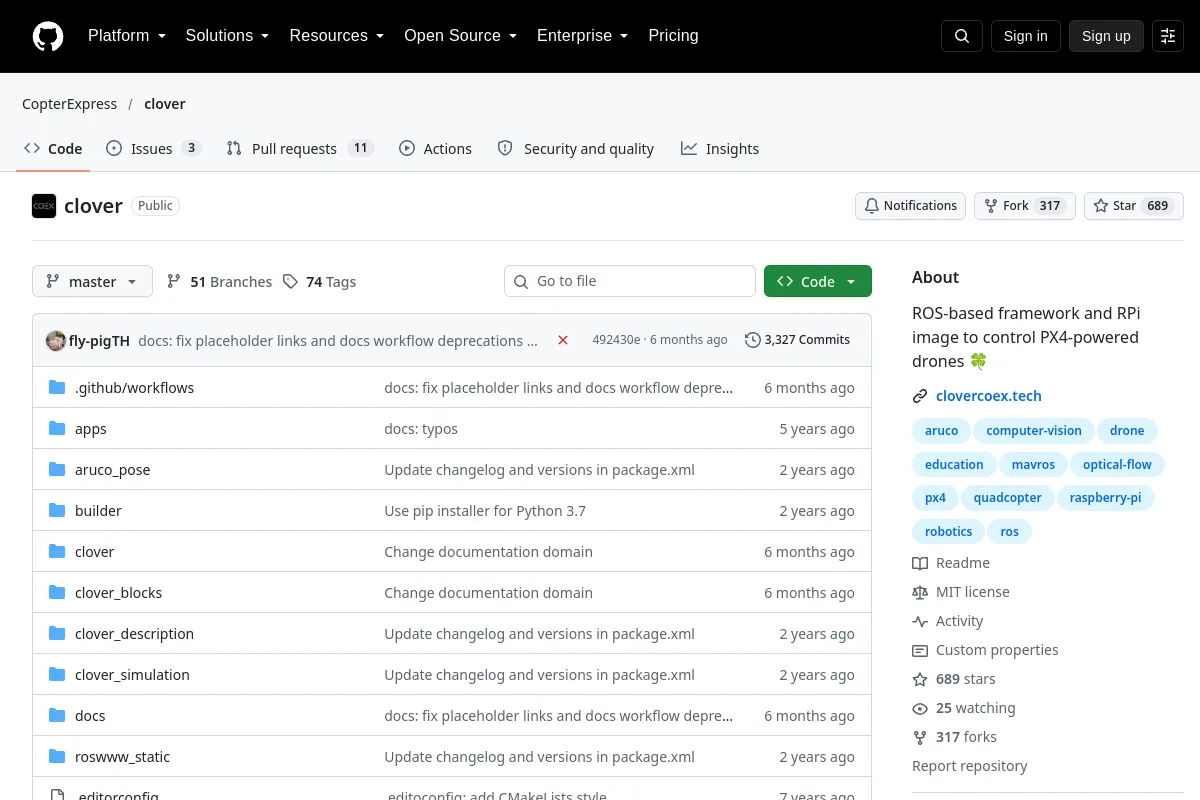 Repozytorium
 Otwarte źródło
Narzędzia ROS i obrazy Raspberry Pi dla dronów zasilanych PX4.
Percepcja i geometria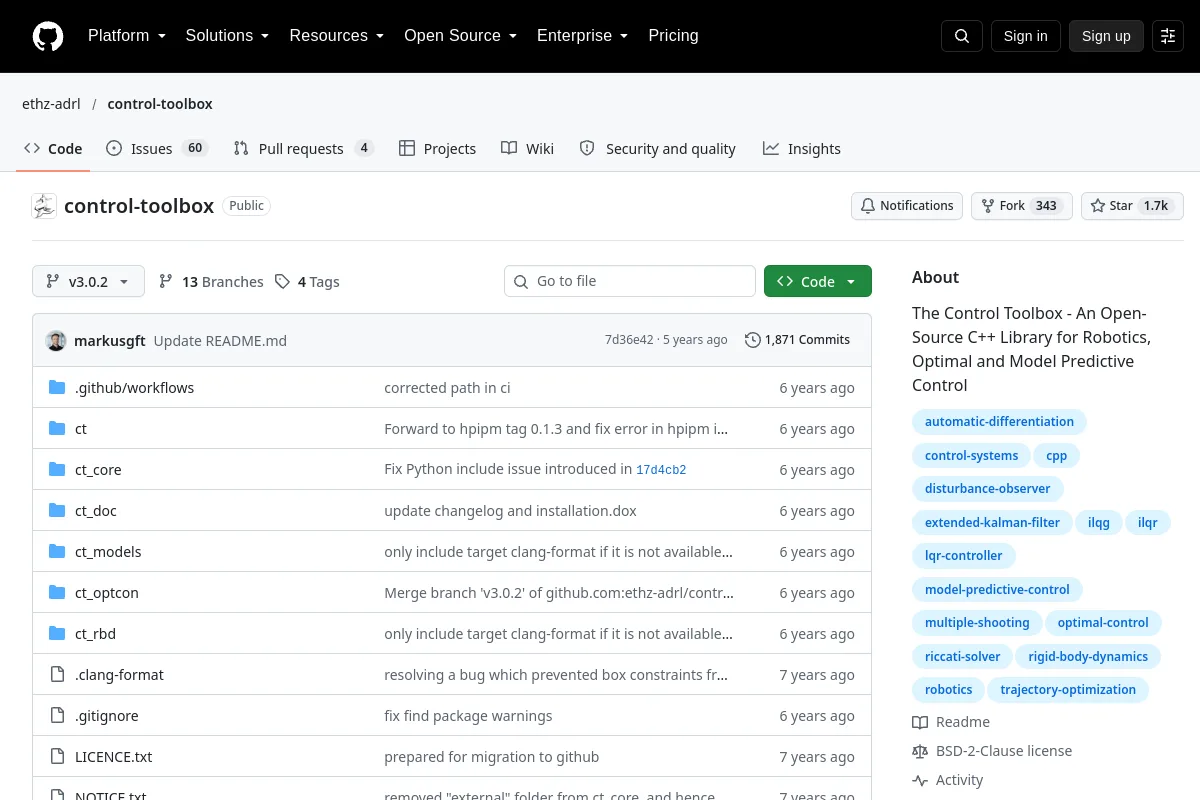 Repozytorium
 Otwarte źródło
Zestaw narzędzi C++ do robotyki, sterowania optymalnego i sterowania predykcyjnego modelem.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Co-SLAM: wspólne współrzędne i rzadkie kodowanie parametryczne dla neuronowego SLAM w czasie rzeczywistym
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Modele fizycznego, zdroworozsądkowego rozumowania i ucieleśnionego podejmowania decyzji.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Biblioteka C++ zawierająca tylko nagłówek, przeznaczona do algorytmów robotyki, sterowania i planowania ścieżki. Prace w toku, wpłaty są mile widziane!
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
cpp implementacja algorytmów robotyki obejmujących lokalizację, mapowanie, SLAM, planowanie i sterowanie ścieżką
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Sterownik ROS dla drona Bitcraze Crazyflie.
Zestawy SDK robota Repozytorium
 Otwarte źródło
ROS 2 Symulacja dla robota edukacyjnego iRobot® Create® 3
Symulacja i fizyka Repozytorium
 Otwarte źródło
CRISP – kontrolery zgodne z ROS2 dla zasad manipulacji opartych na uczeniu się
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
UWAGA: To repozytorium jest nieaktualne
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Zestaw programistyczny ctrlX AUTOMATION dla ROS 2.
Zestawy SDK robota Repozytorium
 Repozytorium
Znasz zasób, który tu pasuje?