Repozytorium
Autonomous-Parallel-Parking-Car-like-Robot-Gazebo-ROS · Rohith-K
Autonomiczne parkowanie równoległe samochodu przypominającego robota z wykorzystaniem środowiska symulacyjnego Gazebo
Symulacja i fizykaKATALOG WCIELONEJ AI

Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Autonomiczne parkowanie równoległe samochodu przypominającego robota z wykorzystaniem środowiska symulacyjnego Gazebo
Symulacja i fizyka

Repozytorium
Autonomiczna percepcja
Percepcja i geometria
Repozytorium
Zwiększanie możliwości LLM/VLM w zakresie planowania zadań i ruchu robota za pomocą dodatkowych narzędzi opartych na algorytmach.
Planowanie i kontrola ruchu
Repozytorium
Repozytorium
Implementacja AVP-SLAM i kilka nowych rozwiązań
Nawigacja i SLAM
Repozytorium
Narzędzia do wysyłania zapytań o dane dotyczące robotyki i dronów za pośrednictwem serwera MCP.
Frameworki uczenia się robotów
Repozytorium
Repozytorium
IsaacLab DirectEnv do podstawowych zadań związanych z lokomocją czworonożnych, z obsługą wielu czworonożnych robotów, potokami sim-to-sim i sim-to-real
Symulacja i fizyka
Repozytorium
Interfejs symulacji altanki dla robota badawczego firmy Baxter
Symulacja i fizyka

Repozytorium
ramię bcr: symulacja ramienia robota 7-DOF ze sterowaniem ROS2 Control, planowaniem ruchu MoveIt i obsługą ROS2 Humble, ROS2 Jazzy, GZ Fortress, GZ Harmonic i NVIDIA Isaac Sim
Planowanie i kontrola ruchu
Repozytorium
Narzędzia Python do interakcji z tablicami kompatybilnymi z MicroPython.
Frameworki uczenia się robotów
Repozytorium
Biblioteka lokalizacyjna C++ Monte Carlo z pakietami ROS.
Nawigacja i SLAM
Repozytorium
BenchBot to narzędzie do płynnego testowania i oceny narzędzi do rozumienia scen semantycznych zarówno w realistycznej symulacji 3D, jak i na prawdziwych robotach
Symulacja i fizyka

Repozytorium
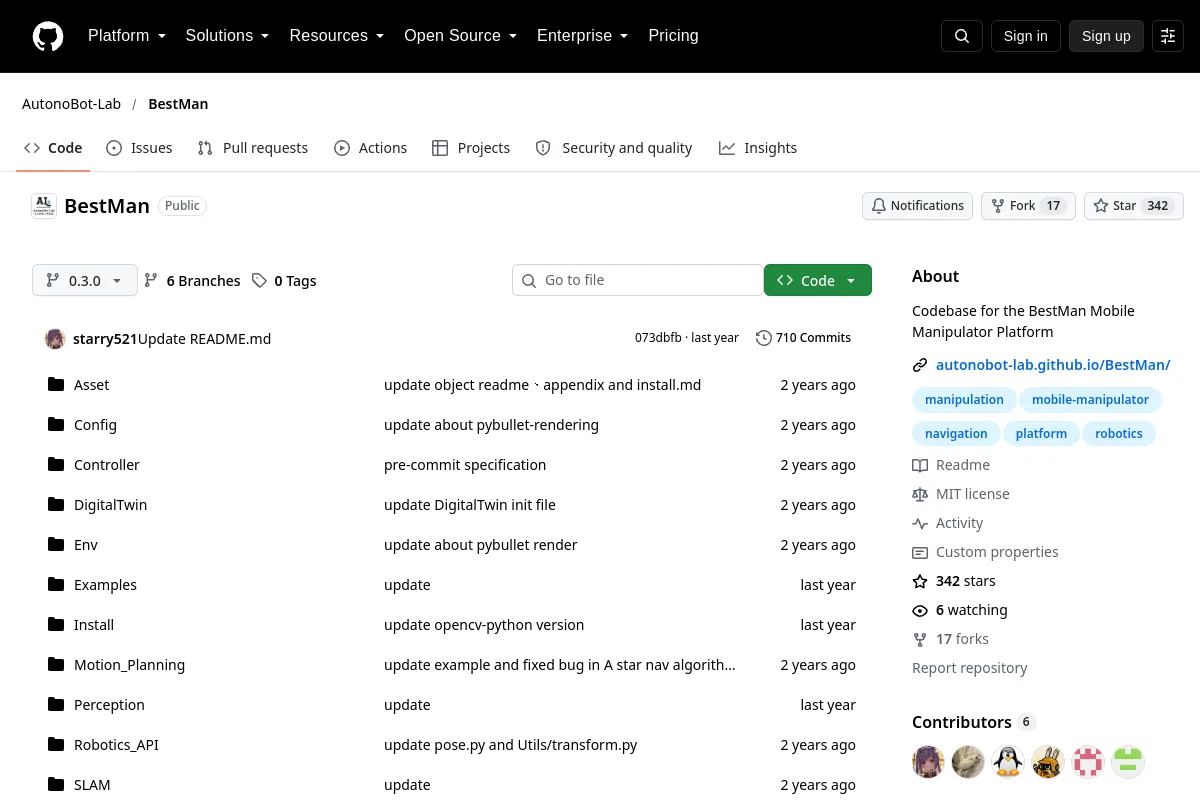
Baza kodu platformy mobilnego manipulatora BestMan.
Nawigacja i SLAM
Repozytorium
Kod badawczy BiFold do dwuręcznego składania tkanin ze sterowaniem językowym.
Percepcja i geometria
Repozytorium
Optymalna struktura kontroli łącząca CasADi, Ipopt, ACADOS i biorbd.
Planowanie i kontrola ruchu
Repozytorium
Zestaw bibliotek pozwalających na osiągnięcie dwunożnego poruszania się na robotach humanoidalnych
Planowanie i kontrola ruchu
Repozytorium
Symulacja chodzenia dwunożnego robota za pomocą pybullet.
Symulacja i fizyka
Repozytorium
Badania nad lokomocją dwunożną z głębokim RL, Isaac Lab i MuJoCo.
Symulacja i fizyka
Repozytorium
Kompaktowa implementacja silnika fizyki 2D.
Symulacja i fizyka
Repozytorium
Komunikaty robotów, opisy i kontrolery dla Boxera.
Planowanie i kontrola ruchu
Repozytorium
Język programowania dla rojów robotów.
Systemy flotowe i autonomiczne
Repozytorium
Szybka równoległa kinematyczna drukarka 3D wykorzystująca kable i wciągarki jako siłownik.
Frameworki uczenia się robotów
Repozytorium
Aplikacja internetowa typu open source do konwersji tekstu na CAD.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?