 Repozytorium
 Otwarte źródło
xarm ros2 · xArm-Developer
Pakiety programistyczne ROS 2 dla produktów robotycznych UFACTORY.
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Pakiety programistyczne ROS 2 dla produktów robotycznych UFACTORY.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Plan działania dotyczący rozwoju wizualnego SLAM.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Akcelerowane przez firmę NVIDIA pakiety ROS 2 do przetwarzania obrazu z kamer.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Pakiet Visual SLAM/odometrii oparty na akcelerowanym przez firmę NVIDIA cuVSLAM
Nawigacja i SLAM Repozytorium
 Repozytorium
 Otwarte źródło
Bramka diagnostyczna ROS 2 z interfejsem API REST dla danych i operacji robota.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Różniczkowy silnik fizyki do robotyki, uczenia się i sterowania.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Potężne rozszerzenie Isaac Sim do konwersji plików MuJoCo XML Configuration Format (MJCF) do formatu Universal Scene Opis (USD)
Symulacja i fizyka Repozytorium
 Otwarte źródło
Oficjalne repozytorium „MotionTrans: dane Human VR umożliwiają uczenie się na poziomie ruchu na potrzeby zasad manipulacji robotami”
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Zasoby sprzętu i oprogramowania dla biomimetycznej, zręcznej ręki robota.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
CoSLAM to wizualne oprogramowanie SLAM, którego celem jest wykorzystanie wielu swobodnie poruszających się kamer do jednoczesnego obliczania ich ruchu ego i mapy 3D otaczających scen w bardzo dynamicznym środowisku.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Koder RGB-D SLAM dla robota z napędem różnicowym w środowiskach dynamicznych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
SDK do rejestrowania i wizualizacji danych robotyki i fizycznej sztucznej inteligencji.
Narzędzia do wizualizacji i danych Repozytorium
 Otwarte źródło
Obsługa Unitree Go2, Unitree G1 dla Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Symulacja i fizyka Repozytorium
 Otwarte źródło
Implementacja transformatora z artykułu: „Rzeczywista lokomocja humanoidalna z uczeniem się przez wzmacnianie”
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Struktura uczenia się przez wzmocnienie Isaac Gym dla manipulatorów robotów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Głęboko wyuczona, akcelerowana przez firmę NVIDIA szacowanie pozy obiektów 3D
Percepcja i geometria Repozytorium
 Otwarte źródło
Multimodalna platforma mapowania z odometrią wizualno-inercyjną i przepływami pracy z udziałem wielu robotów.
Nawigacja i SLAM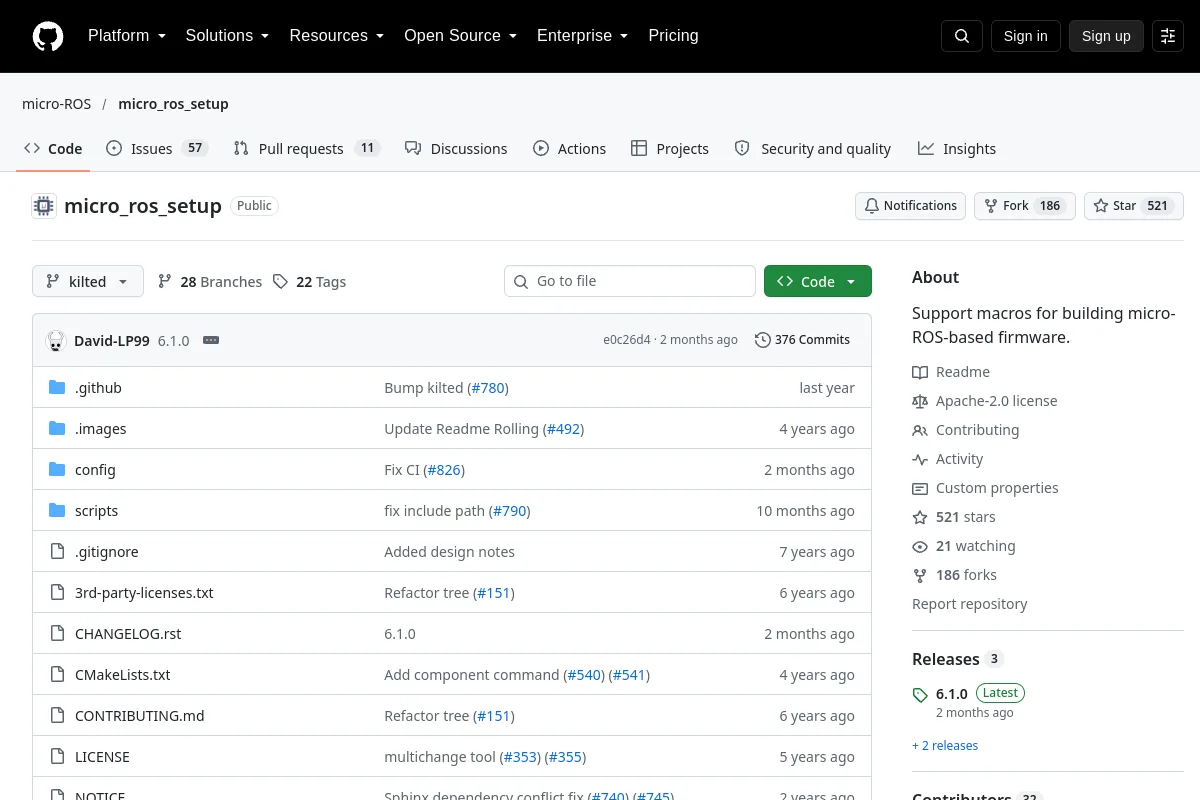 Repozytorium
 Otwarte źródło
Narzędzia do tworzenia i konfiguracji oprogramowania sprzętowego dla micro-ROS.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Ten kod zawiera algorytm do obliczania stereowizualnego SLAM przy użyciu zarówno funkcji punktu, jak i segmentu linii.
Nawigacja i SLAM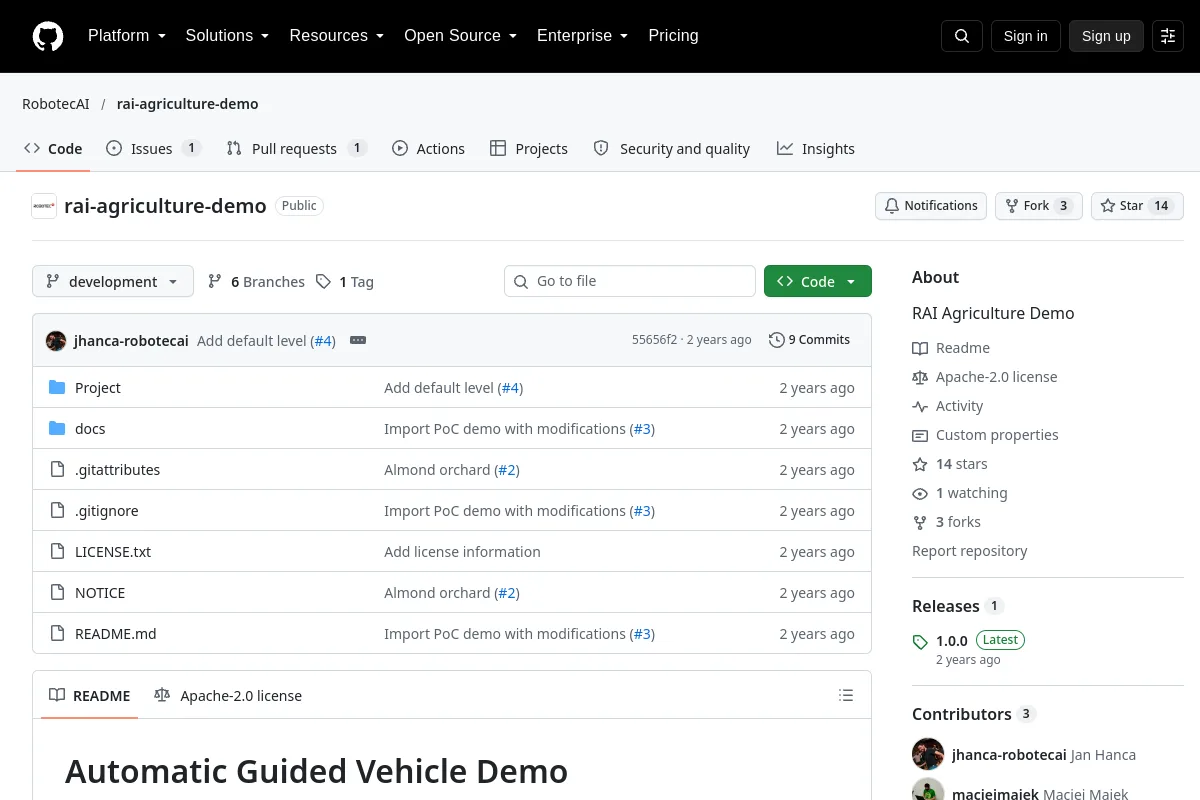 Repozytorium
 Otwarte źródło
Demonstracja pojazdów rolniczych z wykorzystaniem systemu RAI.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Otwarte źródło
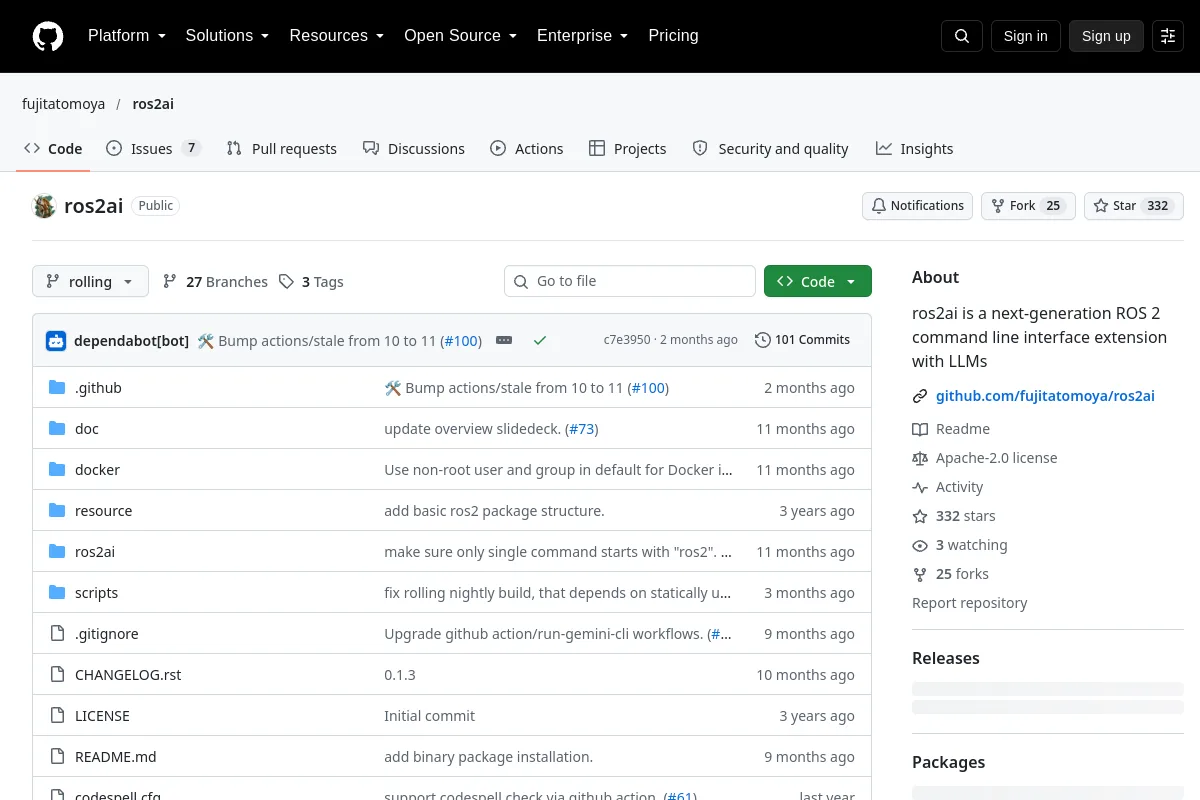
Rozszerzenie wiersza poleceń ROS 2 przy użyciu modeli językowych.
Frameworki uczenia się robotów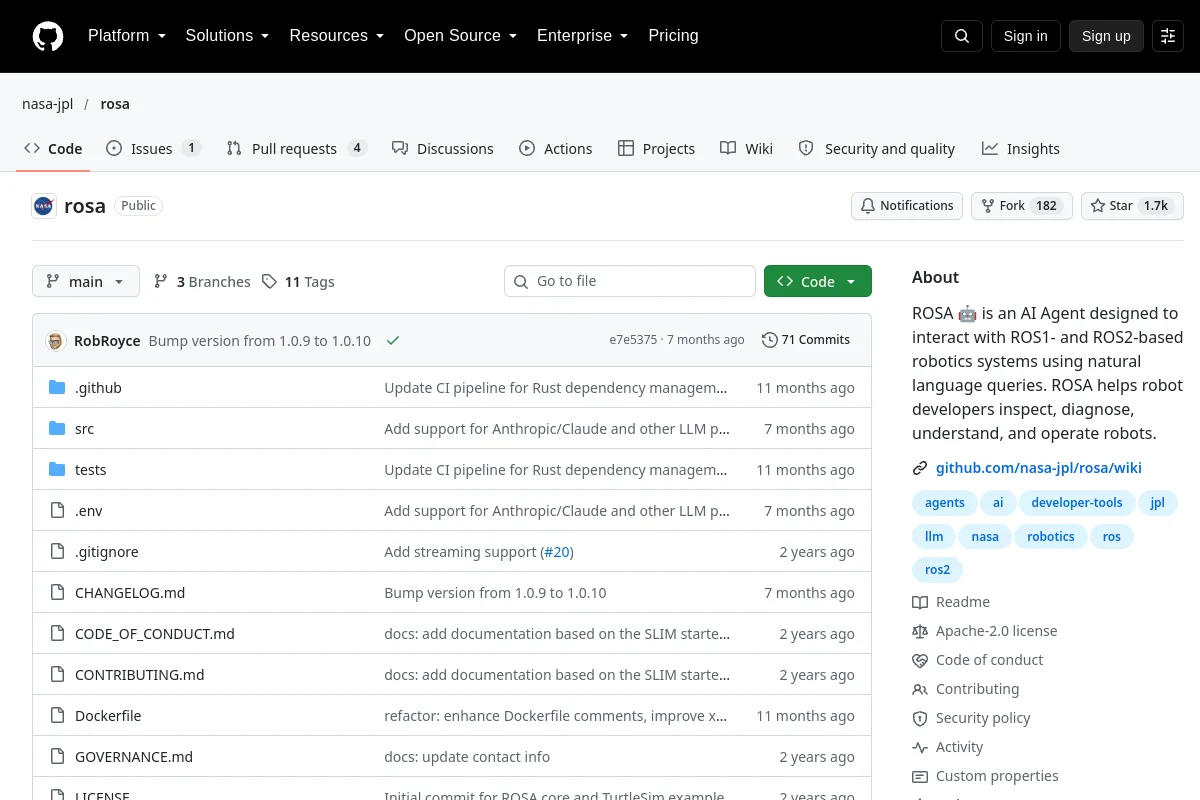 Repozytorium
 Otwarte źródło
Interfejs agenta do interakcji z systemami robotycznymi opartymi na ROS.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?

