Bewaarplaats
Discrete-Continuous-VLN · YicongHong
Code en gegevens van de CVPR 2022-paper: De kloof tussen leren in discrete en continue omgevingen overbruggen voor visie-en-taalnavigatie
Navigatie & SLAMDE BElichaamde AI-DIRECTORY

Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Code en gegevens van de CVPR 2022-paper: De kloof tussen leren in discrete en continue omgevingen overbruggen voor visie-en-taalnavigatie
Navigatie & SLAM

Bewaarplaats
Officiële implementatie van "Wetten op het gebied van gegevensschaling bij imitatieleren voor robotmanipulatie"
Kaders voor het leren van robots
Bewaarplaats
🦀 Uiterlijk en scèneontwerp voor Jumper, een open-source krabrobot.
Kaders voor het leren van robots
Bewaarplaats
Een op optimalisatie gebaseerd GNSS/INS geïntegreerd navigatiesysteem
Navigatie & SLAM

Bewaarplaats
Deep Reinforcement Learning voor mobiele robotnavigatie in de ROS2 Gazebo-simulator. Met behulp van DRL (SAC, TD3) neurale netwerken leert een robot naar een willekeurig doelpunt te navigeren in een gesimuleerde omgeving...
Navigatie & SLAM

Bewaarplaats
Edge-implementatiehandleiding voor op InternNav gebaseerde perceptie en navigatie op Unitree Go2 / Go2W / B2-robots (ROS 2, RealSense, Python).
Navigatie & SLAM

Bewaarplaats
Een op Python gebaseerde lichtgewicht robotsimulator ontworpen voor navigatie, besturing en leren
Navigatie & SLAM
Bewaarplaats
Verzameling van online roboticacursussen en leermiddelen.
Kaders voor het leren van robots
Bewaarplaats
Nauw gekoppeld GNSS-Visueel-Inertiaal systeem voor lokaal soepele en wereldwijd consistente toestandsschatting in een complexe omgeving.
Navigatie & SLAM
Bewaarplaats
KISS-Matcher: snelle, robuuste en schaalbare registratie + ROS2 SLAM-voorbeelden
Navigatie & SLAM

Bewaarplaats
AI-werknemer: FFW (Vrijheid van werk)
Kaders voor het leren van robots
Bewaarplaats
ROS 2-knooppunt voor AprilTag-detectie
Waarneming & geometrie
Bewaarplaats
Assistive Gym, een op fysica gebaseerd simulatieframework voor fysieke mens-robotinteractie en robotondersteuning.
Simulatie en natuurkunde
Bewaarplaats
Python-bibliotheek voor inverse kinematica.
Bewegingsplanning en -controle
Bewaarplaats
Een humanoïde robot trainen voor voortbeweging met behulp van Reinforcement Learning
Kaders voor het leren van robots
Bewaarplaats
Voertuig- en mobiele robotsimulator met C++ en Python API's.
Bewegingsplanning en -controle
Bewaarplaats
robopal: een multi-platform, modulair robotsimulatieframework gebaseerd op MuJoCo, voornamelijk gebruikt voor het leren van versterking en de implementatie van besturingsalgoritmen van robotarmen.
Simulatie en natuurkunde
Bewaarplaats
Een complete end-to-end demonstratie waarin we trainingsgegevens verzamelen in Unity en die gegevens gebruiken om een diep neuraal netwerk te trainen om de houding van een kubus te voorspellen. Dit model wordt vervolgens ingezet in een…
Waarneming & geometrie
Bewaarplaats
Publiceert transformaties van robotkoppelingen op basis van gezamenlijke statussen en robotbeschrijvingen.
Kaders voor het leren van robots
Bewaarplaats
Modulaire leermiddelen voor versterking voor controle- en simulatieworkflows.
Kaders voor het leren van robots
Bewaarplaats
Taakruimte-bibliotheek met inverse dynamiek gebouwd op Pinocchio.
Bewegingsplanning en -controle
Bewaarplaats
ROS 2-pakketten voor het verbinden van robots en controllers met Webots.
Navigatie & SLAM

Bewaarplaats
FreeTacMan: robotvrij visueel-tactiel gegevensverzamelingssysteem voor contactrijke manipulatie
Visualisatie- en datatools
Bewaarplaats
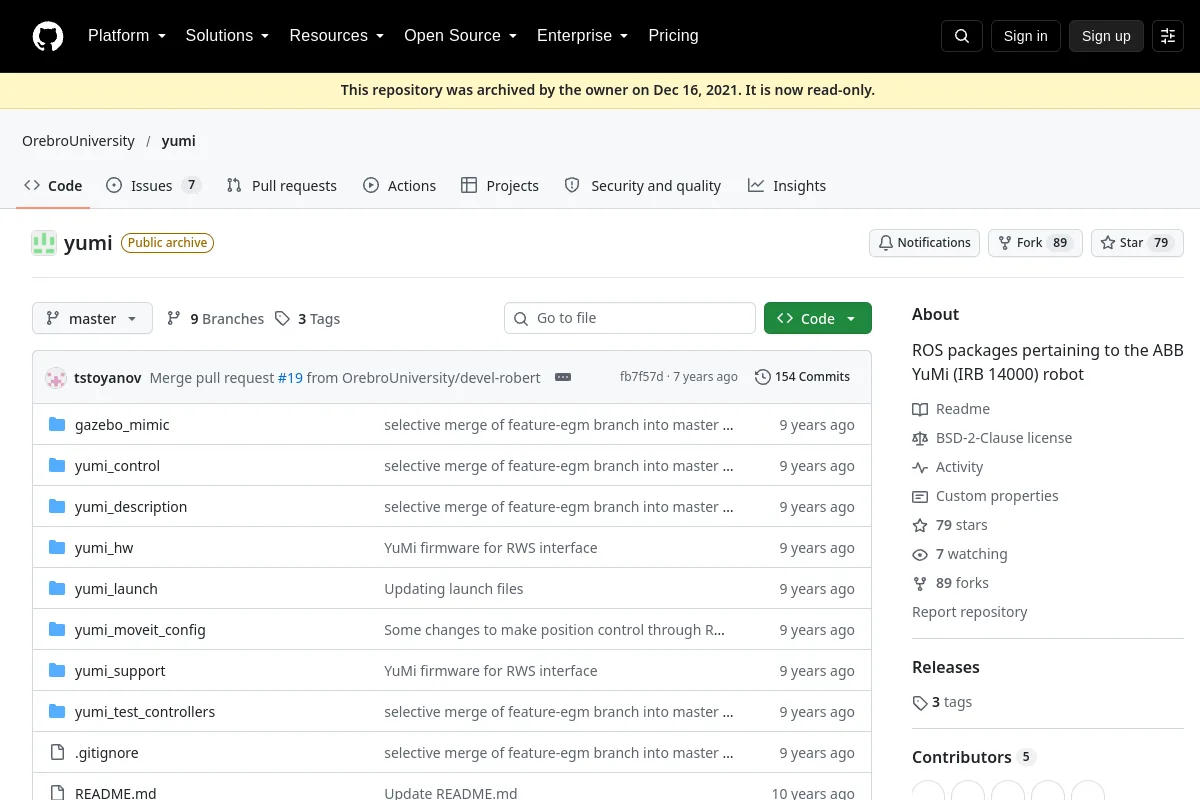
ROS-pakketten voor de ABB YuMi-robot.
Kaders voor het leren van robotsKent u een bron die hier thuishoort?