Bewaarplaats
 Onderzoek
UHC · ZhengyiLuo
Officiële implementatie van de Universal Humanoid Controller in Mujoco. Ondersteunt Kinpoly (NeurIPS 2021) en EmbodyPose (NeurIPS 2022).
RobotbeleidDE BElichaamde AI-DIRECTORY
Ontdek visie-taal-actiemodellen en robotica-basismodellen voor perceptie, manipulatie en controle.
Bewaarplaats
Onderzoek
Officiële implementatie van de Universal Humanoid Controller in Mujoco. Ondersteunt Kinpoly (NeurIPS 2021) en EmbodyPose (NeurIPS 2022).
Robotbeleid Bewaarplaats
 Onderzoek
UnifoLM-WMA-0: een World-Model-Action (WMA) raamwerk onder de UnifoLM-familie
Wereldmodellen Bewaarplaats
 Onderzoek
VIRENA demonstreert een klein VLA-beleid op ManiSkill PickCube met LeRobot-integratiebronnen.
Visie-taal-actie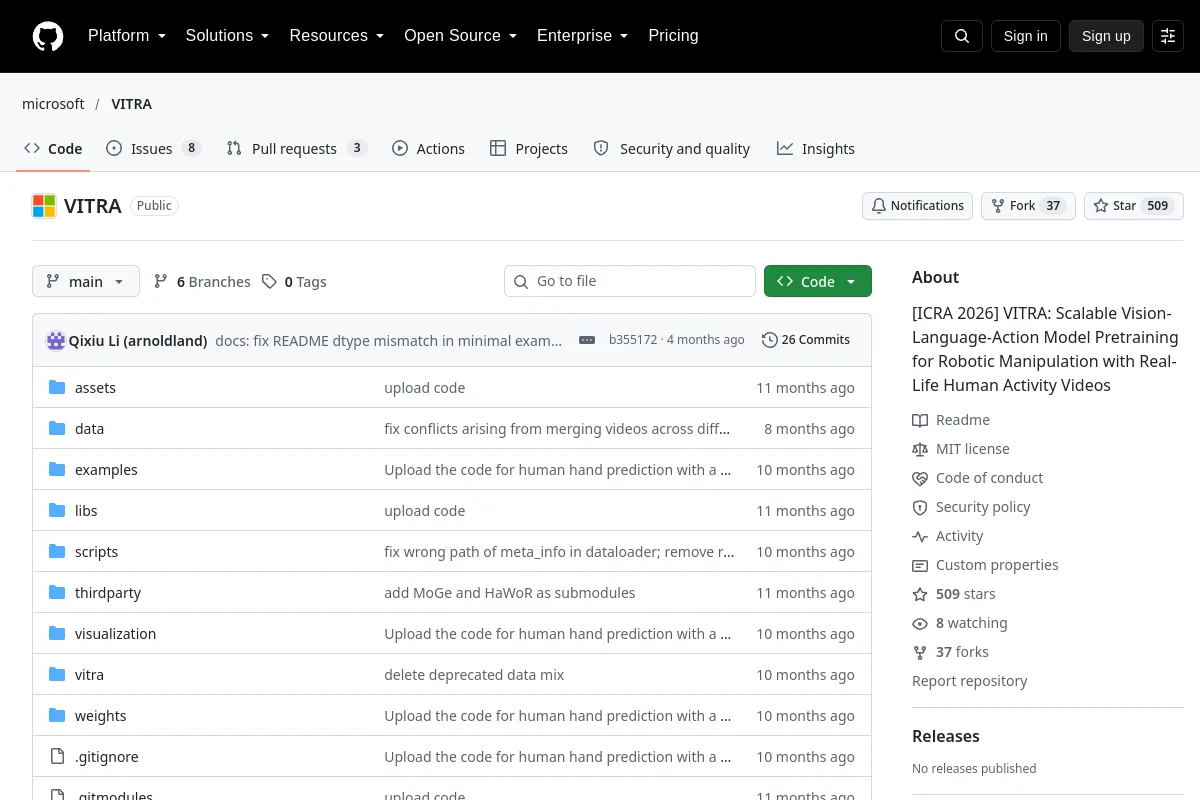 Bewaarplaats
 Onderzoek
VITRA: Schaalbare visie-taal-actiemodel-voortraining voor robotmanipulatie met real-life video's over menselijke activiteiten
Visie-taal-actie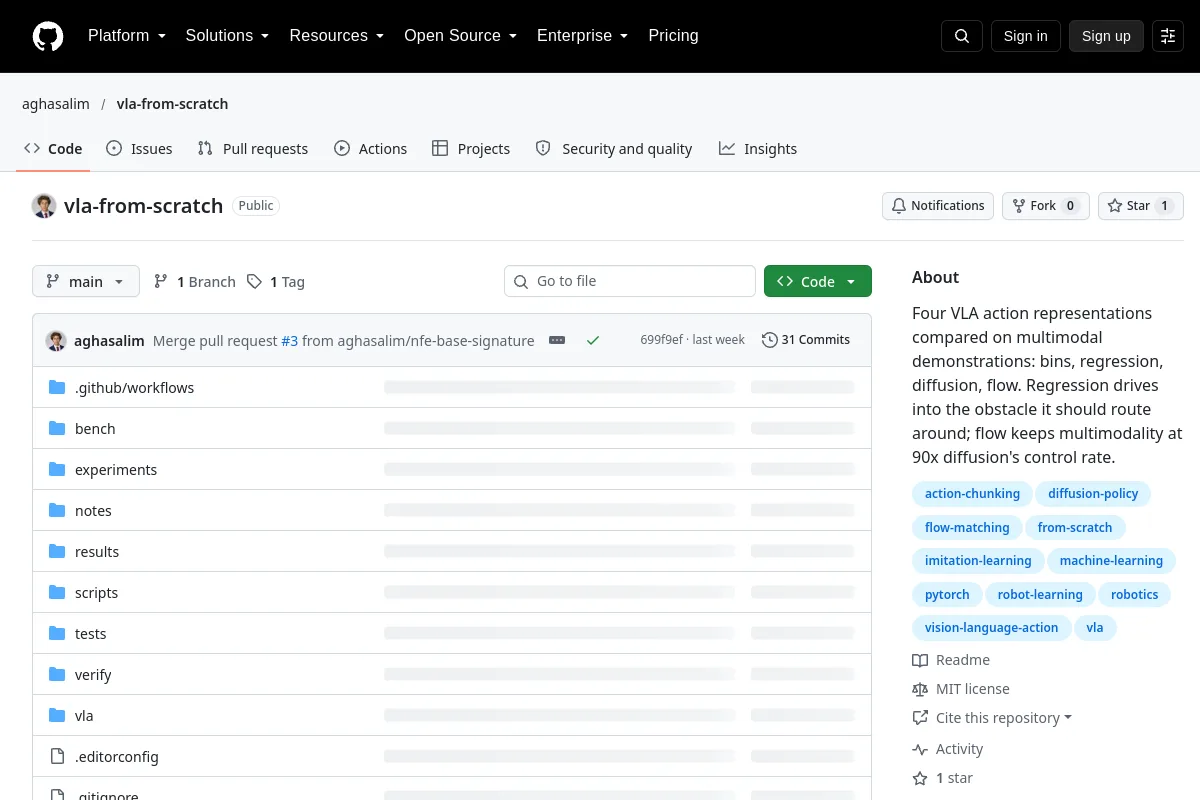 Bewaarplaats
 Onderzoek
VLA From Scratch vergelijkt actierepresentaties op multimodale demonstraties en obstakelrouteringstaken.
Visie-taal-actie Bewaarplaats
 Onderzoek
Repository voor ons artikel: Agile vaardigheden leren via vijandige imitatie van ruwe gedeeltelijke demonstraties Proceedings of the 6th Conference on Robot Learning (CoRL),
Robotbeleid Bewaarplaats
 Onderzoek
WAVE-Go: actie-aanpassing op Go2-W-wereldmodel, geverifieerd kaartloos opladen en Cosmos3-Edge hybride langeafstandsnavigatiedemo's
Wereldmodellen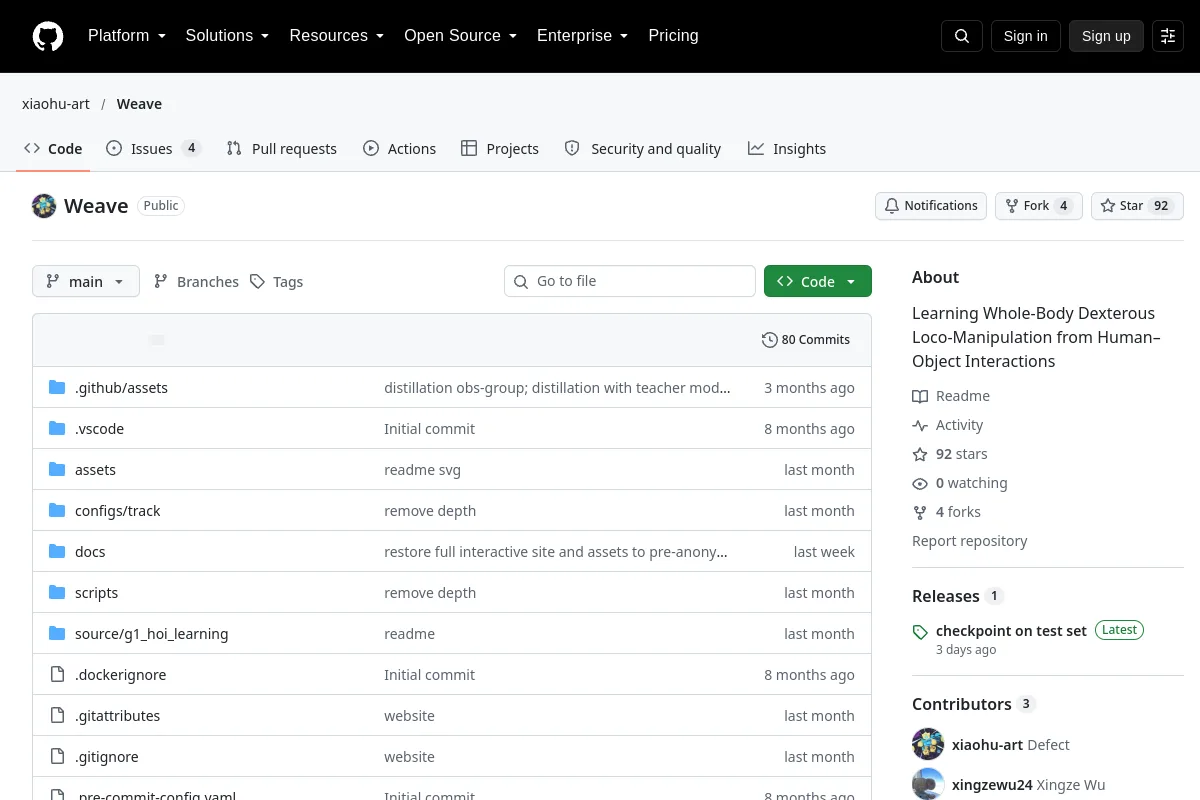 Bewaarplaats
 Onderzoek
Behendige loco-manipulatie van het hele lichaam leren door interacties tussen mens en object
Robotbeleid Bewaarplaats
 Onderzoek
WMNav: Visie-taalmodellen integreren in wereldmodellen voor objectdoelnavigatie
Wereldmodellen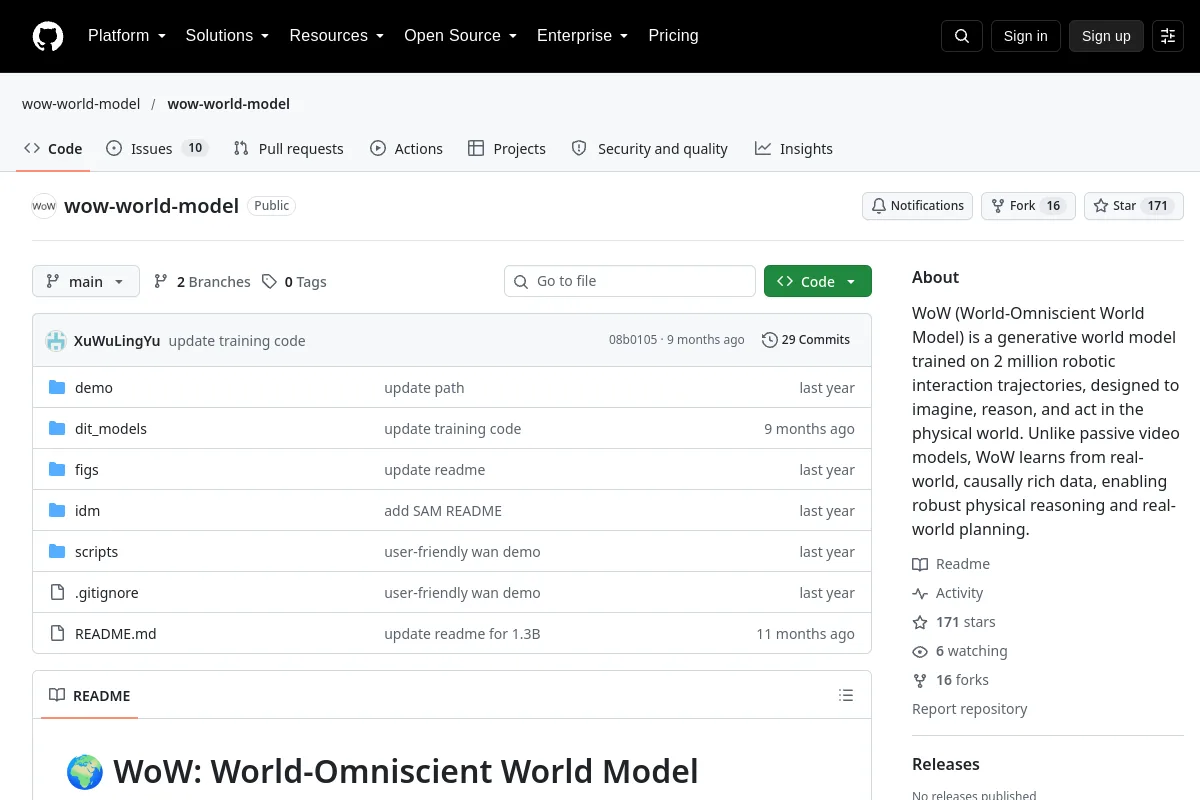 Bewaarplaats
 Onderzoek
WoW (World-Omniscient World Model) is een generatief wereldmodel dat is getraind op 2 miljoen robotinteractietrajecten, ontworpen om zich in de fysieke wereld voor te stellen, te redeneren en te handelen. In tegenstelling tot passief...
Wereldmodellen Bewaarplaats
 Onderzoek
Naar veelzijdige visie-taal-actiemodellen via het leren van uniforme visie-bewegingsrepresentaties
Visie-taal-actie Bewaarplaats
 Onderzoek
XRZero-G0: de grens verleggen van behendige robotmanipulatie met interfaces, kwaliteit en ratio's
Robotbeleid Bewaarplaats
 Onderzoek
Code voor mijn paper "Je leert maar één keer: leer one-shot bimanuele robotmanipulatie uit videodemonstraties"
Robotbeleid Website
 Website
Kent u een bron die hier thuishoort?