 Bewaarplaats
 Onderzoek
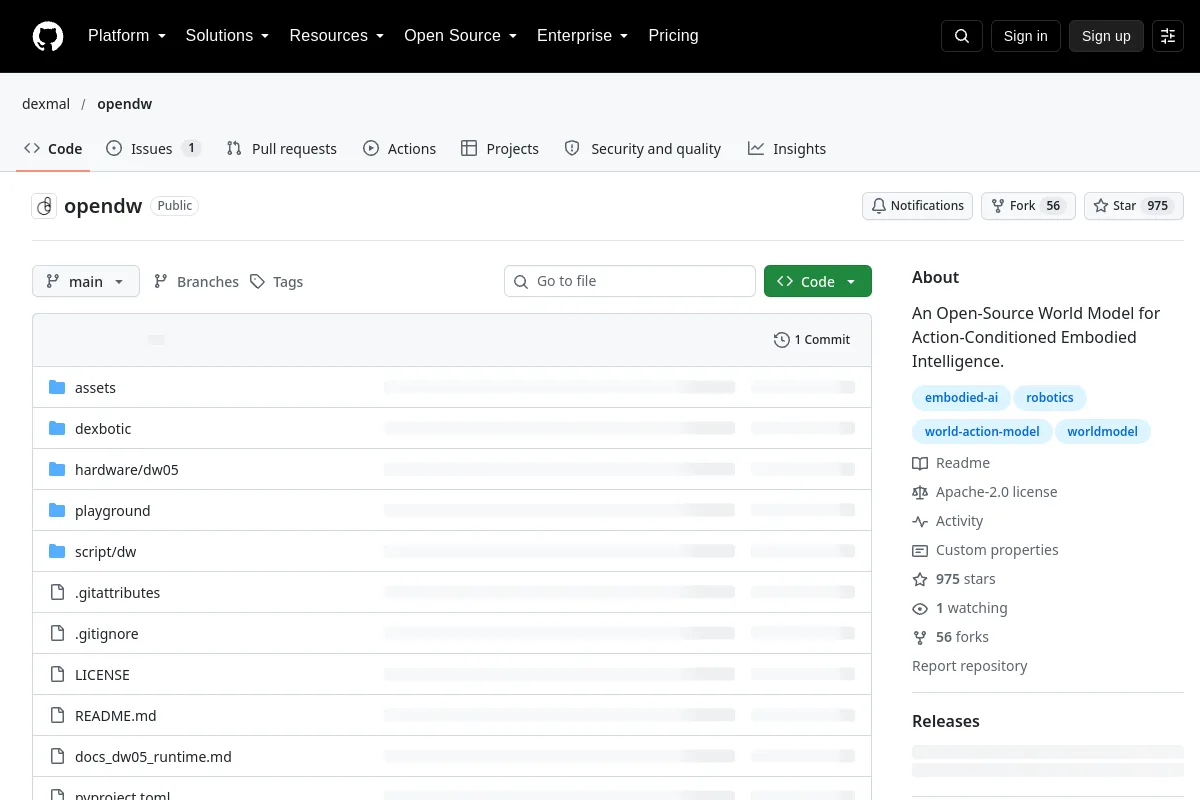
opendw · dexmal
OpenDW biedt een actiegeconditioneerd wereldmodelproject voor belichaamde intelligentie.
WereldmodellenDE BElichaamde AI-DIRECTORY
Ontdek visie-taal-actiemodellen en robotica-basismodellen voor perceptie, manipulatie en controle.
Bewaarplaats
Onderzoek
OpenDW biedt een actiegeconditioneerd wereldmodelproject voor belichaamde intelligentie.
Wereldmodellen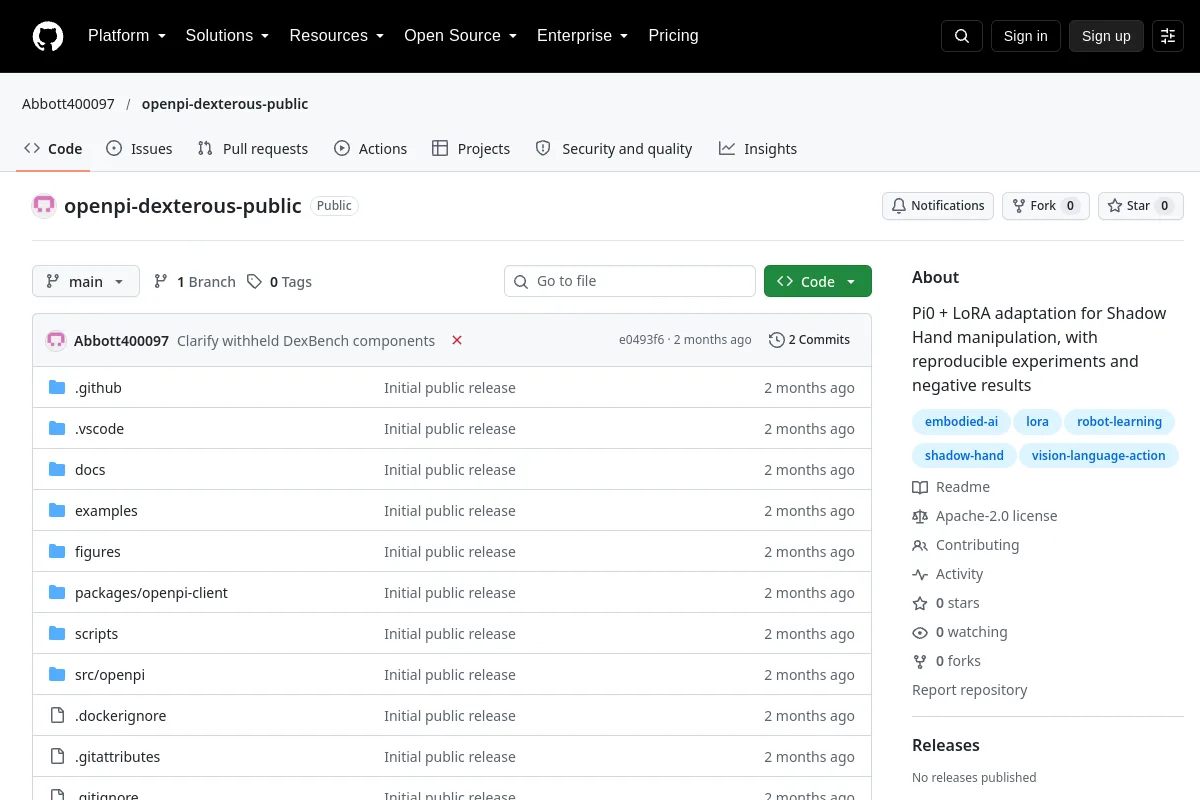 Bewaarplaats
 Onderzoek
Openpi Dexterous onderzoekt pi0 LoRA-aanpassing voor schaduwhandmanipulatie en rapporteert experimentele beperkingen.
Visie-taal-actie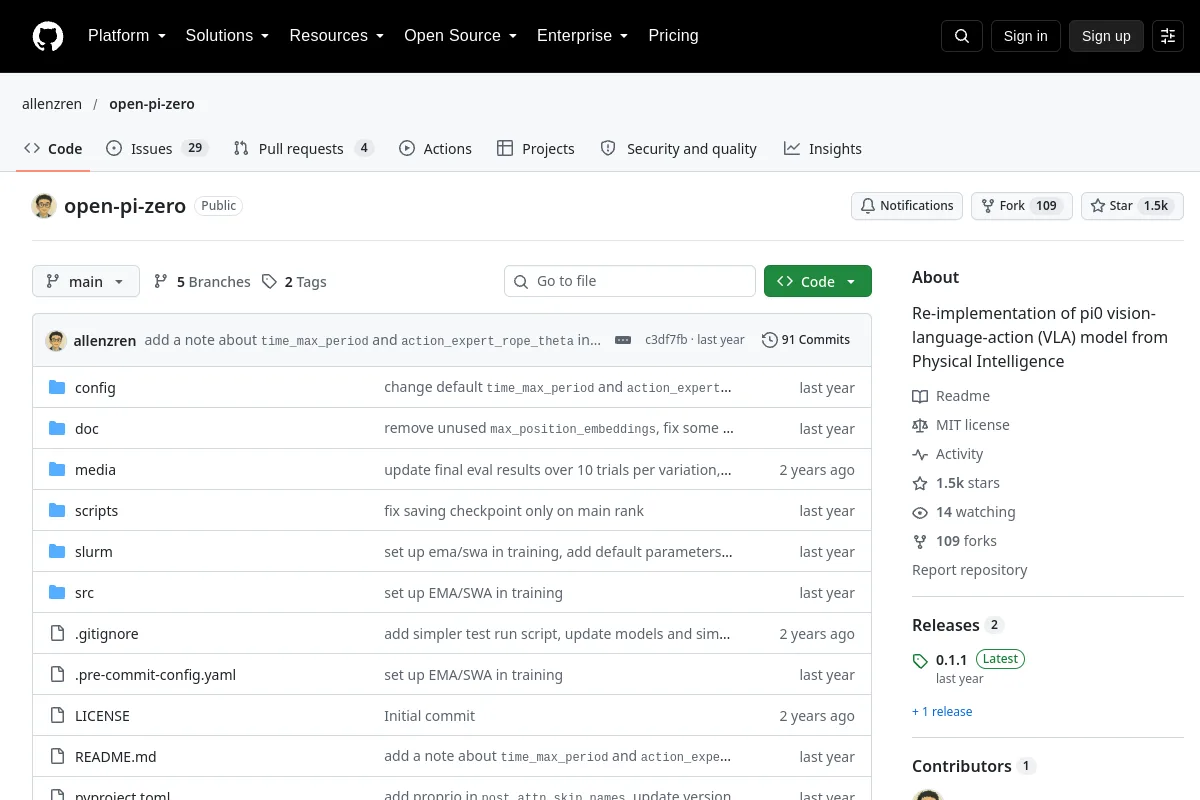 Bewaarplaats
 Onderzoek
Open Pi Zero is een herimplementatie van het pi0 VLA-model van Physical Intelligence.
Visie-taal-actie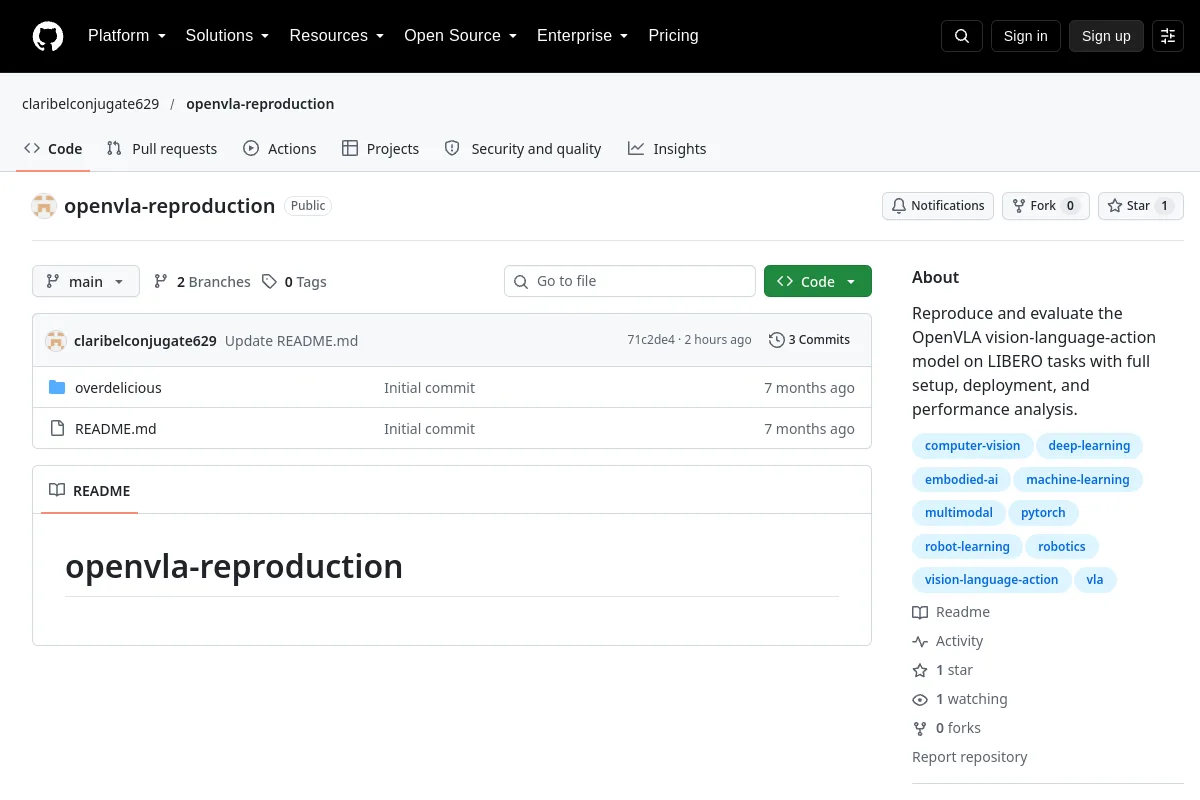 Bewaarplaats
 Onderzoek
OpenVLA Reproductiedocumenten instellen en evaluatie van OpenVLA voor LIBERO-taken.
Visie-taal-actie Bewaarplaats
 Onderzoek
Officiële code voor "OpenWAM: An Open Framework for Composable World-Action Models" (Stanford University)
Wereldmodellen Bewaarplaats
 Onderzoek
O-VLA bestudeert VLA-overdracht via semantisch primitief leren.
Visie-taal-actie Bewaarplaats
 Onderzoek
PointWorld bestudeert 3D-wereldmodellen voor robotmanipulatie.
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van het ICLR 2024 spotlight-paper: Universal Humanoid Motion Representations for Physics-Based Control
Robotbeleid Bewaarplaats
 Onderzoek
Officiële implementatie van ReconVLA: Reconstructief Visie-Taal-Actiemodel als effectieve robotwaarnemer.
Visie-taal-actie Bewaarplaats
 Onderzoek
De papiercode "From Language to Locomotion: Retargeting-free Humanoid Control via Motion Latent Guidance" geaccepteerd door ICLR'26
Robotbeleid Bewaarplaats
 Onderzoek
Een proactief robotmanipulatiemodel voor multimodale fysieke omgevingen
Robotbeleid Bewaarplaats
 Onderzoek
Officiële repository van het onderzoeken van de vijandige kwetsbaarheden van visie-taal-actiemodellen in de robotica
Visie-taal-actie Bewaarplaats
 Onderzoek
We presenteren de eerste succesvolle implementatie van een op lichaamsbemonstering gebaseerd MPC-systeem op een echte viervoeterrobot. Onze aanpak maakt real-time, contactrijke voortbeweging en manipulatie mogelijk met behulp van...
Robotbeleid Bewaarplaats
 Onderzoek
RynnValue: het schalen van robotische waardebasismodellen met tijdelijke afstand
Robotbeleid Bewaarplaats
 Onderzoek
RynnWorld-4D: 4D belichaamde wereldmodellen voor robotmanipulatie
Wereldmodellen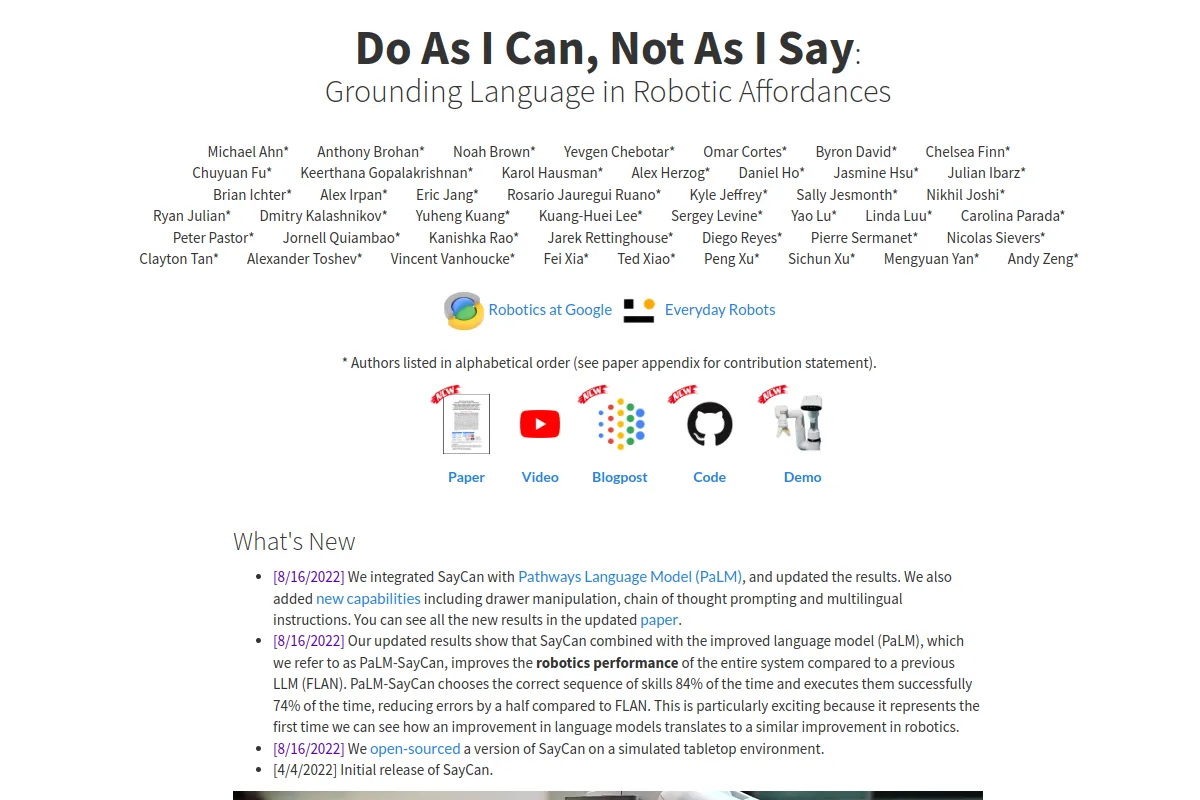 Website
 Onderzoek
 hoe taalinstructies worden gekoppeld aan uitvoerbare robotvaardigheden.
Taalgestuurde planning Bewaarplaats
 Onderzoek
Dit is de coderepository voor het artikel Depolying Ten Thousand Robots: Scalable Imitation Learninig for Lifelong Mulit-Agent Path Finding, dat het ICRA 2025 beste artikel over multi-robotsystemen won en...
Robotbeleid Bewaarplaats
 Onderzoek
De officiële implementatie van het artikel "Scaling Behavior Foundation Model for Humanoid Robots"
Robotbeleid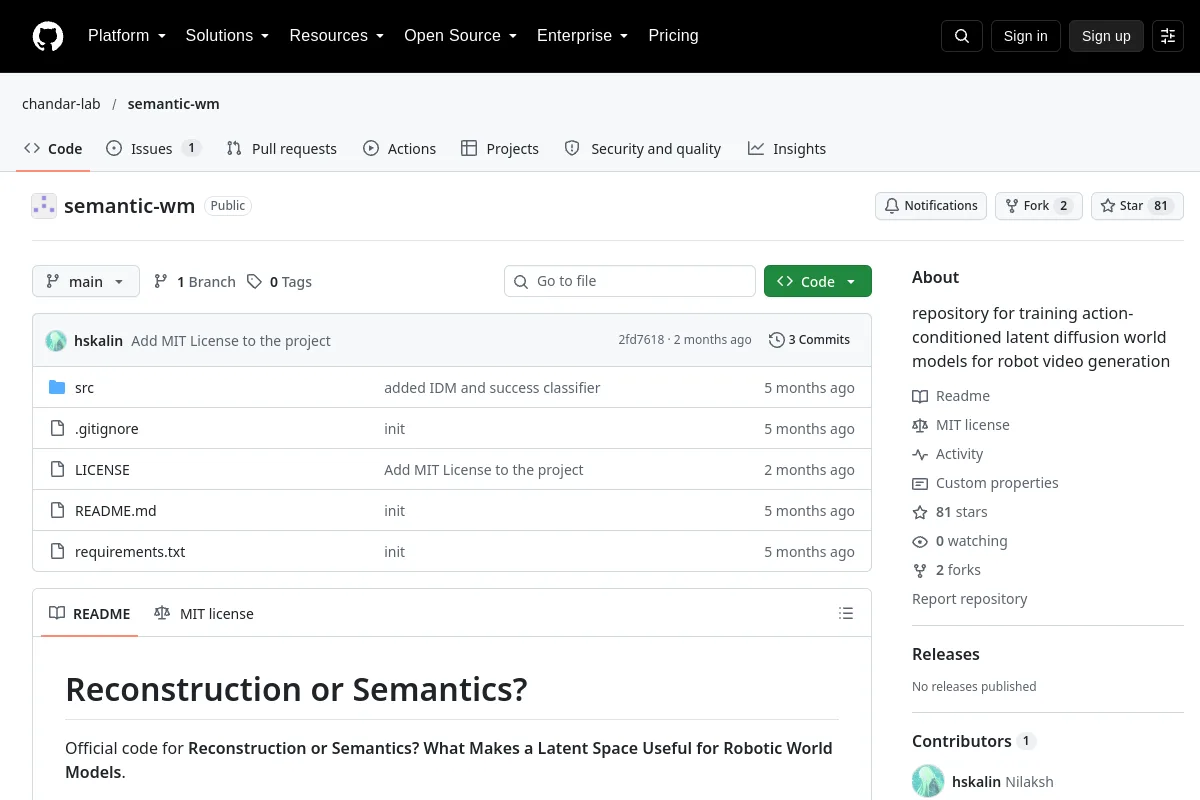 Bewaarplaats
 Onderzoek
repository voor het trainen van actiegeconditioneerde latente diffusiewereldmodellen voor het genereren van robotvideo's
Wereldmodellen Bewaarplaats
 Onderzoek
Officiële implementatie van ICLR'26-paper "Empowering Multi-Robot Cooperation via Sequential World Models"
Wereldmodellen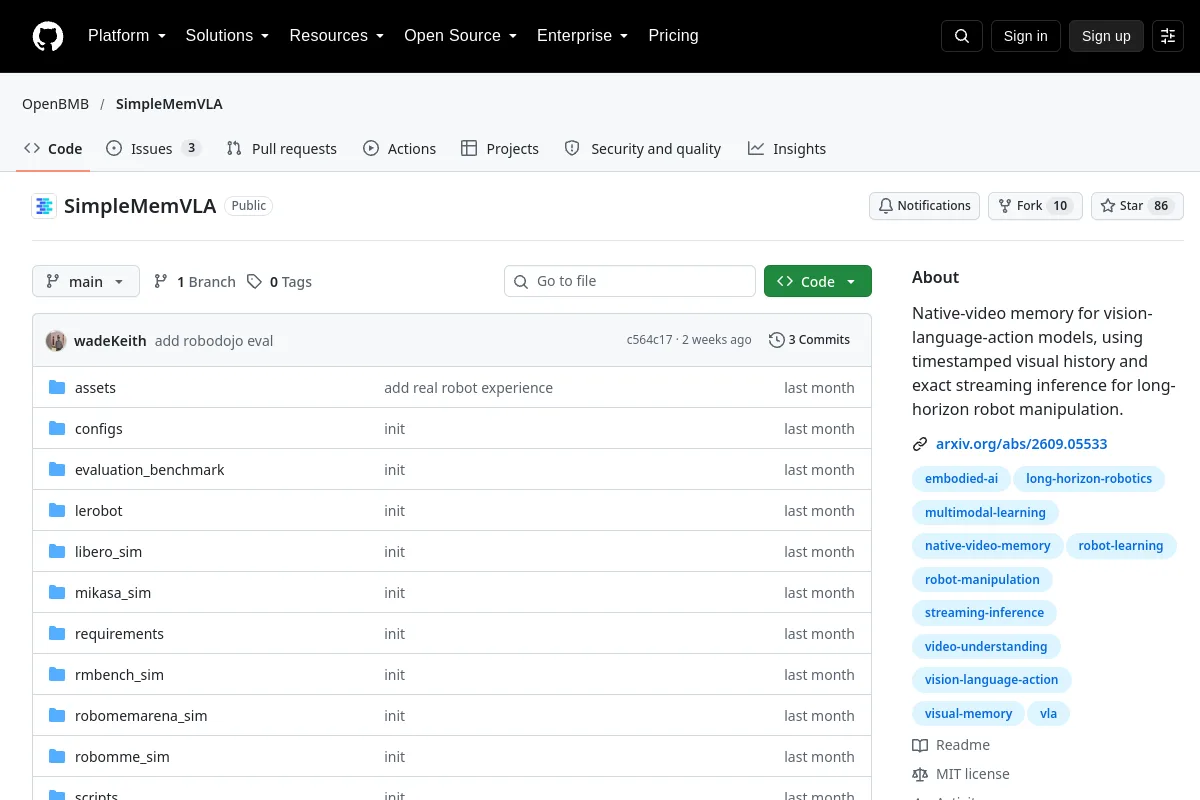 Bewaarplaats
 Onderzoek
Native videogeheugen voor vision-taal-actiemodellen, met behulp van visuele geschiedenis met tijdstempel en exacte streaming-inferentie voor robotmanipulatie over lange horizonten.
Visie-taal-actie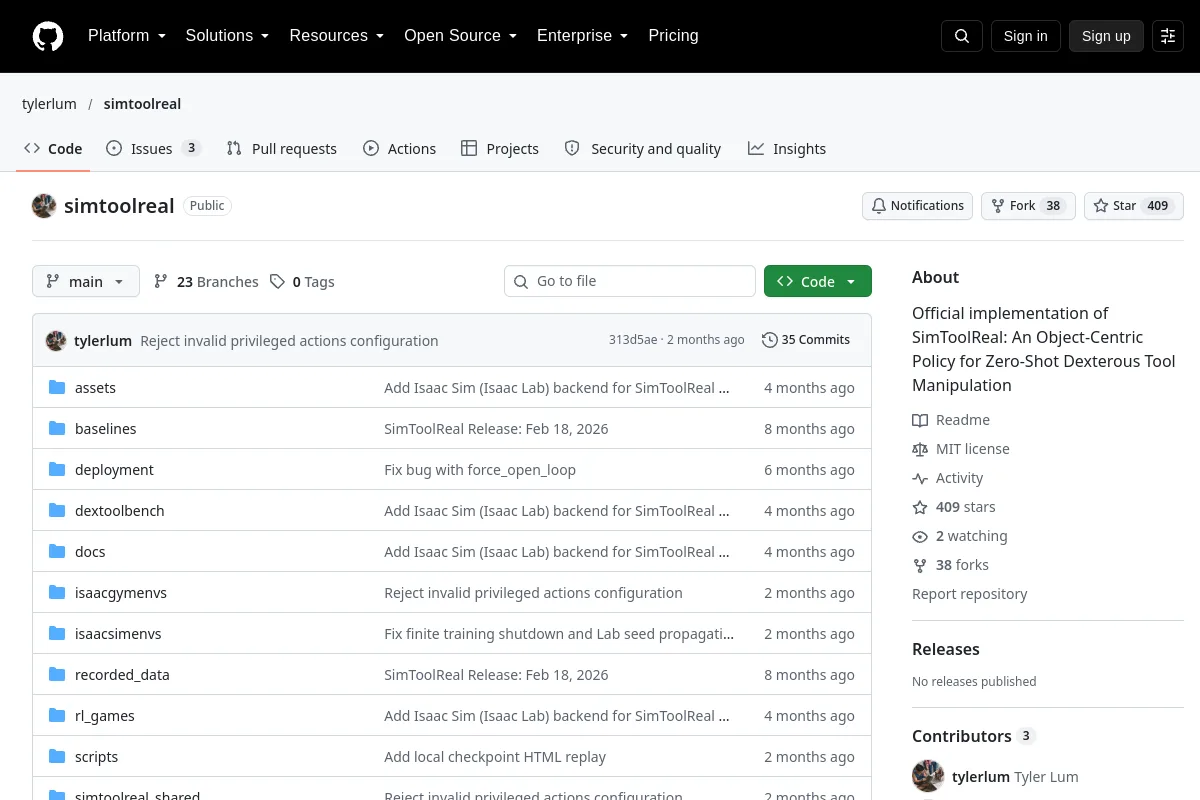 Bewaarplaats
 Onderzoek
Officiële implementatie van SimToolReal: een objectgericht beleid voor zero-shot behendige gereedschapsmanipulatie
Robotbeleid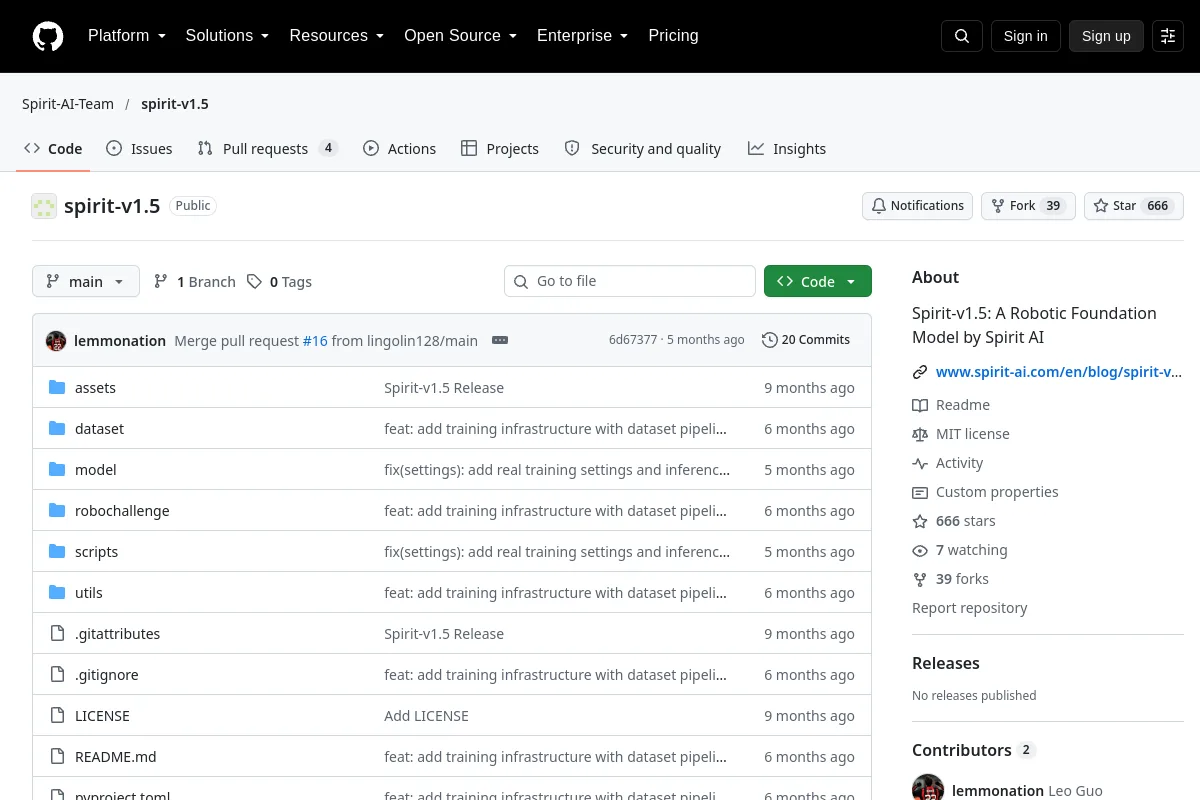 Bewaarplaats
 Onderzoek
Spirit-v1.5: een robotfunderingsmodel van Spirit AI
Visie-taal-actie Bewaarplaats
 Onderzoek
Theia: Distillatie van diverse visiebasismodellen voor robotleren
PerceptiemodellenKent u een bron die hier thuishoort?