 Bewaarplaats
 Onderzoek
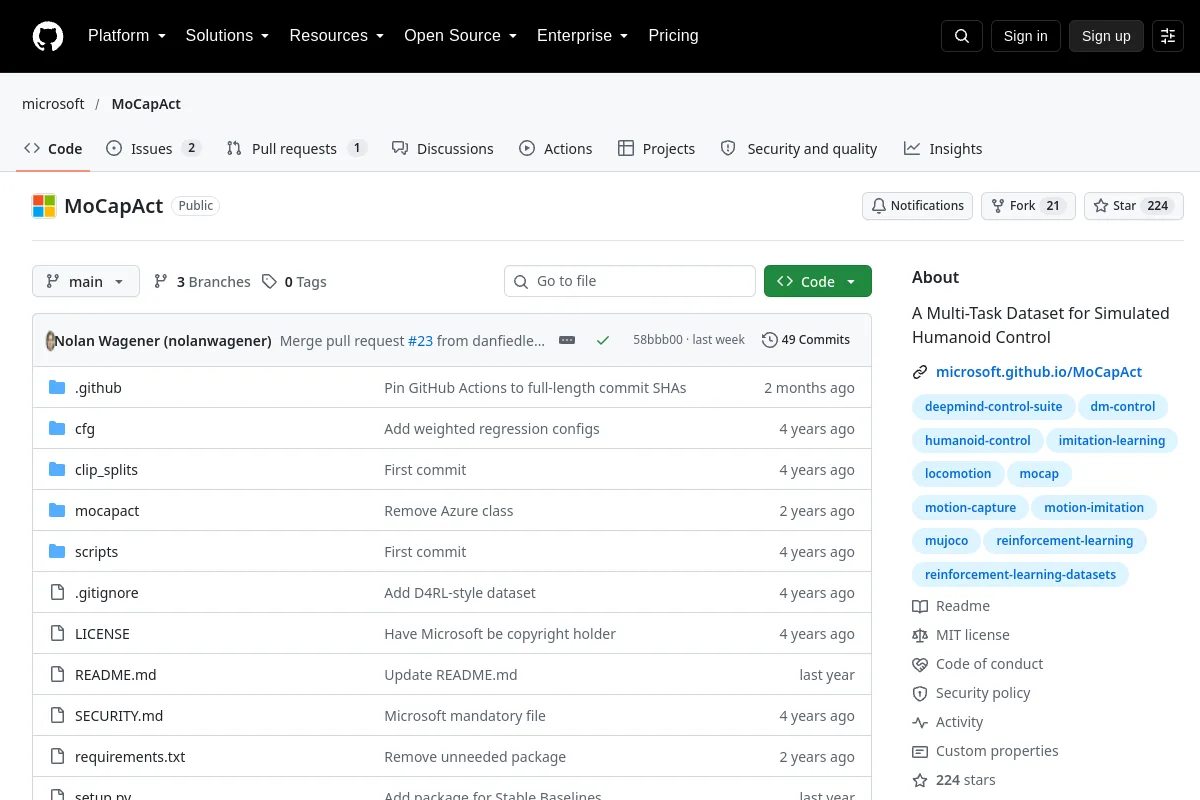
MoCapAct · microsoft
Een multi-task dataset voor gesimuleerde humanoïde besturing
Bewegings- en interactiegegevensDE BElichaamde AI-DIRECTORY
Vind robotdemonstraties, bewegingsgegevens en scènemateriaal om te leren.
Bewaarplaats
Onderzoek
Een multi-task dataset voor gesimuleerde humanoïde besturing
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
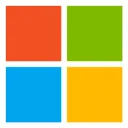
ROS Repository voor de robotbeschrijving en tuinhuisjesimulatie van de Nexus 4WD Mecanum wielrobot
Scène- en objectitems Website
 Onderzoek
Een gezamenlijke verzameling robotdemonstratiedatasets en modelbronnen.
Robotdemonstraties Bewaarplaats
 Onderzoek
Code voor PerAct², een taalgeconditioneerde imitatieleeragent ontworpen voor bimanuele robotmanipulatie met behulp van de RLBench-omgeving. Het omvat het genereren van datasets, trainingsscripts en...
Robotdemonstraties Bewaarplaats
 Onderzoek
Bestuur AI-robots. Door de gemeenschap aangestuurde UI-middleware voor het besturen van robots, het vastleggen van datasets en het trainen van actiemodellen. Compatibel met SO-100 en SO-101
Robotdemonstraties Bewaarplaats
 Onderzoek
PHUMA biedt bronnen voor het genereren van code en gegevens voor mensachtige voortbeweging.
Bewegings- en interactiegegevens Bewaarplaats
 Onderzoek
Een ROS-knooppunt dat een viervoetige robot beschrijft die gebruik maakt van URDF
Scène- en objectitems Bewaarplaats
 Onderzoek
RealSee3D: een RGB-D-dataset met meerdere weergaven die opnamen uit de echte wereld en procedureel gegenereerde scènes combineert, met uitbreidbare annotaties voor divers 3D-visieonderzoek.
Scène- en objectitems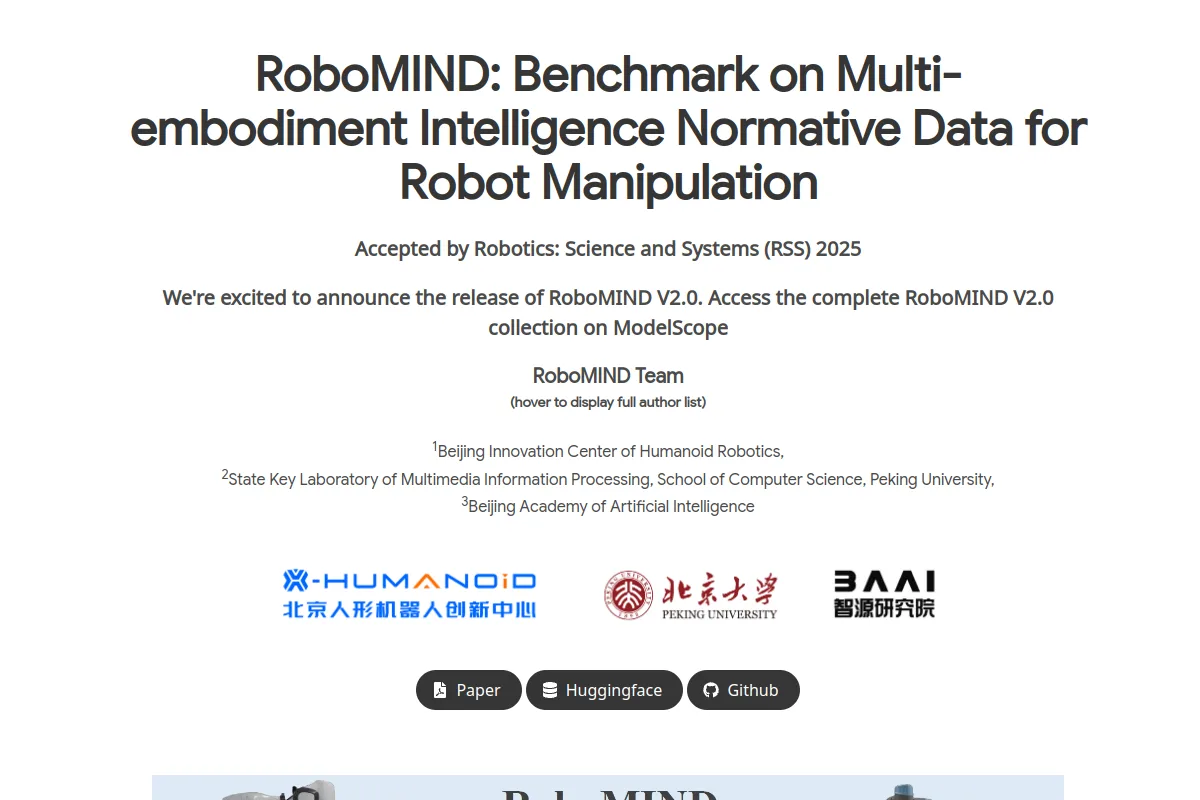 Website
 Onderzoek
Multi-platform robotmanipulatiegegevens voor onderzoek naar belichaamde intelligentie.
Robotdemonstraties Website
 Onderzoek
Robotinteractiegegevens ter ondersteuning van onderzoek naar visuele dynamiek en manipulatie.
Robotdemonstraties Bewaarplaats
 Onderzoek
ROS2 Beschrijvingspakketten voor Humanoid, Quadruped en Manipulator
Scène- en objectitems Bewaarplaats
 Onderzoek
Het detecteren van robotgrijpposities met diepe neurale netwerken. Het model is getraind op Cornell Grasping Dataset. Dit is een implementatie die voornamelijk gebaseerd is op het artikel 'Real-Time Grasp Detection Using…
Robotdemonstraties Bewaarplaats
 Onderzoek
Dit is de officiële implementatie van het artikel "Robots Pre-Train Robots: Manipulation-Centric Robotic Representation from Large-Scale Robot Datasets".
Robotdemonstraties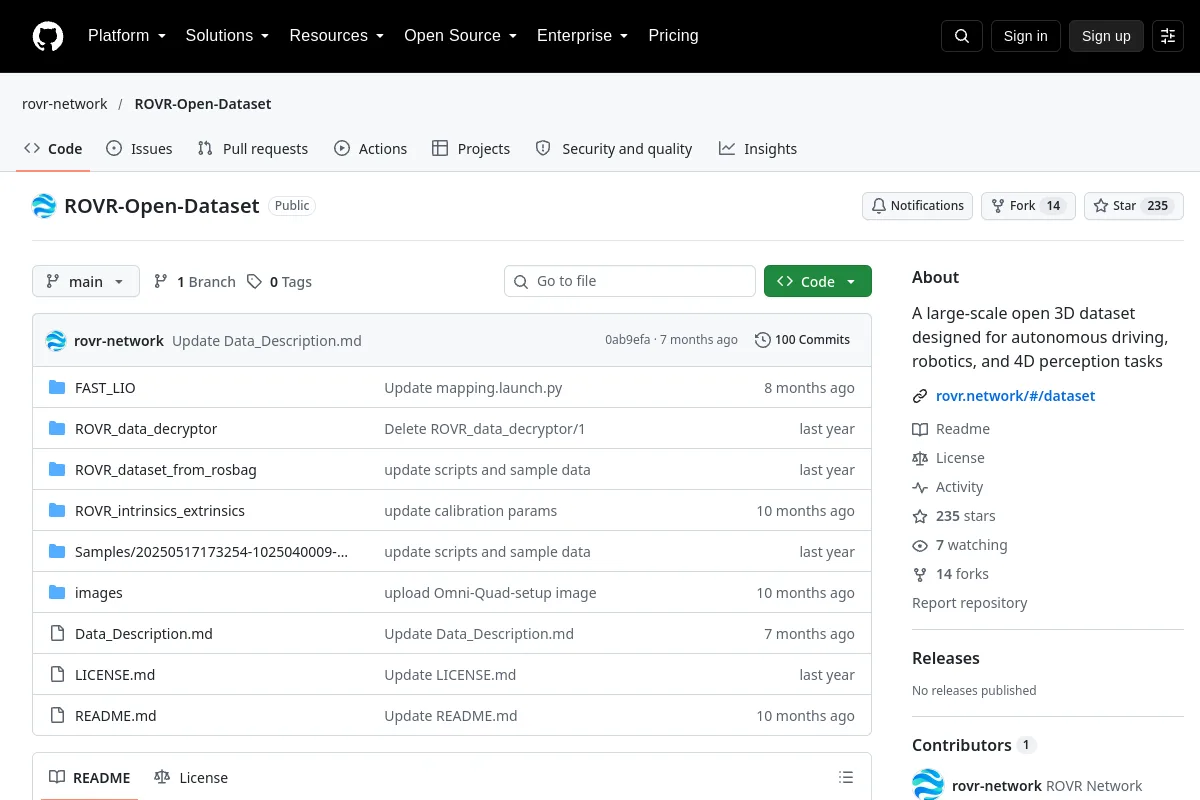 Bewaarplaats
 Onderzoek
Een grootschalige open 3D-dataset ontworpen voor autonoom rijden, robotica en 4D-perceptietaken
Robotdemonstraties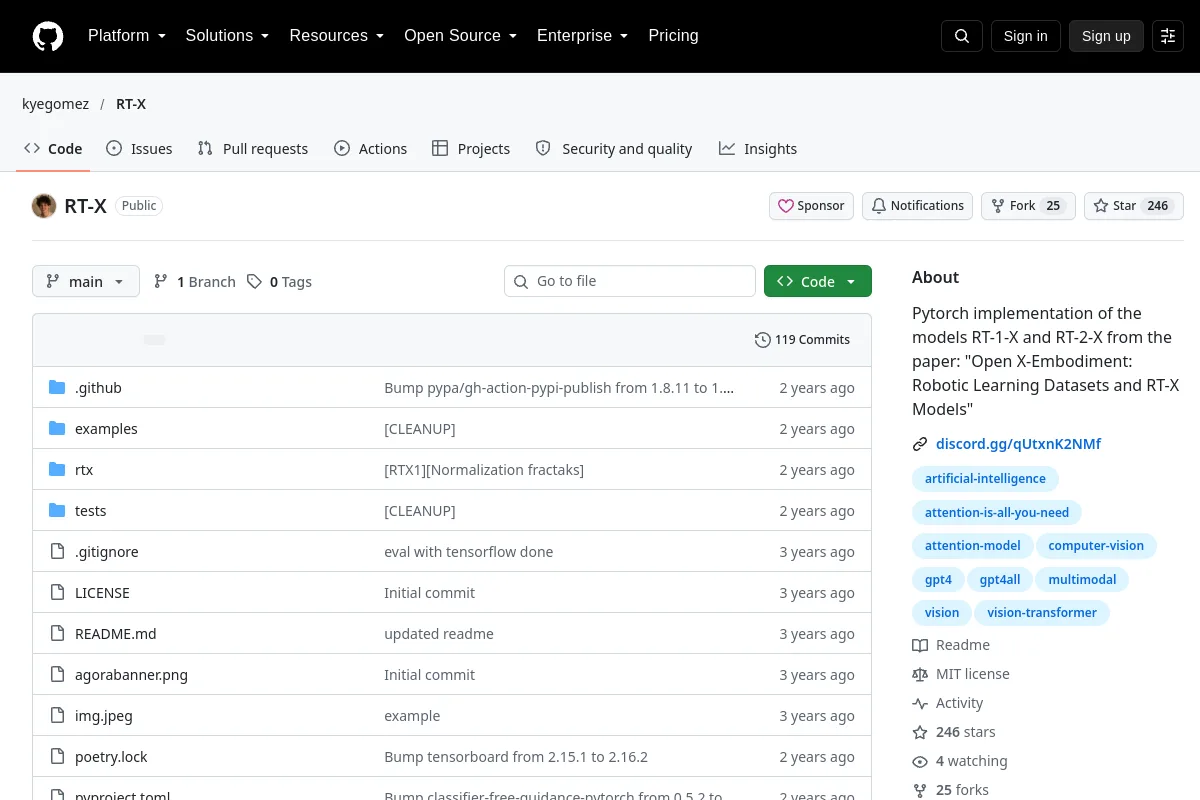 Bewaarplaats
 Onderzoek
Pytorch-implementatie van de modellen RT-1-X en RT-2-X uit het artikel: "Open X-Embodiment: Robotic Learning Datasets en RT-X Models"
Robotdemonstraties Bewaarplaats
 Onderzoek
S3E: een multi-robot multimodale dataset voor collaboratieve SLAM
Robotdemonstraties Bewaarplaats
 Onderzoek
SiT-dataset: sociaal interactieve voetgangerstrajectdataset voor sociale navigatierobots
Robotdemonstraties Bewaarplaats
 Onderzoek
STONE-dataset: een schaalbare multimodale surround-view 3D-doorloopbaarheidsdataset voor offroad-robotnavigatie
Robotdemonstraties Bewaarplaats
 Onderzoek
Het vrijgeven van een nieuwe dataset genomen in een Clearpath Robotics-magazijn.
Robotdemonstraties Bewaarplaats
 Onderzoek
Robotbeschrijvingsmodel ontwikkelen voor Unitree Go2-robot geconfigureerd met Champ Legged Robots Research Repository
Scène- en objectitems Bewaarplaats
 Onderzoek
ROS/ROS2-compatibele sensormodellen (activa) op Unity
Scène- en objectitems Bewaarplaats
 Onderzoek
UrbanNav: lokalisatiegegevens met open source verzameld in Aziatische stedelijke canyons, waaronder Tokio en Hong Kong
Robotdemonstraties Bewaarplaats
 Onderzoek
De dataset voor het artikel 'Learning self-supervised traversability with navigation experiences of mobile robots: A risk-aware self-training approach (IEEE RA-L)'
Robotdemonstraties Bewaarplaats
 Onderzoek
Een grootschalige gesynchroniseerde vision-touch-audio-dataset van robot-glijcontact
RobotdemonstratiesKent u een bron die hier thuishoort?