 Référentiel
 Source ouverte
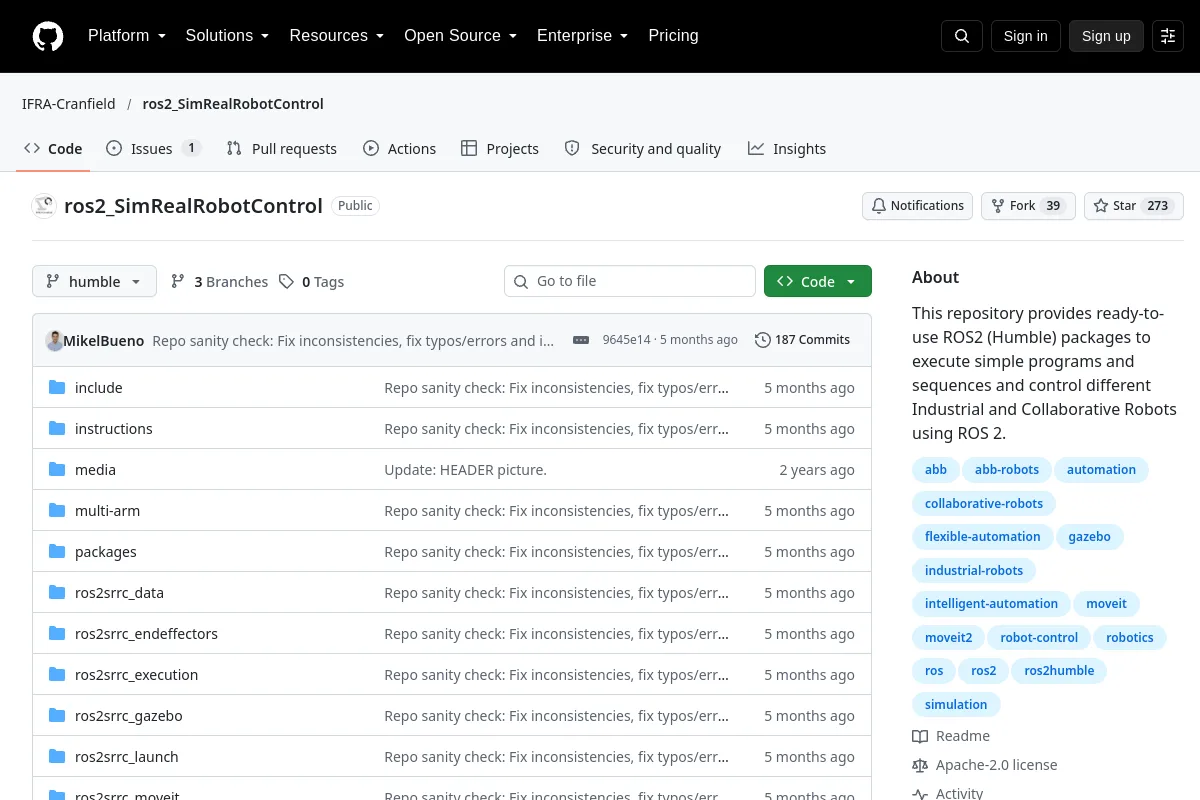
ros2_SimRealRobotControl · IFRA-Cranfield
Ce référentiel fournit des packages ROS2 (Humble) prêts à l'emploi pour exécuter des programmes et des séquences simples et contrôler différents robots industriels et collaboratifs à l'aide de ROS 2.
SDK de robots