 Référentiel
 Source ouverte
PPI · InternRobotics
Gripper Keypose et Object Pointflow comme interfaces pour la manipulation robotique bimanuelle
Politiques relatives aux robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les modèles vision-langage-action et les modèles de base de la robotique pour la perception, la manipulation et le contrôle.
Référentiel
Source ouverte
Gripper Keypose et Object Pointflow comme interfaces pour la manipulation robotique bimanuelle
Politiques relatives aux robots Référentiel
 Source ouverte
Mise en œuvre officielle de « Apprentissage de divers comportements naturels pour améliorer l'agilité des robots quadrupèdes »
Politiques relatives aux robots Référentiel
 Source ouverte
Contrôle de robot de bout en bout basé sur un modèle de diffusion générative
Politiques relatives aux robots Référentiel
 Source ouverte
Référentiel de code « Sequential Dexterity : Chaînage de politiques adroites pour la manipulation à long horizon »
Politiques relatives aux robots Référentiel
 Source ouverte
Base de code officielle pour Sirius : Robot Learning on the Job
Politiques relatives aux robots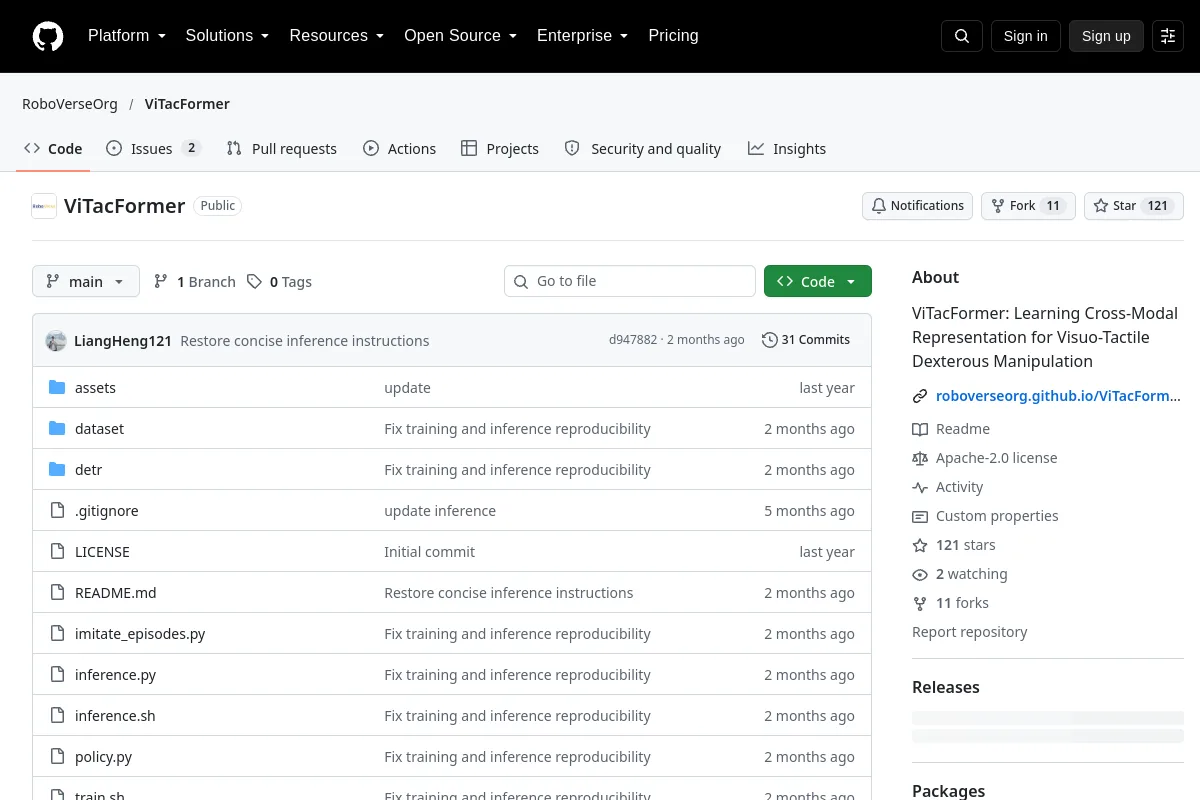 Référentiel
 Source ouverte
ViTacFormer : apprentissage de la représentation multimodale pour la manipulation agile visuo-tactile
Politiques relatives aux robots Site Web
 Source ouverte
Un modèle ouvert vision-langage-action pour la manipulation de robots.
Vision-langage-action Site Web
 Source ouverte
Un modèle compact vision-langage-action dans l'écosystème LeRobot.
Vision-langage-actionConnaissez-vous une ressource qui a sa place ici ?