 Repository
 Forschung
EmbodiedSplat · 0nandon
Offizieller Code von „EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding“
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Bibliotheken zur Punktwolkenverarbeitung, Kalibrierung und geometrischen Schätzung.
Repository
Forschung
Offizieller Code von „EmbodiedSplat: Online Feed-Forward Semantic 3DGS for Open-Vocabulary 3D Scene Understanding“
Wahrnehmung & Geometrie Repository
 Forschung
Erlernen von Fußballfähigkeiten für humanoide Roboter: Ein progressives Wahrnehmungs-Handlungs-Framework
Wahrnehmung & Geometrie Repository
 Forschung
Ein integriertes humanoides Kontroll-, Planungs- und Wahrnehmungssystem. Entwickelt vom MIT und der University of Edinburgh für den Boston Dynamics Atlas und die humanoiden Roboter Valkyrie der NASA
Wahrnehmung & Geometrie Repository
 Forschung
Offizielle Umsetzung des Papers: „OptiGeo: Efficient Monocular Geometry for Embodied Perception in Optically Challenging Scenes“
Wahrnehmung & Geometrie Repository
 Forschung
Implementierungen von Reinforcement Learning, einschließlich visionsbasiertem Robotergreifen in PyBullet.
Wahrnehmung & Geometrie Repository
 Forschung
Kursnotizen und Ressourcen für ein Online-Robotikprogramm.
Wahrnehmung & Geometrie Repository
 Forschung
Dies ist das Code-Repository für das IEEE-RAL'26-Papier „Super LiDAR Intensity for Robotic Perception“.
Wahrnehmung & Geometrie Repository
 Forschung
 zur aufgabenbewussten episodischen Gedächtniskomprimierung für Roboteragenten.
Wahrnehmung & Geometrie Repository
 Forschung
Roboterarm-Experiment mit Wurf- und Torwartaufgaben.
Wahrnehmung & Geometrie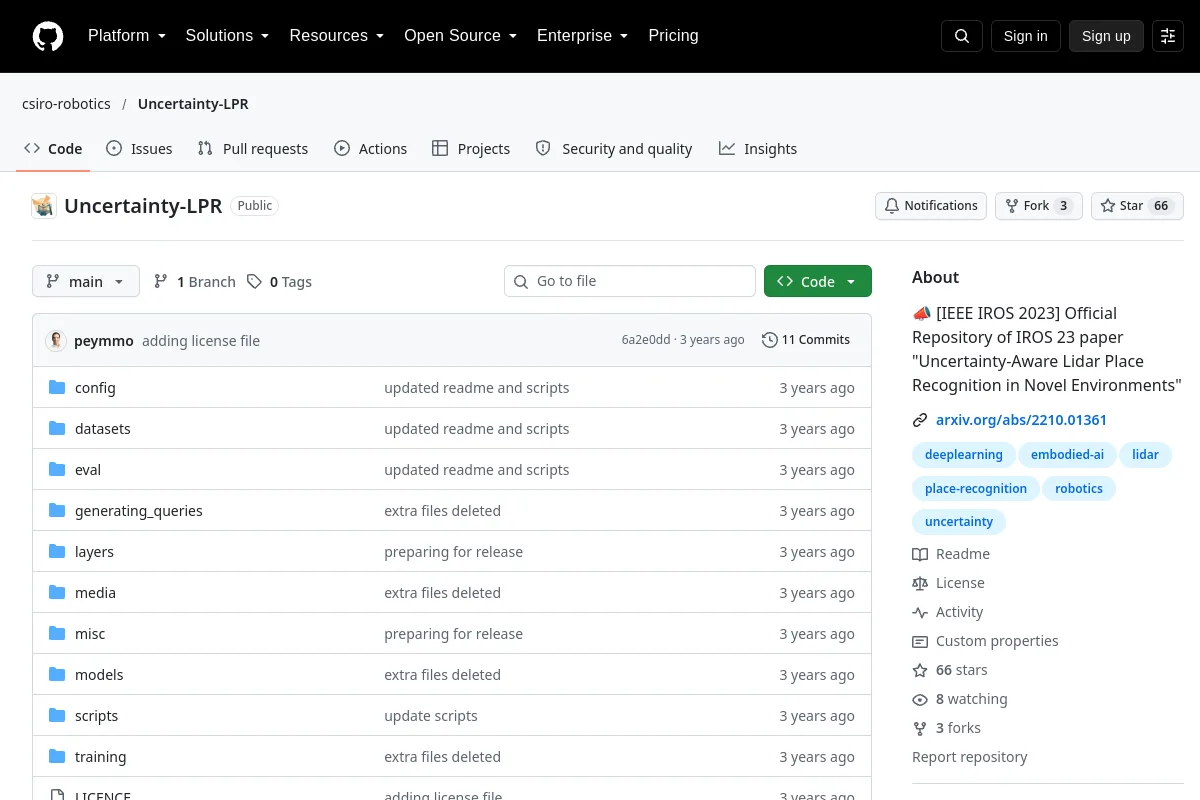 Repository
 Forschung
📣 [IEEE IROS 2023] Offizielles Repository des IROS 23-Papiers „Uncertainty-Aware Lidar Place Recognition in Novel Environments“
Wahrnehmung & Geometrie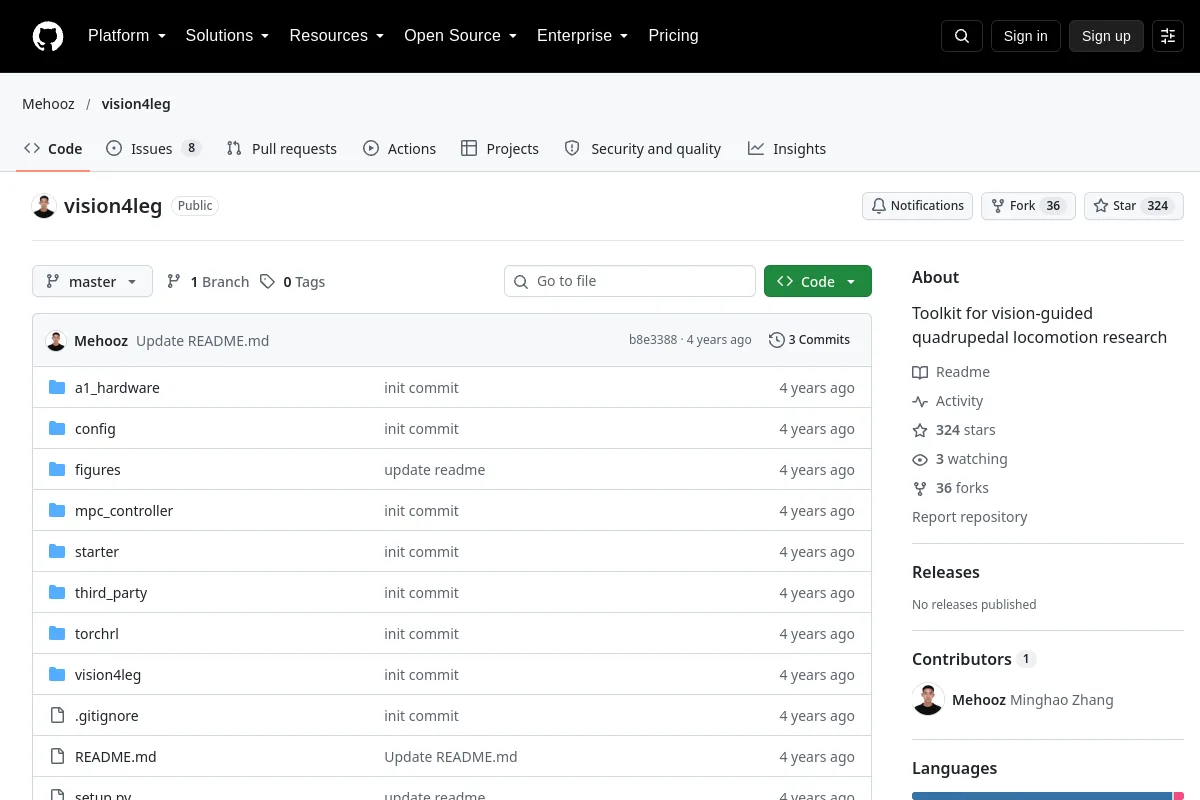 Repository
 Forschung
Toolkit für visionsgesteuerte Vierbeiner-Fortbewegung, mit Simulations- und Einsatz-Workflows.
Wahrnehmung & Geometrie Repository
 Forschung
Visuelle Servoplattform für wahrnehmungsbasierte Bewegungssteuerung.
Wahrnehmung & Geometrie Repository
 Forschung
Modulare Wahrnehmungs-, Erfassungsplanungs-, Verfolgungs- und Sortierpipeline für ML-Robotik
Wahrnehmung & GeometrieAUSWAHLHINWEISE
Wählen Sie Werkzeuge entsprechend der Sensormodalität, den Kalibrierungsannahmen und den erforderlichen geometrischen Ausgaben aus. Überprüfen Sie numerische Präzision, Laufzeitanforderungen und Datenkonventionen, bevor Sie Pipelines verbinden.
Kennen Sie eine Ressource, die hierher gehört?