Repository
 Forschung
easy handeye · IFL-CAMP
ROS-Tools für die automatisierte Hand-Auge-Kalibrierung.
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
ROS-Tools für die automatisierte Hand-Auge-Kalibrierung.
Wahrnehmung & Geometrie Repository
 Forschung
RoboHive bietet ein Framework und Aufgabenpakete für das Roboterlernen.
Frameworks für das Lernen von Robotern Repository
 Forschung
C++-Bibliothek für Algorithmen zur Dynamik starrer Körper.
Bewegungsplanung und -steuerung Repository
 Forschung
ROS 2-Treiber für den Kinova Gen3-Roboterarm.
Frameworks für das Lernen von Robotern Repository
 Forschung
Robotermodellsammlung für OpenRAVE.
Frameworks für das Lernen von Robotern Repository
 Forschung
Integration der Choreonoidensimulation mit ROS- und hrpsys-Tools.
Simulation & Physik Repository
 Forschung
Robuster LiDAR SLAM mit vielseitigem Plug-and-Play-Loop-Closing und Pose-Graph-Optimierung.
Navigation & SLAM Repository
 Forschung
URDF- und SDF-Modelle des humanoiden Roboters iCub.
Simulation & Physik Repository
 Forschung
scode zur Zuordnung multimodaler Anweisungen zu Roboteraktionen.
Navigation & SLAM Repository
 Forschung
Ein visuelles Referenzsystem für die Robotikforschung.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
Dieses Repository enthält Code zum Trainieren und Evaluieren von FlingBot sowohl in Simulationen als auch in realen Umgebungen auf einem Dual-UR5-Roboterarm-Setup für Ubuntu 18.04
Simulation & Physik Repository
 Forschung
Golang-Framework für Robotik, Drohnen und das Internet der Dinge (IoT)
Middleware und Kommunikation Repository
 Forschung
Ergreifen Sie es! Simulator für die Robotergreifforschung.
Simulation & Physik Repository
 Forschung
Hauptsoftware-Repository für den humanoiden Roboter iCub.
Frameworks für das Lernen von Robotern Repository
 Forschung
Isaac Sim-Anwendung zum Entwickeln, Simulieren und Testen KI-gesteuerter Roboter.
Simulation & Physik Repository
 Forschung
Intensity Scan Kontextbasierte vollständige SLAM-Implementierung für autonomes Fahren. ICRA 2020
Navigation & SLAM Repository
 Forschung
Umgebung zum Entwickeln und Testen von Bewegungsplanungsalgorithmen für Roboter.
Bewegungsplanung und -steuerung Repository
 Forschung
Beispiele für die Bereitstellung von ROS- und ROS 2-Workloads auf Kubernetes und KubeEdge.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
scode zum Einfügen robotischer Vorteile in multimodale Sprachmodelle.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
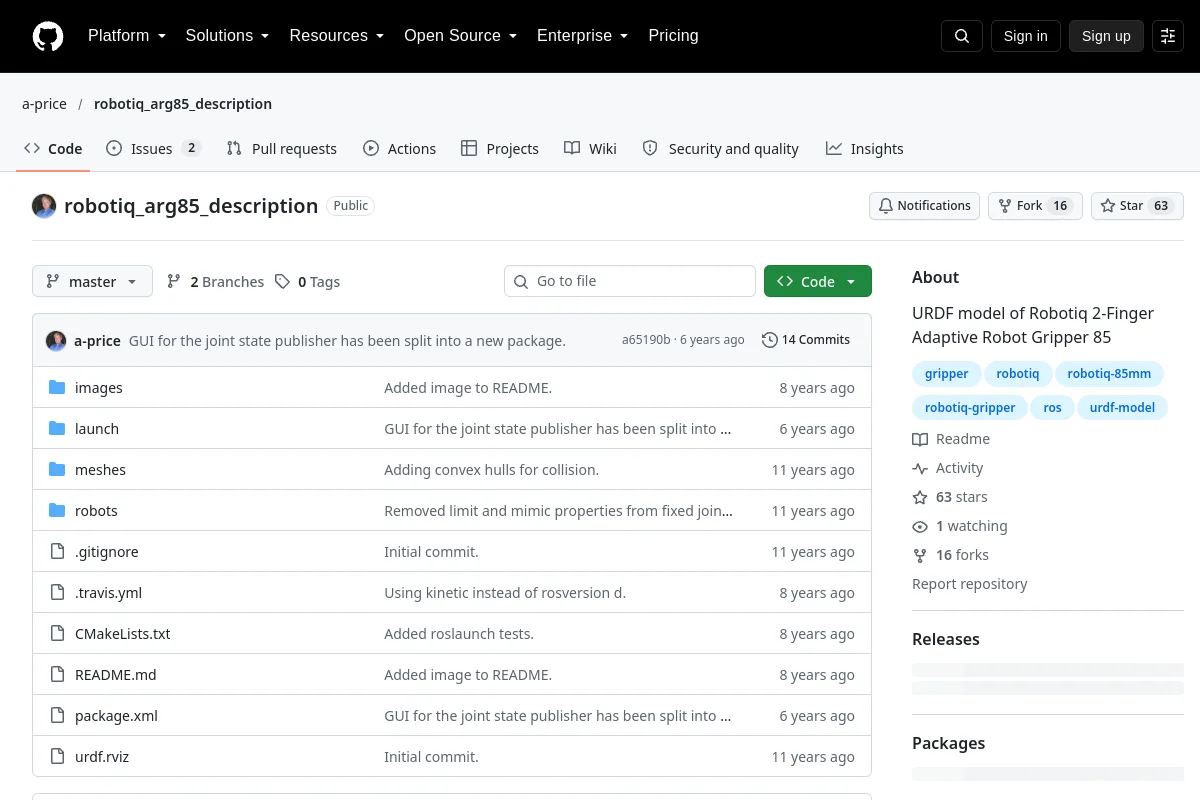
Ein URDF-Modell des Robotiq 2-Finger Adaptive Gripper 85.
Frameworks für das Lernen von Robotern Repository
 Forschung
Ein einheitliches Agentensystem für Allzweckroboter, das multimodale Wahrnehmung, Kartierung und Lokalisierung sowie autonome Mobilität und Manipulation mit intelligenter Interaktion mit Benutzern ermöglicht.
Navigation & SLAMKennen Sie eine Ressource, die hierher gehört?