 Repository
 Forschung
iros20 6d pose tracking · wenbowen123
se(3)-TrackNet bietet 6D-Objekt-Pose-Tracking-Forschung und Beispiele für visuelle Feedback-Steuerung.
WahrnehmungsmodelleDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Segmentierungs-, Tiefen-, Posen- und visuelle Darstellungsmodelle für Roboter-Wahrnehmungspipelines.
Repository
Forschung
se(3)-TrackNet bietet 6D-Objekt-Pose-Tracking-Forschung und Beispiele für visuelle Feedback-Steuerung.
Wahrnehmungsmodelle Repository
 Forschung
Visuelle Darstellungsressourcen für das Erlernen der Robotermanipulation.
Wahrnehmungsmodelle Website
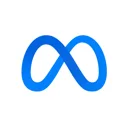 Forschung
Bildsegmentierungsmodelle, die Roboter-Wahrnehmungspipelines unterstützen können.
Wahrnehmungsmodelle Website
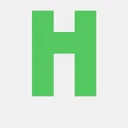 Forschung
Monokulare Tiefenschätzungsmodelle zum visuellen Szenenverständnis.
Wahrnehmungsmodelle Website
 Forschung
Erkennungs- und Segmentierungsressourcen für die visuelle Wahrnehmung im offenen Raum.
Wahrnehmungsmodelle Repository
 Forschung
stools zur Objektpositionsschätzung für die Roboterwahrnehmung.
Wahrnehmungsmodelle Repository
 Forschung
AnyLoc stellt Forschungscode zur visuellen Ortserkennung für die Lokalisierung bereit.
Wahrnehmungsmodelle Repository
 Forschung
Theia: Destillation verschiedener Vision Foundation-Modelle für Roboterlernen
WahrnehmungsmodelleAUSWAHLHINWEISE
Überprüfen Sie die Ausgabegeometrie, Koordinatenrahmen und Fehlerfälle unter der vorgesehenen Kamerakonfiguration. Die allgemeine Leistung des Bildmodells ist kein Beweis für die Roboterzuverlässigkeit auf Aufgabenebene.
Kennen Sie eine Ressource, die hierher gehört?