具身智能与机器人资源导航
寻找机器人感知管道的分割、深度、姿态和视觉表示模型。
se(3)-TrackNet提供6D对象姿态跟踪研究和视觉反馈控制示例。
用于机器人操作学习的视觉表示资源。
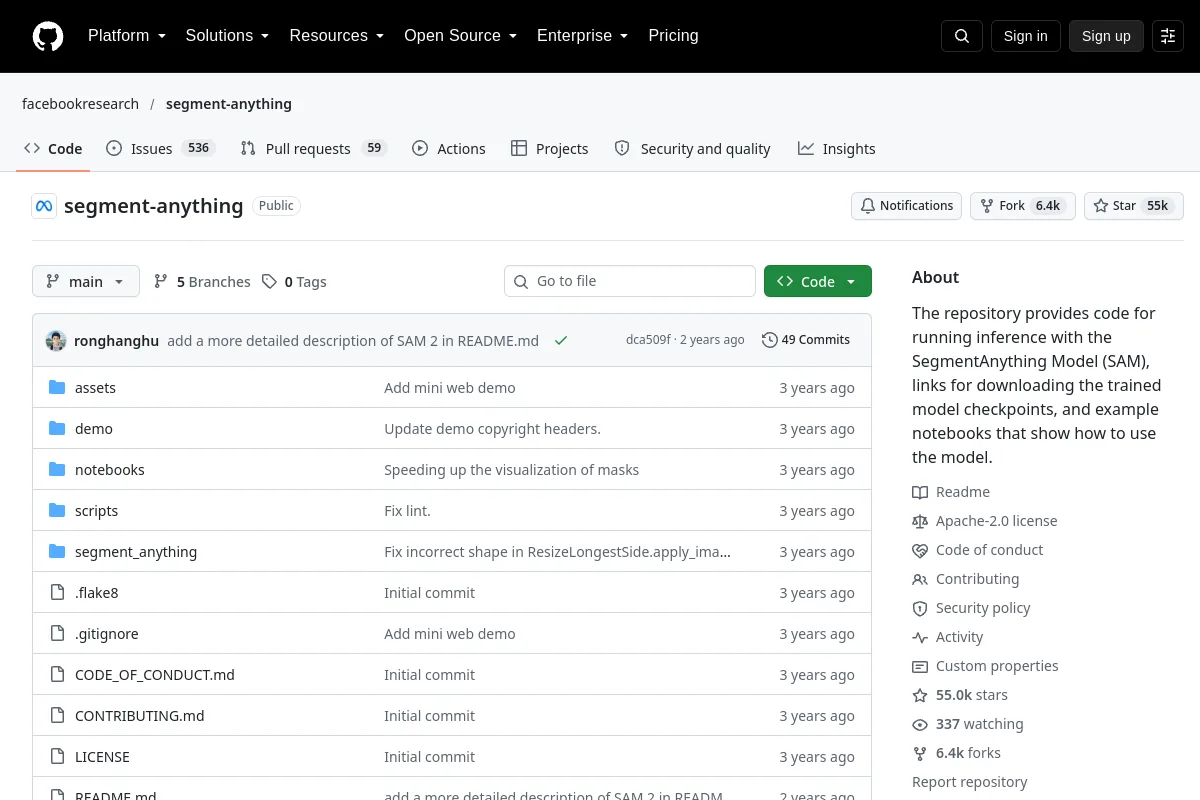
可以支持机器人感知管道的图像分割模型。
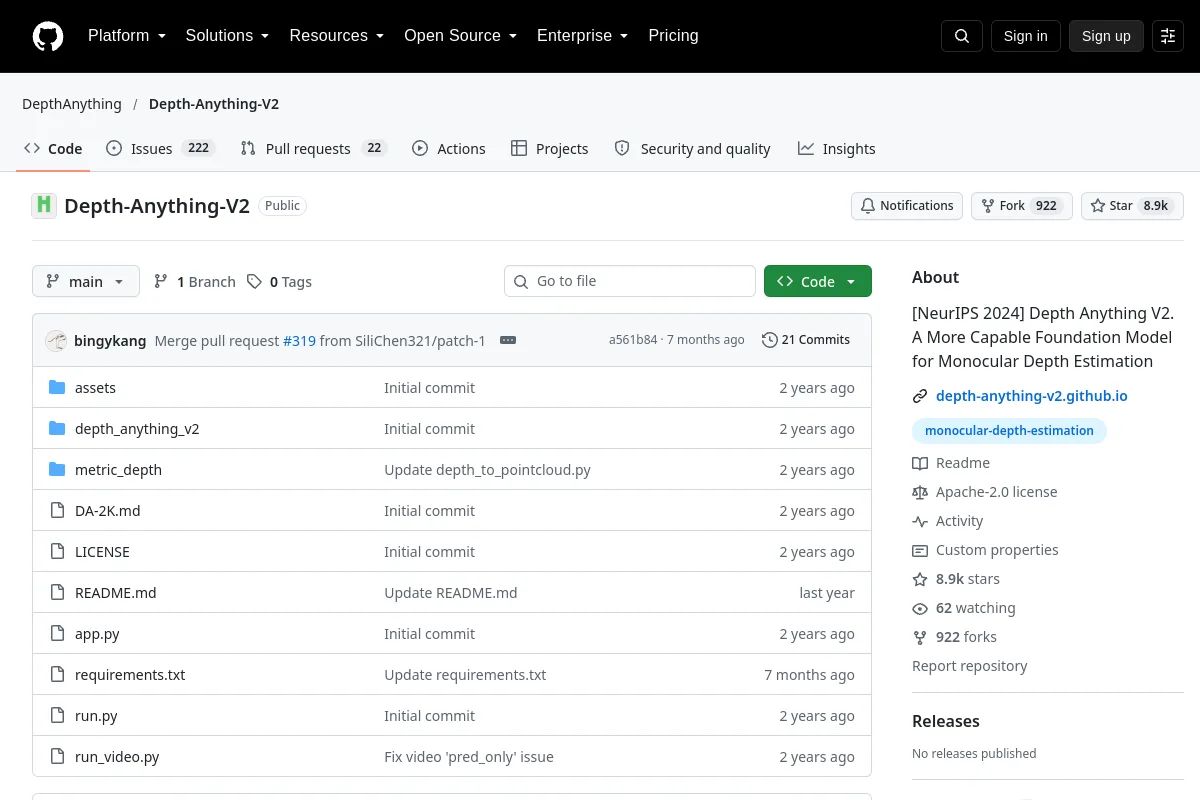
用于视觉场景理解的单眼深度估计模型。
用于开放集视觉感知的检测和分割资源。
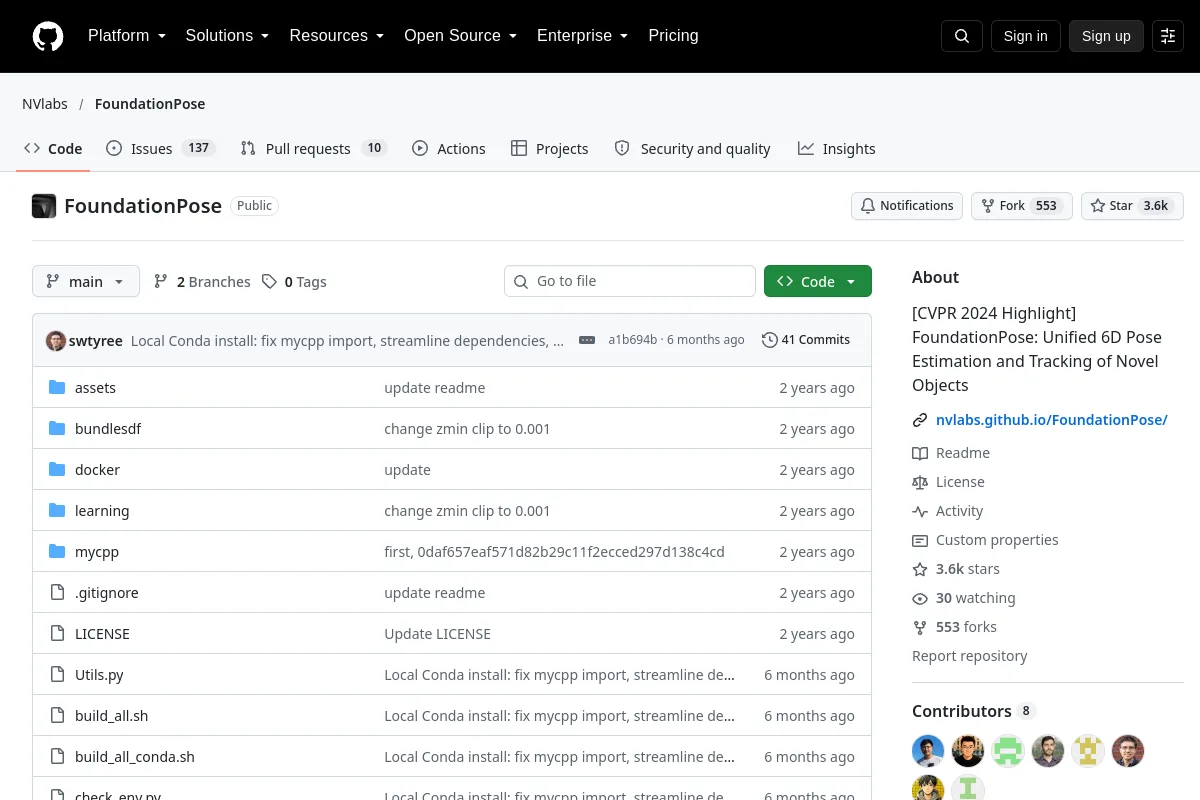
用于机器人感知的物体姿态估计研究工具。
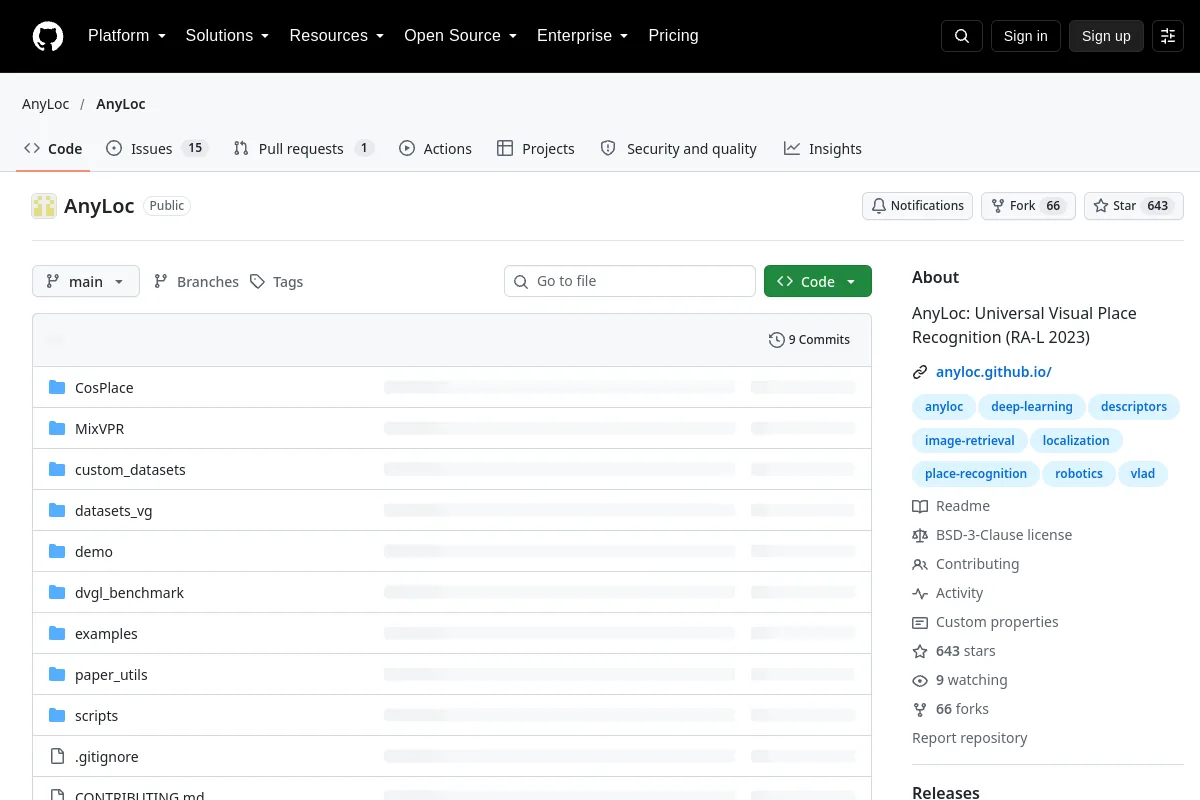
AnyLoc提供用于定位的视觉地点识别研究代码。
Theia:提炼用于机器人学习的多种视觉基础模型
选型说明
检查预期相机设置下的输出几何形状、坐标系和故障情况。一般图像模型性能并不能建立任务级机器人可靠性。
知道属于这里的资源吗?
 代码仓库