 代码仓库
模型 / 科研
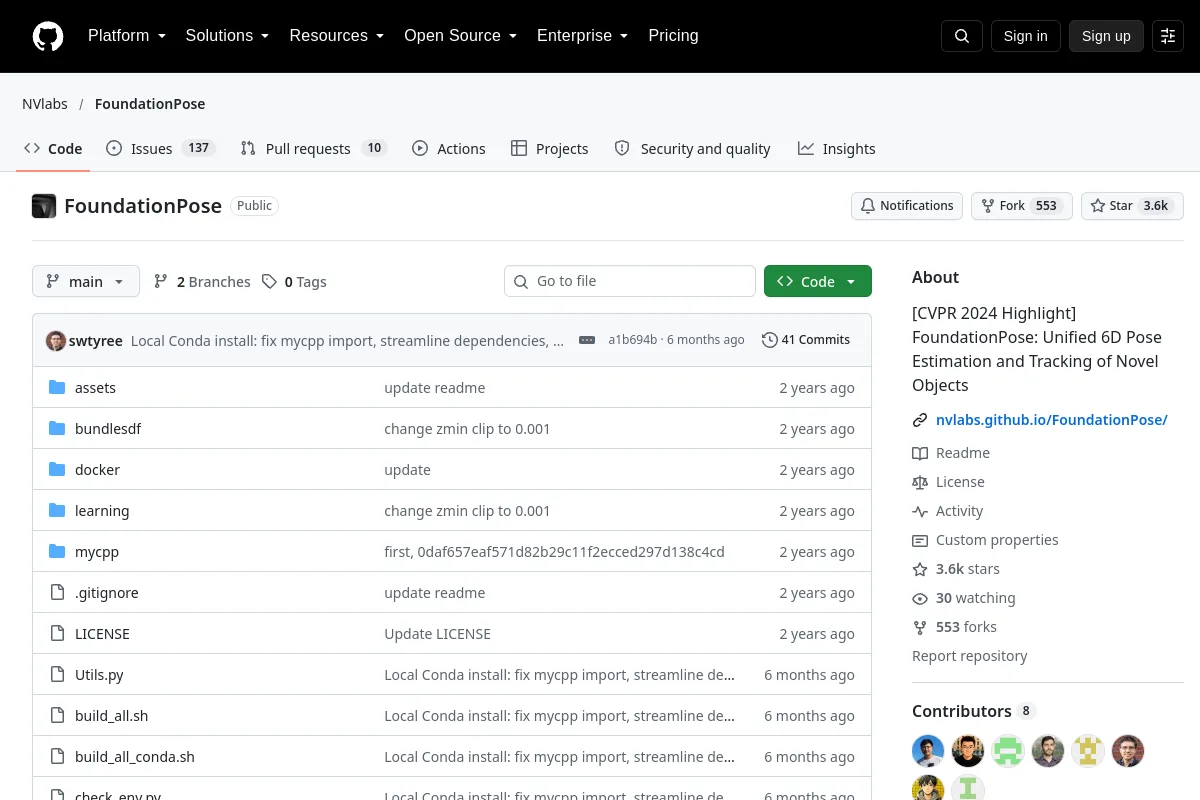
FoundationPose
用于机器人感知的物体姿态估计研究工具。
概述
Object-pose estimation research tools for robotic perception.
Compare observation inputs, action representations, adaptation data and inference requirements. Code licensing and model-weight licensing may differ; review both before deployment. A source repository may have an open code license while its checkpoints have separate terms.
项目信息
- 维护者
- NVlabs
- 主要语言
- Python
- 存储库代码许可证
- 未指定
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2026-04-29
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。










