具身智能与机器人资源导航
寻找机器人感知管道的分割、深度、姿态和视觉表示模型。
SPA:3D空间意识实现有效的具体化表示
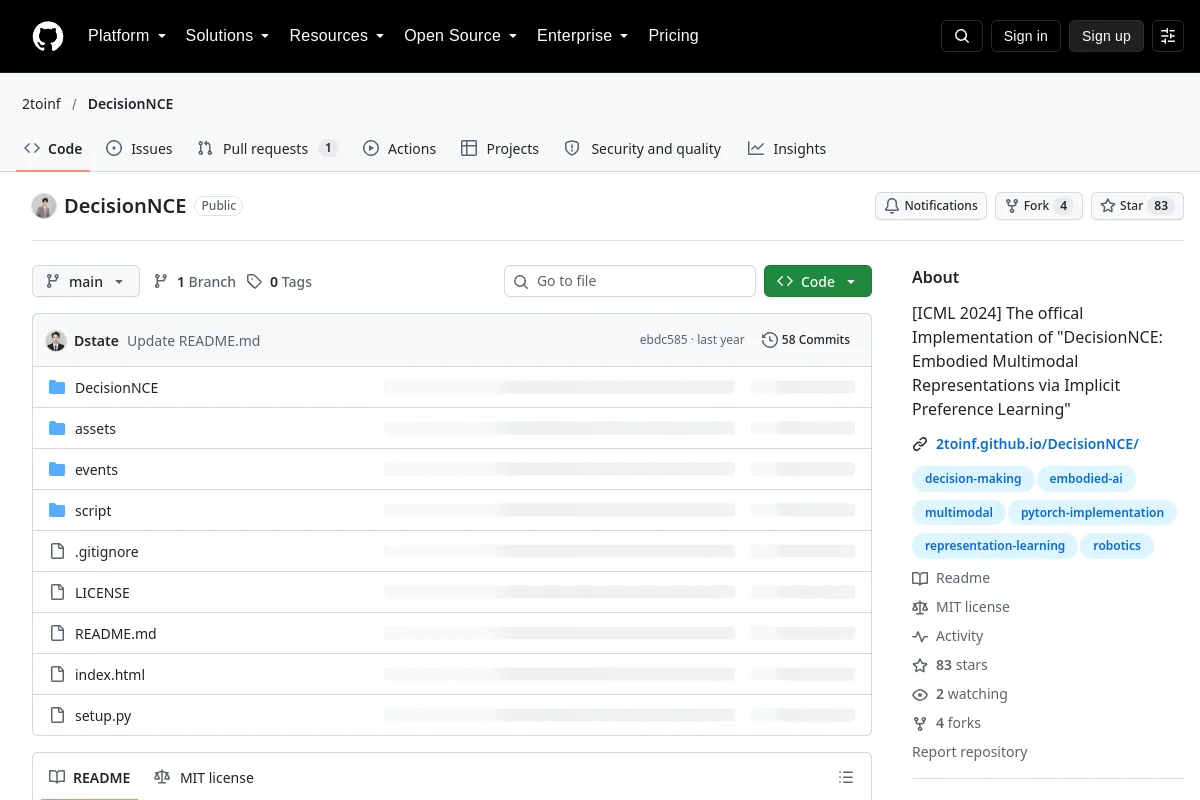
“DecisionNCE:通过隐式偏好学习实现的多模态表示”的正式实现
选型说明
检查预期相机设置下的输出几何形状、坐标系和故障情况。一般图像模型性能并不能建立任务级机器人可靠性。
知道属于这里的资源吗?
 代码仓库