 Repository
 Forschung
lidar_slam_ros2 · rsasaki0109
ROS 2 LiDAR SLAM für die Erstellung von Punktwolkenkarten, Benchmarking und Autoware-kompatible Kartenworkflows.
Navigation und verkörperte InteraktionDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Bewertungsaufgaben für Navigation und Interaktion in verkörperten Umgebungen.
Repository
Forschung
ROS 2 LiDAR SLAM für die Erstellung von Punktwolkenkarten, Benchmarking und Autoware-kompatible Kartenworkflows.
Navigation und verkörperte Interaktion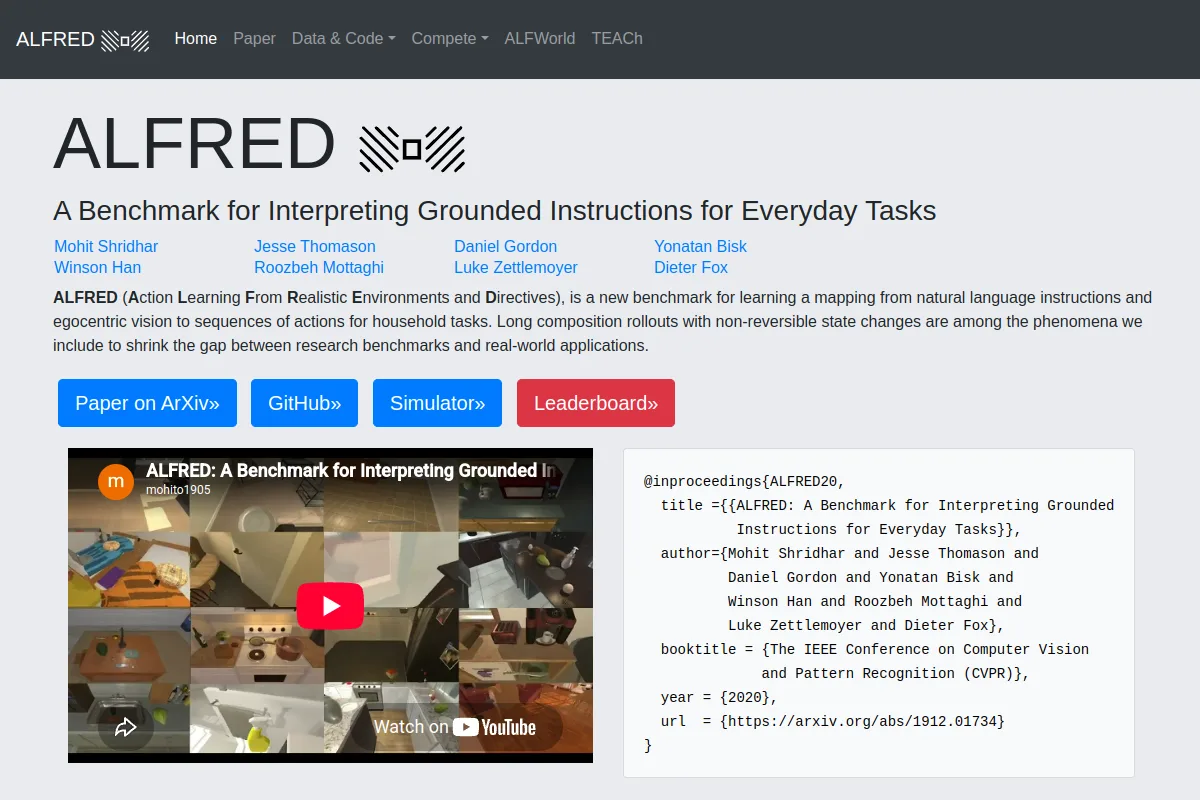 Website
 Forschung
Ein Maßstab für das Befolgen von Sprachanweisungen in interaktiven Umgebungen.
Navigation und verkörperte Interaktion Repository
 Forschung
BARK bietet Simulations- und Benchmarking-Tools für die Verhaltensplanung beim autonomen Fahren.
Navigation und verkörperte Interaktion Website
 Forschung
Haushaltsaktivitäts-Benchmarks für verkörperte KI und Roboterverhalten.
Navigation und verkörperte Interaktion Repository
 Forschung
MapEval: Auf dem Weg zu einem einheitlichen, robusten und effizienten SLAM-Kartenbewertungs-Framework.
Navigation und verkörperte Interaktion Repository
 Forschung
Offene Datensätze für Training und Benchmarking von KI- und Robotersystemen in der Landwirtschaft und im Gelände
Navigation und verkörperte Interaktion Repository
 Forschung
RoboSense: Umfangreicher Datensatz und Benchmark für die Wahrnehmung und Navigation egozentrischer Roboter in überfüllten und unstrukturierten Umgebungen
Navigation und verkörperte Interaktion Repository
 Forschung
Über 100 Robotik-Algorithmen in Rust: Planung, Lokalisierung, SLAM, Steuerung und Benchmarks.
Navigation und verkörperte Interaktion Repository
 Forschung
SLAM-Leistungsbewertungsrahmen
Navigation und verkörperte Interaktion Repository
 Forschung
OpenXRLab Visual-inertial SLAM Toolbox und Benchmark
Navigation und verkörperte InteraktionAUSWAHLHINWEISE
Überprüfen Sie Beobachtungen, Karten, Anweisungen und erlaubte Agentenaktionen. Überprüfen Sie, wie Aufgabenerfolg und Pfadeffizienz gemessen werden und ob sich Testumgebungen mit Trainingsdaten überschneiden.
Kennen Sie eine Ressource, die hierher gehört?