具身智能与机器人资源导航
寻找用于在具体环境中导航和交互的评估任务。
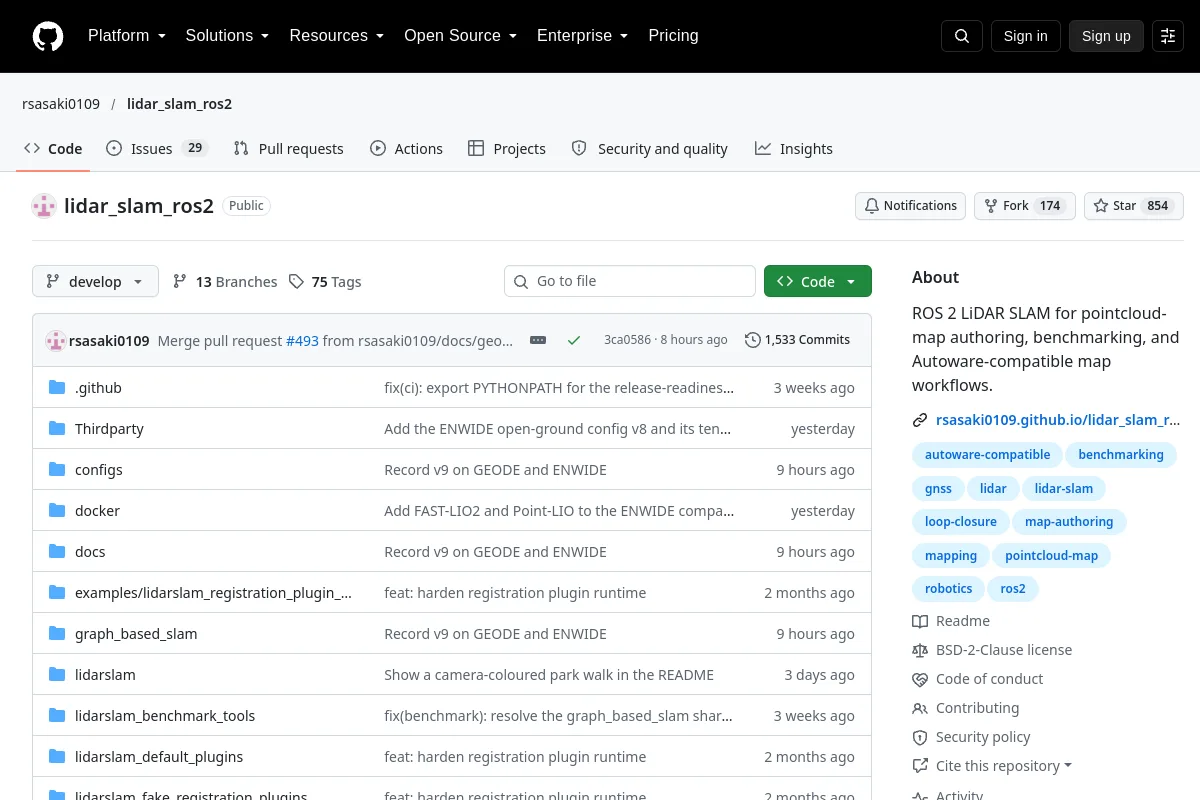
用于点云地图创作、基准测试和与 Autoware 兼容的地图工作流程的 ROS 2 LiDAR SLAM。
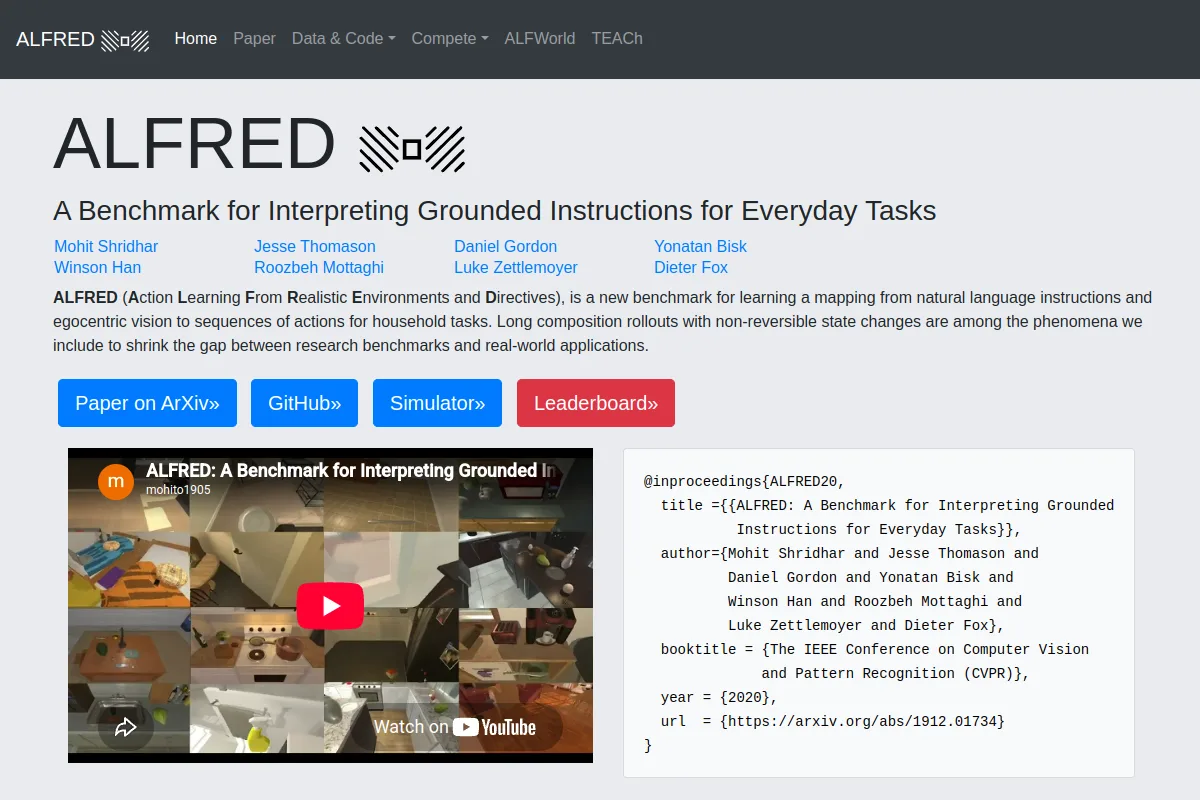
用于在交互式环境中遵循语言指令的基准。
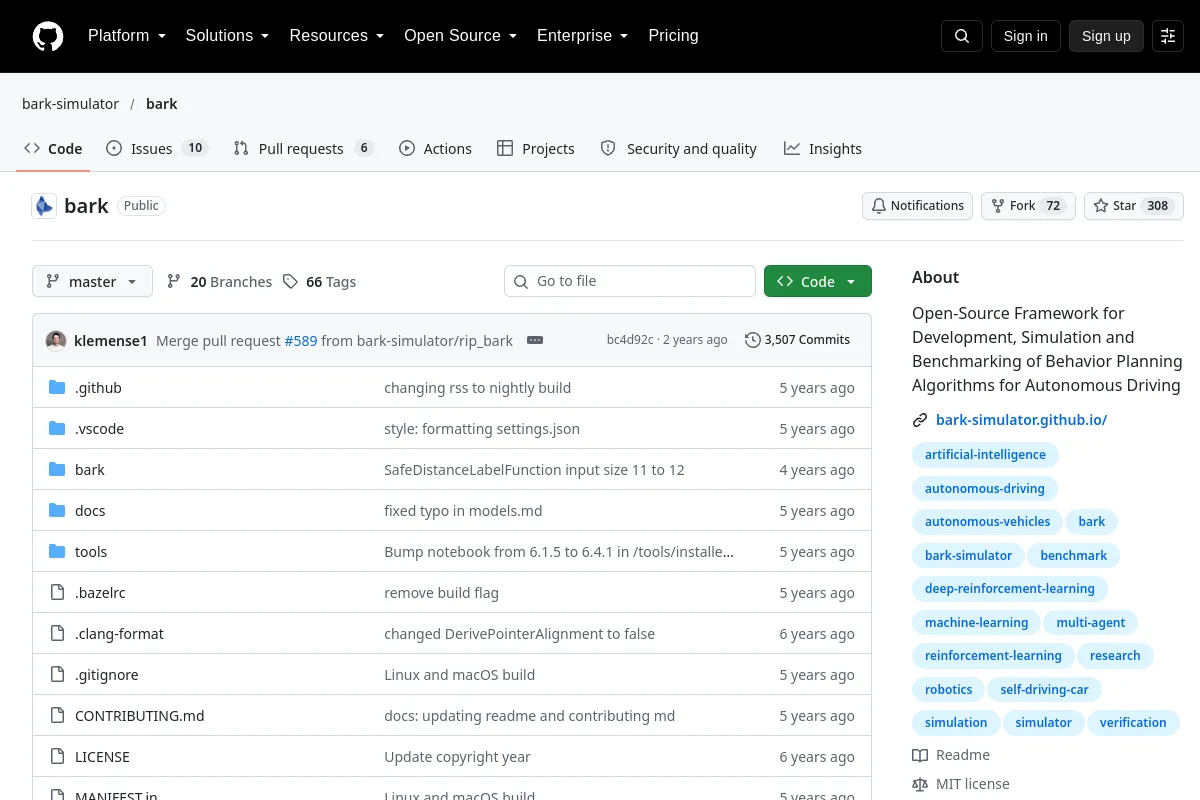
BARK提供用于自动驾驶行为规划的模拟和基准测试工具。
体现人工智能和机器人行为的家庭活动基准。
MapEval:迈向统一、鲁棒且高效的SLAM地图评估框架。
用于在农业和越野环境中训练和基准化人工智能和机器人系统的开放数据集
RoboSense:拥挤和非结构化环境中以自我为中心的机器人感知和导航的大规模数据集和基准
Rust 中的 100 多个机器人算法:规划、定位、SLAM、控制和基准测试。
SLAM性能评估框架
OpenXRLab视觉惯性SLAM工具箱和基准
选型说明
检查观察结果、地图、指令和允许的代理动作。检查如何衡量任务成功和路径效率以及测试环境是否与训练数据重叠。
知道属于这里的资源吗?
 科研
 代码仓库