具身智能与机器人资源导航
找到用于模仿学习、强化学习和机器人策略适应的训练工作流程。
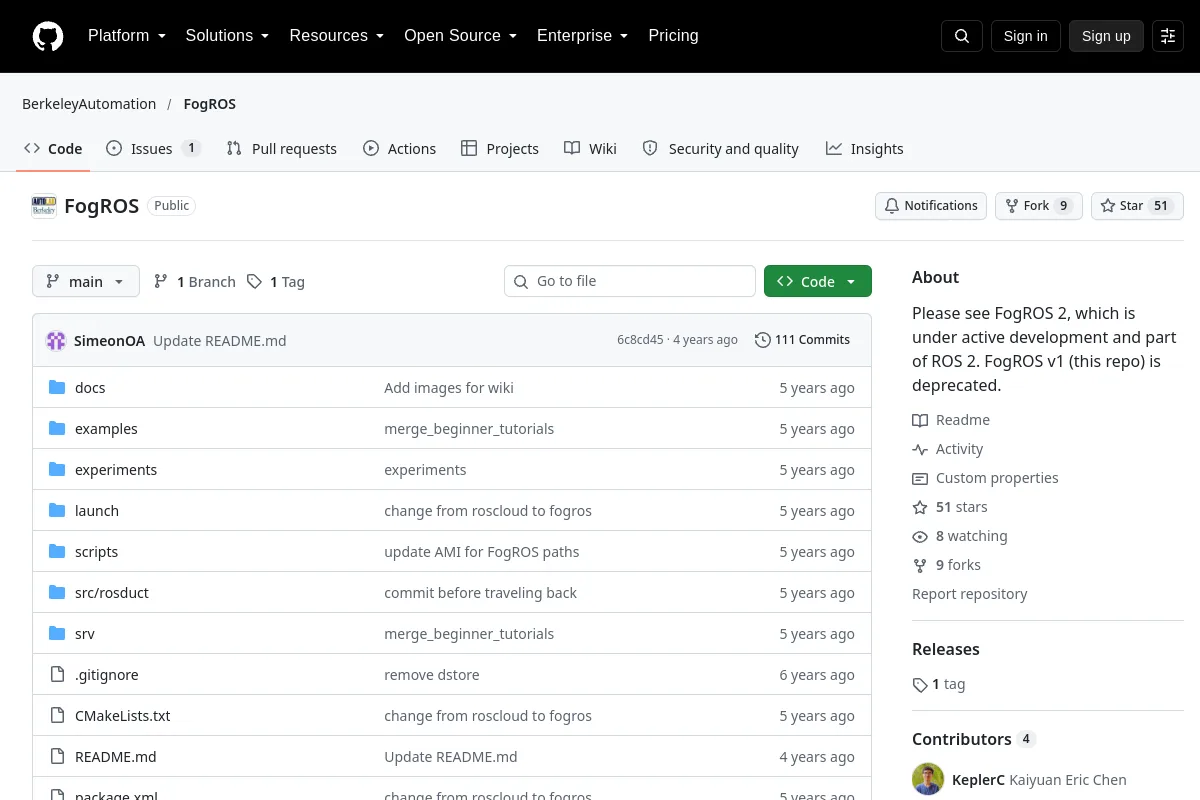
已弃用的 FogROS v1 云机器人项目。
用于政策学习研究的引导政策搜索实施。
具有ROS集成的GQ-CNN掌握学习训练和部署工具。
用于 Unitree G1 人形机器人的自治堆栈,构建在 ROS 2 上。
GUNDAM机器人的ROS包和运动命令。
有用的 DoggyBot:使用腿式机器人和视觉语言模型的开放世界对象获取
kineForge为MuJoCo机器人策略提供训练、压力测试和重放工作流程。
LeRobot DP工具包提供用于扩散策略的定时、数据集下采样和相机对准实用程序。
ManiSkill PushCube的PPO再现和课程实验。
用于Manus手套的Linux ROS 2驱动程序。
用于机器人状态估计的模块化传感器融合框架。
MLX SmolVLA为SmolVLA提供Apple Silicon推理和服务资源。
MLX VLA为VLA模型提供Apple Silicon训练和部署资源。
用于模仿学习的运动原始实现,包括双手运动。
用于myAGV移动机器人的ROS应用,包括建图和导航。
NAO机器人的Mesh安装包。
用于可微渲染的GPU基元。
该 Octo 部署项目涵盖了优傲机器人手臂的远程操作、RLDS 收集和微调。
Isaac Sim 中 Isaac Gym 的强化学习环境。
基于ROS的服务机器人项目。
一篇关于机器人学习和空间自适应自主的论文。
Poppy Torso机器人的URDF模型资产。
使用引用表达式的视觉语言导航的数据集和基准。
重新思考具体世界的视频生成模型
选型说明
检查数据格式、观察/动作接口和支持的环境。将框架的培训基础设施与单个策略的许可和要求区分开来。
知道属于这里的资源吗?
 科研
 代码仓库