具身智能与机器人资源导航
Discover robot simulation software, ROS 2 middleware, motion planning and Python robot learning tools.
用于收集野外演示和教授机器人操作的界面。
TurtleBot3的模拟
围绕点云配准构建的LiDAR里程计管道。
涉及50余条高级操控策略
用于控制研究的基于JAX的物理和学习环境。
NICE-SLAM:用于SLAM的神经隐式可扩展编码
使用 TurtleBot3 进行自动驾驶
带有TurtleBot3包的OpenManipulator
DexPoint:用于模拟到真实灵巧操作的通用点云强化学习,CoRL 2022
用于移动机器人状态估计的LiDAR惯性测距工具。
用于ROS 2导航工作流程的映射和定位工具。
用于图像处理、校准和感知的计算机视觉库。
非线性规划求解器的C++接口。
用于GPU加速模拟和可微计算的Python框架。
这是通过Isaac Gym提供双灵巧手操作任务的库
用于操作一些机器人吸尘器的ROS2桥
UMI on Legs:利用以操纵为中心的全身控制器使操纵策略可移动
用于检测、分割、姿态估计和跟踪的YOLO工具包。
SuMa++:基于LiDAR的高效语义SLAM(Chen等人IROS 2019)
开始使用
在机器人控制中使用的优化和算法微分工具。
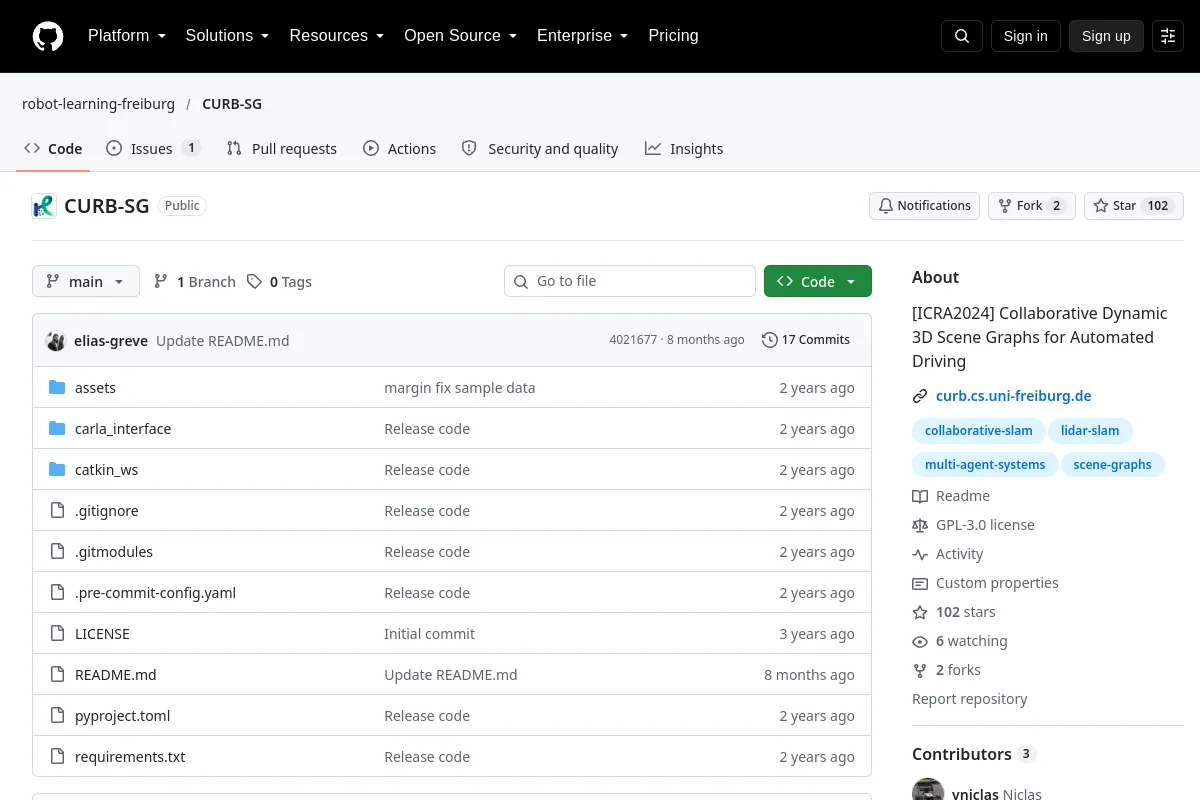
用于自动驾驶的协作动态3D场景图
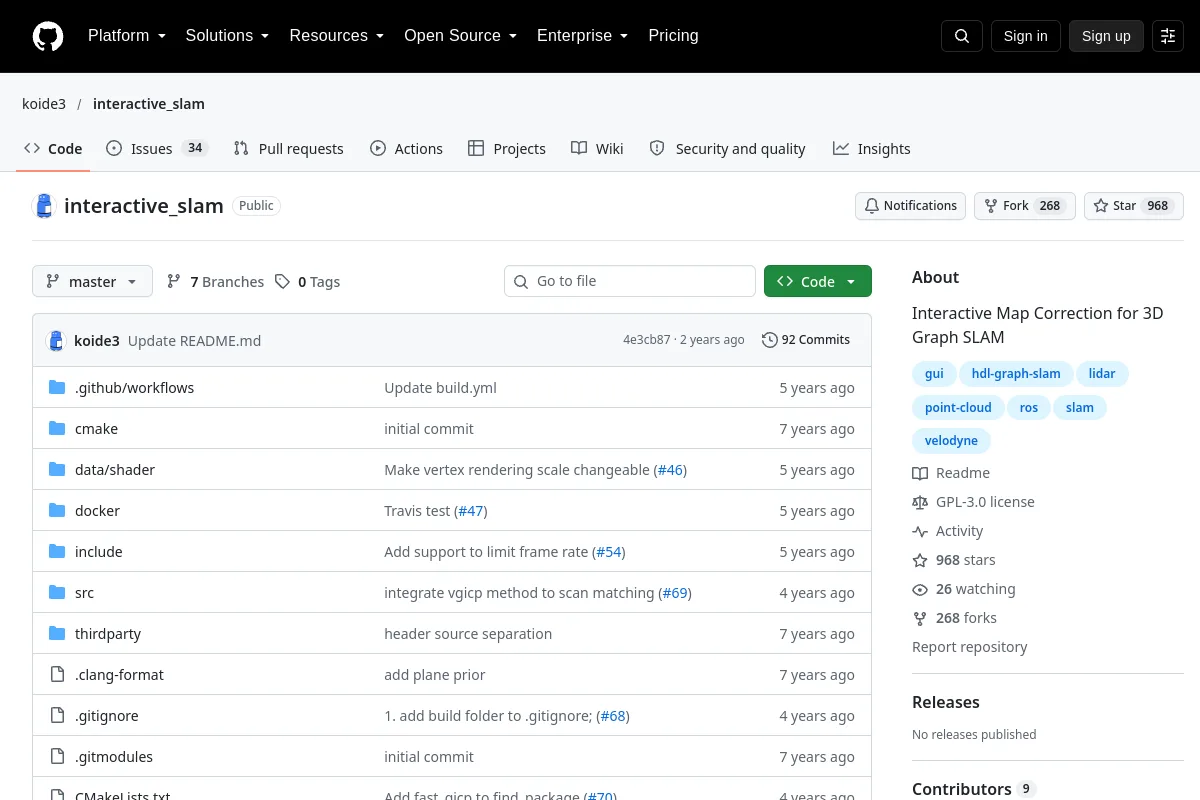
用于3D图SLAM的交互式地图校正
分散式多机器人图同时定位与建图
知道属于这里的资源吗?
 开源
 代码仓库