具身智能与机器人资源导航
Explore robot arms, dexterous hands and development platforms for embodied AI experiments.
agibot_x1_hardware提供AgiBot X1的硬件设计。
用于开发项目的机械臂和移动平台硬件。
来自 Wonik Robotics 的多手指机器人手平台。
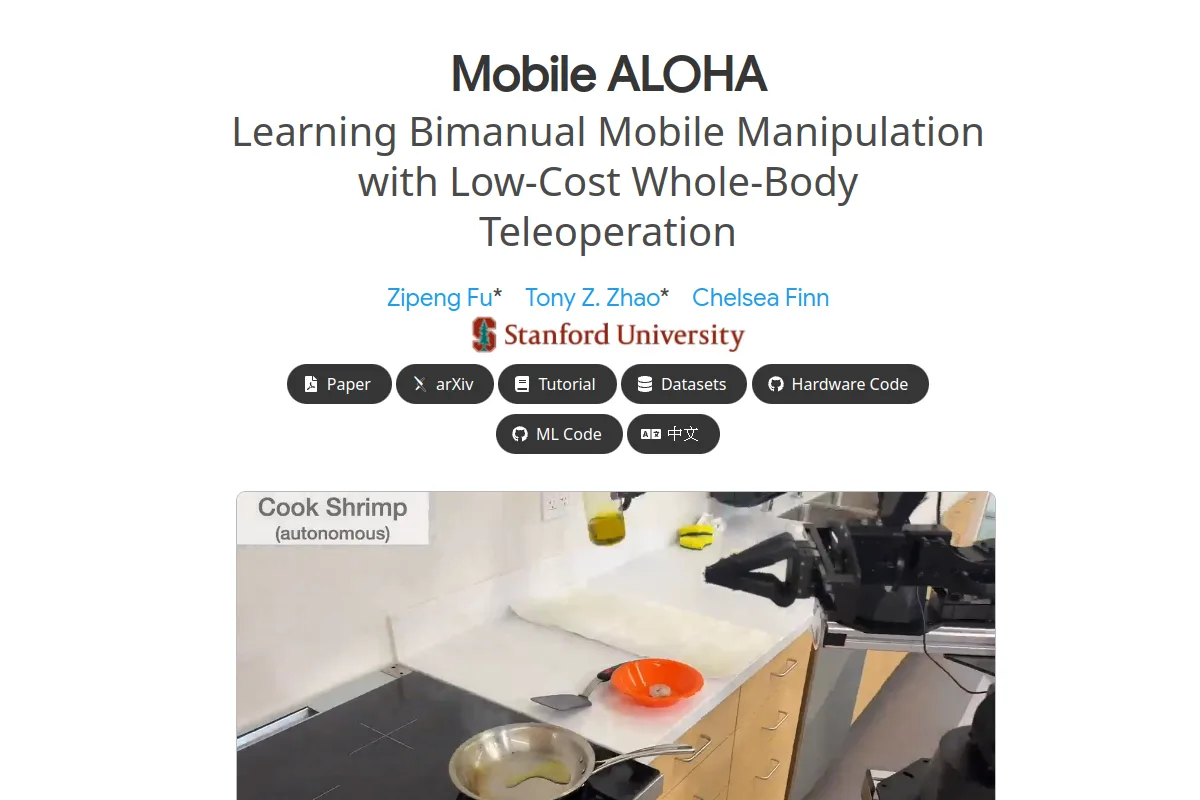
一种用于模仿学习实验的双手操作平台。
使用反作用轮在角落或边缘保持自身平衡的立方体
来自Barrett Technology的可编程多指夹持器。
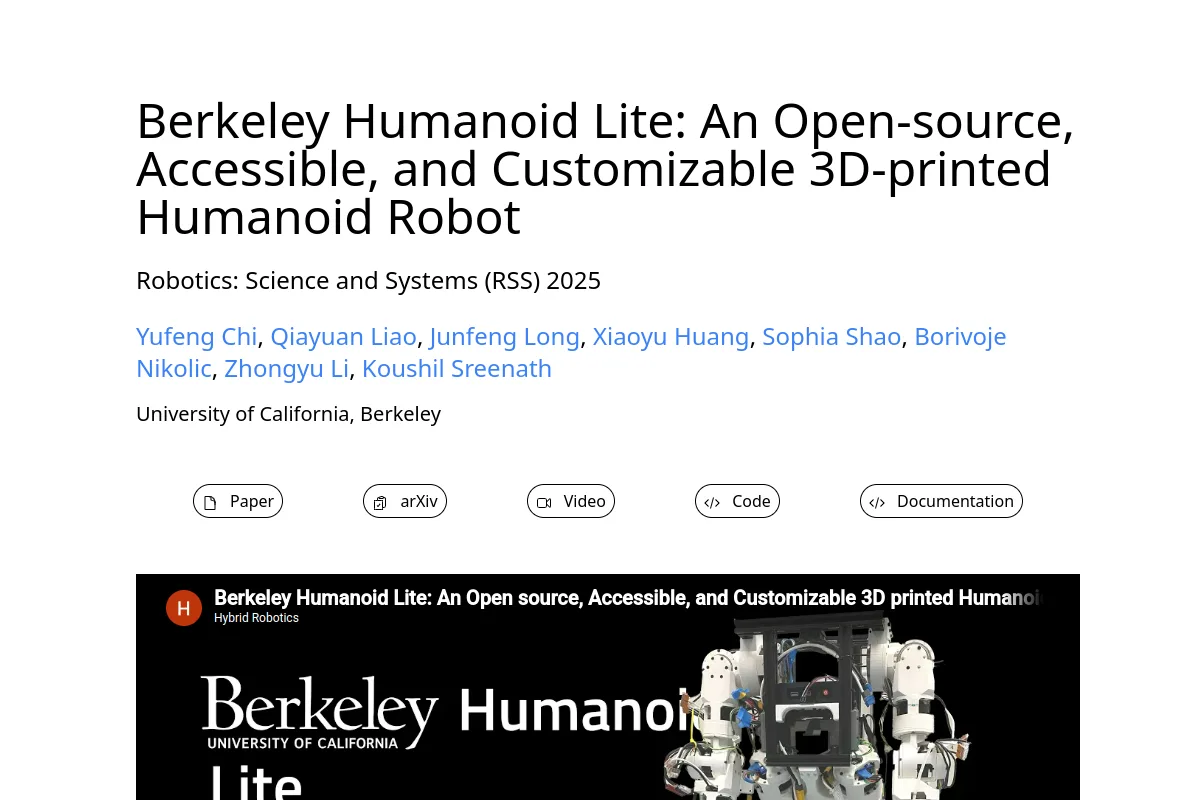
为可访问的机器人研究而设计的人形硬件项目。
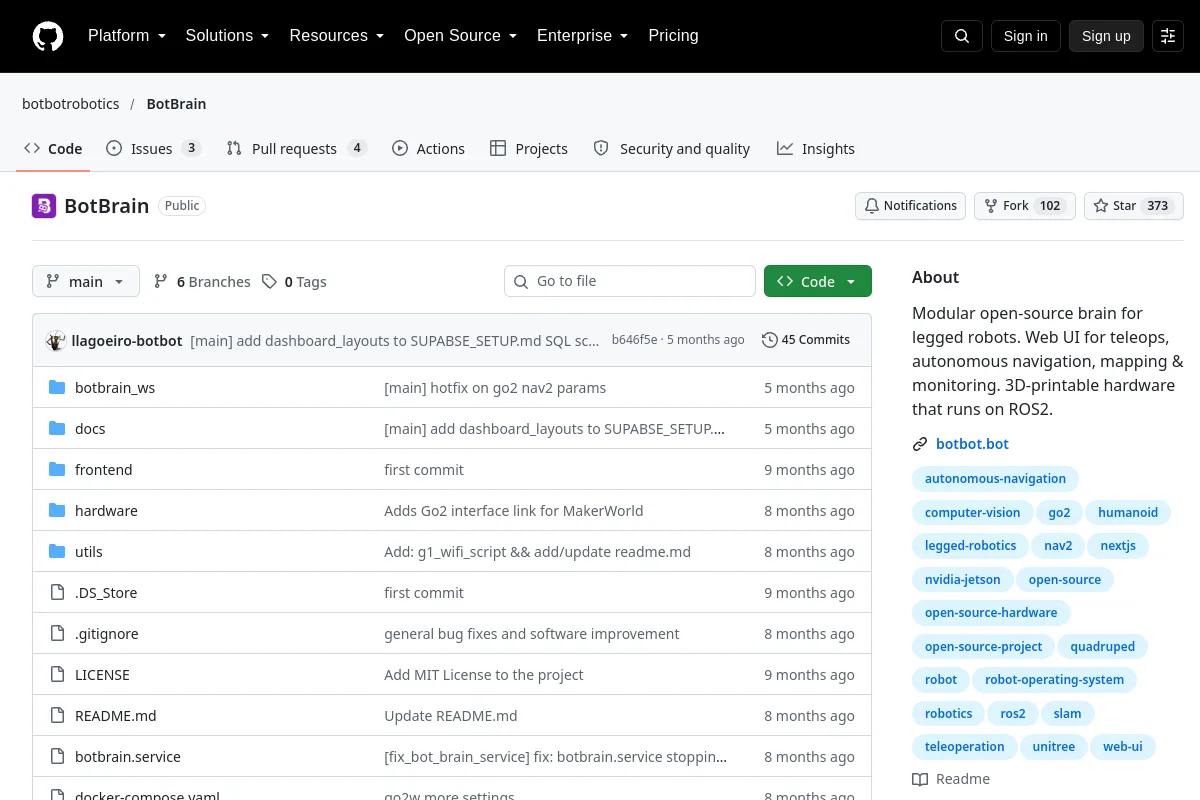
BotBrain结合了模块化硬件和网络界面,用于腿式机器人远程操作、导航和绘图。
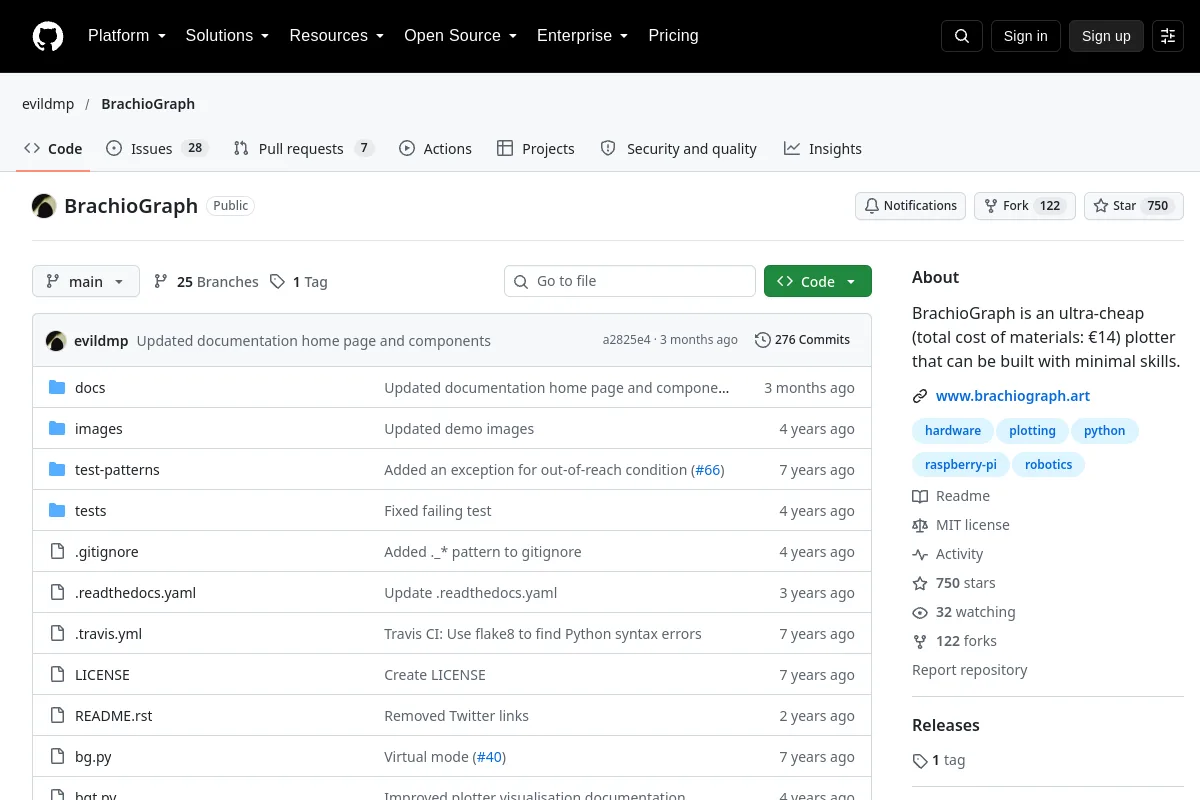
具有构建和控制资源的BrachioGraph绘图仪项目。
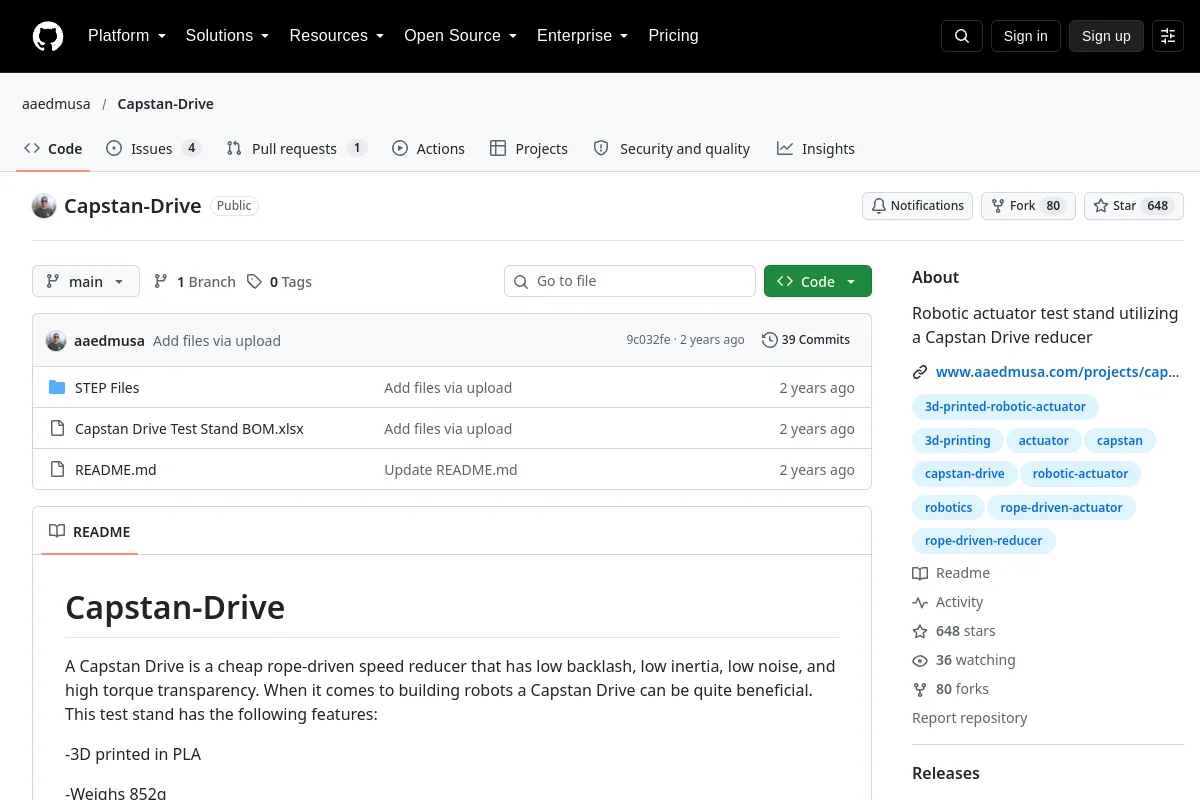
绞盘驱动器是使用绞盘驱动减速器的机器人致动器测试台。
用于机器人自动化任务的协作臂平台。
“DOGlove:使用低成本开源触觉力反馈手套进行灵巧操纵”的官方存储库
DIY 3D打印四足机器人。
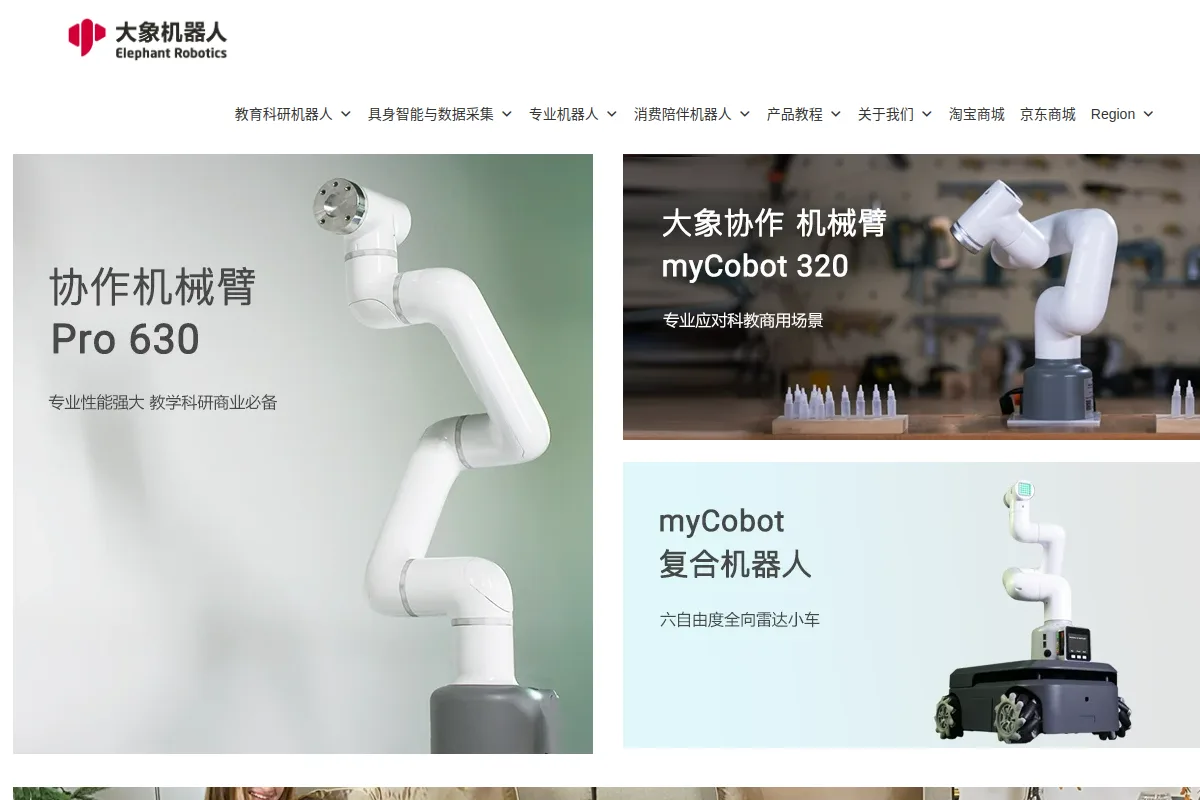
用于教育和原型设计的紧凑型机械臂和开发平台。
使用esp32的四足机器人
用于接触感知自动化和操纵的自适应机器人臂。
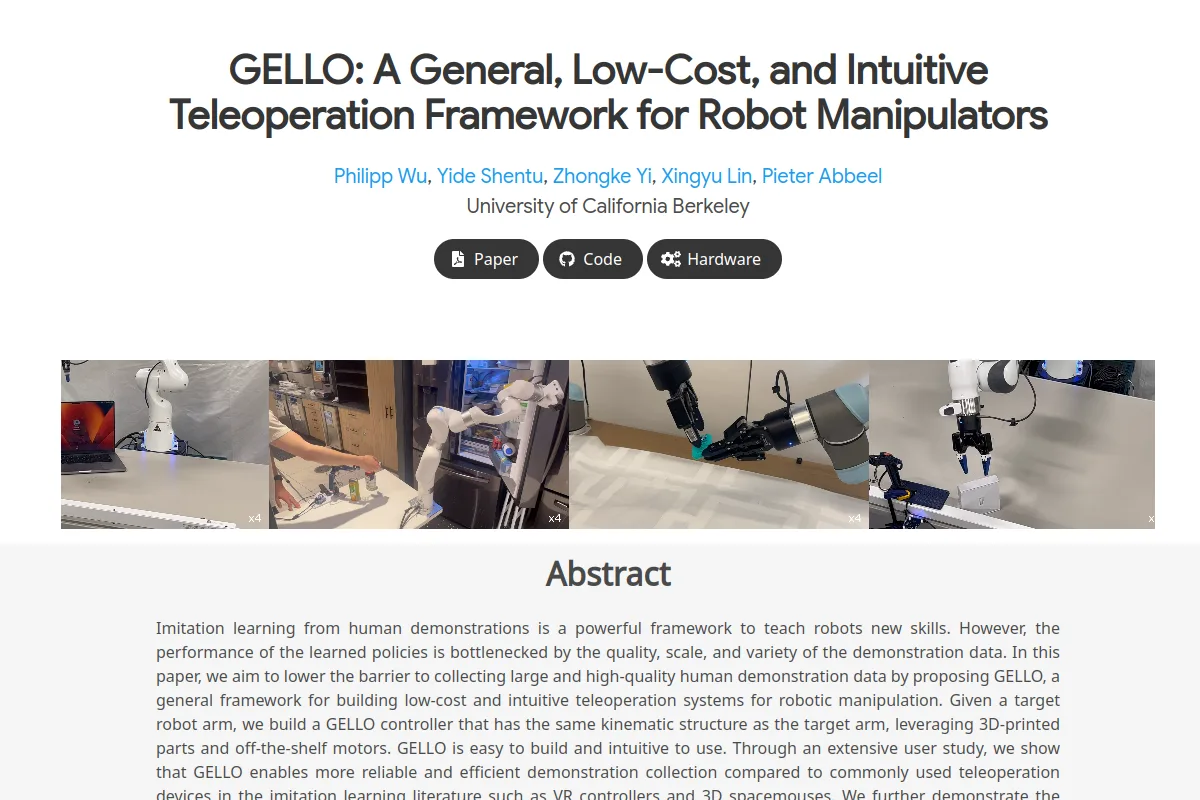
一种用于演示采集的臂形遥控操作界面。
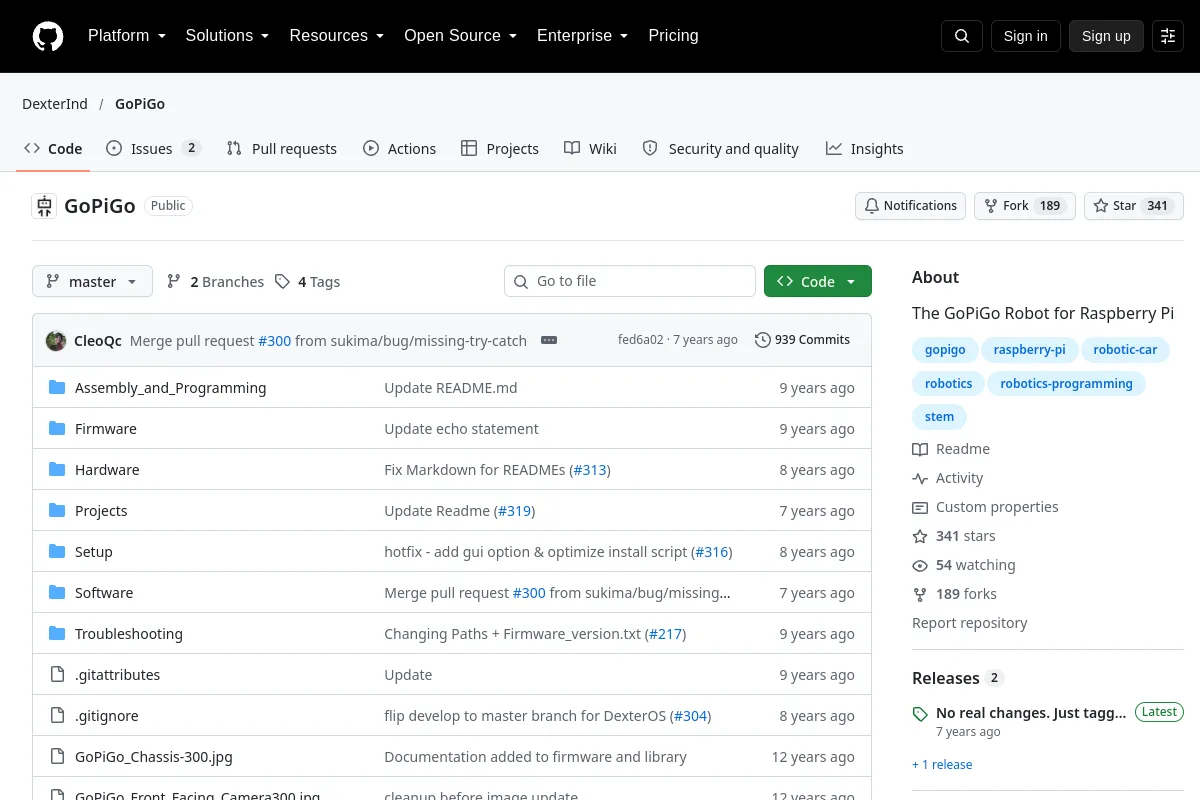
用于Raspberry Pi的GoPiGo机器人软件和设置资源。
GrowBot探索了一种从头开始学习行为的简单机器人。
Trossen Robotics 的研发臂平台。
具有钣金焊接和多模态感知的实用开源四足机器人
最小的硬件-软件架构为大型语言模型提供了具有自我感知循环的闭环物理实施例。
一种用于采集全身操纵演示的移动双手平台。
开放式六轴协作机器人臂的设计、电子设备和软件。
知道属于这里的资源吗?
 商业产品
 代码仓库