 代码仓库
硬件平台 / 开源
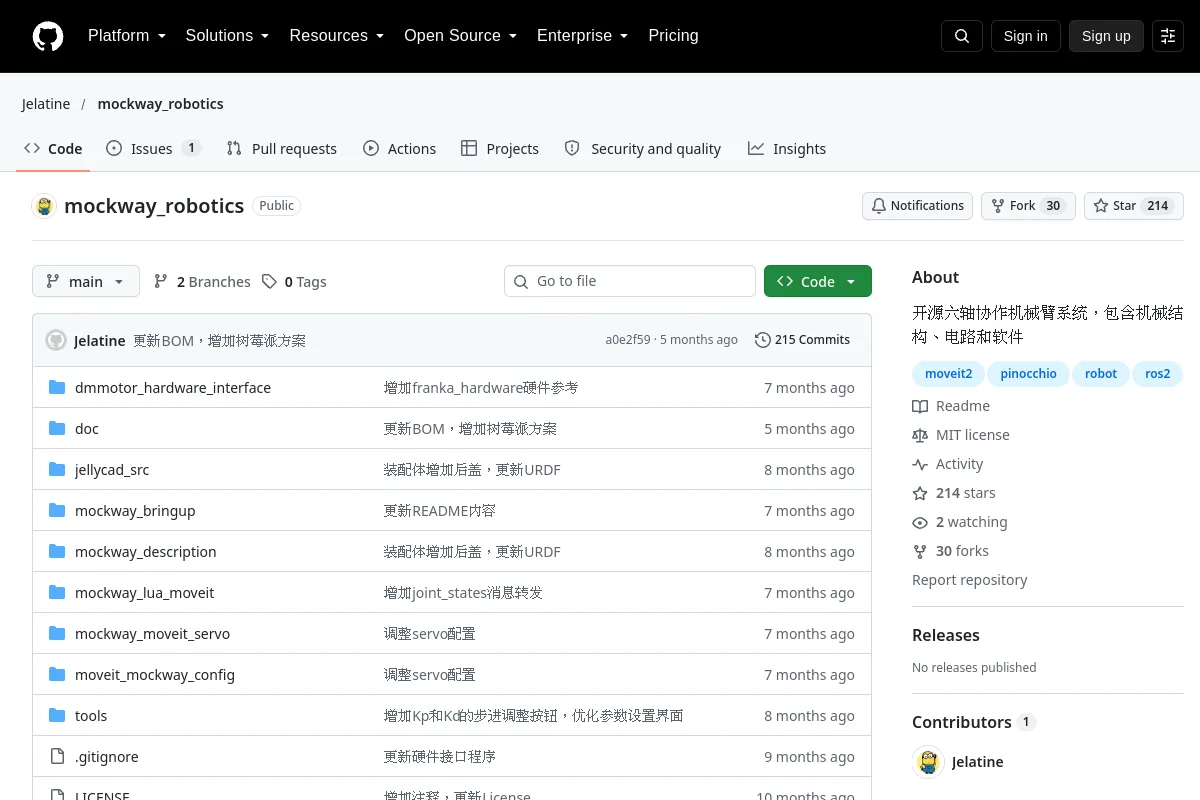
mockway_robotics · Jelatine
开放式六轴协作机器人臂的设计、电子设备和软件。
概述
Design, electronics and software for an open six-axis collaborative robot arm.<br><br>Publisher purpose:开源六轴协作机械臂系统,包含机械结构、电路和软件<br><br>Inspect installation instructions, supported versions, examples and interfaces in the source. This directory does not claim the software has been installed or tested on your robot.
项目信息
- 维护者
- Jelatine
- 主要语言
- Python
- 存储库代码许可证
- MIT
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2026-05-12
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- ⚙️ 机械结构
- 🚀 程序运行
- 🎮 电机调试
- ⚡ 力矩补偿
- 🦾 运行MoveIt!
- 🖥️ 完整程序
浏览该资源的类别
探索相关集合
用于学习的机械臂 ↗更多内容见 硬件平台
代码仓库

 代码仓库
 开源
OpenCatEsp32-Quadruped-Robot · PetoiCamp
基于ESP32的开源四足机器人宠物框架,用于开发波士顿动力风格的四足机器人,该机器人非常适合STEM、编码和机器人教育、物联网机器人应用……
DIY&教育硬件 代码仓库
 开源
OpenCat-Quadruped-Robot · PetoiCamp
一种开源四足机器人宠物框架,用于开发波士顿动力风格的四足机器人,该机器人非常适合 STEM、编码和机器人教育、物联网机器人应用、人工智能增强……
DIY&教育硬件 代码仓库
 开源
popi_project · popi-mkx3
以下是您需要了解的有关我们的开源四足机器人 POPI 的所有信息。 If you want to check the videos we will release about it, you can have a look at our YouTube channel.
DIY&教育硬件 代码仓库

 代码仓库
