 Förvar
 Öppen källkod
SOFA
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysikTHE EMBODIED AI DIRECTORY
Utforska robotsimuleringsprogramvara för fysik, kontroll och robotinlärning.
Förvar
Öppen källkod
Simuleringsverktyg för interaktiv fysik och forskning om deformerbara system.
Simulering & fysik Förvar
 Öppen källkod
En fysiksimuleringsmotor för robot- och fysiska AI-applikationer.
Simulering & fysik Förvar
 Öppen källkod
Demonstrationsförstärkt policygradientkod för skicklig manipulation.
Simulering & fysik Förvar
 Öppen källkod
Community för att tillämpa LLM på robotik och en robotsimulator med ChatGPT-integration
Simulering & fysik Förvar
 Öppen källkod
Assistive Gym, ett fysikbaserat simuleringsramverk för fysisk människa-robotinteraktion och robotassistans.
Simulering & fysik Förvar
 Öppen källkod
robopal: ett multiplattforms-, modulärt robotsimuleringsramverk baserat på MuJoCo, huvudsakligen använt för förstärkningsinlärning och implementering av kontrollalgoritmer av robotarmar.
Simulering & fysik Förvar
 Öppen källkod
En processuell världsgenerator för robotsimulering av jordbruksuppgifter
Simulering & fysik Förvar
 Öppen källkod
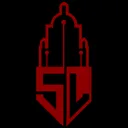
Interaktiv scensimulering för förkroppsligade agentbeteende och manipulation.
Simulering & fysik Förvar
 Öppen källkod
En Unity-baserad plattform för robotfysiksimulering och förstärkningsinlärning.
Simulering & fysik Förvar
 Öppen källkod
En ledkalibreringsrutin för fyrfota och manipulatorer för att underlätta sim-till-verklig överföring från isaaclab och mujoco till riktiga robotar
Simulering & fysik Förvar
 Öppen källkod
Använder förvaret
Simulering & fysik Förvar
 Öppen källkod
Modulär plattform för förkroppsligade intelligenssimulering och inlärningsarbetsflöden.
Simulering & fysik Förvar
 Öppen källkod
Multifysisk simuleringsprogramvara för mekaniska och robotiska system.
Simulering & fysik Förvar
 Öppen källkod
En fysiksimuleringsplattform för robotik och förkroppsligade AI-experiment.
Simulering & fysik Förvar
 Öppen källkod
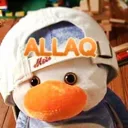
En robotverktygslåda för förstärkningsinlärning och statlig representation.
Simulering & fysik Förvar
 Öppen källkod
ROS 2 utvecklarpaket för UFACTORY robotprodukter.
Simulering & fysik Förvar
 Förvar
 Öppen källkod
Ett kraftfullt Isaac Sim-tillägg för att konvertera MuJoCo XML Configuration Format (MJCF)-filer till Universal Scene Description (USD)-format
Simulering & fysik Förvar
 Öppen källkod
Unitree Go2, Unitree G1-stöd för Nvidia Isaac Lab (Isaac Gym / Isaac Sim)
Simulering & fysik Förvar
 Öppen källkod
Konstruerar uppgiftsklara simuleringstillgångar från enstaka bilder.
Simulering & fysik Förvar
 Öppen källkod
Isaac Gym-plattform för inlärning av drönareförstärkning.
Simulering & fysik Förvar
 Öppen källkod
Planering för robotutforskning baserad på framåtsimulering
Simulering & fysik Förvar
 Öppen källkod
Autonom parallellparkering av en billiknande robot som använder Gazebo-simuleringsmiljö
Simulering & fysik Förvar
 Öppen källkod
En IsaacLab DirectEnv för grundläggande fyrfotade förflyttningsuppgifter, med stöd för flera fyrfotade robotar, sim-till-sim och sim-till-real pipelines
Simulering & fysikURVALSANMÄRKNINGAR
Jämför fysiktrohet, rendering, stöd för robottillgångar och Python-gränssnitt. MuJoCo passar fysik och kontrollexperiment; Gazebo kopplar ihop simulering med ROS-ekosystemet; Isaac Sim stöder robotsimulering och syntetiska data. Kontrollera aktuella GPU och licenskrav innan du väljer.
Vet du en resurs som hör hemma här?
