 Förvar
 Öppen källkod
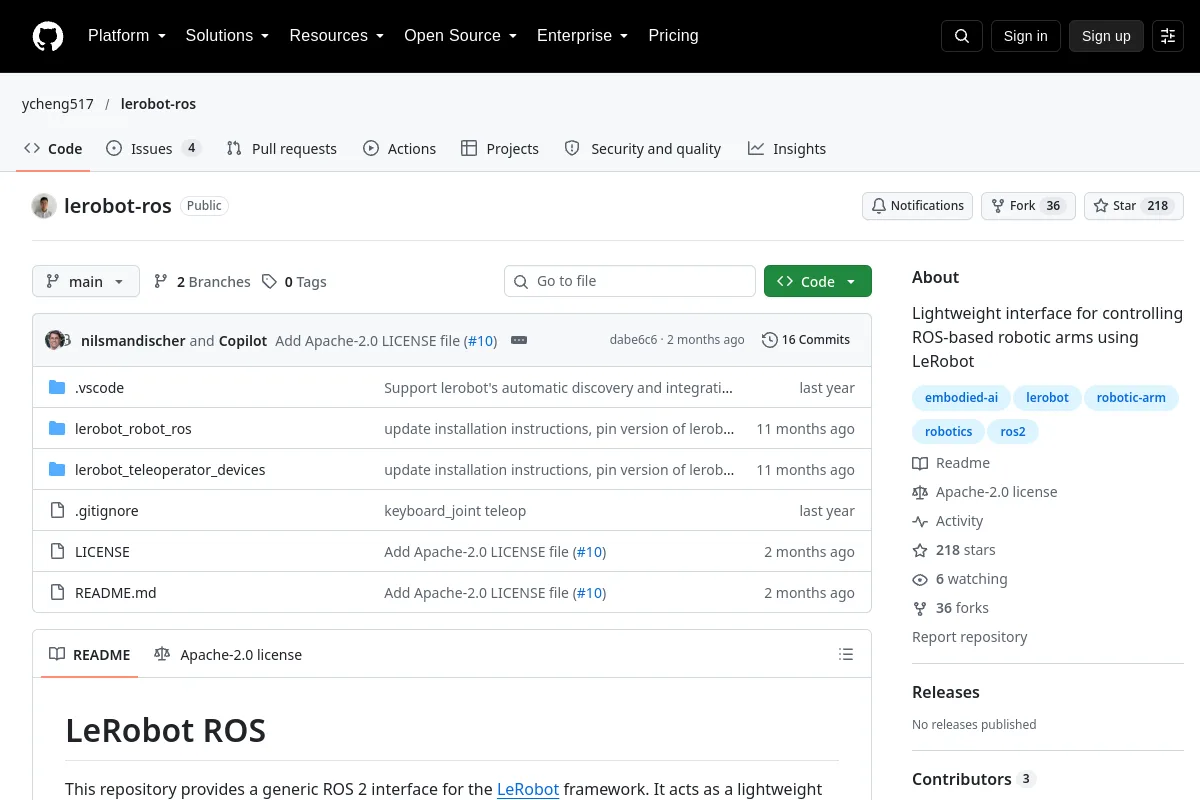
lerobot-ros · ycheng517
Lättviktsgränssnitt för styrning av ROS-baserade robotarmar med LeRobot
RobotinlärningsramarTHE EMBODIED AI DIRECTORY
Hitta utbildningsarbetsflöden för imitationsinlärning, förstärkningsinlärning och robotpolicyanpassning.
Förvar
Öppen källkod
Lättviktsgränssnitt för styrning av ROS-baserade robotarmar med LeRobot
Robotinlärningsramar Förvar
 Öppen källkod
Community imitation-learning och RL-arbetsflöden för en riktig SO-101-arm.
Robotinlärningsramar Förvar
 Öppen källkod
Linux-processisolering med Unshare, med ROS-användningsfall.
Robotinlärningsramar Förvar
 Öppen källkod
Verktygssats för att styra robotar genom blandade interaktionsmodaliteter.
Robotinlärningsramar Förvar
 Öppen källkod
LIV-Eye: En billig LiDAR-tröghetsvisuell Fusion 3D-sensor för robotik och inbyggd AI.
Robotinlärningsramar Förvar
 Öppen källkod
Forskning om robotmanipulation med hjälp av konsistensflödesträning.
Robotinlärningsramar Förvar
 Öppen källkod
Containerformat och verktyg för pub/sub och robotinspelningar.
Robotinlärningsramar Förvar
 Öppen källkod
MesaTask: Mot uppgiftsdriven scengenerering av bordsskivor via 3D Spatial Reasoning
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Implementeringen av ModAR-världshandlingsmodellen med RoboTwin-utbildningsarbetsflöden.
Robotinlärningsramar Förvar
 Förvar
 Öppen källkod
Prestationsstyrd datainsamlingsforskning för inlärning på robot.
Robotinlärningsramar Förvar
 Öppen källkod
Ett beröringsstyrt experiment för att öppna lådor med pi0.5 och Genesis.
Robotinlärningsramar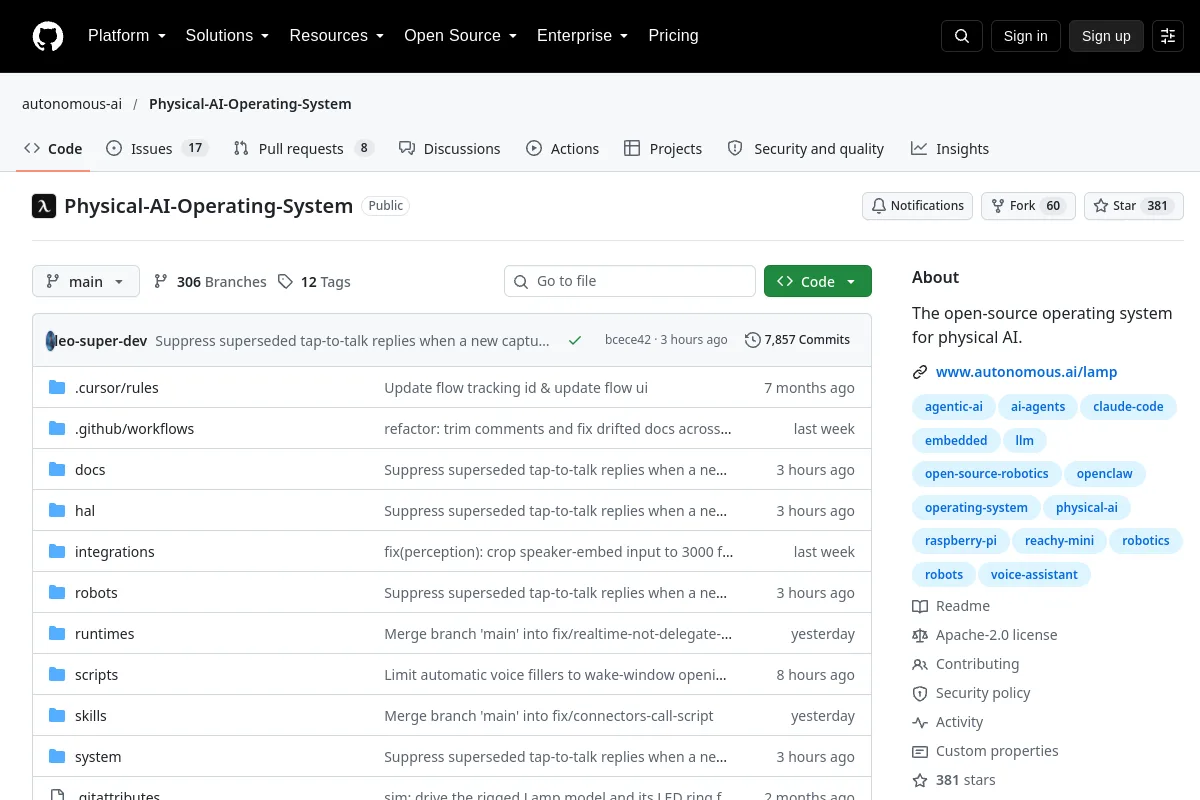 Förvar
 Öppen källkod
Ett operativsystemsprojekt som kopplar samman AI-agenter med fysisk hårdvara.
Robotinlärningsramar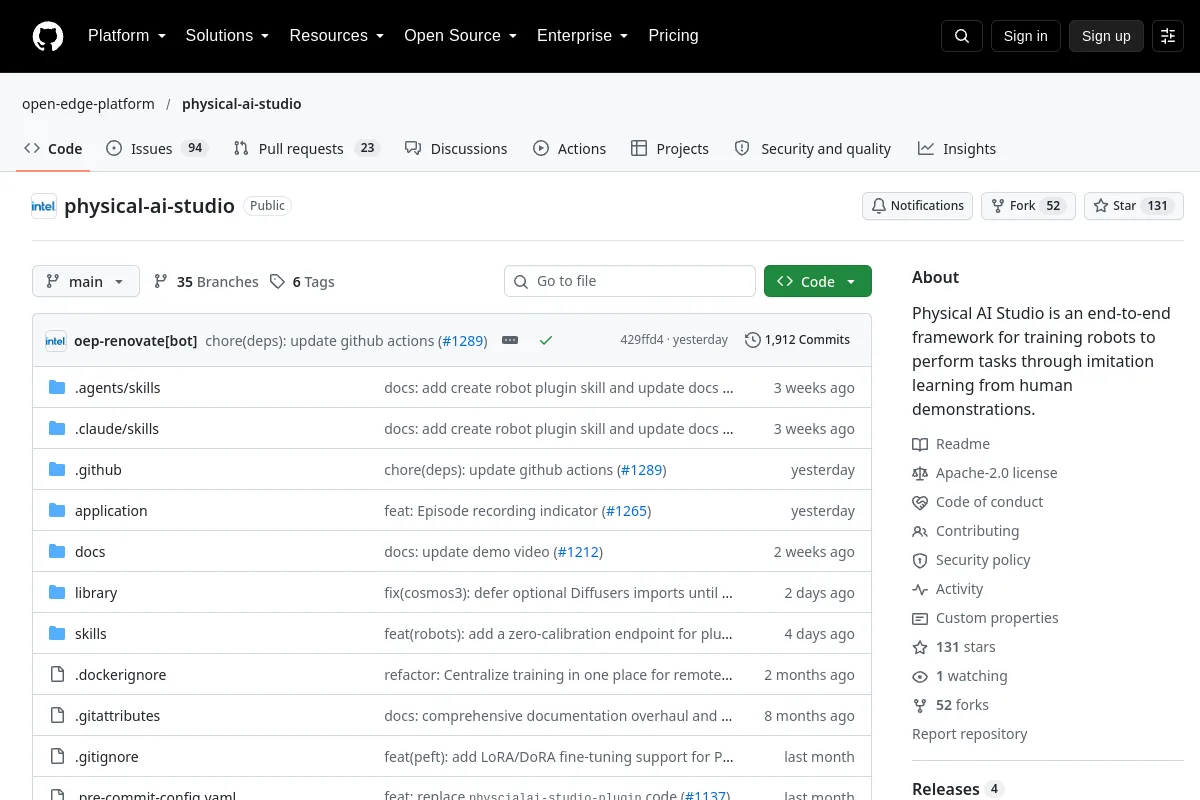 Förvar
 Öppen källkod
Physical AI Studio är ett heltäckande ramverk för att träna robotar att utföra uppgifter genom att imitera lärande från mänskliga demonstrationer.
Robotinlärningsramar Förvar
 Förvar
 Förvar
 Öppen källkod
Robot-arm manipulation demonstration med RAI-ramverket.
Robotinlärningsramar Förvar
 Öppen källkod
Robotbeskrivningstillgångar för RBY1-mobilmanipulatorn.
Robotinlärningsramar Förvar
 Öppen källkod
URDF-beskrivningar för Reachy-roboten.
Robotinlärningsramar Förvar
 Öppen källkod
Ett modulärt, primitivt först, python-först PyTorch-bibliotek för förstärkningsinlärning.
Robotinlärningsramar Förvar
 Öppen källkod
RoboBrain-forskningsförråd för resonemang om robotmanipulation.
Robotinlärningsramar Förvar
 Öppen källkod
Robot-agent sele med en CLI och lokal webbkonsol för LIBERO kort utvärdering
Robotinlärningsramar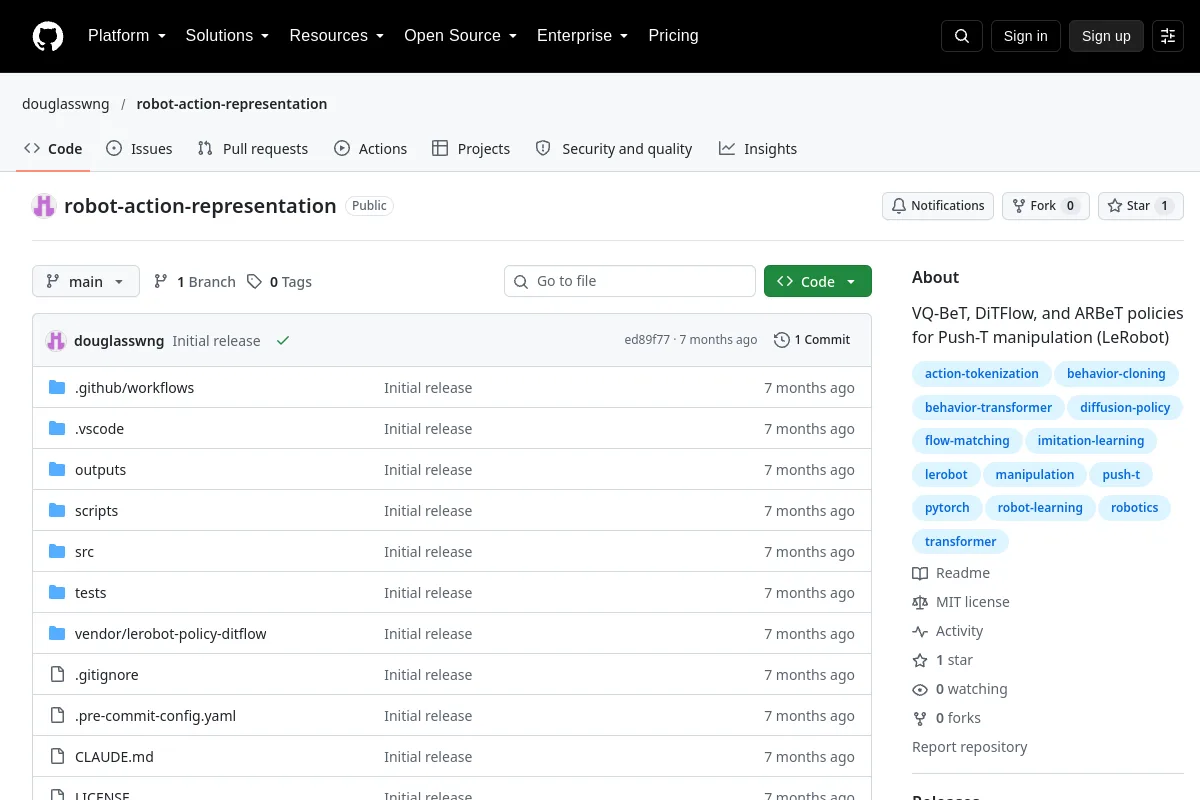 Förvar
 Öppen källkod
Implementering av policy för robotmanipulation för Push-T-uppgiften i LeRobot.
RobotinlärningsramarURVALSANMÄRKNINGAR
Kontrollera dataformat, observations-/åtgärdsgränssnitt och miljöer som stöds. Skilj ett ramverks utbildningsinfrastruktur från licenserna och kraven i individuella policyer.
Vet du en resurs som hör hemma här?