Förvar
 Forskning
easy handeye · IFL-CAMP
ROS-verktyg för automatiserad hand-öga-kalibrering.
Perception & geometriTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Forskning
ROS-verktyg för automatiserad hand-öga-kalibrering.
Perception & geometri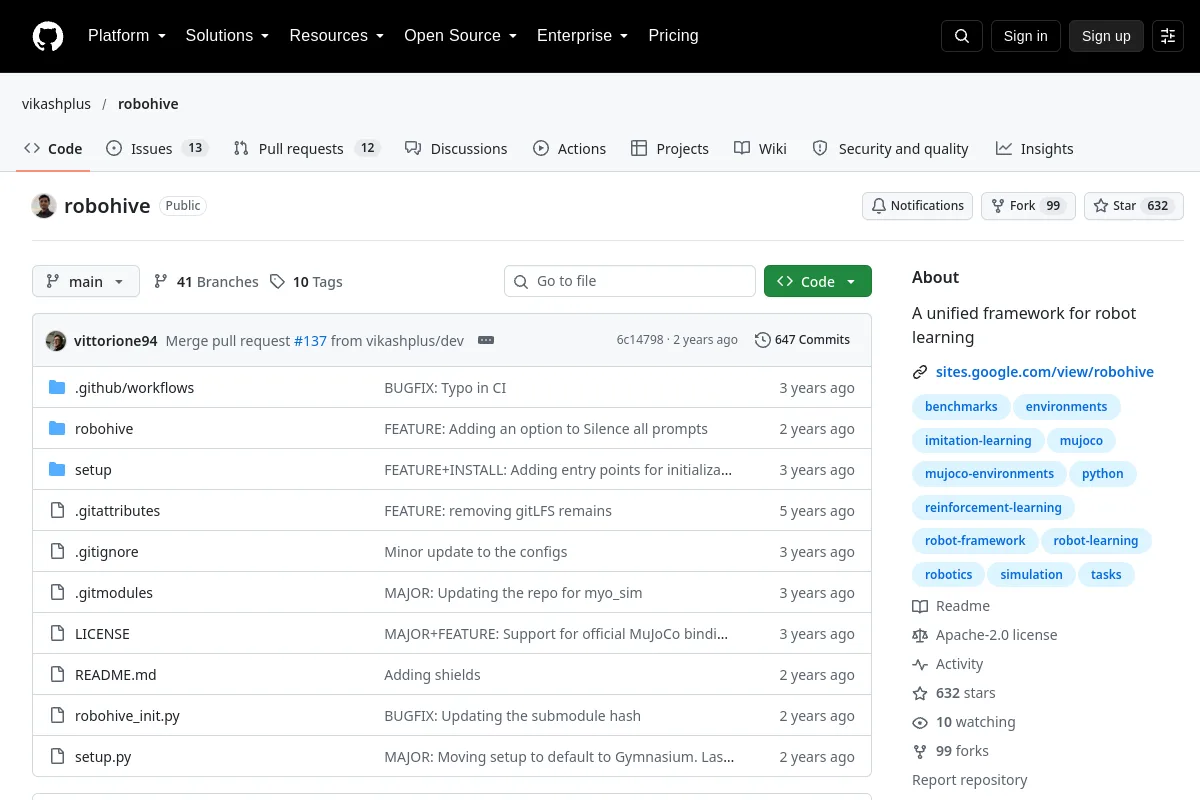 Förvar
 Forskning
RoboHive tillhandahåller ett ramverk och uppgiftssviter för robotinlärning.
Robotinlärningsramar Förvar
 Forskning
C++-bibliotek för dynamikalgoritmer för stela kroppar.
Rörelseplanering och kontroll Förvar
 Forskning
ROS 2 drivrutin för robotarmen Kinova Gen3.
Robotinlärningsramar Förvar
 Förvar
 Forskning
Choreonoid-simuleringsintegration med ROS- och hrpsys-verktyg.
Simulering & fysik Förvar
 Forskning
Robust LiDAR SLAM med en mångsidig plug-and-play loop stängning och pose-graf optimering.
Navigation & SLAM Förvar
 Forskning
URDF- och SDF-modeller av den mänskliga roboten iCub.
Simulering & fysik Förvar
 Forskning
skod för att kartlägga multimodala instruktioner till robotåtgärder.
Navigation & SLAM Förvar
 Forskning
Ett visual fiducial system för robotforskning.
Robotinlärningsramar Förvar
 Förvar
 Forskning
Det här arkivet innehåller kod för att träna och utvärdera FlingBot i både simulerings- och verkliga inställningar på en dual-UR5-robotarmskonfiguration för Ubuntu 18.04
Simulering & fysik Förvar
 Forskning
Golang-ramverk för robotik, drönare och Internet of Things (IoT)
Mellanvara och kommunikation Förvar
 Forskning
Ta tag i det! simulator för forskning om robotgrepp.
Simulering & fysik Förvar
 Förvar
 Forskning
Isaac Sim applikation för att utveckla, simulera och testa AI-drivna robotar.
Simulering & fysik Förvar
 Forskning
Intensity Scan Context-baserad fullständig SLAM-implementering för autonom körning. ICRA 2020
Navigation & SLAM Förvar
 Forskning
Miljö för att utveckla och testa robotens rörelseplaneringsalgoritmer.
Rörelseplanering och kontroll Förvar
 Forskning
Exempel på distribution av ROS- och ROS 2-arbetsbelastningar på Kubernetes och KubeEdge.
Robotinlärningsramar Förvar
 Förvar
 Forskning
skod för att injicera robotic affordances i multimodala språkmodeller.
Robotinlärningsramar Förvar
 Förvar
 Forskning
En URDF-modell av Robotiq 2-Finger Adaptive Gripper 85.
Robotinlärningsramar Förvar
 Forskning
Ett enhetligt, agentsystem för generella robotar, som möjliggör multimodal perception, kartläggning och lokalisering, och autonom mobilitet och manipulation, med intelligent interaktion med användarna.
Navigation & SLAMVet du en resurs som hör hemma här?