 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium

 Repozytorium
 Otwarte źródło
Object Goal Navigation · devendrachaplot
Nawigacja obiekt-cel z wykorzystaniem eksploracji semantycznej.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
ogma · nasa
Generator monitorów wykonawczych do zastosowań lotniczych i robotyki.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
olympics-mujoco · pigBond
Platforma symulacyjna oparta na Mujoco dla robotów humanoidalnych o architekturze 3-warstwowej, wspierająca uczenie się przez imitację i przez wzmacnianie oraz oferująca wizualizację trajektorii dla wydajnych prac badawczo-rozwojowych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
OM1 · OpenMind
Modułowa struktura abstrakcji sprzętu dla systemów sztucznej inteligencji robotów.
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
OmniNxt · HKUST-Aerial-Robotics
Kompaktowy robot latający o całkowicie otwartym kodzie źródłowym z dookólną percepcją wzrokową
Percepcja i geometria Repozytorium
 Otwarte źródło
online_dmpc · carlosluis
Kod towarzyszący dokumentowi RA-L / ICRA 2020: „Generowanie trajektorii online z kontrolą predykcyjną modelu rozproszonego na potrzeby planowania ruchu wielu robotów”
Planowanie i kontrola ruchu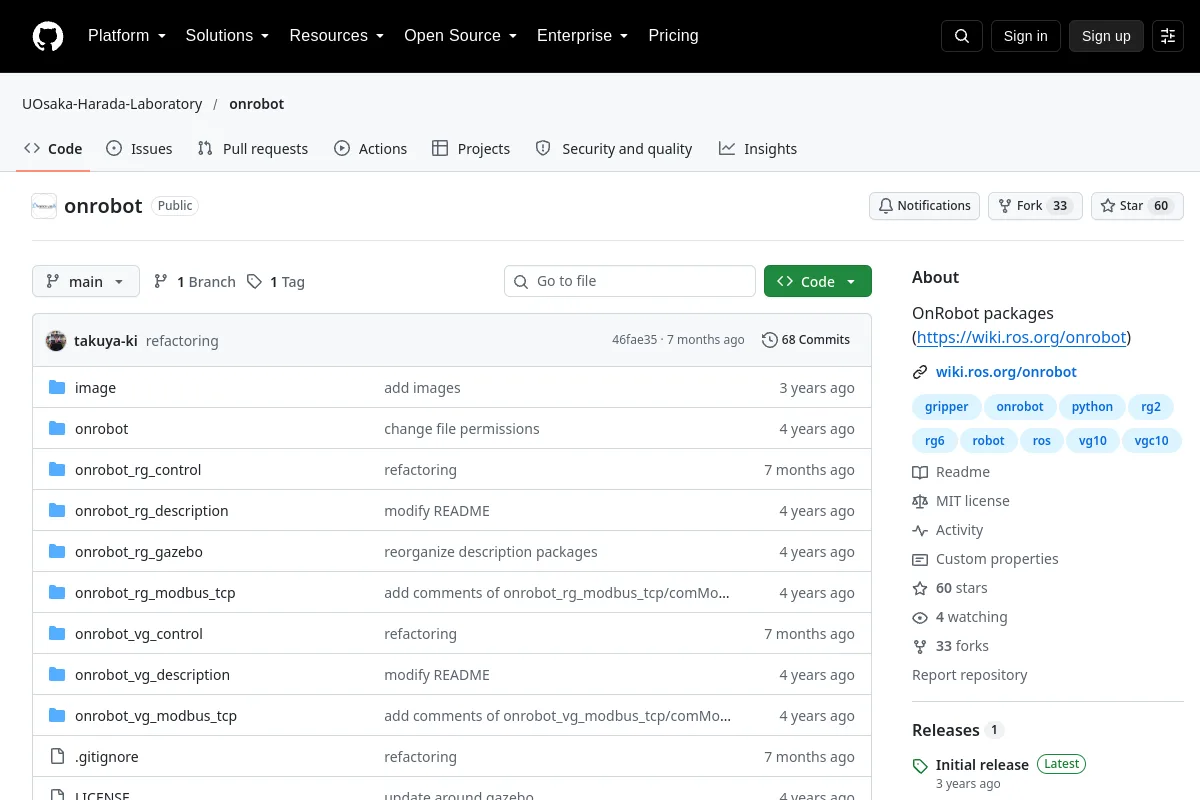 Repozytorium
 Otwarte źródło
onrobot · UOsaka-Harada-Laboratory
Pakiety OnRobot (https://wiki.ros.org/onrobot)
Zestawy SDK robota Repozytorium
 Otwarte źródło
openamr-platform-sw · openAMRobot
ROS 2 Oprogramowanie Jazzy dla bazy mobilnej OpenAMRobot: symulacja, Nav2, SLAM, dokowanie, sterowanie, sterowniki i uruchamianie.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
OpenBot · ob-f
OpenBot wykorzystuje smartfony jako mózgi tanich robotów. Zaprojektowaliśmy mały pojazd elektryczny, który kosztuje około 50 dolarów i służy jako korpus robota. Nasz stos oprogramowania dla smartfonów z systemem Android…
Nawigacja i SLAM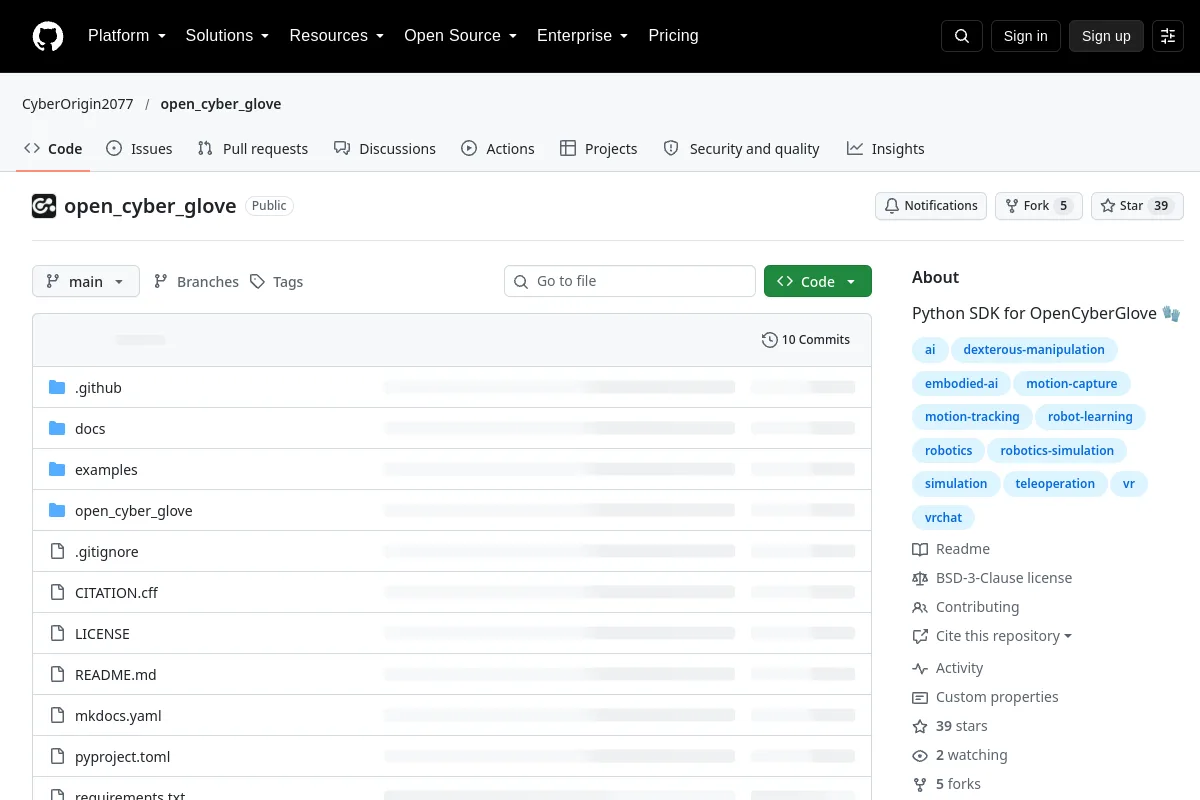 Repozytorium
 Otwarte źródło
open cyber glove · CyberOrigin2077
Python SDK dla rękawicy danych OpenCyberGlove.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
open drawer · Akbro23
Eksperyment z otwieraniem szuflad za pomocą dotyku z pi0.5 i Genesis.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
openeyes · mandarwagh9
OpenEyes to platforma wizyjna robotów typu open source dla urządzeń brzegowych
Percepcja i geometria Repozytorium
 Otwarte źródło
OpenReal2Sim · PointsCoder
Zestaw narzędzi do rekonstrukcji od rzeczywistego do symulatora i symulacji robotycznej
Symulacja i fizyka Strona internetowa
 Otwarte źródło
Open-RMF
Narzędzia do koordynacji flot robotów i infrastruktury współdzielonej.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Open Vocabulary Affordance Detection in 3D Point Clouds · Fsoft-AIC
Kod badawczy do wykrywania afordancji otwartego słownika w chmurach punktów 3D.
Percepcja i geometria Repozytorium
 Repozytorium
 Otwarte źródło
ORB-SLAM-free-space-carving · atlas-jj
Implementacja i adnotacja algorytmu Free Space Carving (CARV) z wykorzystaniem punktów na mapie ORB-SLAM i pozycji kamery.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
OwnLens · ashwin9390
Specyfikacja dozwolonego egocentrycznego nauczania robotów osobistych.
Percepcja i geometria Repozytorium
 Otwarte źródło
PaddleRobotics · PaddlePaddle
PaddleRobotics to biblioteka algorytmów typu open source dla robotów opartych na Paddle, zawierająca części typu open source, takie jak interakcja człowiek-robot, złożone sterowanie ruchem, percepcja otoczenia, SLAM…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
paintnet · gabrieletiboni
Nauka zrobotyzowanych ścieżek malowania natryskowego z chmur punktów 3D.
Percepcja i geometria Repozytorium
 Otwarte źródło
panda_simulation · erdalpekel
To repozytorium zawiera przykładowy pakiet ROS, który uruchamia robota FRANKA EMIKA Panda w środowisku symulacyjnym Gazebo.
Symulacja i fizyka Repozytorium

 Repozytorium
 Otwarte źródło
path_planner · karlkurzer
Hybrydowy planer ścieżki A* dla autonomicznego pojazdu badawczego.
Planowanie i kontrola ruchuMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?