 Bewaarplaats
 Onderzoek
reward learning rl · avisingh599
Onderzoekscode voor het leren van robotversterking zonder beloningstechniek.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Vind trainingsworkflows voor imitatieleren, versterkend leren en robotbeleidsaanpassing.
Bewaarplaats
Onderzoek
Onderzoekscode voor het leren van robotversterking zonder beloningstechniek.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Manipulator-integratiepakketten voor het mobiele Ridgeback-platform.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
scode voor het generaliseren van robotaffordances door middel van semantische correspondentie.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Een index van RoboParty-opslagplaatsen, documenten en hardwarebestanden.
Kaders voor het leren van robots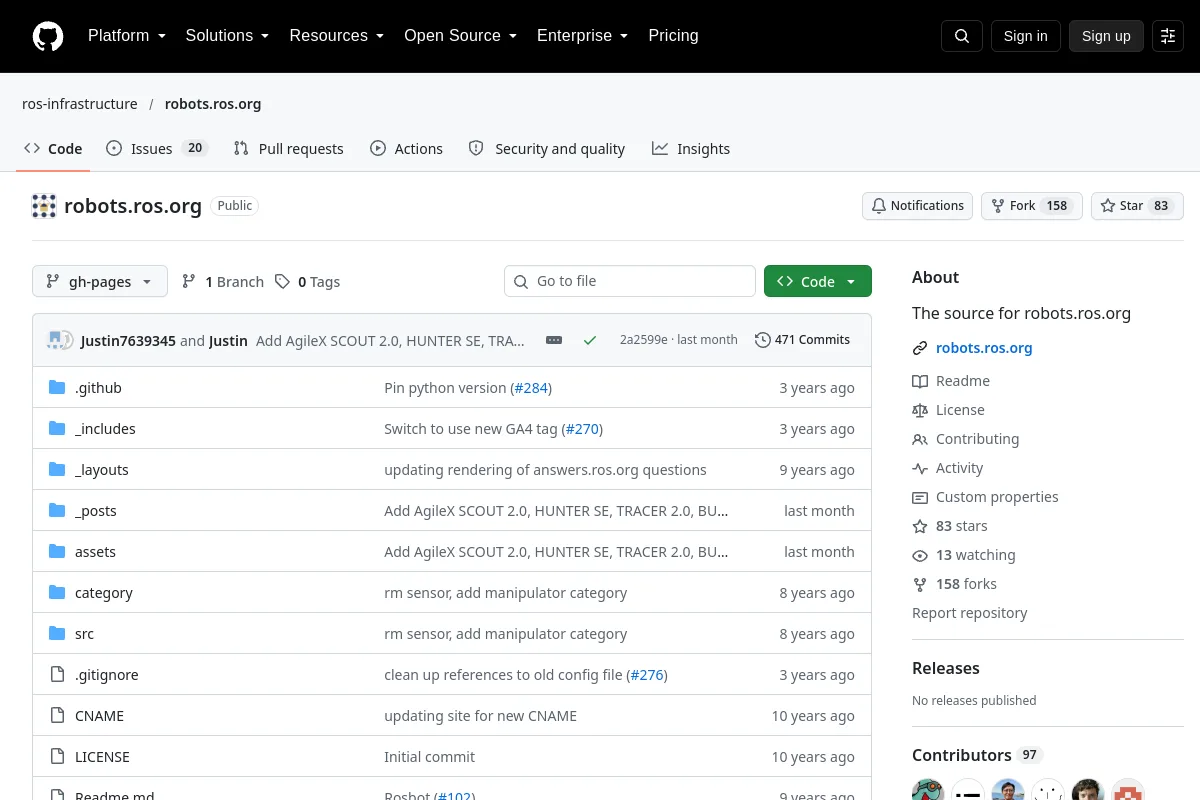 Bewaarplaats
 Onderzoek
Bronrepository voor de robots.ros.org-robotcatalogus.
Kaders voor het leren van robots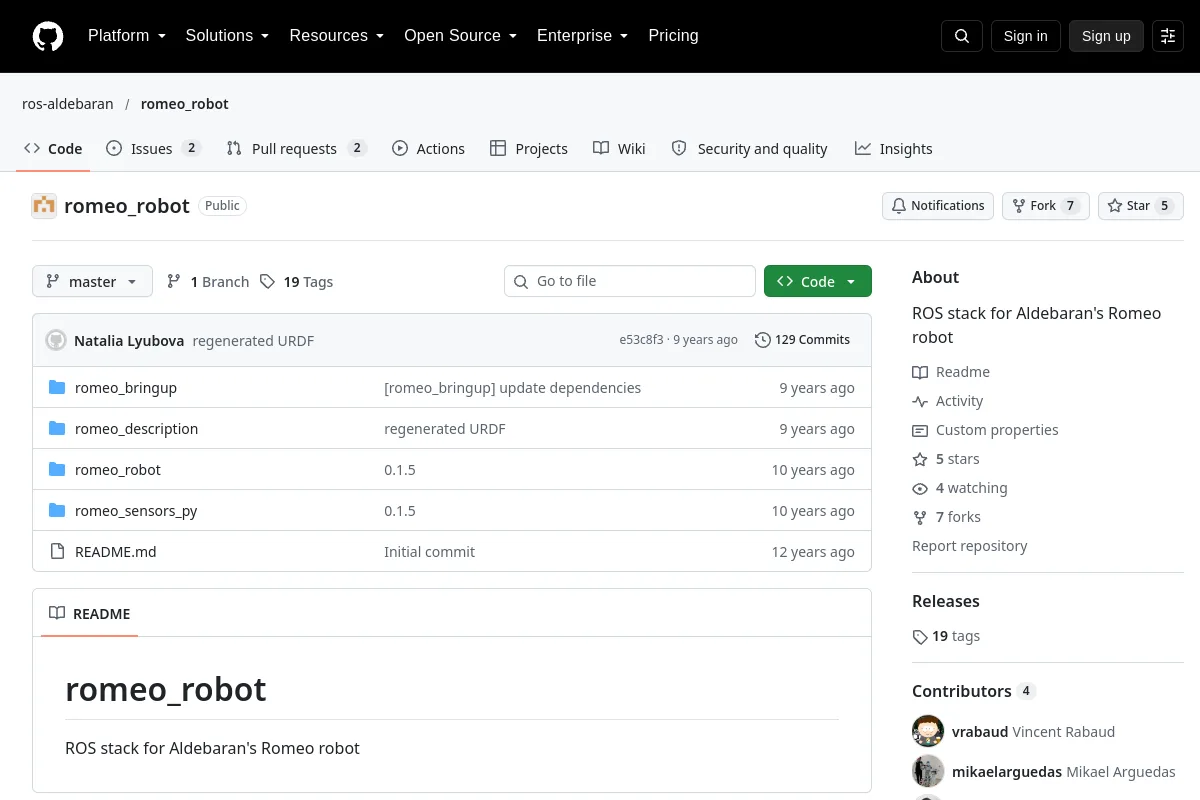 Bewaarplaats
 Onderzoek
ROS-stack voor de Aldebaran Romeo-robot.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Basisimplementaties voor veilig versterkend leren.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS robotbeschrijvingspakket voor Sciurus17.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS-pakketten voor Scout 2 en Scout Mini mobiele robots.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Skill-chaining-onderzoek voor robotmanipulatie met een lange horizon.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
scode voor op vaardigheden gebaseerd modelgebaseerd versterkend leren.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
URDF-model van de Stretch RE1 mobiele manipulator.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
ROS 2-pakketten voor Hello Robot Stretch mobiele manipulatoren.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Dit PyBullet-project genereert synthetische RGB-D-grijpgegevens en traint basislijnen voor manipulatie van onzichtbare objecten.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Tactiele voorspelling en actiecorrectieonderzoek voor contactrijke manipulatie.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Sim-to-real RL-trainings- en implementatietools voor de Unitree Go1-robot.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Isaac Lab-omgevingen en workflows voor mobiele robotica.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Implementatie van robotleren met ALOHA-teleoperatieworkflows.
Kaders voor het leren van robotsSELECTIE OPMERKINGEN
Controleer dataformaten, observatie/actie-interfaces en ondersteunde omgevingen. Maak onderscheid tussen de trainingsinfrastructuur van een raamwerk en de licenties en vereisten van individueel beleid.
Kent u een bron die hier thuishoort?