 Bewaarplaats
 Open-source
any4lerobot · Tavish9
Hulpprogrammaverzameling voor LeRobot-modellen, datasets en uitvoeringsvormuitbreidingen.
Kaders voor het leren van robotsDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Hulpprogrammaverzameling voor LeRobot-modellen, datasets en uitvoeringsvormuitbreidingen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Dynamische animatie- en robotica-toolkit voor dynamiek en simulatie.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Generatieve Grijping CNN-implementatie voor robotachtige grijpsynthese.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een Python URDF-parser met visualisatie-ondersteuning.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Implementatie van ruimtelijke vectoralgebra met behulp van Eigen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Een vereenvoudigde URDF-beschrijving van de ANYmal B viervoeter.
Kaders voor het leren van robots Bewaarplaats
 Open-source
UMI-3D SLAM en pijplijn voor gegevensverwerking: https://umi-3d.github.io/
Navigatie & SLAM Bewaarplaats
 Open-source
Een raamwerk voor robotleren voor het leren van beleid en het samenstellen van vaardigheden.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Robotsimulatieomgeving met interactieve binnenscènes.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Hardware-interfaces en controllerinfrastructuur voor ROS 2-robots.
Kaders voor het leren van robots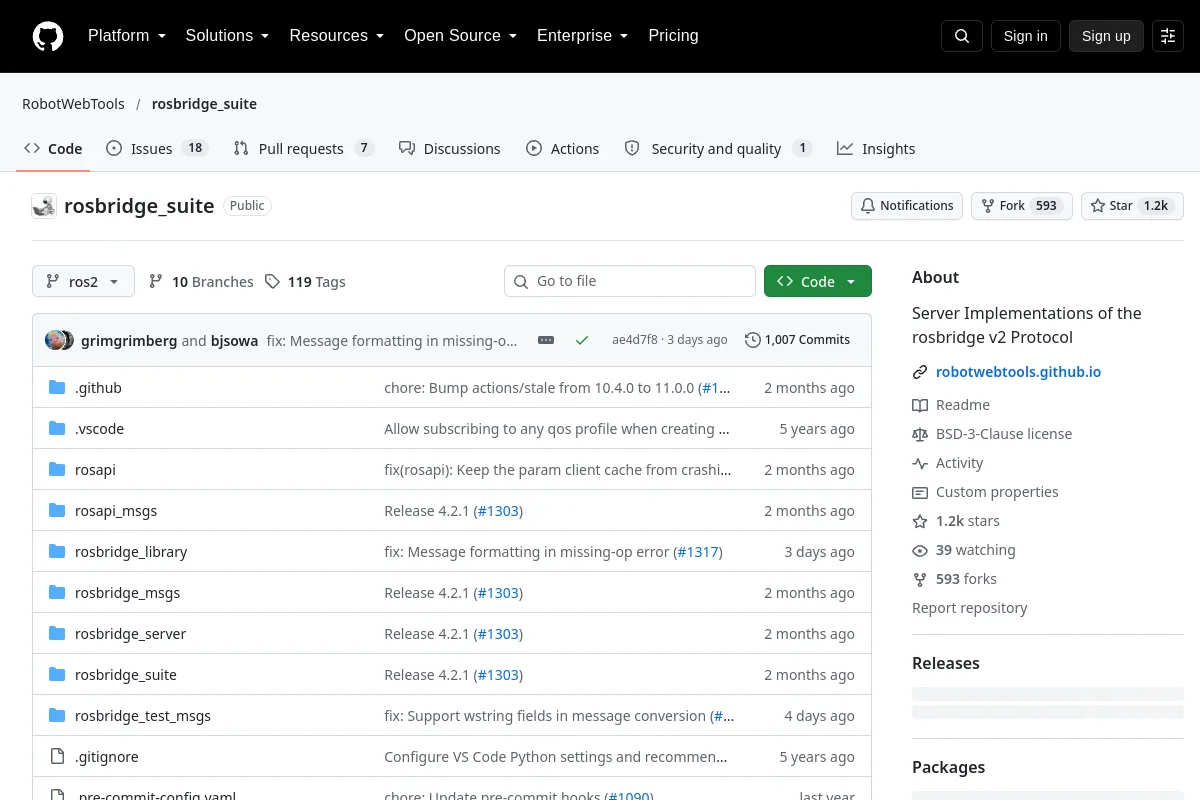 Bewaarplaats
 Open-source
Serverimplementaties van het Rosbridge-protocol voor ROS-integratie.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2-integratie voor llama.cpp-taalmodellen en llava.cpp vision-taalmodellen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2 spraakherkenning met SileroVAD en fluister.cpp.
Kaders voor het leren van robots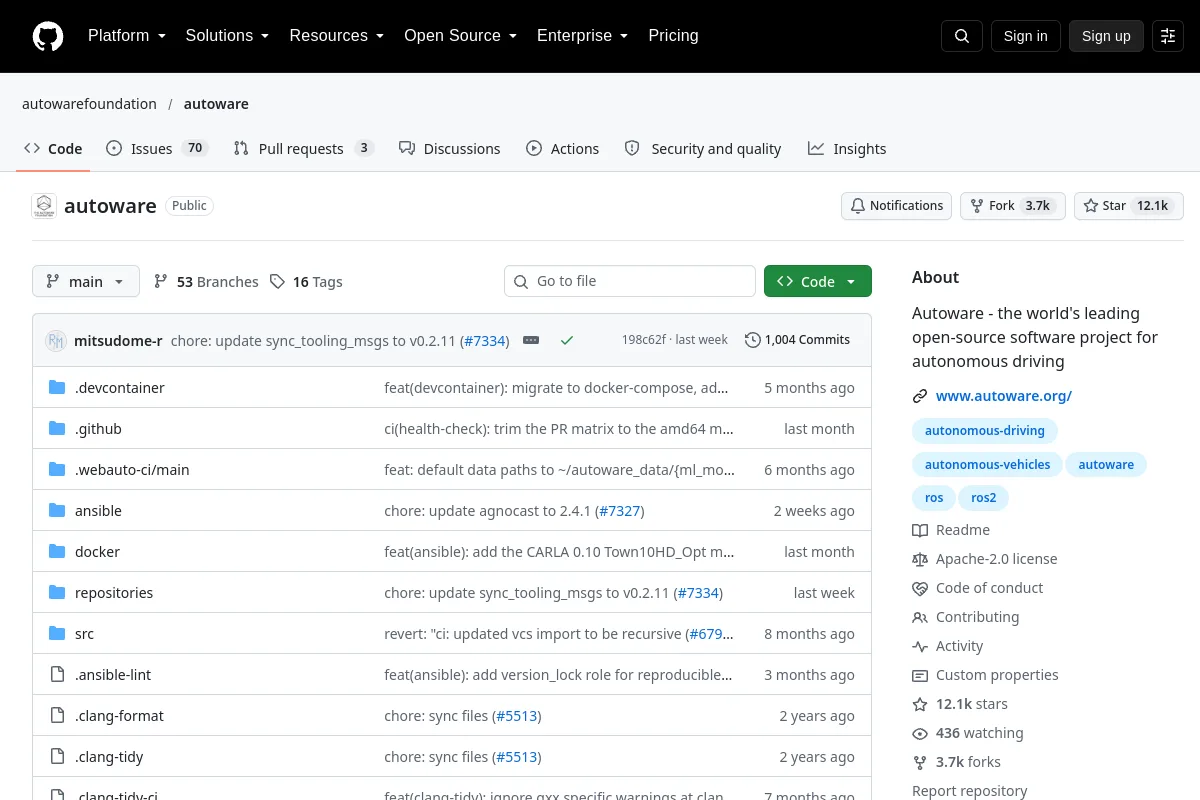 Bewaarplaats
 Open-source
Software voor autonoom rijden, gebouwd rond robotachtige perceptie en planning.
Vloot- en autonomiesystemen Bewaarplaats
 Open-source
🤖🐑Het is een schaap, het is een dolly, het is een volgrobot. Dolly is geboren om gekloond te worden.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Toolkit voor roboticagegevens | Converteren tussen robotica-datasetformaten (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspecteer, visualiseer en analyseer datasets. Werkt met HuggingFace Hub. Gebouwd voor OpenVLA…
Visualisatie- en datatools Bewaarplaats
 Open-source
Een meubelmontageomgeving voor manipulatietaken over lange horizonten.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Declaratieve ROS 2-parameters
Middleware & communicatie Bewaarplaats
 Open-source
Onderzoeksinstrumenten voor mobiele manipulatie.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Replicatiepakket van het artikel met de titel "How do you Architect your Robots? State of the Practice and Guidelines for ROS-based Systems", gepubliceerd op ICSE-SEIP 2020
Kaders voor het leren van robots Bewaarplaats
 Open-source
Motion-planner-augmented RL voor manipulatie in belemmerde omgevingen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Hulpmiddelen voor het exploiteren van morfologische symmetrieën in robotica
Bewegingsplanning en -controle Bewaarplaats
 Open-source
De code voor het artikel 'Towards Learning a Generalist Model for Embody Navigation'
Navigatie & SLAM Bewaarplaats
 Open-source
Op puntenwolk gebaseerde grafiek SLAM geschreven in C++ met behulp van de open3D-bibliotheek.
Navigatie & SLAMKent u een bron die hier thuishoort?